


Mis on käsitsi teisaldamise stantsimine ja miks see on oluline?
Kui saate tööriistade hinnapakkumise atembeldatud metallosa, selgitavad reaüksused harva hinna taga olevat protsessifilosoofiat. Üks kõige sagedamini valesti mõistetud meetodeid nende numbrite taga on käsitsi teisaldamise stantsimine – protsess, mis ühendab mitme-jaama moodustamise täpsuse operaatori juhitavate kätega-. Olenemata sellest, kas olete tootmisinsener, kes hindab tootmismeetodeid või ostja, kes üritab tarnija ettepanekut lahti kodeerida, muudab selle protsessi mõistmine seda, kuidas loete iga teie lauale sattunud hinnapakkumist.
Käsitsi teisaldamise stantsimise määratlemine
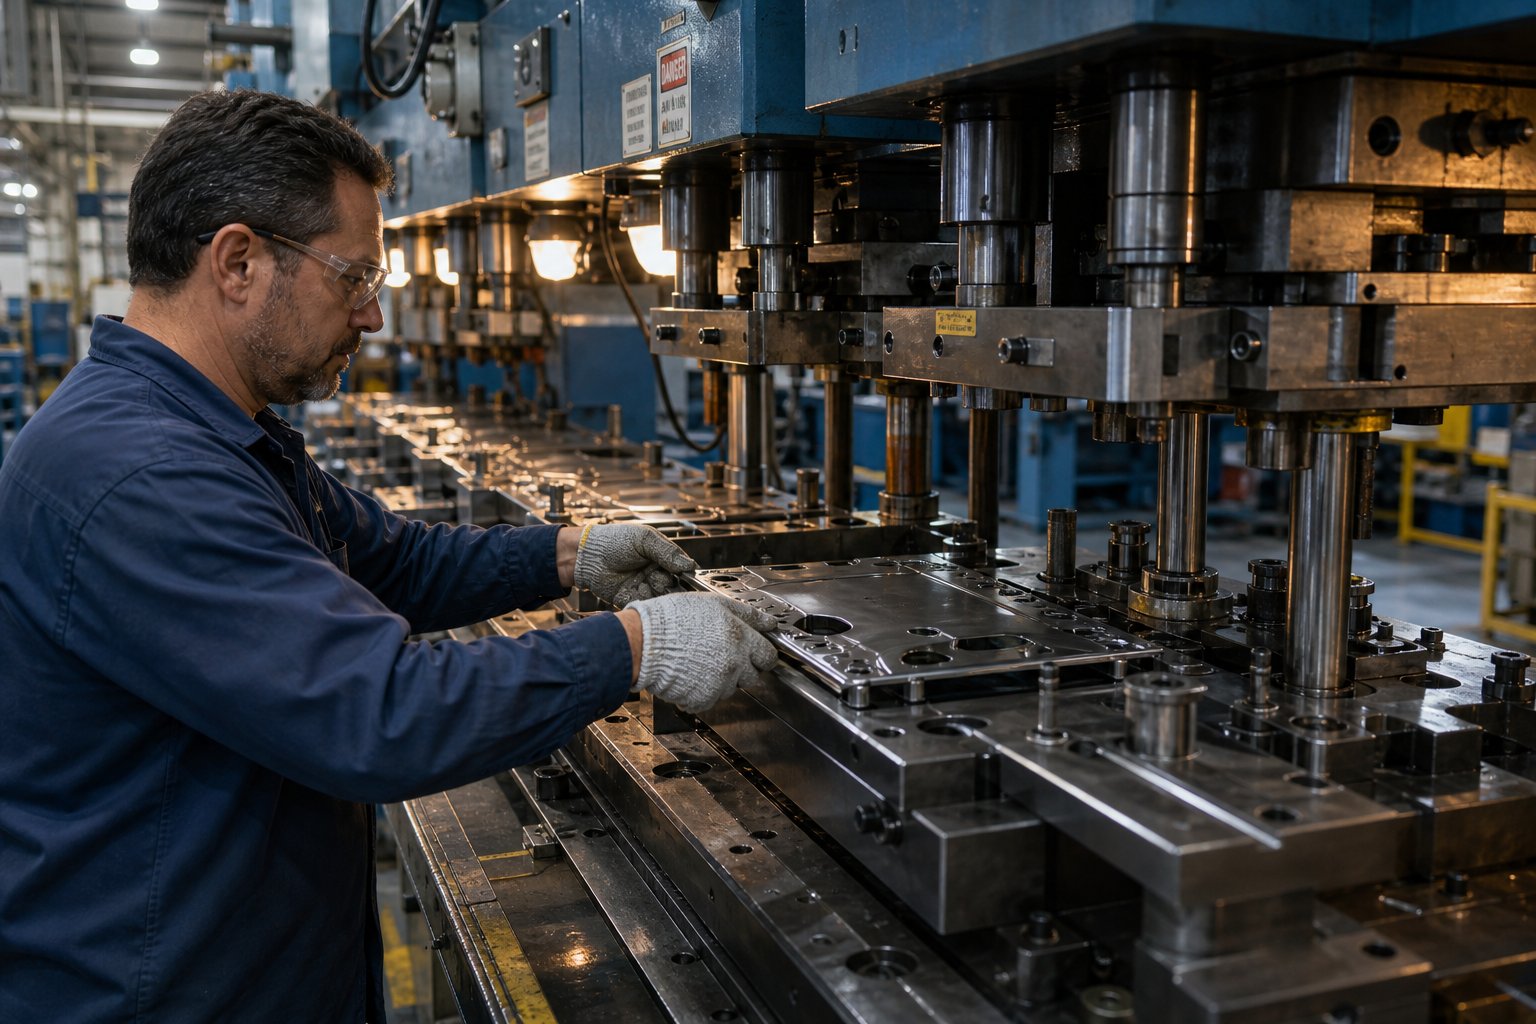
Käsitsi teisaldatav stantsimine on metallivormimisprotsess, mille käigus inimene liigutab füüsiliselt üksikuid toorikuid pressi sees erinevate stantsijaamade vahel, kusjuures iga jaam teostab konkreetseid toiminguid, nagu tühjendamine, joonistamine, augustamine või kärpimine, kuni detaili lõplik geomeetria on saavutatud.
Mõned terminid kipuvad vestluses sassi minema, nii et sorteerime need ära. Aülekandevormviitab tööriistale endale, sõltumatute stantsimisjaamade komplektile, mis on kavandatud järk-järgult moodustama osa. Aülekandepresson masin, mis mahutab need jaamad ja annab vormimise tonnaaži.Ülekande tembeldamineon laiem protsessikategooria. Kui sõna "käsitsi" eelneb mõnele neist, annab see märku, et osade liikumine jaamade vahel sõltub pigem vilunud operaatorist kui robotkätest või mehaanilistest sõrmedest.
Mille poolest see erineb automatiseeritud ülekandest ja progressiivsetest matriitidest
Kujutage ette progressiivset stantsi seadistust: pidev metallriba toidab läbi mitme jaama ja osa jääb selle ribaga ühendatuks kuni lõpliku katkemiseni. Riba ise toimib transpordimehhanismina. Automatiseeritud edastusstantsimisel liiguvad üksikud toorikud jaamade vahel mehaaniliste haaratside või robotsüsteemide kaudu ilma inimese sekkumiseta.
Nende lähenemisviiside vahel on käsitsi ülekandmine. Sarnaselt automatiseeritud ülekandega on toorik pigem vaba üksik toorik kui osa pidevast ribast. See võimaldab detaili pöörata, ümber pöörata või jaamade vahel ümber paigutada, võimaldades keerukaid geomeetriaid, mida ribatoitega progressiivsed stantsid lihtsalt ei suuda toota. Kriitiline erinevus seisneb selles, et iga ülekandega tegeleb koolitatud operaator, kasutades igas etapis kombatavat tagasisidet ja visuaalset kontrolli. Puuduvad robothaaratsid, programmeeritavad liikumisteed, on vaid kogenud käed, mida juhivad protsessiteadmised.
Progressiivsed stantsid paistavad silma suure{0}}mahu ja väiksemate osadega. Automatiseeritud ülekandeliinid käitlevad suuri või keerulisi osi tootmiskiirusel. Käsitsi ülekandmine võtab enda alla ruumi, kus osade keerukus nõuab vaba-olekuga manipuleerimist, kuid mahud või eelarved ei õigusta automatiseerimisse tehtavaid kapitaliinvesteeringuid.
Miks on see protsess tänapäevases tootmises endiselt oluline?
Võite küsida, miks peaks iga kauplus tööstus 4.0 ajastul osade käsitsi käsitsemisele toetuma. Vastus on ökonoomsus ja paindlikkus. Mitte iga tembeldatud osa ei jookse 500 000 aastas. Igal projektil pole robotite integreerimiseks piisavalt aega ega eelarvet. Ja mitte iga detaili geomeetria ei jää piisavalt kauaks külmutatuks, et õigustada automatiseeritud tööriistade kasutamist.
Käsitsi teisaldatav stantsimine on endiselt asjakohane väikese{0}}kuni-keskmise mahuga tootmise, prototüübi valideerimise ja osade puhul, mille suurus või vormimise keerukus välistab järkjärgulise ribade söötmise. Operaatorist saab sisseehitatud-kvaliteedi kontrollpunkt, kes püüab reaalajas kinni materjalidefektid, söötmishäired või kõrvalekaldeid. See inimelement toob sisse muutlikkuse, jah, kuid see toob ka kohanemisvõime, mida jäik automatiseerimine ei suuda võrrelda.
See artikkel on müüja{0}}neutraalne inseneriressurss. Ei mingit müügikõnet, ei mingit brändisoosikut. Eesmärk on anda teile tehniline ja majanduslik raamistik, et hinnata, kas käsitsi teisaldamine kuulub teie järgmisesse projekti, ja aidata teil täpselt näha, mis tööriistapakkumises peidus on.
Kuidas käsitsi teisaldamise stantsimine samm-sammult toimib
Kujutlege end pressi ees seismas. Teie vasakul pool on virn lamedaid metalltoorikuid. Teie ees on kolm, neli, võib-olla kuus järjestikku paigutatud stantsivoodit, millest igaüks on varustatud konkreetse vormimistoimingu tegemiseks. Teie ülesanne on juhtida lehtmetalli läbi iga jaama, muutes selle lamedast toorikust valmis kolmemõõtmeliseks osaks. See on samm-sammult stantsimise protsess selle kõige olulisemal kujul ja iga teie liigutus mõjutab mõõtmete täpsust ja osa kvaliteeti.
Laadimine ja esimese jaama toimingud
Tsükkel algab tooriku ettevalmistamisega. Olenevalt kaupluse seadistusest saabuvad toorikud kas eelnevalt-lõigatuna eraldi tühjendustoimingust või võrguühenduseta poolist lahti lõigatud ja pressi lähedal olevale alusele virnatuna. Operaator valib tooriku, kontrollib seda visuaalselt pinnadefektide või rästide suhtes ja asetab selle esimese stantsijaama asukoha määramise elementide peale. Need lokaatorid, tavaliselt juhttihvtid või pesaplokid, tagavad, et toorik on enne pressimistsükleid täpselt joondatud.
Kui toorik on istunud, aktiveerib operaator kahe käega -juhtnupu abil vajutuskäigu (ohutusnõue, mis hoiab mõlemad käed stantsist eemal). Jäär laskub alla ja esimene jaam täidab oma toimingu. Paljudel juhtudel tegeleb see esialgne jaam joonise või vormiga, mis määrab detaili esmase kuju. Materjal surutakse stantsiõõnde, luues sügavuse ja kontuuri seal, kus mõni hetk varem eksisteeris tasane leht.
Kui silind tõmbub tagasi, tõstavad alumisse matriitsi sisse ehitatud osatõstukid tooriku stantsi pinnast kõrgemale. See on operaatori vihje. Osaliselt vormitud osa on nüüd kättesaamine tõstmiseks, istudes veidi kõrgemal-vedruga koormatud tõstukitel, mis muudab haarde lihtsamaks ja vähendab osa õõnsusesse kinnijäämise ohtu.
-Jaamadevaheline ülekanne ja operaatori töövoog
Siin on see koht, kus käsitsi element määrab protsessi tõeliselt. Operaator sirutab käe sisse, haarab töödeldavast detailist, tõstab selle esimesest jaamast lahti ja asetab ümber järgmisesse. See kõlab lihtsalt, kuid nõuab arenenud oskusi. Osa peab olema õigesti orienteeritud, asetatud täpselt järgmise jaama asukohale ja enne järgmise löögi toimumist puhtalt vabastatud.
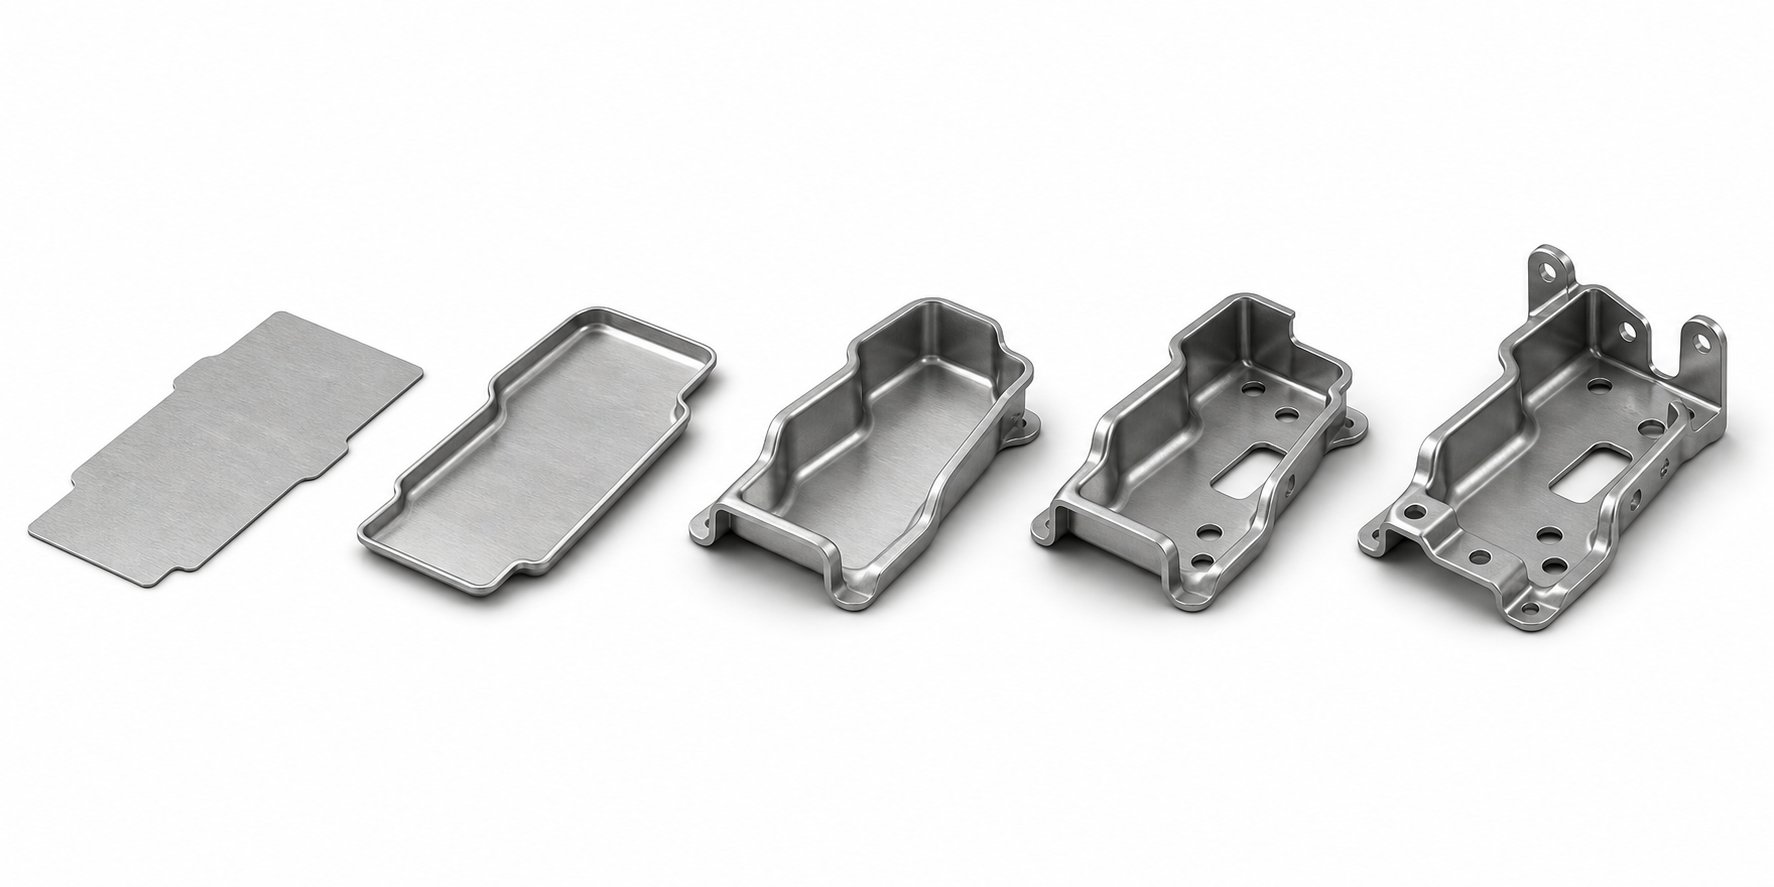
Iga jaam sooritab eraldi toimingu hoolikalt kavandatud järjestuses, mille eesmärk on kujundada osa järk-järgult ilma materjali ülepingutamata. Tüüpiline mitme-jaama töövoog võib välja näha järgmine:
- Jaama 1 - loosimine:Lame toorik vormitakse esialgseks tassi- või kestakujuliseks, millega määratakse detaili sügavus ja põhikontuur.
- Jaam 2 - Joonista ümber või paranda:Joonistatud kuju täiustatakse, süvendatakse või kujundatakse ümber tihedamate raadiuste ja täpsemate tunnuste saamiseks.
- Jaam 3 - Pierce:Avad, pilud või muud sisemised elemendid torgatakse osaliselt moodustatud osasse, kui seda hoitakse kontrollitud asendis.
- Jaam 4 - Äärik või vorm:Servad painutatakse, ääristatakse või vormitakse vastavalt lõplikule geomeetriale ja mõõtmetele.
- Jaam 5 - Kärbi:Tõmbeääriku või perimeetri liigne materjal lõigatakse ära, moodustades lõpliku välisprofiili.
Iga jaama vahel viib operaator läbi kiire visuaalse kontrolli. Kas loosimine on ühtne? Kas tekivad praod või kortsud? Kas augustamine andis puhtad augud ilma liigse jämeta? See sisseehitatud-kvaliteetvärav muudab käsitsi stantsimisjaama töövoo ainulaadseks. Automatiseeritud süsteem tugineb anduritele ja protsessijärgsele-kontrollile. Kogenud operaator tuvastab peened kõrvalekalded nägemise ja puudutuse kaudu reaalajas, tabades sageli probleemid enne, kui need vanarauaks levivad.
Operaatori roll ülekandestantsimisel läheb kaugemale lihtsast materjalikäsitsusest. Kogenud pressioperaatorid arendavad puutetundlikkust selle suhtes, kuidas osa paigutuse ajal "tunneb". Osa, mis ei istu sujuvalt lokaatoritesse, võib viidata tööriistade kulumisele, mõõtmete nihkele materjali varieerumisest või eelmise jaama vormimisprobleemist. See tagasisideahel, mis toimub igal ülekandel, toimib pideva-protsessi jälgimisena.
Lõplik vormimine, kärpimine ja osade väljatõmbamine
Viimane jaam tegeleb tavaliselt lõplike kärpimis-, moodustamis- või taastamisoperatsioonidega, mis toovad kriitilised mõõtmed tolerantsi. Mündimisel rakendatakse suurt lokaliseeritud jõudu, et teravustada funktsioone, tasandada pindu või saavutada kindlates piirkondades mõõtmete tihe kontroll. Kordusoperatsioon-moodustab funktsioone, mis võisid pärast esialgset vormindamist veidi tagasi tulla.
Kui viimane pressimiskäik on lõppenud, eemaldab operaator valmis osa ja asetab selle kogumiskasti või ülevaatuspunkti. Mõne seadistuse korral toimib see lõplik eemaldamine veel ühe kvaliteedikontrollina, kusjuures operaator hindab detaili löögi/ei{1}}mineku kinnituse suhtes, enne kui see pressialalt lahkub.
Kogu selle tsükli vältel toetavad pressi juhtnupud ja ohutussüsteemid operaatori töövoogu. Kahe-käega käivitamine takistab rammil rattaga liikumast, kui käed on matriitsi piirkonnas. Valguskardinad pakuvad sekundaarset kaitset, peatades pressi, kui operaatori keha lõhub anduri tasapinna valel hetkel. Stantsi joondamise funktsioonid, nagu juhttihvtid ja kannaplokid, nagu märkisAjakiri MetalForming, veenduge, et pressi mehaanilisest seisukorrast olenemata saaksid ülemise ja alumise stantsipool täpselt kokku.
Käsitsi edastamise tsükliajad ulatuvad tavaliselt mõnest sekundist kuni üle minuti jaama kohta, olenevalt osa suurusest, keerukusest ja jaamade arvust. Võrreldes automatiseeritud ülekandesüsteemidega, mis töötavad 15–45 lööki minutis, on käsitsi lähenemine oluliselt aeglasem. Kuid kiirus pole oluline. Väärtus seisneb paindlikkuses, madalamas kapitalinõuetes ja operaatori võimes kohaneda protsessimuutustega käigupealt.
See samm-sammuline{0}}-ülevaade näitab protsessi, mille igas etapis on inimlik otsustusõigus. Läbilaskevõime ja kohandatavuse vaheline kompromiss kujundab iga otsuse selle kohta, millal on käsitsi ülekandmine mõistlik, ja see kompromiss muutub eriti teravaks, kui võrrelda seda teiste tembeldamismeetoditega.
Millal valida käsitsi ülekandmine muude tembeldamismeetodite asemel
Iga tembeldamismeetod on olemas, kuna see lahendab teatud piirangute komplekti paremini kui alternatiivid. Inseneride ja ostjate jaoks on väljakutse sobitada õige protsess nende tegeliku tootmisstsenaariumiga, selle asemel, et järgida seda, millele tarnija spetsialiseeruma juhtub. Valides käsitsi teisaldamise või järkjärgulise stantsimise, automatiseeritud ülekandmise või liitvormide lähenemisviiside vahel on käputäis mõõdetavaid muutujaid: osa suurus, aastane maht, geomeetriline keerukus, eelarve ja ajakava.
Käsitsi ülekanne vs progressiivne stantsimine
Progressiivsed stantsid hoiavad töödeldavat detaili kanduriba küljes kogu vormimisjärjestuse vältel. See riba toimib nii transpordimehhanismina kui ka asukoha võrdlusalusena. See töötab suurepäraselt väiksemate osade puhul, mida toodetakse suurtes kogustes, kuid seab ranged piirangud. Kui teie osa on riba tõhusaks etteandmiseks liiga suur või kui see nõuab sügavaid tõmbeid, mis võivad kanduriba rebeneda, pole progressiivne tööriistade kasutamine lihtsalt teostatav.
Käsitsi teisaldamine eemaldab riba täielikult. Iga toorik on tasuta üksiktükk, mis tähendab, et operaator saab seda pöörata, ümber pöörata või jaamade vahel ümber paigutada. Osad, mis nõuavad operatsioone mitmel küljel, sügava õõnsuse moodustamist või asümmeetrilist geomeetriat, mis nõuavad ümberorienteerimist, muutuvad saavutatavaks. Kompromiss-on kiirus ja tööjõukulud. Progressiivne stantsimine toodab osi kiirusega, millele käsitsi meetoditega läheneda ei saa, ja osa töökomponent langeb hästi-toimival progressiivsel real nulli lähedale.
Millal kasutada progressiivse asemel käsitsi teisaldamist? Kui teie detailide geomeetria nõuab vaba-olekuga manipuleerimist, kui aastamaht langeb alla läve, mille puhul progressiivne tööriistainvesteeringud tasuvad end ära, või kui disain alles areneb ja teil on vaja paindlikkust jaama toimingute muutmiseks ilma tervet progressiivset riba stantsi lammutamata.
Käsitsi ülekanne vs automaatsed edastusliinid
Automatiseeritud ülekandesüsteemid kasutavad mehaanilisi sõrmi või robotkäsi, et liigutada osi jaamade vahel tootmiskiirusega 15–45 lööki minutis. Need ühendavad ülekandevormide geomeetrilise paindlikkuse ja automatiseerimise läbilaskevõime järjepidevuse. Kõlab ideaalselt, eks?
Konks on kapitaliinvesteeringud ja teostusaeg. Automaatsed ülekandeliinid nõuavad märkimisväärseid esialgseid kulutusi robootikale, programmeerimisele, integreerimisele ja iga osa jaoks mõeldud-otsa{2}}tööriistadele. See investeering tasub end suurte mahtude juures kuhjaga tagasi, kuid see loob tasakaalu{4}}läve, millest allpool on käsitsi kasutamine ökonoomsem. Paljude tootjate jaoks on see üleminekupunkt kuskil 50 000 kuni 150 000 osa aastas, sõltuvalt osade keerukusest, tsükli ajast ja tööjõu määrast.
Käsitsi ülekandmine pakub ka kiiremat seadistamist uute osade tutvustamiseks. Puudub robottee programmeerimine, haarats ja integratsiooni silumine. Kogenud operaator võib alustada uue stantsikomplekti kasutamist minimaalse ümberlülitusajaga. Lühikeste tootmisperioodide, tehniliste näidiste või sillatootmise jaoks automatiseeritud tööriistade ehitamise ajal tagab käsitsi käsitsemine kohese võimaluse ilma automatiseerimise teostusaegadeta.
Otsustusmaatriks tembeldamismeetodi valikuks
Järgmises tabelis on esitatud peamised valikukriteeriumid nelja levinud tembeldamismeetodi vahel. Kasutage seda ülekandestantsimismeetodi valiku juhendina, et kitsendada oma valikuid enne tarnijate kaasamist üksikasjalike hinnapakkumiste saamiseks.
| Kriteeriumid | Käsitsi ülekanne | Automatiseeritud ülekanne | Progressiivne suremine | Ühend Die |
|---|---|---|---|---|
| Osade suuruste vahemik | Keskmine kuni suur | Keskmine kuni suur | Väike kuni keskmine | Väike kuni keskmine |
| Ideaalne aastane maht | 1,000 - 50,000 | 50,000 - 500,000+ | 100,000+ | 10,000 - 200,000 |
| Geomeetriline keerukus | Kõrge (mitme{0}}telje moodustamine, sügavad joonised) | Kõrge (mitme{0}}telje moodustamine, sügavad joonised) | Mõõdukas kuni kõrge (piiratud ribavorminguga) | Madal (lamedad või lihtsad kurvid) |
| Tööriistade tööaeg | 6 - 12 nädalat | 12 - 20 nädalat (sisaldab automatiseerimise integreerimist) | 8 - 16 nädalat | 4 - 8 nädalat |
| Kapitaliinvesteering | Madal kuni mõõdukas (ainult stantsi hind) | Kõrge (dieedid + robootika + integratsioon) | Mõõdukas kuni kõrge (keeruline ribavorm) | Madal |
| Paindlikkus disaini muutmiseks | Kõrge (üksikud jaamad kergesti muudetavad) | Mõõdukas (võib vajada ümberprogrammeerimist) | Madal (ribade paigutuse muutmine on kulukas) | Mõõdukas |
| Läbilaskevõime | Madal (operaatori-tempo) | Kõrge (15 - 45 SPM) | Kõrge (20 - 60+ SPM) | Mõõdukas kuni kõrge |
| Sõltuvus operaatorist | Kõrge | Madal | Madal | Madal kuni mõõdukas |
Sellest võrdlusest ilmnevad mõned mustrid. Käsitsi teisaldamisel on oma kindel nišš: geomeetriliselt keerulised osad, mille maht on liiga väike, et õigustada automatiseerimist, või projektid, kus disaini sujuvus nõuab tööriistu, mida saab kohandada ilma suuremahulise reinvesteerimiseta. See ei ole kõige kiirem meetod. See pole mastaabis kõige odavam. Kuid see täidab tühimiku, mida ükski teine lähenemisviis oma sihtmahuvahemiku jaoks nii majanduslikult ei kata.
Piirangud väärivad ausat tunnustamist. Operaatori varieeruvus mõjutab tsükli järjepidevust. Pikkade vahetustega väsimus võib kvaliteeti halvendada. Ja läbilaskevõime ei vasta kunagi automatiseeritud alternatiividele. Kui teie prognoos näitab stabiilse geomeetria korral üle 50 000 detaili aastas, hakkab käsitsi ja automaatse ülekandevormide võrdlus eelistama automatiseerimist puhtalt osade kaupa -ökonoomiliselt.
Tegelik otsus ei seisne ainult selles, milline meetod on täna kõige odavam. Asi on selles, milline meetod sobib praegu teie tootmisreaalsusega, jättes samas elujõulise tee edasi, kui mahud kasvavad. See tulevikku vaatav-objektiiv on eriti oluline siis, kui hakkate hindama, milliseid materjale ja geomeetriat protsess oma tolerantsi piires tegelikult käsitleb.
Materjalide, tolerantside ja detailide geomeetria sobivus
Õige tembeldamismeetodi valimine on vaid pool võrrandist. Teine pool on teadmine, kas teie materjal, paksus ja osa geomeetria töötavad selle meetodi võimaluste piires. Käsitsi teisaldatav stantsimine on mitmekülgne, kuid see pole universaalne. Teatud metallid käituvad mitmes vormimisjaamas paremini, teatud mõõdikud tekitavad operaatoritele käsitsemisprobleeme ja teatud geomeetria nõuab rohkem jaamu, kui protsess võib majanduslikult õigustada. Nende piiride mõistmine aitab teil vältida tsitaatide kasutamist, mis on üles ehitatud eeldustele, mis ei vasta teie osa tegelikkusele.
Käsitsi teisaldamiseks sobivad metallid ja sulamid
Parimatel stantsimisstantsimise materjalidel on ühine tunnus: nad taluvad mitmeastmelist vormimist ilma pragunemise, liigse tagasitõmbumise või töö-kõvenemiseta kuni punktini, kus järgnevad jaamad ei suuda neid enam vormida. Kuna iga käsitsi teisaldamise seadistuses olev jaam sooritab eraldiseisval-toorikul eraldiseisva toimingu, peab materjal säilitama piisavalt elastsust kogu vormimisjada jooksul, et jõuda lõpliku geomeetriani ilma tõrgeteta.
Pehme teras (nt DC01 kuni DC06) jääb tööhobuseks. Selle hea vormitavus, prognoositav käitumine ja madal hind muudavad selle ideaalseks konstruktsiooniklambrite, korpuste ja üldotstarbeliste stantsimiste jaoks. Roostevaba teras (304, 316, 430) pakub korrosioonikindlust, kuid nõuab suuremat pressimise tonnaaži ja toob sisse rohkem tagasitõmbejõudu, mis tähendab täiendavaid jaamu uuesti löömiseks või kalibreerimiseks. Alumiiniumisulamid (seeria 1xxx, 3xxx, 5xxx, 6xxx) moodustuvad kergesti ja kaaluvad vähem, kuid nende kalduvus tööriistade pindade vastu sappida nõuab hoolikat määrimist ja mõnikord ka spetsiaalseid stantsikatteid.
Vasest ja messingist tempel hästi elektri- ja dekoratiivkomponentide jaoks, pakkudes suurepärast plastilisust ja ühtlast materjalivoogu. Spetsiaalsed sulamid nagu HSLA terased (340-700 MPa) ja täiustatud kõrgtugevad terased (AHSS/DP/TRIP) on üha tavalisemad autotööstuses, kusülekandevormi stantsiminevõimaldab sügavaid tõmbeid ja keerulisi geomeetriaid, mida need nõudlikud materjalid nõuavad. Suurema-tugevusega materjalid vajavad aga üldiselt rohkem vormimispunkte, kuna iga üksiku tõmbe või painde mõju peab olema lõhenemise vältimiseks vähem agressiivne.
Üks käsitsi teisaldamise ainulaadne tegur: operaator käsitleb töödeldavat detaili füüsiliselt iga jaama vahel. Materjalid, mis tekitavad teravaid jämesid (kõvamad roostevabad materjalid, AHSS) või hoiavad hõõrdumise eest soojust, tekitavad ergonoomilisi probleeme. Neid sulameid kasutavates kauplustes kehtivad sageli kindanõuded, jaamadevahelised jämedused või muudetud käsitsemistehnikad, mis lisavad igale tsüklile sekundeid.
Paksusvahemikud ja vormitavuse kaalutlused
Materjali paksus mõjutab käsitsi teisaldamisel otseselt kahte asja: seda, mida saab press moodustada ja millega saab hakkama operaator. Ülekandevormide üldine metalli paksuse vahemik on 0,5 mm kuni 8,0 mm, kuigi praktiline koht käsitsi töötamiseks kitseneb mõnevõrra sõltuvalt osa suurusest ja kaalust.
Õhemad materjalid (alla 1,0 mm) moodustuvad kergesti, kuid on käsitsemisprobleemid. Suur õhuke toorik on floppy ja seda on raske täpselt pesadesse paigutada. See võib ülekande ajal oma raskuse mõjul deformeeruda, tekitades mõõtmete ebaühtlust, mida automaatsed haaratsid väldiksid. Paksem materjal (üle 4,0 mm) nõuab oluliselt suuremat pressimisvõimsust ja toodab raskemaid toorikuid, mis väsitavad operaatorid kiiremini, eriti mitmetunniste vahetustega.
Vormitavuse reitingud määravad, kui agressiivselt suudab iga jaam materjali enne järgmist ülekandmist vormida. Väga vormitav materjal, nagu sügav{1}}tõmbuva-kvaliteetne pehme teras, võib saavutada lõpliku geomeetria neljas jaamas, samas kui vähem plastilise roostevaba terase puhul on vaja kuut või seitset jaama, et saavutada sama kuju ilma rebenemiseta. Rohkem jaamu tähendab rohkem ümberistumisi, pikemaid tsükliaegu ja suuremat kumulatiivset operaatori käitlemist – kõik see mõjutab teie osamaksu{4}}.
| Materjali tüüp | Tüüpiline paksuse vahemik | Vormitavuse reiting | Ühised rakendused |
|---|---|---|---|
| Kerge teras (DC01-DC06) | 0.5 - 6.0 mm | Kõrge | Klambrid, konstruktsiooni tugevdused, korpused |
| Roostevaba teras (304, 316, 430) | 0.5 - 4.0 mm | Keskmine | Meditsiinilised korpused, seadmepaneelid, toiduvarustus |
| Alumiinium (1xxx, 3xxx, 5xxx, 6xxx) | 0.5 - 5.0 mm | Kõrge kuni väga kõrge | Jahutusradiaatorid, korpused, kerged konstruktsiooniosad |
| Vask | 0.5 - 3.0 mm | Kõrge | Elektrisiinid, pistikud, soojusvahetid |
| Messing | 0.5 - 3.0 mm | Kõrge | Dekoratiivriistvara, elektrikontaktid, santehnika |
| HSLA / AHSS (340–1500 MPa) | 0.8 - 8.0 mm | Madal kuni keskmine | Autode konstruktsioonikomponendid, ohutuse{0}}kriitilised osad |
Saavutatavad tolerantsid ja pressi tonnaažinõuded
Tolerantsusvõime on koht, kus käsitsi ülekandmise stantsimise tolerantsid vajavad ausat konteksti. Tööriistad ise võivad hoida kitsaid mõõtmeid. Tööstusandmed näitavad standardseid tootmistolerantse ±0,05 mm vormitud detailidel ja ±0,03 mm augustatud aukude kohtades, kusjuures täppismündijaamad saavutavad kriitilistel pindadel ±0,02 mm. Need numbrid on saavutatavad käsitsi teisaldamisel, kuid hoiatusega: operaatori paigutuse järjepidevus toob kaasa muutuja, mille automatiseeritud süsteemid kõrvaldavad.
Kui robot asetab osa stantsimisjaama, jääb positsiooni korratavus iga tsükli sajandikku millimeetri vahemikku. Kui inimene paigaldab sama osa, sõltub korratavus funktsiooni asukoha asukohast, operaatori oskustest ja väsimustasemest. Hästi-disainitud pesad ja juhttihvtid kompenseerivad seda, suunates osa täpsesse asendisse olenemata sellest, kui täpselt operaator selle maha kukub. Kuid kui teie tolerantsi virn nõuab positsioneerimise täpsust, mis on suurem kui passiivsete asukoha määramise funktsioonide jõustamine, näete käsitsi toimingute puhul suuremat tagasilükkamise määra võrreldes automatiseeritud ekvivalentidega.
Torke tolerantside jaoks püsivad ühes jaamas stantsitud samad -tasapinnalised augud usaldusväärselt ±0,05 mm (ligikaudu ±0,002 tolli), kuna stants saab sisemiselt hakkama kogu asukoha täpsusega. Probleemid kerkivad esile, kui aukude---suhted hõlmavad mitut jaama, kuna iga ülekanne toob kaasa väikese positsioonimuutuja. Rangelt tolerantsed funktsioonid, mis viitavad jaamadele, võivad nõuda kvalifitseeruvaid toiminguid või teisese suuruse määramise tabamust, mis lisavad kulusid.
Pressi tonnaažinõuded sõltuvad materjali tüübist, paksusest ja konkreetsest vormimisoperatsioonist. Üldreegel: pehme terase tõmbamiseks on vaja ligikaudu 0,7–1,0 tonni tooriku perimeetri sentimeetri kohta, samas kui augustamine nõuab ligikaudu 80% materjali tõmbetugevuse korrutatuna nihkepinnaga. Ülekandepressid jäävad tavaliselt vahemikku 200–1500 tonni, kusjuures enamik käsitsi teisaldamise rakendusi jääb vahemikku 200–600 tonni, kuna suurima tonnaažiga pressid õigustavad tavaliselt automaatset käsitsemist.
Osade geomeetria sobivus käsitsi teisaldamiseks tembeldamiseks otse jaamade arvu ja vormimise raskusastmega. Sügavtõmme (kuni 250 mm sügavus mitmes ümberjoonestusjaamas), keerukas mitme-painde geomeetria ja asümmeetrilised funktsioonid toimivad hästi, sest -vabalt seisev toorik võimaldab täielikku juurdepääsu 360-kraadisele stantsile. Kuid iga geomeetriline tunnus, mis nõuab eraldi vormimistoimingut, lisab veel ühe jaama ja veel ühe käsitsi ülekande. Kuue erineva tunnusega osa, mis nõuab kuut jaama, on teostatav. Kahtteist jaama vajav osa lükkab majanduse automatiseerimise poole lihtsalt seetõttu, et kumulatiivne tööjõusisaldus tüki kohta muutub üle jõu käivaks.
Materjali valiku, paksuse, tolerantside ja geomeetria keerukuse vastastikune mõju määrab, kuidas teie tööriistad tegelikult välja näevad. Ja just need tegurid määravad tööriistade projekteerimise otsused, mida enamik ostjaid hinnapakkumises kunagi ei näe, eriti seda, kuidas stantsijaamad on paigutatud ja millised funktsioonid võimaldavad operaatoril saavutada tuhandete tsüklite jooksul ühtlaseid tulemusi.
Tööriistade kujundus käsitsi teisaldamise stantsimiseks
Tööriistade hinnapakkumine võib loetleda jaamade arvu, materjali tüübi ja pressi tonnaaži, kuid see selgitab harva matriitsi enda sisseehitatud disainifilosoofiat. Kui osi liigutatakse käsitsi, mitte robotsõrmede abil, muutuvad stantsi paigutuse kõik aspektid. Jaamade vahed laienevad. Asukohafunktsioonid annavad andestavamad sisenemisnurgad. Osade vastuvõtupunktid on kujundatud pigem inimese haarde kui mehaanilise kinnitusjõu jaoks. Neid üksikasju ei kuvata eraldi reaüksustena, kuid need mõjutavad otseselt tööriistade maksumust, tsükliaega ja valmisosade järjepidevust.
Survejaama paigutus käsitsi teisaldamiseks
Automatiseeritud edastussüsteemides saab jaamu tihedalt kokku pakkida, kuna mehaanilised õlavarred järgivad millimeetri{0}}taseme korratavusega programmeeritud radu. Pikkuse pikkus, jaamade vaheline kaugus-keskpunktist-, on minimeeritud, et vähendada ümberistumist ja maksimeerida kiirust. Käsitsi toimingud muudavad selle prioriteedi. Jaamade vahekaugus peab vastama operaatori kätele, kerele ja vaatejoontele.
Kujutage ette, et sirutate end pressvoodisse, et asetada osaliselt moodustatud osa pesale, samal ajal kui teie teine käsi hoiab endiselt eelmise jaama osa. Kui jaamad asuvad üksteisele liiga lähedal, põrkuvad operaatori käed matriitsi komponentide, ülemise jalatsi juhttihvtide või naaberjaamas oleva detailiga. Tööriistade disainerid, kes töötavad käsitsi teisaldatava stantsi konstruktsioonifunktsioonide kallal, võtavad selle arvesse, suurendades sammu pikkust kaugemale, kui detaili geomeetria rangelt nõuab, andes operaatorile füüsilise vaba ruumi iga töödeldava detaili häireteta haaramiseks, orienteerimiseks ja vabastamiseks.
Tähtis on ka stantsi kõrgus. Automatiseeritud seadistustes onetteandeliini kõrguson optimeeritud ainult ülekandemehhanismi kiiruse ja käigu efektiivsuse jaoks. Käsitsi teisaldamiseks peab matriitsi pind, kuhu operaator osi asetab ja sealt välja võtab, asuma mugaval töökõrgusel, tavaliselt vöökoha ja rinna{1}}keskmise kõrguse vahel. Kui jaamad nõuavad operaatoril korduvalt liiga kõrgele jõudmist või liiga madalat painutamist, kiireneb väsimus ja paigutuse täpsus halveneb vahetuse jooksul.
Pressvoodi paigutus järgib sama loogikat. Stantsikomplektid on paigutatud nii, et operaator pääseb kõikidele jaamadele ligi ühest seisuasendist või minimaalse külgsuunalise liikumisega. Viie või enama jaamaga matriitside puhul võib paigutus jaotada ülesvõtu- ja paigutustsoone, et hoida kriitilised liigutused käeulatuses, ilma et operaator peaks toetuma üle matriitsi esikülje.
Funktsioonide, pesade ja pilootsüsteemide asukoha määramine
Siin on käsitsi teisaldamise tembeldamise tööriistade disaini peamine väljakutse: operaator ei aseta osi roboti täpsusega. Kogenud inimene võib heal päeval saavutada paigutuse korratavuse 1–2 mm piires, kuid stantsi asukoha määramise funktsioonid peavad selle kõikuvuse absorbeerima ja suunama tooriku iga kord täpselt nõutavasse asendisse.
Seda võimaldavad mitmed disainielemendid:
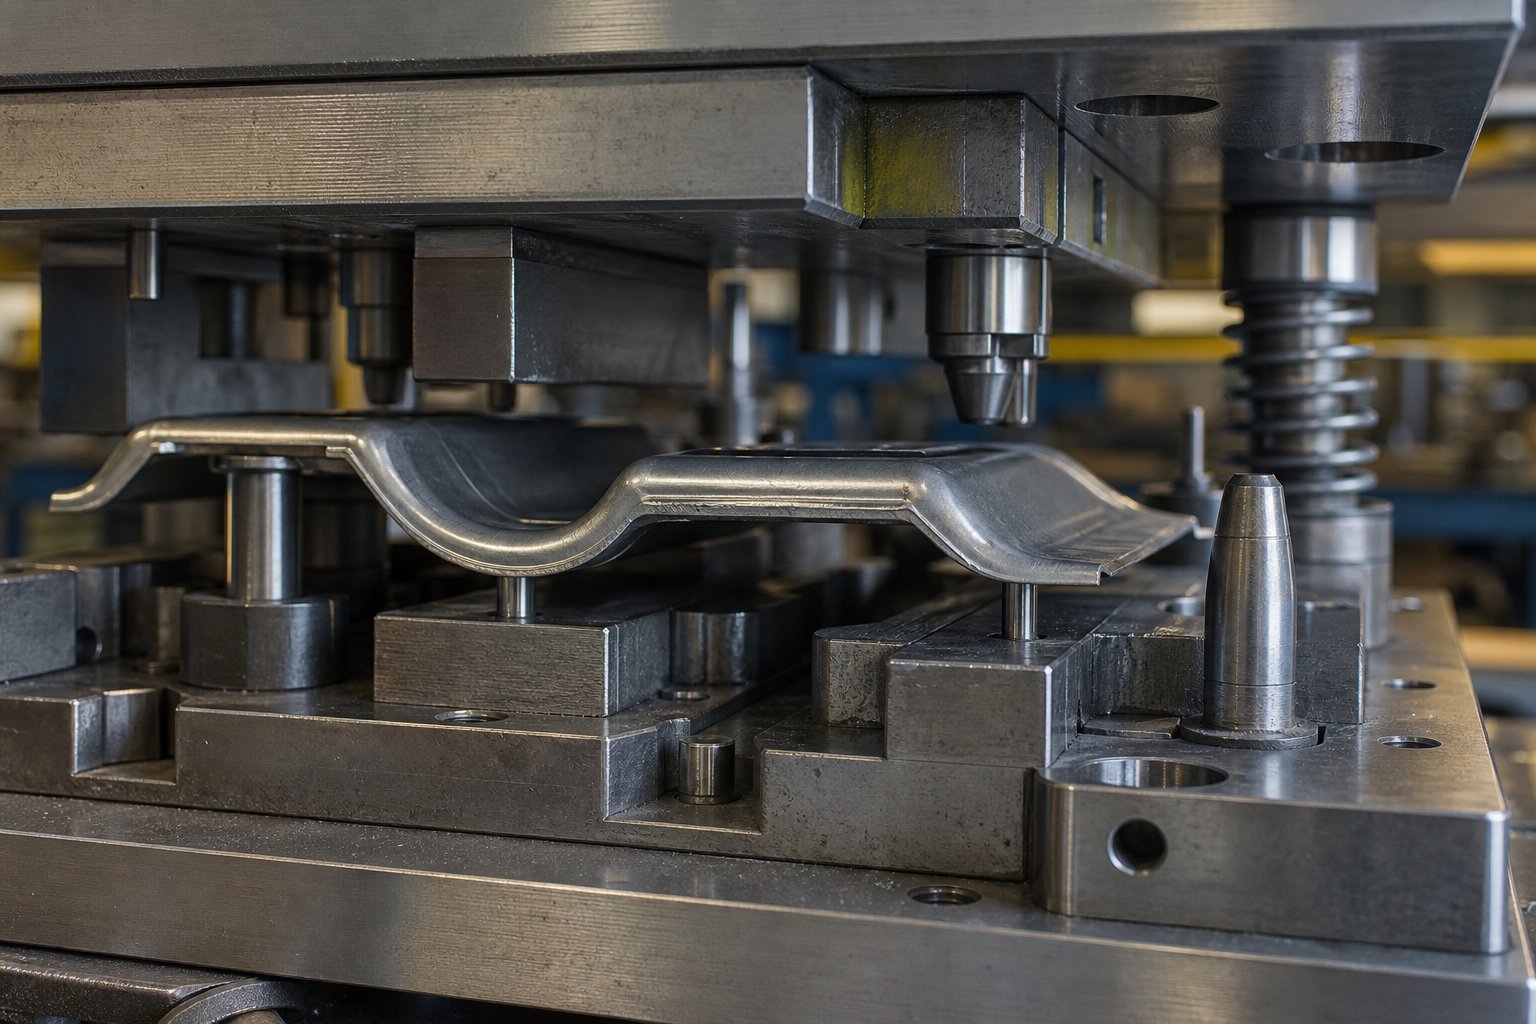
- Pilootnõelad:Koonused tihvtid, mis haakuvad detaili eelnevalt augustatud aukudega. Operaator kukutab töödeldava detaili ligikaudu tihvtide peale ja koonus juhib selle täpselt keskele, kui detail raskusjõu toimel asetub või stants sulgub.
- Pesaplokid:Kontuurilised alumised stantsipinnad, mis on kujundatud nii, et need vastaksid detaili praegusele vormitud geomeetriale. Näiteks koonus{1}}kujuline osa pesitseb automaatselt õiges kohas lihtsalt selle kuju tõttu, mis interakteerub õõnsusega.
- Gabariidi rööpad ja peatused:Füüsilised servad, mis ei lase detailil X- või Y-teljel õigest asendist mööda libiseda. Operaator surub detaili, kuni see puudutab tõket, välistades ühes või mitmes suunas oletamise.
- Hoidke{0}}nööpnõelad all:Vedruga -koormatud tihvtid, mis hoiavad detaili paigal pärast seda, kui operaator selle vabastab, hoides seda stabiilsena, kuni ülemine stants laskub alla ja haarab töödeldava detaili vormimiseks kinni.
- Plii{0}}faasides:Suured sisestusnurgad pesafunktsioonidel, mis suunavad osa keskele isegi siis, kui operaatori esialgne paigutus on sihtmärgist veidi kõrvale kaldunud.
Nende asukoha määramise funktsioonide kombinatsioon ülekandevormi tööriistades loob tõhusalt süsteemi, kus inimeste töötlemata paigutus viimistletakse stantside täpse positsioneerimiseni. Mida parem on asukoha määramise süsteem, seda vähem nõutakse operaatori oskusi tsükli kohta ja seda ühtlasemad on saadud osad tootmistsüklite lõikes.
Üks käsitsitööle omane disainilahendus: asukoha määramise funktsioonid ei tohi asetamise ajal kasutaja sõrmi takistada. Pesa, mis jäädvustab täiuslikult detaili geomeetria, kuid nõuab, et operaator viiks töödeldava detaili tihedate-vaheseinte vahele, tekitab koperdamist ja aeglustab tsükliaega. Tööriistade disainerid suurendavad sisenemisvahesid ja lisavad reljeefseid lõikeid, nii et osi saab loomuliku käeliigutusega ülalt alla kukkuda, mitte küljelt sisse keerata.
Möödasõidu sälkudest ja jaamadevahelistest{0}}kujunduselementidest
Tembeldamisvormi konstruktsioonis olevad möödaviigu sälgud täidavad konkreetset funktsionaalset eesmärki, mida paljud tööriistade hinnapakkumised kunagi ei selgita. Need on stantsikingades või juhtplaatides töödeldud reljeefsed alad, mis võimaldavad osaliselt moodustatud osadel jaamade vahel liikuda, ilma et see häiriks külgnevaid tööriistakomponente. Progressiivses matriitsis saab ribakandur vertikaalselt ja horisontaalselt positsioneerida pidevalt. Ülekandetöödel liigub osa läbi avatud ruumi jaamade vahel ja mis tahes väljaulatuv matriitsi komponent sellel teel tekitab takistuse.
Käsitsi ülekandmisel omandavad möödaviigu sälgud täiendava tähtsuse. Operaator tõstab osa ühest jaamast üles ja välja, liigutab seda külgsuunas ja langetab järgmisesse. Vertikaalne tõstekomponent tähendab, et osa peab eemaldama kõik ülemised matriitsi komponendid, eemaldamisplaadid või juhttihvtid liikumisteel. Eemaldamisplaatideks lõigatud sälgud või ülemiste jalatsitesse töödeldud reljeef loovad selle vertikaalse vaba ruumi, ilma et see kahjustaks tööriista konstruktsiooni terviklikkust.
Täiendavad inter{0}}jaamade kujunduselemendid, mis erinevad käsitsi ja automaatse ülekandevormide vahel, on järgmised:
- Juhtposti paigutus ülemises kingas:Postid asuvad peaaegu alati pigem ülemises kui alumises pooles, hoides alumise matriitsi pinna operaatori juurdepääsu jaoks vabana ja kõrvaldades takistused osa ülekandeteel.
- Suurenenud avatud kõrgus:Pressikäik ja matriitsi sulgemiskõrgus on ette nähtud selleks, et pakkuda piisavalt avatud päevavalgust matriitsi ülemise ja alumise poole vahele, andes operaatorile aega ja ruumi osade paigutamiseks enne järgmist tsüklit.
- Pikendatud käiguga{0}}vedrukoormustõstukid:Osad tõstetakse vormiõõnsustest kõrgemale kui automatiseeritud seadistustes, mistõttu on neid lihtsam haarata ilma sügavale matriitsi taskusse jõudmata.
- Ergonoomilised haardepinnad vormitud osadel:Tööriistade disainerid lisavad mõnikord detailide geomeetriale väikesed mittefunktsionaalsed lamedad tsoonid või äärikud, et anda operaatoritele haardepunkt, kusjuures need funktsioonid on hilisemas jaamas ära lõigatud.
- Jaama nähtavus:Matriitsi ülemised komponendid on loodud visuaalse takistuse minimeerimiseks, et kasutaja saaks enne pressi käivitamist näha asukoha funktsioone ja kinnitada õiget paigutust.
- Vanametalli renni suunamine:Kärbitud jäägid peavad matriitsist väljuma ilma, et see langeks operaatori ülekandetsoonidesse või vajaks käsitsi eemaldamist, mis rikub käsitsemisrütmi.
Kõik need elemendid lisavad stantside ehitamisele kulusid. Laiem jaamavahe tähendab suuremaid stantsikingaid ja suuremaid pressvoodeid. Ülemised-paigaldatud juhtpostid nõuavad teistsuguseid tootmismeetodeid kui tavalised alumise-posti stantside komplektid. Laiendatud tõstukid lisavad komponente ja hoolduspunkte. Need ei ole suvalised disainivalikud; need on otsene insenerivastus sellele, et protsessis on pigem inimene kui masin.
Tasakaal, mille tööriistade disainerid saavutavad täpsuse ja ergonoomika vahel, kujundab lõpuks selle, kui palju maksate stantsi eest ja kui palju maksate tööosa eest. Halva operaatori juurdepääsuga matriitsi ehitamine võib maksta vähem, kuid see põhjustab aeglasemaid tsükliaegu, rohkem paigutusvigu ja suuremat praagi määra. See kompromiss-eelsete tööriistainvesteeringute ja pideva tootmistõhususe vahel on täpselt majanduslik mõistatus, mis määrab, kas käsitsi teisaldamine jääb teie mahtude jaoks-kulutõhusaks või kas numbrid hakkavad osutama automatiseerimisele.
Käsitsi teisaldamise kulustruktuur ja tootmisökonoomika
Tööriistade poole pealt on sellel majanduslikul puslel tootmispõrandal peegelpilt. Iga käsitsi teisaldamise stantsimiskulude analüüs jõuab lõpuks samale küsimusele: millise mahu puhul ei kompenseeri väiksem kapitaliinvesteering suuremat tööjõu-osa kohta? Vastus ei ole üks number. See sõltub stantside keerukusest, operaatori töötasust, tsükli ajast ja sellest, kui palju osi on vaja tööriistade amortiseerimiseks. Enamik tsitaate varjab seda seost, esitades ühekordse-maksumuse, paljastamata{5}}osa ökonoomikat, mis määrab, kas säästate raha või lihtsalt lükkate selle edasi.
Tööriistad Investeeringud ja kapitalikulud
Käsitsi ülekandevormid nõuavad väiksemaid esialgseid investeeringuid kui automaatsed ülekandesüsteemid selgel põhjusel: ostate matriitsijaamu ilma automatiseerimiseks vajalike robotite, programmeerimise,{0}}otsa-käetööriistade ja integratsioonitehnoloogiata. Mõõdukalt keeruka osa käsitsi ülekandevormide komplekt võib kuuluda samasse üldvahemikku kui sarnase jaamade arvuga progresseeruv stants, samas kui sama osa automaatne ülekandeliin võib nõuda kaks kuni kolm korda suuremat investeeringut, kui arvestada mehaaniliste käsitsemissüsteemide ja juhtseadmete integreerimist.
Ülekandevormi tööriistade investeeringute võrdlus laguneb veelgi, kui arvestada teostusaega. Käsitsi teisaldamise tööriistad toimivad tavaliselt 6–12 nädalaga, kuna ehitate stantsijaamu üksi. Automatiseeritud süsteemid lisavad nädalaid või kuid haarde kujundamiseks, liikumise programmeerimiseks, äravoolu testimiseks ja integratsiooni silumiseks. See pikendatud ajakava toob endaga kaasa oma kulud tootmistulu viivituse ja pikema-turuletuleku{6}}kuluna.
Matriitside keerukus määrab endiselt tööriistade baashinna sõltumata ülekandemeetodist. Rohkem jaamu tähendab rohkem tööriistaterast, rohkem töötlemisaega ja rohkem katsetsükleid. Viie-jaama käsitsi teisaldusvorm maksab rohkem kui kolme-jaamaline matriit, kuna suurem maja maksab rohkem kui väiksem: rohkem materjali, rohkem tööjõudu, rohkem tehnikat. Jaamade arvu määrab detaili geomeetria ja materjali vormitavus, mitte see, kas detaili liigutab robot või inimene.
-Osade kulutegurid ja tööjõukaalutlused
Siin erineb osade{0}}hinna käsitsi teisaldamise stantsimisreaalsus järsult automaatsetest alternatiividest. Thestandardne kuluvalemtembeldatud osade puhul kimpub materjal (45-55%), tööjõud (15-25%), üldkulud (10-20%), kvaliteet (2-8%) ja pakendamine (2-5%) ühikuhinnaks. Käsitsi teisaldamisel laieneb tööjõu osa automaatsete meetoditega võrreldes märkimisväärselt, kuna operaator on iga tsükli jaoks aktiivselt kaasatud.
Mõelge kuluteguritele, mis ühendavad iga toodetud osa:
- Tsükli aeg:Käsitsi ülekandetsüklid kulgevad aeglasemalt kui automatiseeritud süsteemid. Kui robotliin võib toota 20–40 osa minutis, võib käsitsi toimimine sõltuvalt jaamade arvust anda 2–8 osa minutis. See erinevus arvutab otseselt tööjõukulu tüki kohta.
- Operaatori töötasud:Lääne turgude oskuslikud pressioperaatorid teenivad tavaliselt 18–25 dollarit tunnis. Iga sekund tsükliajast tähendab mõõdetavat tööjõusisaldust osa kohta. 30-sekundiline käsitsi tsükkel hinnaga 20 dollarit tunnis lisab ainuüksi otsesele tööle umbes 0,17 dollarit, enne kui laaditakse üle pea.
- Vanametalli määrad:Operaatori varieeruvus võib tekitada veidi suuremaid praagimäärasid kui automatiseeritud süsteemid, eriti vahetuste üleminekul või pikematel sõitudel, kus väsimus kuhjub. Iga lammutatud osa kannab kogu materjali- ja töötlemiskulu kuni tagasilükkamiseni.
- Läbilaskevõime ülemmäär:Maksimaalset päevatoodangut piiravad inimese kiirus, vaheaegade graafikud ja vahetusstruktuurid. Te ei saa lihtsalt käsitsi toiminguid kiiremini käivitada, et rahuldada suurenenud nõudlust ilma vahetusi või operaatoreid lisamata.
Materjali maksumus jääb olenemata ülekandemeetodist ligikaudu konstantseks, kuna sama toorik toidab nii käsitsi kui ka automatiseeritud jaamu. Üldkulud, kvaliteedikontrolli ja pakendamiskulud on kaupluste lõikes erinevad, kuid ei muutu dramaatiliselt ainult ülekandemehhanismi alusel.
Katkesta{0}}tootmismahtude ühtlane analüüs
Tasakaalu{0}}mahu käsitsi ja automaatse tembeldamise arvutus järgib prognoositavat loogikat. Käsitsi ülekandmisel on väiksemad püsikulud (investeering tööriistadesse), kuid suuremad muutuvkulud (tööjõud osa kohta). Automatiseerimine muudab selle suhte ümber: suured püsikulud amortiseeritakse suures mahus, minimaalse muutuva tööjõuga tüki kohta. Mingil ristumispunktil ristuvad kogukulu kõverad.
Selle asemel, et pakkuda väljamõeldud{0}}paarisnumbreid, mis sõltuvad täielikult teie konkreetsest olukorrast, on siin raamistik selle analüüsi tegemiseks teie enda projektis:
- Arvutage käsitsi kogukulu:Tööriistainvesteeringud + (-osa töö + materjal + üldkulud) korrutatud prognoositava aastamahuga.
- Arvutage automatiseeritud kogukulu:Investeering tööriistadesse + automatiseerimiskapital + integreerimiskulud + (-osa materjali kohta + minimaalne tööjõud + üldkulud) korrutatuna prognoositava aastamahuga.
- Leidke ristmik:Lahendage maht, kus mõlemad võrrandid annavad võrdse kogukulu. Sellest helitugevusest madalamal võidab manuaal. Üle selle võidab automatiseerimine.
Mitmed tegurid tõstavad-kaasamisläve kõrgemale (soodsates käsitsi teisaldamise pikemaks muutmist): kõrged automatiseerimise integreerimiskulud, lühikesed toote elutsüklid, mille puhul tööriistad ei tööta piisavalt kaua, et amortiseerida, sagedased konstruktsioonimuudatused, mis nõuavad ümberprogrammeerimist, ja geomeetriaga osad, mis nõuavad kallist kohandatud-otsa{2}}haru tööriista. Tegurid, mis viivad läve madalamale (soosivad varasemat automatiseerimist): kõrged kohalikud tööjõumäärad, ranged tsükliaja nõuded, väga järjekindlad tolerantsinõuded ja mitmes vahetuses tootmisgraafikud, kus operaatori väsimus muutub kvaliteedinäitajaks.
Crossoveri tsooni lähedal asuvate projektide puhul näitavad tööriistakulud alates 5000 dollarist lihtsate stantside puhul kuni 100 dollarini,000+ keerukate mitme-jaama progressiivsete komplektide puhul illustreerivad investeeringute ulatuse ulatust. Mõõduka -keerukusega osade käsitsi teisaldamise tööriistad koonduvad üldiselt selle vahemiku alumisse ossa, mistõttu jääb see majanduslikult atraktiivseks alla 50 000 ühiku aastamahtude puhul, kus automatiseerimise lisatasu ei ole võimalik end õigustamiseks piisavalt hajutada.
Aus kokkuvõte: käsitsi teisaldatav stantsimine ei ole mastaabis odav. Odav on siseneda. Tööriistainvesteeringute madalam takistus võimaldab teil tootmist kiiremini alustada, oma disaini reaalsetes tingimustes valideerida ja teenida tulu, samal ajal kui kogute automatiseerimisotsuse põhjendamiseks vajalikke mahuandmeid. See elutsükli perspektiiv, alustades käsitsi ja mastaapides automatiseerimise suunas, kui nõudlus end tõestab, kujundab seda, kuidas nutikad insenerimeeskonnad planeerivad oma tembeldusinvesteeringuid esimesest päevast peale.
Operaatori oskused, ohutus ja ergonoomilised tegurid käsitsi teisaldamise tembeldamisel
Selle tööriistainvesteeringute turule sisenemise madalama barjääriga kaasneb varjatud kulurida, mida enamik hinnapakkumisi kunagi ei kirjelda: inimlik element. Iga automatiseerimise pealt säästetud dollar kompenseeritakse osaliselt operaatori oskuste ülekandmise nõudega pressimistoimingute jaoks. Selle pressi juures seisev inimene ei liiguta ainult metalli jaamade vahel. Nad kontrollivad reaalajas-kvaliteeti, säilitavad puutetundliku tagasiside abil asukoha täpsuse ja säilitavad füüsilise väljundi tundide kaupa korduvaid liikumisi. Kui mõistate, mida see nõuab ja millist kaitset see nõuab, muutub see, kuidas hindate nii käsitsi edastamise teostatavust kui ka tegelikke jooksvaid kulusid.
Operaatoroskuste nõuded ja koolitus
Käsitsi teisaldatava stantsimise operaatori koolitus ulatub oluliselt kaugemale pressi põhitööst. Kvalifitseeritud operaator peab mõistma moodustamise järjestust kontseptuaalselt, teades, mida iga jaam materjaliga teeb ja miks järjekord on oluline. See teadmine ei ole dekoratiivne. See võimaldab operaatoril tuvastada, kui jaamas 3 midagi läheb valesti, enne kui ta viiendas jaamas praaki toodab.
Põhipädevuste hulka kuuluvad:
- Moodustamisjärjestuse mõistmine:Mõistmine, kuidas materjal voolab, kus toimub hõrenemine ja kuidas näeb välja korralikult moodustatud vaheetapp, võrreldes sellega, millel on varajased pragunemise või kortsumise tunnused.
- Defektide tuvastamine jaamade vahel:Tuvastab pinna lõhesid, apelsinikoore tekstuuri, mis viitab ülevenimisele, torke ebakorrapärasusi torgatud objektidel ja mõõtmete kõrvalekaldeid jaama valest joondamisest või tööriistade kulumisest.
- Erinevate detailide geomeetria käsitsemise tehnika:Osaliselt vormitud osade haaramine õhukesi seinu deformeerimata, asümmeetriliste kujundite pööramine õigeks orientatsiooniks ja toorikute paigutamine sadade korduste järjepideva täpsusega asukohatunnustesse.
- Pressijuhtimise tundmine:Käitage käiguvalijaid, mõistke{0}}üksikkäik versus tolli režiim ning teate, millal ja kuidas hädaseiskamisfunktsioone kasutada.
See oskuste kogum areneb kuude, mitte päevade jooksul. Enamik poode ühendab uued operaatorid kogenud juhendajatega pikemaks{1}}ülesvõtuperioodiks, alustades lihtsamate stantsikomplektidega (kaks või kolm jaama, andestavad tolerantsid), enne kui minnakse üle keeruka-jaama tööriistade juurde, kus paigutuse täpsus mõjutab otseselt osade vastavust. NaguOSHA 1910.217(f)(2)Tööandjad peavad enne mis tahes töö alustamist koolitama ja juhendama operaatoreid ohutu töömeetodi osas ning tagama piisava järelevalve abil õigete protseduuride järgimise.
Ohutussüsteemid ja protokollid käsitsi edastamiseks
Ülekandevormi stantsimise ohutusnõuded ei ole-läbiräägitavad. Kui inimene jõuab tooriku asetamiseks või väljavõtmiseks matriitsipoolte vahele, on tahtmatu pressilöögi tagajärjed tõsised. Iga käsitsi edastamise seadistus tugineb mitmekihilistele kaitsemehhanismidele, mis on loodud nii, et ükski rike ei põhjusta kasutaja vigastusi.
Õigesti konfigureeritud käsitsi ülekandepress sisaldab järgmisi ohutuselemente:
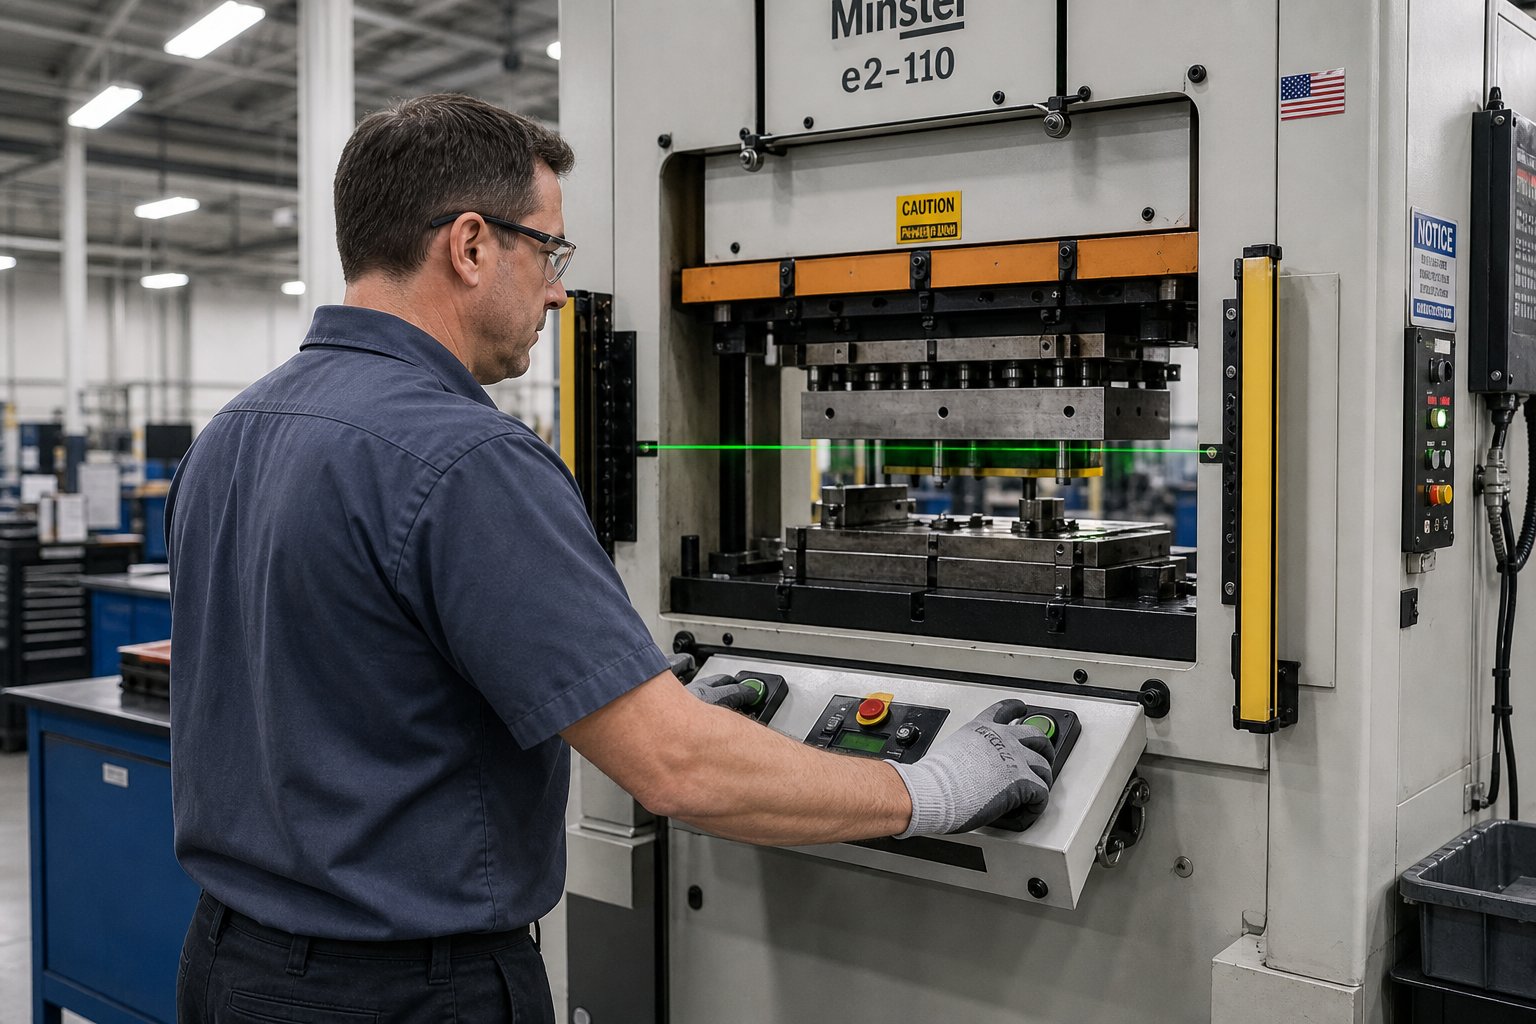
- Kaks{0}}käsijuhti:Vajutuskäik aktiveerub ainult siis, kui operaatori mõlemad käed haakuvad eraldi juhtnuppudega, tagades, et käed on stantsi sulgemise ajal töökohast eemal. OSHA nõuete kohaselt peavad need juhtseadised olema kaitstud tahtmatu kasutamise eest ja konstrueeritud nii, et need takistaksid aktiveerimist, välja arvatud juhul, kui mõlemat kätt kasutatakse samaaegselt.
- Kohaloleku tuvastamise seadmed (valguskardinad):Fotoelektrilised sensorväljad, mis paiknevad operaatori ja tööpunkti vahel. Kui operaatori mõni kehaosa murrab allakäigu ajal kerge tasapinna, peatub press koheselt. Ohutuskaugus sensorväljast matriitsini peab vastama valemile Ds=63 tolli/sekundis x Ts, kus Ts on pressimise peatumise aeg.
- Stantsikaitsed ja tõkkeseadmed:Füüsilised kaitsed või blokeeritud tõkked, mis takistavad käte jõudmist tööpunkti, välja arvatud selleks ettenähtud avade kaudu, mis vastavad tabeli O-10 kauguse/avamise nõuetele.
- Kordus{0}}vastased mehhanismid:Juhtimisfunktsioonid, mis tagavad, et press ei saa käivitada teist tõmmet ilma, et operaator oleks juhtnuppe täielikult vabastanud ja uuesti aktiveerinud, vältides tsükli jooksmist.
- Lukustamise/märgistamise protseduurid:Kohustuslikud energiaisolatsiooni protokollid stantside vahetamise, reguleerimise või mis tahes hooldustegevuse ajal. Peatoite eralduslülitit, mida saab lukustada väljalülitatud asendisse, on vaja igal vajutamisel.
- Pidurite jälgimise süsteemid:Seadmed, mis OSHA 1910.217(b)(14) kohaselt takistavad automaatselt järjestikuseid lööke, kui peatumisaeg lüheneb üle ohutute piiride.
- Regulaarsed kontrolliprogrammid:Siduri-/pidurimehhanismide, -kordumisvastaste funktsioonide ja ühe-taktimehhanismide iganädalane testimine koos vastavust tõendavate hooldusdokumentidega.
Need süsteemid töötavad koos üleliigse ohutusarhitektuurina. Kahe-käejuhtimine hoiab käed tavalise rattasõidu ajal eemal. Valguskardin püüab vead kinni. Tõkkekaitse takistab ligipääsu-. Pidurimonitor tagab, et press saab käskluse korral ka seisma jääda. Eemaldage kõik kihid ja riskiprofiil muutub dramaatiliselt.
Ergonoomilised kaalutlused ja väsimuse juhtimine
Ergonoomilised tegurid käsitsi stantsimisel on üks kõige vähem arutatud kulutegureid protsessis. Korduv liikumine, püsiv seismine ja toorikute tõstmine ja asetamine sadu või tuhandeid kordi vahetuses tekitavad kumulatiivse koormuse, mis mõjutab nii operaatori tervist kui ka osade kvaliteeti.
Uurimine teemaltööga seotud{0}}lihas-skeleti häiredtuvastab täpsed riskitegurid, mis esinevad käsitsi teisaldamistöös: korduv ülemiste jäsemete kasutamine, jõuline haaramine ja pikaajalised ebamugavad asendid. Need kokkupuuted on korrelatsioonis õlgade kokkupõrkega, karpaalkanali sündroomiga ja seljavigastustega, kui neid ei juhita.
Konkreetsed ergonoomilised väljakutsed käsitsi teisaldamisel hõlmavad järgmist:
- Osade kaalupiirangud:Üle 5 kg kaaluvate detailide korduv tõstmine kiirendab õlgade ja selja väsimist. Üle 10 kg kaaluvad osad nõuavad tavaliselt mehaanilist abi või kahe{3}}inimese käsitsemist, mis häirib tsükli järjepidevust.
- Jaama kõrguse optimeerimine:Stantsipinnad peaksid asetsema küünarnuki kõrgusel (ligikaudu 900–1100 mm põrandast), et minimeerida paindumist ja üle pea ulatumist. Jaamadevahelised ebaühtlased kõrgused sunnivad operaatorit pidevalt asendit kohandama.
- Korduva liikumise kogunemine:Viie-jaama stants, mis töötab kiirusega 4 tsüklit minutis, tähendab, et operaator teeb ligikaudu 20 erinevat valiku-ja-liigutust minutis ehk üle 9000 kaheksatunnise vahetuse kohta. See kordamine suurendab pinget randmetel, käsivartel ja õlgadel.
- Vahetuste kestuse mõju kvaliteedile:Uuringud näitavad järjekindlalt, et väsimus halvendab peenmotoorikat ja valvsust. Tsükli aja varieeruvus suureneb nihke edenedes, kusjuures paigutuse täpsus väheneb ja defektide tuvastamise määr langeb pärast neljandat või viiendat tundi pidevat töötamist.
Tootjad leevendavad neid mõjusid mitme strateegia abil: pöörates operaatoreid pressijaamade vahel, et muuta liikumismustreid, ajastada kohustuslikud mikro-pausid iga 60-90 minuti järel, kasutada operaatorikohtades väsimusvastaseid-matte ja seada osakaalu läved, mis käivitavad mehaanilise tõsteabi. Mõned kauplused piiravad käsitsi teisaldamist kuni kuue{5}}tunnise efektiivse tootmisaknaga kaheksatunnise vahetuse jooksul, eelarvestades puhkamiseks, venitamiseks ja jaamade vaheldumiseks aega.
Ergonoomika ja detailide kvaliteedi vaheline seos on otsene. Käitaja, kes kogeb randme väsimust, asetab osad ebatäpselt. Seljapingega inimene kiirustab alateadlikult tsükleid, et vähendada painutusaega. Need peened käitumuslikud nihked suurendavad praagi määra ja mõõtmete varieeruvust viisil, mis ei ilmu enne, kui SPC diagrammid hakkavad tootmistsükli lõpus triivima. Selle reaalsuse tunnistamine on oluline kõigile, kes kavandavad käsitsi teisaldamise toiminguid, sest see ei mõjuta mitte ainult inimeste ohutust, vaid ka pressi tegelikku maksumust ja kvaliteeti.
See inimsõltuv{0}}tootmisreaalsus kujundab ka seda, kuidas insenerimeeskonnad mõtlevad tembeldatud osa laiemale elutsüklile. Protsess, mis tugineb suuresti operaatori järjekindlusele, tõstatab loomulikult küsimuse: millisel hetkel on toode piisavalt küps, et õigustada selle varieeruvuse kõrvaldamist automatiseerimise kaudu?
Prototüübist tootmiseni
See küsimus, millal automatiseerida, ei tule ootamatu otsustuspunktina. See ilmneb järk-järgult, kui tootmisandmed kuhjuvad, nõudluse prognoosid tugevnevad ning lõhe käsitsi tehtavate toimingute ja ettevõtte vajaduste vahel muutub mõõdetavaks. Nutikad insenerimeeskonnad ei käsitle käsitsi teisaldatavat stantsimist püsiva lahendusena ega ajutise kompromissina. Nad käsitlevad seda kui tõestamisetappi, tahtlikku etappi tootmise elutsüklis, mis kinnitab kõike alates järjestuste moodustamisest kuni materjali käitumiseni, enne kui investeeritakse kapitali automatiseerimisele.
Prototüüpimine ja disaini kinnitamine käsitsi teisaldamise kaudu
Kujutage ette, et olete loonud uue konstruktsiooniklambri, mis nõuab sügavat tõmbamist, kahte uuesti joonistamist, torkemustrit ja lõplikku trimmimist. Geomeetria näib simulatsioonis teostatav, kuid simulatsioon ei kajasta, kuidas materjal tegelikult käitub viies vormimisjaamas, kuidas tagasitõmbub jaamast jaama või kas teie kavandatud tooriku suurus tagab pärast kärpimist ühtlase servakvaliteedi. Nendele küsimustele vastamiseks vajate füüsilisi osi ning käsitsi teisaldatav stantsimine prototüüpimiseks annab teile täpselt selle võimaluse ilma täieliku automatiseerimise kulude ja teostusajata.
Prototüübi ja väikese{0}}mahuga valideerimise käigus kasutavad insenerimeeskonnad käsitsi teisaldamist, et teha korraga mitu asja.
- Moodustusjärjestuse kontrollimine:Kas planeeritud jaamakorraldus ka reaalselt toimib? Kas materjal suudab iga joonise üle elada ilma liigse hõrenemiseta? Kas vahevormid pesitsevad järgmistes jaamades korralikult?
- Jaamade loenduse optimeerimine:Esialgne matriitsi konstruktsioon võib sisaldada kuut jaama, kuid käsitsi käitamine näitab, et jaama kolm ja neli saab ühendada üheks tabamuseks, ilma et see kahjustaks materjali terviklikkust. See avastus säästab tootmisversioonis terve jaama tööriistakulu.
- Materjalivoolu valideerimine:Tegelik{0}}joonistuskäitumine erineb sageli FEA ennustustest, eriti raadiuste üleminekute ja ääriku servade puhul. Tegelike toorikute käivitamine läbi manuaalsete jaamade annab mõõdetavaid hõrenemisandmeid, kortsumustreid ja tagasilöögiväärtusi, mis täpsustavad simulatsioonimudelit.
- Tolerantsi virna kinnitus:Funktsioonid, mis hõlmavad mitut jaama, koguvad positsioonimuutusi. Jaamadevahelise hoolika mõõtmisega käsitsi käitamised näitavad, kus tolerantsi eelarve kulub, võimaldades inseneridel enne lõpliku tööriistade kasutuselevõttu lisada asukoha määramise funktsioone või katkestada toiminguid.
See valideerimisviis peegeldab midatootmise skaleerimise tegevuskavasidkirjeldage kõiki tootmismeetodeid: enne suuremahulisse-tootmisinfrastruktuuri investeerimist tõestage protsessi paindliku tööriistaga väikeses mahus. Manuaalne edastusfaas toimib nagu DVT (disaini valideerimise test) etapp, mis on mõeldud spetsiaalselt tembeldamiseks, genereerides füüsilisi tõendeid, mis toetavad või vaidlustavad tehnilisi eeldusi.
Üks alahinnatud eelis: käsitsi käitamine võimaldab teil hinnata osade käsitsemise omadusi enne haaratsi konstruktsioonide määramist automatiseerimiseks. Avastate, et osa kipub kinni jääma jaama 2 õõnsusse või paindub, kui seda plaanitud pealevõtmispunktis haarata, või et trimmimisjäägid segavad pesa istumist jaama neljas. Need ülevaated annavad otsest teavet automaatse edastussüsteemi kujundusele, mis järgneb, vältides kulukaid keskmise -integratsiooni üllatusi.
Skaleerimine käsitsi ülekandmiselt automaatsele edastamisele
Parim aeg automatiseerimise planeerimiseks on siis, kui kasutate endiselt käsitsi. Sellised konstruktsioonid, mis eeldavad tulevast robotkäitlemist, maksavad alguses pisut rohkem, kuid säästavad kümneid tuhandeid tagantjärele paigaldamisel, kui mahunõuded saabuvad.
Käsitsilt automaatsele edastustembeldamisele skaleerimine ei ole kahendlüliti. See on planeeritud üleminek, mis toimub siis, kui konkreetsed näitajad ühtivad. Insenerimeeskonnad, kes sellele lähenevad, loovad tahtlikult käsitsi-etapi, pidades silmas automatiseerimise ühilduvust, käsitledes käsitsi perioodi kui andmete kogumist võimaliku automatiseerimisspetsifikatsiooni jaoks.
Kuidas automatiseerimise{0}}valmis stantside disain praktikas välja näeb? Mõned käsitsi tööriistade valmistamise etapis tehtud peamised otsused annavad hiljem kasu:
- Standardiseeritud jaama kõrgus:Kõigi jaamade vahelised ühtsed tsentr{0}}--keskkaugused, isegi kui käsitsi käsitsemine seda rangelt ei nõua. Robotilised ülekandesüsteemid eelistavad ühtlast helikõrgust, kuna see lihtsustab liikumise programmeerimist ja võimaldab iga jaamapaari vahel identseid ülekandemehhanisme.
- Määratletud peale- ja äraandmis{0}}tsoonid:Kuigi operaator haarab kõikjalt, kus see on mugav, loob lamedate võrdluspindade või määratud kontaktalade lisamine matriitsi kujundusele valmis-haarduri liidese punktid tulevaste-otsa-käetööriistade jaoks.
- Anduri paigaldamise tingimused:Keermestatud aukude või kinnitusfunktsioonide lisamine pesade lähedale ja tihvtide asukoha määramine, kuhu lõpuks paigaldatakse{0}}osa andurid. Need andurid kinnitavad õiget paigutust enne pressi tsüklit automaatrežiimis.
- Ühtlane osa kõrgus ülekandekõrgusel:Tõstuki kõrguste seadistamine nii, et osa tõuseks kõigis jaamades samale kõrgusele, sobitades fikseeritud ülekandetasandiga, mida robotkäed eelistavad.
Nende vahendite lisakulud esialgse stantsi ehitamise ajal on tagasihoidlikud, tavaliselt lisades käsitsi stantsi hinnale 5–10%. Nende paigaldamine hiljem, pärast seda, kui stants on karastatud, tõestatud ja tootmises, maksab oluliselt rohkem ja nõuab sageli matriitsi kasutusest eemaldamist nädalateks muutmist.
Investeeringute kavandamine{0}}pikaajaliseks tootmise kasvuks
Ülekandevormide tootmise elutsükli planeerimine nõuab ausat mahuprognoosi koos selgete käivituspunktidega üleminekuotsuste tegemiseks. Enamiku tiimide viga käsitleb käsitsi-automatiseerimise{2}}otsust kui tulevast probleemi. Selleks ajaks, kui nõudlus ületab manuaalse võimsuse, olete juba maha jäänud ja otsite automatiseerimist, tehes samal ajal tellimuste täitmiseks ületunde.
Neli indikaatorit annavad märku valmisolekust automatiseerimiseks:
- Järjepidevad kvaliteedinäitajad:Teie käsitsi käitamised annavad kriitiliste mõõtmete puhul Cpk-väärtused üle 1,33 mitmes tootmispartiis. Protsess on stabiilne ja stants on tõestatud. Ebastabiilse protsessi automatiseerimine toodab lihtsalt automatiseeritud jääke kiiremini.
- Stabiilsed tsükliajad:Tsükliaja varieeruvus operaatorite{0}}vahele{1}}on vähenenud alla 10%. See tähendab, et vormimisjada on hästi-arusaadav ja korratav, mis tähendab robotite prognoositavaid liikumisprofiile.
- Mahuprognoosid, mis ületavad käsitsi võimsust:Kui nõudluse prognoosid ületavad seda, mida kahes{0}}vahetuses käsitsi töötamine võib pakkuda (arvestades ergonoomilist pauside ajakava ja realistlikku igapäevast väljundit), sunnib läbilaskevõime ülemmäär vestlust.
- Automatiseerimise-tasuläve ületav osakulu-:Kuluanalüüsi jaotise raamistikku kasutades ületab teie kumulatiivne tööjõukulu tüki kohta, korrutatuna aastase mahuga, nüüd automatiseerimiskapitali amortiseeritud kulu. Matemaatika on pööratud.
Meeskondadel, kes jälgivad neid mõõdikuid alates esimesest käsitsi tootmiskäitusest, on pigem{0}}andmepõhised üleminekupunktid kui sisetundeotsused{1}}. Nad teavad täpselt, millal üleminek toimub, sest nad on kogu aeg sisendeid mõõtnud.
Veel üks kaalutlus: käsitsi{0}}faasivorm jätkab sageli oma rolli täitmist ka pärast automatiseerimise saabumist. Sellest saab tööriist näidiste projekteerimiseks, disaini iteratsioonideks ja väikesemahuliste-variantide tootmiseks, samas kui automatiseeritud liin tegeleb suure-mahu baasosaga. Selle asemel, et käsitsi kasutusest täielikult loobuda, hoiavad kogenud tootjad seda paralleelse paindlikkuse allikana, mida automatiseeritud liinid oma programmeeritud jäikusega pakkuda ei suuda.
See elutsükli perspektiiv kirjeldab ümber, kuidas te tööriistapakkumist loete. Käsitsi teisaldamiseks pakutav stants ei ole tänapäevaste mahtude jaoks ainult tootmistööriist. See on potentsiaalselt esimene investeering mitmefaasilisse tootmisstrateegiasse{2}. Strateegiasse, mis pakub täit väärtust ainult siis, kui teate ka, kuidas hinnata partnereid, kes loovad ja toetavad seda tööriista igas kasvuetapis.
Õige ülekandevormi tembeldamispartneri valimine
Tootmise elutsükli strateegia on täpselt nii tugev, kui tugev on tarnija, kes seda ellu viib. Saate kujundada täiusliku etapiviisilise lähenemisviisi prototüüpide käsitsi käitamisest kuni automatiseeritud-mahulise tootmiseni, kuid kui teie tööriistu ehitaval partneril puudub selle edenemise toetamiseks vajalik tehniline sügavus, puutute halvimal võimalikul hetkel vastu suutlikkuse seinu. Teadmine, kuidas valida ülekandestantsimise tarnijat, eraldab sujuvalt skaleeruvad meeskonnad nendest, kes taaskäivitavad tarnija hindamist -projekti keskel.
Transfer Die Partneri peamised hindamise võimalused
Mitte iga tembeldamispood, mis omab ülekandepressi, ei kvalifitseeru tõeliseks ülekandevormi partneriks. Erinevus seisneb insenerivõimekuses, mitte ainult tootmisvõimsuses. Pood võib käitada ülekandeid asjatundlikult, kuid mitme-jaama tööriistade kujundamine, mis tasakaalustab vormimise raskust, materjalivoogu ja operaatori- või robotkäitlemist viie või enama jaama vahel, nõuab erikogemust, mis tavapärastel tööpoodidel sageli puudub.
Ülekandevormi tarnija kvaliteedi hindamisel seadke prioriteediks järgmised hindamiskriteeriumid:
- Mitme-jaamaga stantside disainialased teadmised:Kas tarnija suudab demonstreerida nelja või enama vormimisjaamaga stantside valmistamise kogemust? Küsige juhtumiuuringuid, mis näitavad, kuidas nad määrasid keerukate geomeetriate jaoks jaamade arvu, moodustamisjärjestuse ja materjalivoo. Tarnijad, kellel on ehtsad mitme-jaama ülekandevormide tootja võimalused, räägivad ladusalt voolu vähendamise suhetest, vahepealse vormi stabiilsusest ja jaamadevahelisest tolerantsi akumulatsioonist.
- Kogemus nii käsitsi kui ka robotite edastuskonfiguratsioonidega:Partnerid, kes on välja töötanud tööriistad mõlema meetodi jaoks, mõistavad paigutuse erinevusi, funktsioonide asukoha nõudeid ja ergonoomilisi kaalutlusi, mis kujundavad stantsi arhitektuuri. See kahekordne kogemus on eriti oluline, kui teie elutsükli plaan näeb ette üleminekut käsitsi toimingutelt automatiseeritud toimingutele.
- Simulatsioon ja virtuaalne valideerimine:Kas tarnija kasutab FEA-d moodustamise simulatsiooniks jaülekande simulatsiooni tarkvaraet kontrollida kliirensiteed ja SPM-i võimekust enne stantsi ehitamist? Nagu tööstuse eksperdid rõhutavad, on CAD-kujundust palju lihtsam muuta kui täielikult ehitatud matriitsi. Tarnijad, kes jätavad selle sammu vahele, kannavad silumiskulud proovimise ajal teile.
- Materjali käitlemine suuremate või keerukate osade jaoks:Suuremad toorikud, mis kipuvad transportimisel longu vajuma, paneelid, mis vajavad mitmes punktis haaratsiklambreid, ja osad, mis vajavad jaamade vahel ümberorienteerimist, nõuavad kõik spetsiifilisi ülekandetehnilisi teadmisi. Hinnake, kas tarnija on osi käsitlenud teie projekti jaoks vajaliku suuruse ja keerukuse tasemel.
- Tolerantsi kontrollimise võimalused:Veenduge, et tarnija kasutab CMM-seadmeid, funktsionaalseid mõõteseadmeid ja SPC-programme, mis suudavad kinnitada teie osa nõutud mõõtmete nõudeid. Tarnija, kes tsiteerib rangeid tolerantse ilma metroloogia infrastruktuurita nende kontrollimiseks, annab lubadusi, mida nad ei suuda tõestada.
- Proovipressi saadavus:Tarnijad, kellel on-oma proovipressid, mis vastavad teie tootmispressi tonnaažile ja voodi suurusele, saavad siluda tööriistu enne tarnimist. Ilma selleta saab teie tootmispressist prooviplatvorm, mis kulutab teie põrandaaega nende silumiseks.
Disainitoe hindamine keeruka{0}}jaama moodustamise jaoks
Transferstantsi stantsimise partneri hindamiskriteeriumid ulatuvad kaugemale sellest, mida tarnija suudab toota. Sama oluline on see, mida nad suudavad välja töötada. Komplekssed osad, mis nõuavad sügavtõmbamist, korduvat ümberjoonistamist, vormitud pindade läbistamist ja eri jaamades loodud funktsioonide vahelisi kitsaid positsioonitolerantse, nõuavad tööriistatarnijalt koostööd projekteerimisel.
Küsige hindamise ajal potentsiaalsetelt partneritelt järgmisi küsimusi:
- Kuidas määrata kindlaks detaili geomeetria ja materjali jaoks vajalik minimaalne jaamade arv?
- Milliseid vormimissimulatsiooni tööriistu te kasutate ja kas saate jagada näidisaruandeid, mis näitavad prognoositavat hõrenemist, kortsumise ohtu ja tagasilöögikompensatsiooni?
- Kuidas kujundate asukoha määramise süsteeme, mis kompenseerivad käsitsi teisaldamisel operaatori paigutuse varieeruvust, ja kuidas need muutuvad robotkäitlemisele üleminekul?
- Milline on teie esmase{0}}artikli kontrollimise ja tootmisosa kinnitamise protsess (PPAP või samaväärne)?
- Kas saate toetada disaini-tootmisvõime-tagasisidet enne geomeetria külmutamist?
Tõelist inseneripartnerlust pakkuvad tarnijad tegelevad nende küsimustega pigem tehniliselt kui müügikeelest kõrvale kaldudes. NäiteksYICHENstruktureerib nende ülekandestantsimise stantsimisvõimalusi nii, et aidates inseneridel hinnata suuremate või keerukate osade mitme{0}}jaama moodustamist, toetades robotite edastuskonfiguratsioone ja korratavuse valideerimist. Selline insenertehniline-edasipositsioneerimine, kus tarnija protsess algab koostööpõhise hindamisega, mitte pelgalt hinna pakkumisega, annab märku projekteerimistoetuse sügavusest, mida võiksite oodata igalt tõsiselt üleminekupartnerilt.
Hindamisel on punased märgid: tarnijad, kes hindavad jaamade arvu ilma teie materjali vormimisandmete kohta küsimata, partnerid, kes ei oska teie konkreetse detaili geomeetria jaoks oma asukohafunktsiooni strateegiat selgitada, ja kauplused, mis käsitlevad prooviproovi ühepäevase sündmusena, mitte korduva mõõtmis-, reguleerimis- ja uuesti kinnitamise protsessina.
Miks on stabiilne korratavus tootmise kindlustunde jaoks oluline?
Lõppkokkuvõttes eristab funktsionaalset ülekandevormi kasumlikust tootmispartiide korratavus. Matriit, mis toodab proovimise ajal häid osi, kuid triivib pärast 5000 tabamust, tekitab peidetud kulusid, kuna kontrollimine, isoleerimine ja kliendi kvaliteet on tagatud. Teie hinnang peaks uurima, kuidas tarnija tagab mõõtmete stabiilsuse tööriista kogu tootmisea jooksul.
Peamised korratavuse tegurid, mida hinnata:
- Tööriistaterase valik ja kuumtöötlus:Nõuetekohase karastamise ja karastamisega D2, A2 ja M2 tööriistateras talub vormimispindade ja lõikeservade kulumist. Küsige, milliseid materjale tarnija suure-kulumise jaamade jaoks määrab ja kuidas nad määravad, millal vahetükid vajavad väljavahetamist.
- Ennetava hoolduse planeerimine:Kas tarnija annab soovitusliku hooldusgraafiku, mis on seotud tabamuste arvuga? ITD Precisioni dokumentide kvaliteedikontrolli uuringu kohaselt pikendab tööriista ennetava hoolduse planeerimine tootmistsüklite, mitte rikete alusel tööriista eluiga ja säilitab osade kvaliteeti pikema tööperioodi jooksul.
- SPC andmed proovist ja esialgsest tootmisest:Tarnijad, kes tarnivad Cpk-andmeid koos artikli esimeste osadega{0}}, demonstreerivad pigem protsessivõimet kui vaid käputäie näidiste mõõtmete vastavust.
- Dokumenteeritud vormimisprotsessi aknad:Tonnaažiseaded, määrimisspetsifikatsioonid, tooriku positsioneerimise kriteeriumid ja vastuvõetavad materjali omaduste vahemikud tuleb dokumenteerida ja tarnida koos tööriistadega. Ilma nendeta arvab teie tootmismeeskond parameetreid, mida tööriistatootja juba arenduse käigus optimeeris.
Tootmiskindlus tuleneb teadmisest, et osa number 10 000 ühtib osa numbriga 10 teie tolerantsivahemikus. Seda usaldust luuakse tarnija valimisel, seda ei avastata pärast tööriistade saabumist teie põrandale. Teie valitud stantsimispartner ei kujunda mitte ainult seda, mida te täna tööriistade eest maksate, vaid ka seda, millised näevad välja teie kvaliteedikulud, praagi määrad ja klientide rahulolu kogu detaili tootmisea jooksul.
Korduma kippuvad küsimused käsitsi teisaldamise stantsimise kohta
1. Mis vahe on käsitsi teisaldatava stantsimise ja progressiivse stantsimise vahel?
Progressiivse stantsimise korral voolab pidev metallriba läbi jaamade, jäädes samal ajal kanduriba külge kuni lõpliku katkemiseni. Käsitsi teisaldatav stantsimine kasutab üksikuid-seisvaid toorikuid, mida operaator füüsiliselt liigutab erinevate stantsijaamade vahel. See võimaldab töödeldavat detaili toimingute vahel pöörata, pöörata või ümber paigutada, võimaldades keerukaid geomeetriaid, nagu sügavtõmbed ja mitme{3}}telje moodustamine, mida ribatoitega progressiivsed stantsid ei suuda toota. Progressiivsed stantsid on suurepärased suure-mahuga väiksemate osade puhul, samas kui käsitsi teisaldamine käsitleb keskmisi kuni-keerulise geomeetriaga suuri osi väiksemate mahtude korral.
2. Millised tootmismahud õigustavad käsitsi teisaldamise stantsimist automaatse ülekandmise asemel?
Käsitsi teisaldatav stantsimine on tavaliselt kõige ökonoomsem 1000–50 000 detaili aastaste koguste puhul. Tasakaalupunkt, kus automaatne ülekanne muutub kuluefektiivsemaks-, jääb tavaliselt vahemikku 50 000–150 000 osa aastas, olenevalt osade keerukusest, tsükli ajast, tööjõu määrast ja automatiseerimise integreerimise kuludest. Käsitsi teisaldamisega kaasnevad väiksemad kapitaliinvesteeringud, kuid suuremad tööjõukulud{12}}osa kohta, nii et mahu kasvades ületavad akumuleeritud tööjõukulud lõpuks automatiseerimisse tehtud investeeringud, mis on jaotatud rohkematele tükkidele.
3. Milliseid tolerantse saab käsitsi teisaldatava stantsimisega saavutada?
Manuaalse ülekandestantsi stantsimisel on võimalik saavutada tolerantsid umbes ±0,05 mm vormitud tunnustel ja ±0,03 mm augustatud aukude kohtades, kusjuures täppismündijaamad ulatuvad kriitilistel pindadel ±0,02 mm-ni. Operaatori paigutuse varieeruvus toob aga kaasa teguri, mille automatiseeritud süsteemid kõrvaldavad. Hästi-disainitud asukoha määramise funktsioonid, nagu juhttihvtid, pesaplokid ja gabariidirööpad, kompenseerivad tooriku täpset asukohta, olenemata operaatori paigutuse väikestest erinevustest, säilitades tootmistsüklite jooksul range mõõtmete kontrolli.
4. Milliseid ohutussüsteeme on vaja käsitsi teisaldatavate stantsimistoimingute jaoks?
Manuaalse ülekandevormi stantsimiseks on vaja OSHA 1910.217 standarditele vastavaid kihilisi ohutussüsteeme. Oluliste elementide hulka kuuluvad kaks-käsijuhtseadet, mis tagavad, et mõlemad käed on pressimise ajal selged, kohaloleku-anduri valguskardinad, mis peatavad pressi, kui operaator rikub anduri tasapinna, füüsilised stantsikaitsed või tõkkeseadmed, kordusmehhanismid, mis takistavad -tahtmatut teist lööki, pidurite jälgimise süsteemid ja lukustus-/märgistusprotseduurid hoolduseks. Need üleliigsed kaitsemeetmed tagavad, et ükski rike ei saa teisaldamisprotsessi ajal kasutajat vigastada.
5. Kuidas hindate ja valite ülekandevormi stantsimise tarnijat?
Hinnake tarnijaid mitme -jaama stantside projekteerimise teadmiste (neli või enam vormimisjaama), käsitsi ja robotite ülekandmise konfiguratsioonide kogemuse, FEA vormimise simulatsiooni võimaluste, suuremate või keerukate osade materjalikäitlusteadmiste, tolerantsuse kontrollimise infrastruktuuri (nt CMM-i seadmed ja SPC-programmid) ning{1}}sisemise proovipressi saadavuse põhjal. Tarnijad, nagu YICHEN, pakuvad inseneri-edasihindamise tuge mitme-jaama ülekandevormidele, aidates inseneridel enne tööriistade kasutuselevõttu hinnata vormimise teostatavust. Punased lipud hõlmavad jaamade arvu tsiteerimist, küsimata materjali vormitavuse kohta või suutmatust selgitada teie konkreetse geomeetria asukoha määramise strateegiat.


