


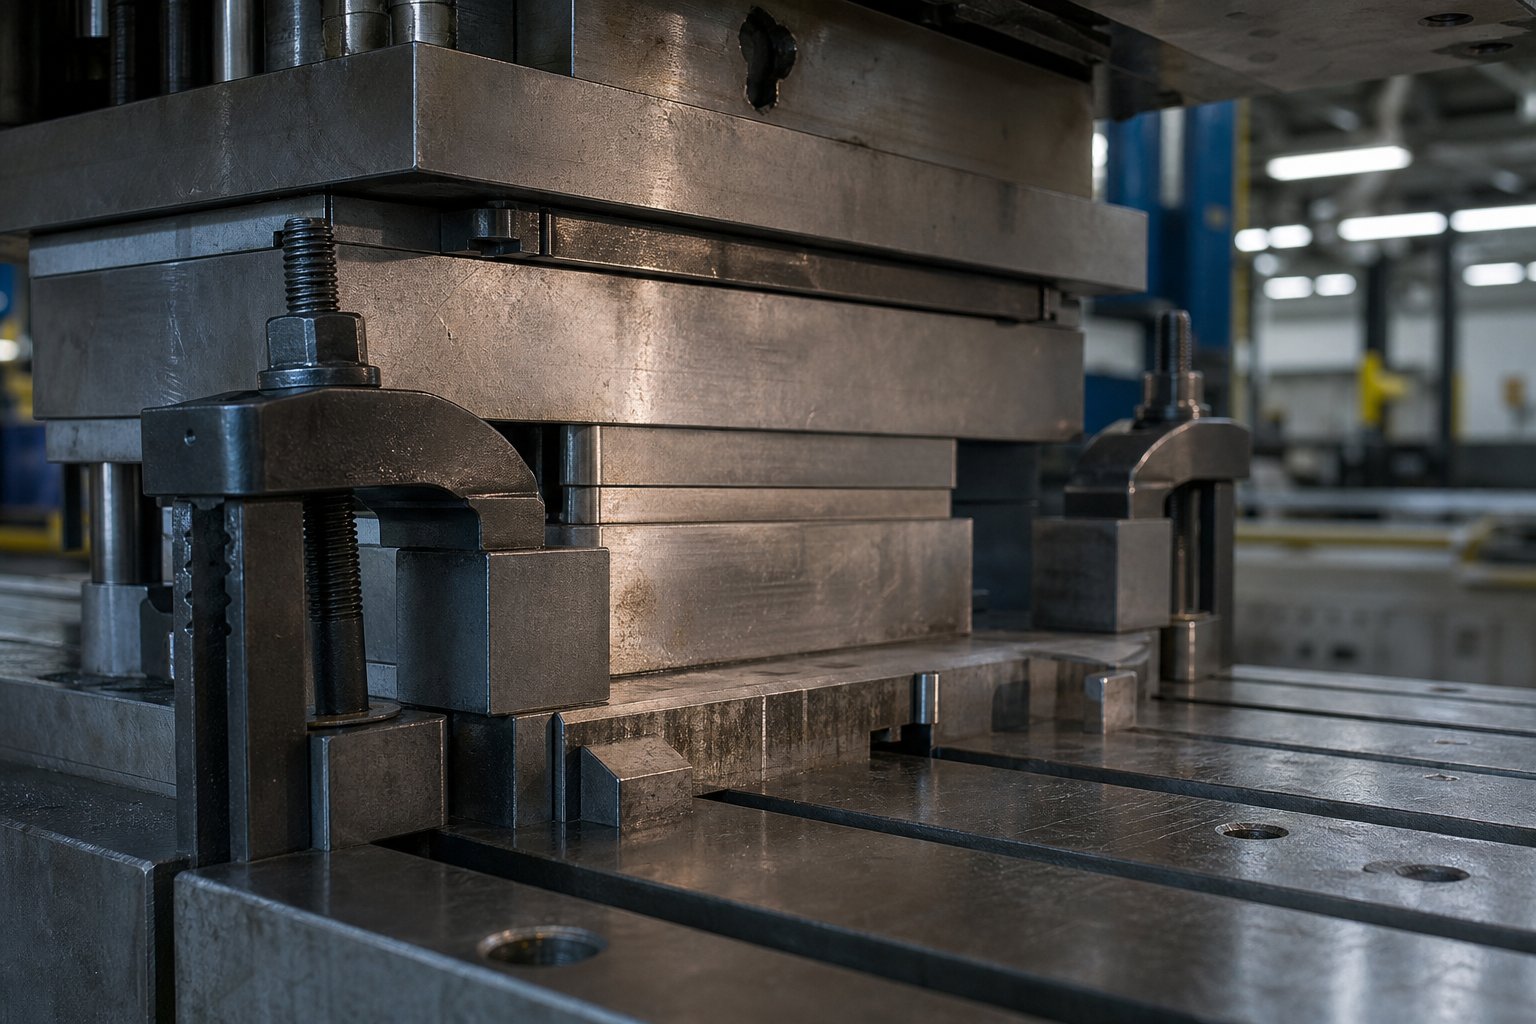
Mida teevad stantsimisklambrid ja miks need on olulised
Kujutage ette, et teie press töötab kiirusega 60 lööki minutis. Ülemine stants põrkub vastu materjali, tekitab tuhandeid naelu tagasisuunas koormust ja vibratsioon lainetab läbi polstri. Mis hoiab mõlemad matriitsi pooled selle kõige juures paigal? Vastus on teie kinnitussüsteem ja kui see ebaõnnestub, ebaõnnestub sellega kõik allavoolu.
Stantsimisklambrite määratlus ja põhifunktsioon
Stantsiklambrid on mehaanilised või{0}}jõuga käitatavad seadmed, mis kinnitavad presstööriista (stantsi) ülemise ja alumise poole silindri (libisemise) ja tugiplaadi külge, pidades vastu kõikidele stantsimistsükli ajal tekkivatele staatilistele ja dünaamilistele jõududele.
Stantsimispressis kinnitub ülemine matriitsipool liuguse külge, alumine pool aga klambriga või poltidega voodi või toe külge. Stantsiklamber on kriitiline liides nende tööriistakomponentide ja pressstruktuuri enda vahel. Selle töö ei piirdu lihtsalt raske terasploki paigal hoidmisega. Iga vajutuslöök tekitab vormimisjõudu, põrutus-lööki, eemaldamisjõudu ja vibratsiooni. Stantsiklamber peab vastu pidama kõigile neile koormustele korduvalt, sageli miljoneid tsükleid tootmistsükli jooksul, võimaldamata stantsikinga isegi murdosalist liikumist pressi suhtes.
Miks mõjutab kinnituste terviklikkus osade kvaliteeti ja pressi ohutust?
Kui mõelda osade kvaliteediprobleemidele, saab harva süüdi kinnitus. Aga peaks. Matriit, mis nihutab käigu keskelt isegi mõne tuhandiku tolli-jaotuse, muudab iga järgneva tembeldatud osa mõõtmeid. Punch-to-surma vahed muutuvad. Piloodid ei joondu enam eelnevalt-augustatud aukudega. Progressiivsed jaamad kaotavad registreeringu. Tulemuseks on jäägid, tööriistakahjustused ja planeerimata seisakud.
Ohutusmõõde on sama tõsine.Stantsi{0}}kinnitusdetailid alluvad tsüklilisele koormuselepressi vibratsioonist ja korduva kasutamisega kaasnevast tagasilöögist. Üksik ebaõnnestunud klamber dünaamilise koormuse all võib vabastada sadu või tuhandeid naela kaaluva stantsiosa. Seetõttu ei ole üleliigne kinnitus, õige pöördemomendi kontrollimine ja õige klambri valik valikulised parimad tavad. Need on iga pressi seadistuse põhilised ohutusnõuded.
See juhend hõlmab stantsiklambrite kogu elutsüklit: tüübid ja tööpõhimõtted, kinnitusjõu arvutused, paigaldusprotseduurid, hooldusgraafikud ja struktureeritud otsustusraamistik õige süsteemi valimiseks. Olenemata sellest, kas olete pressitehnik, kes määrab iga päev stantse, tööriistainsener, kes määrab uue järkjärgulise stantsi kinnitust, või operatsioonijuht, kes hindab kiiret stantsivahetust, annavad eesolevad jaotised teile tehnilist sügavust enesekindlate otsuste tegemiseks.
Stantsiklambritüüpide täielik taksonoomia
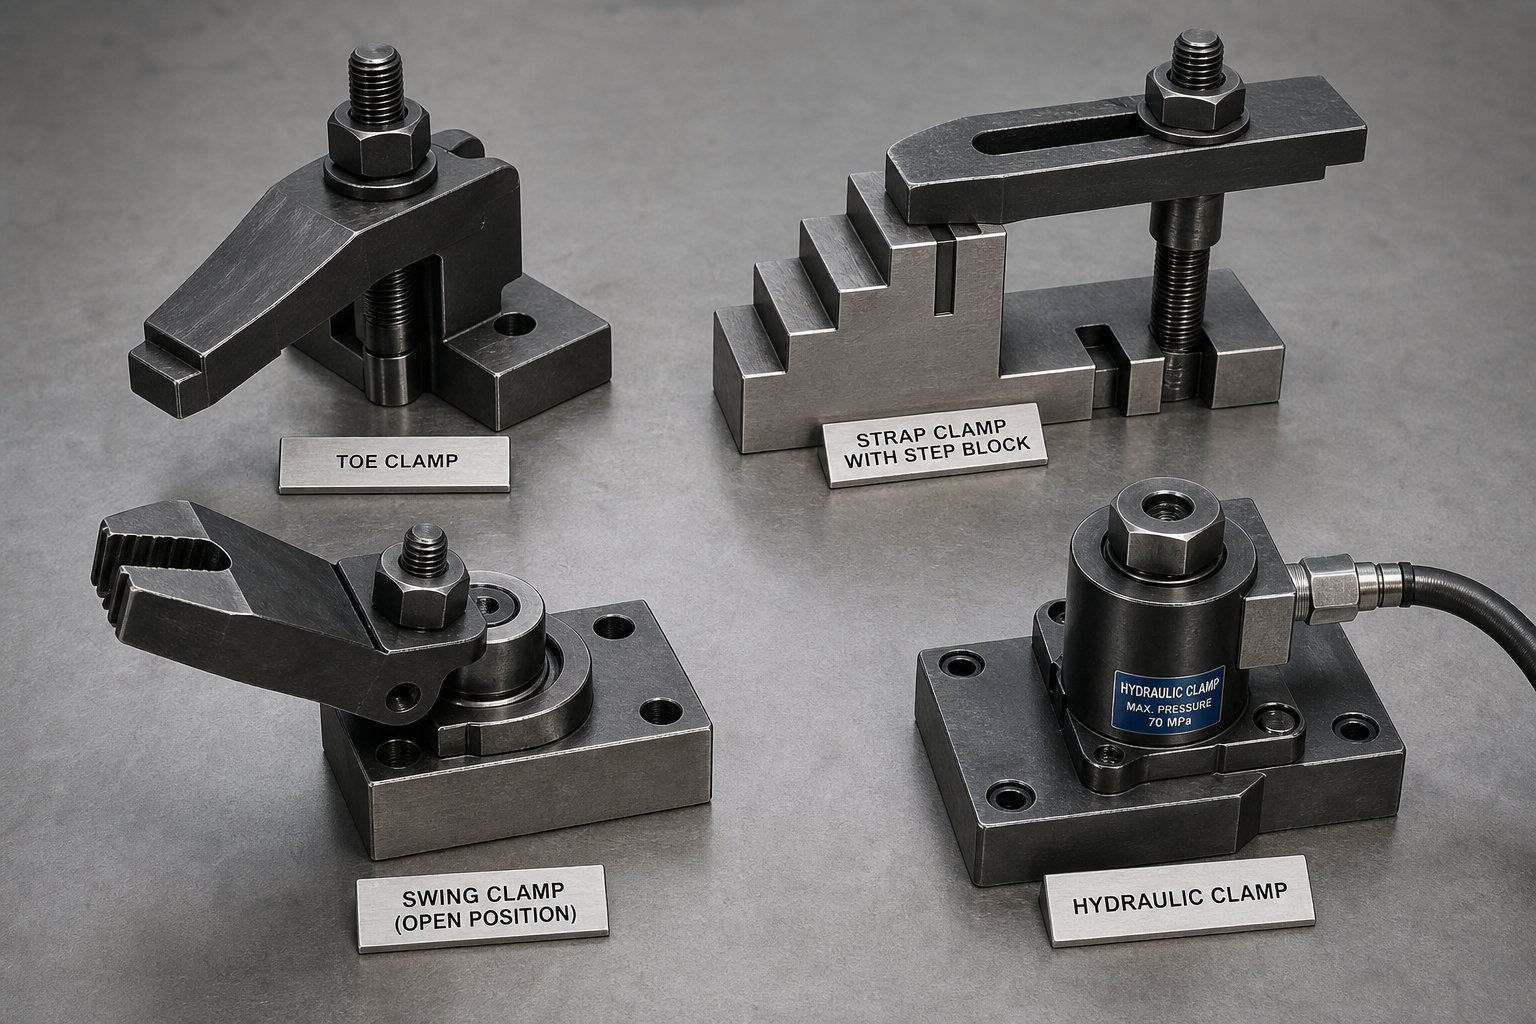
Mitte kõik kinnitusseadmed ei tee sama tööd ühtemoodi. Varbaklambril, mis hoiab 60-tonnises OBI-pressis väikest liitvormi, pole peaaegu midagi ühist magnetplaadiga, mis kinnitab progressiivset tööriista 1000-tonnises ülekandepressis. Kuid mõlemad kuuluvad stantside kinnitamise vihmavarju alla. Õigeks valimiseks on teil vaja selget pilti kõigist saadaolevatest kategooriatest, sellest, kuidas igaüks matriitsi hoiab ja kuhu igaüks kõige paremini sobib.
Käsitsi klambrite tüübid ja nende konfiguratsioonid
Manuaalsed klambrid sõltuvad iga kinnituspunkti positsioneerimisest, pingutamisest ja kontrollimisest inimesest. Need on kõige levinum ja odavaim kategooria, kuid nad nõuavad distsipliini pöördemomendi rakendamisel ja paigutuse järjepidevuses.
Varbaklambridhaarake stantsikinga servast lühikese madala{0}}profiiliga sõrmega, mis haakub matriitsi ääriku külge. AT-pilupolt keerdub läbi tugipesa üles ja mutter tõmbab varba alla vastu matriitsi pinda. Need töötavad hästi kitsastes kohtades, kus õhuruumi kõrgus on piiratud, ja sageli näete neid väiksemate OBI-de ja vahe{4}}raamipresside{5}}madala tonnaažiga töödel.
Rihmaklambrid(mõnikord nimetatakse neid varrasklambriteks või D-klambriteks kauplustes) kasutage lamedat terasvarda, mis ühendab stantsikinga serva ja tugipunkti, näiteks astmeploki, vahel. Üks ots puutub kokku matriitsiga, teine toetub astmeplokile ja keskel olev T-polt tõmbab varda allapoole, et tekitada pingutusjõud läbi kangi-taolise mehaanilise eelise. Rihmaklambrid on mitmekülgsed ja odavad, muutes need vaikevalikuks erineva suurusega stantsidega töökodades.
Astmeploki ja klambrikomplektidühendage rihmaklambritega, et ületada kõrguse erinevus matriitsi jalatsi pinna ja toe vahel. Astmeplokid on astmeliste suurustega, võimaldades operaatoril kohandada toe kõrgust praktiliselt iga stantsikinga paksusega. Hästi-sobiv astmeplokk ja klambrikomplekt hoiavad rihma tasemel, mis jaotab kinnitusjõu ühtlaselt. Kui rihm kaldub vale astme kõrguse tõttu, koondub suurem osa koormusest poldile, mitte matriitsi servale, vähendades oluliselt efektiivset hoidejõudu.
Kiige klambridkeerake stantsiääriku kohale ja lukustage T-poldiga. Nende peamine eelis on kiirus: operaator lükkab stantsi laadimise ajal klambri korpuse eest ära, seejärel pöörab selle tagasi ja pingutab. See välistab vajaduse iga ümberlülituse jaoks klambrit täielikult eemaldada ja uuesti sisestada. Pöördklambrid sobivad sagedase stantsivahetusega pressidele, kus täishüdraulikasüsteem ei ole õigustatud.
Libistavad klambridliigutage külgsuunas piki T-pilu, et kohandada erineva laiusega matriitsi ilma polti ümber paigutamata. Need vähendavad seadistuse varieeruvust, hoides klambrit eelnevalt-indekseeritud kohas, mis vajab ainult külglibisemist. Leiate need pressidelt, millel on sarnase, kuid mitte identse jalajäljega stantside perekonnad.
Võimsus-Actuated Clamping Technologies
Kui soovite eemaldada operaatori varieeruvuse ja lühendada ümberlülitusaega, võtavad võimu{0}}toitesüsteemid üle. Nad rakendavad ühe nupuvajutusega ühtlast, korratavat jõudu.
Hüdraulilised stantsiklambridkasutage pingutusjõu tekitamiseks kolvile mõjuvat survevedelikku. Neid on kasutatud metallide vormimiselrohkem kui 50 aastatja on oma paindlikkuse ja usaldusväärsuse tõttu endiselt tugevalt omaks võetud. Hüdraulilised klambrid võivad olla välised (libisevad T-pesadesse ja haaravad matriitsi servi), fikseeritud-kinnitusega (poltidega otse toe või liuguri külge) või sisemised (integreeritud pressvoodisse). Sisemised konfiguratsioonid hõlmavad pöördeklambreid, mis annavad ühiku kohta 7–19 tonni jõudu, kuni 25-tonniseid pöördvalamuklambreid ja sisemisi tõmbeklambreid, mis hoiavad kinni alamplaatide külge kinnitatud T--klambritest. Ohutusfunktsioonid, nagu null-lekkesuunalised juhtventiilid ja juht{10}}juhtitavad kontrollventiilid, tagavad, et matriit jääb kinni ka voolukatkestuse või hüdroliini rikke korral.
Magnetilised ja hüdromehaanilised süsteemid
Magnetkinnitussüsteemidkasutage elektropüsimagneteid, mis on põimitud spetsiaalsetesse plaatidesse, mis on poltidega pressaluse külge kinnitatud ja lükake. Süsteemi aktiveerimiseks kulub ainult umbes 0,5–3 sekundit elektrienergiat, et minna üle klambrita klambriga. Kui magnetid on pingestatud, hoiavad stantsi ilma pideva voolutarbimiseta, säilitades kogu jõu isegi elektrikatkestuse ajal. Kontsentreeritud magnetväli tungib umbes 0,625 tolli stantsi alusesse, tagades ühtlase, moonutusvaba{6}peetuse kogu kontaktpinnal. Magnetplaadid ei vaja stantside standardimist, nagu hüdraulikasüsteemid seda sageli teevad, kuigi nad nõuavad maksimaalse hoidejõu saavutamiseks tasaseid ja puhtaid stantsipindu, mis on valmistatud magnetiliselt{8}}ühilduvast terasest.
Hüdromehaanilised klambridületada lõhe täielikult käsitsi ja täielikult automatiseeritud lähenemisviiside vahel. Nad kasutavad T-polti ja kinnitusmutrit, sarnaselt tavapärasele seadistusega, kuid sisaldavad sisemist kolvi, mis survestab, kui kasutaja rakendab õiget pöördemomenti. Eelkoormuse indikaatori tihvt ulatub välja, et anda kohene visuaalne kinnitus, et polt on korralikult koormatud. Tasu on märkimisväärne: 1-tolline T-poldiga hüdromehaaniline klamber tekitab 22 000 naela kinnitusjõu ainult 22 jalga-naela pöördemomendiga. See annab tembeldajatele elektrisüsteemi tagasisidet ja järjepidevust, säilitades samal ajal käsitsi töövoo lihtsuse.
| Tüüp | Käivitusmeetod | Tüüpiline tonnaaživahemik | Die Change Speed | Suhteline kulu |
|---|---|---|---|---|
| Varbaklamber | Käsitsi (T-polt ja mutter) | Kuni 200 tonni | Aeglane (15-30 min iga traadi kohta) | Väga madal |
| Rihm / D Klamber | Käsitsi (T-polt, sammuplokk) | Kuni 400 tonni | Aeglane (15-30 min iga traadi kohta) | Madal |
| Astmeploki ja klambrikomplekt | Manuaal (seotud rihmaga) | Kuni 400 tonni | Aeglane (15-30 min iga traadi kohta) | Madal |
| Kiigeklamber | Käsitsi (pööre ja T{0}}polt) | Kuni 300 tonni | Mõõdukas (10-20 min) | Madal-Keskmine |
| Libistav klamber | Käsitsi (külgliug, T-polt) | Kuni 300 tonni | Mõõdukas (10-20 min) | Keskmine |
| Hüdrauliline klamber | Hüdrauliline rõhk (kolb) | 50-2,000+ tonni | Kiire (1-5 min) | Kõrge |
| Magnetplaat | Elektriline püsimagnet | 50-2,000+ tonni | Väga kiire (kinnitusaeg 0,5-3 sekundit) | Väga kõrge |
| Hüdromehaaniline klamber | Manuaalne pöördemoment + sisemine kolb | Kuni 600 tonni | Mõõdukas (5–15 min) | Keskmine |
Igal kategoorial on kulude, kiiruse ja automatiseerimise spektris erinev positsioon. Kuid teades, mis on klambritüüp, jõuate ainult poolele teele. Iga säilitusmeetodi taga olevate mehaaniliste põhimõtete mõistmine ja selle mõistmine, kuidas need põhimõtted reaalsetes töötingimustes lagunevad, eristab usaldusväärseid seadistusi käigu keskel nihutavatest -seadetest.
Kuidas iga kinnitustehnoloogia töötab mehaanilisel tasemel
Klamber kas peab või ei pea. Kuid kui tootmisprotsessi käigus ebaõnnestub, on põhjuse diagnoosimiseks vaja rohkem kui visuaalne kontroll. See nõuab füüsika mõistmist, mis tekitas hoidejõu. Iga kinnitustehnoloogia põhineb põhimõtteliselt erineval mehhanismil ja igaüks laguneb reaalsetes tingimustes erinevalt. Teades, mis klambri sees toimub, saate täpselt kindlaks teha stantsi kinnitusjõu kadumise tõrkeotsingu, enne kui väiksemast probleemist saab katastroofiline stantsi vahetus.
Hõõrdumine ja mehaaniline eelis käsitsiklambrites
Iga manuaalne klamber, olgu see rihmaklamber, varbaklamber või dimiidklambri stiilis seade, säilitab stantsi sama põhiprintsiibi järgi: pinge all olev polt tekitab normaalse jõu klambri esikülje ja matriitsi jalatsi pinna vahel ning nende pindade vaheline hõõrdumine takistab külgsuunalist liikumist. Mehaaniline eelis tuleneb kangi geomeetriast. Rihmaklambris asetseb polt matriitsi serva ja astmeploki vahel. Mida lähemal on polt matriitsile (mitte tsentreeritud), seda suurem on kinnitusjõu osakaal, mis kantakse matriitsi pinnale.
- T-pilupolt, mis tagab aksiaalse pinge
- Rihm või varba keha, mis toimib kangi käena
- Astmeplokk, mis annab tugipunkti reaktsioonipunkti
- Mutter või kinnitus muudab pöördemomendi lineaarseks eelpingeks
Mis põhjustab siin jõukadu? Õli või stantsimismääre stantsikinga pinnal vähendab hõõrdetegurit, mõnikord 30–50 protsenti. Termiline tsükkel pikkade tootmisperioodide ajal põhjustab poltide lõdvenemist, kui kinnitusvahend laieneb ja kokku tõmbub. Vibratsioon lõdvendab järk-järgult keerme haardumist. Kui märkate, et käsitsi klamber kaotab haarduvuse -keskjooksul, kontrollige esmalt kontaktpindu saastumise suhtes ja seejärel kontrollige poldi pöördemomendi säilimist.
Hüdraulilise rõhu kordamine ja kolvi disain
Hüdraulilised stantsklambrid kasutavad Pascali seadust: suletud vedelikule rakendatav rõhk edastatakse kõigis suundades võrdselt. Väikese-läbimõõduga pumba kolb survestab hüdraulikavedelikku, mis mõjub suurema-läbimõõduga kinnituskolvile. Kahe kolvi vaheline pindalasuhe mitmekordistab sisendjõudu, tekitades tagasihoidlikust hüdrovarustusest tonnide kaupa kinnituskoormust.
- Süsteemi rõhku genereeriv hüdrojõuseade (tavaliselt 3000–5000 PSI)
- Suunavad juhtventiilid suunavad vedeliku kinnitamiseks või vabastamiseks
- Kinnituskolb, mis muudab rõhu lineaarseks jõuks
- Piloot-juhitavad tagasilöögiklapid lukustavad rõhu sissevoolu katkemise korral
- Rõhuandurid, mis jälgivad reaalajas{0}}klambri olekut
Siinsed rikkerežiimid erinevad käsitsisüsteemidest. Tihendi lagunemine võimaldab sisemist leket, vähendades järk-järgult jõudu, mida kolb suudab taluda. Õli saastumine metalliosakestega kiirendab tihendite kulumist. Äärmuslikud temperatuurid muudavad vedeliku viskoossust, mõjutades reaktsiooniaega ja tipprõhku. Hüdrauliline klamber, mis püsib käivitamisel ideaalselt, kuid triivib pärast nelja tundi tootmist, viitab sageli pigem aeglasele siselekkele kulunud kolvi tihendist mööda, mitte välisele probleemile.
Elektromagnetvälja kinnituspõhimõtted
Magnetvormide kinnitussüsteem töötab täiesti erineval füüsilisel alusel. Elektropüsivates magnetides on ühendatud kaks materjali: alumiinium-nikkel-koobalt (AlNiCo), mis magnetiseerub ja demagnetiseerub kergesti, ja neodüüm, mis hoiab oma magnetilist olekut äärmise vastupidavusega. Lühike elektriimpulss joondab AlNiCo poolused töötama neodüümiga, projitseerides kontsentreeritud magnetvälja mitu tolli plaadi pinnast kaugemale. Pöördimpulss pöörab AlNiCo poolused vastu neodüümile, varisedes välja tagasitäielikult plaadi enda sees.
- Neodüümmagnetid, mis tagavad baasväljatugevuse (kõrge koertsitiivsus)
- AlNiCo elemendid, mis toimivad lülitatavate vooväravatena (madal koertsitiivsus)
- Magnetplaadist korpus põhja{0}}lõunapooluse ruudustiku mustriga
- Lühikesi sisse- ja väljalülitamisimpulsse edastav elektrimähis
- Lähedusandurid, mis kontrollivad stantsi kontakti (tuvastavad tühimikud, mis on suuremad kui 0,007 tolli)
Praegused süsteemid annavad kuni 14 tonni hoidejõudu ruutjala kohta, kuid see arv sõltub suuresti pinnatingimustest. Plaadi ja matriitsi vahel olev õhupilu, roostekiht, stantsimisjääk või mitte-magnetiline materjal vähendab voo ülekannet ja nõrgestab hoidmist. Temperatuur on samuti oluline: standardsed magnetplaadid taluvad kuni 250 kraadi Fahrenheiti, kusjuures spetsiaalsed seadmed on hinnatud 450 kraadini oluliselt kõrgema hinnaga. Erinevalt hüdrosüsteemidest ei leki ega kulu mehaaniliselt midagi. Kuid määrdunud tugipind on magnetsüsteemides hoidejõu vähenemise põhjus number üks.
Hüdromehaaniline klambri kasutamine ühendab nii käsitsi kui ka hüdraulilise lähenemise elemente. Operaator keerab T-polti käsitsi kinni, kuid klambri korpus sisaldab suletud kolvikambrit. Kui pöördemoment saavutab sihtväärtuse, tekib sisemine kolb surve, lukustades eelkoormuse mehaaniliselt, pikendades samal ajal visuaalset indikaatorit. See iseseisev-hüdrauliline võimendus tähendab, et 1-tolline T-polt tekitab 22 000 naela kinnitusjõudu vaid 22 jala naela pöördemomendiga. Välist hüdrovarustust pole vaja. Kui see indikaatortihvt tõmbub sõidu ajal tagasi, on teil kohe tõend, et poldi eelkoormus on langenud, muutes jõukadu pigem nähtavaks kui varjatuks.
Igal tehnoloogial on oma keskkonnaalane haavatavus: õli hävitab hõõrdumise{0}}põhised käsitsiklambrid, tihendite kulumine kahjustab hüdrosüsteeme ja pinna saastumine kahjustab magnetplaate. Teie süsteemile rakenduva tõrkerežiimi tuvastamine on esimene samm selle ärahoidmiseks. Järgmine praktiline küsimus on see, kui palju kogujõudu teie klambrid peavad tekitama, mis sõltub teie pressimisvõimsusest, käigukiirusest ja konkreetsetest jõududest, mida teie stants vormimise ajal tekitab.
Kinnitusjõu arvutamise ja suuruse määramise reeglid
Teadmine, millist tüüpi klambrit kasutada, on vaid pool probleemist. Teine pool on teadmine, kui suure kogujõu peab teie kinnitussüsteem andma. Kui teete selle valesti, olete kas üle-inseneri (raiskate raha ja seadistamisaega) või -alainseneri (riskid stantsi nihkumise, kinnitusdetailide väsimise ja tööriistade kahjustamise eest). Üllataval kombel ei ole enamikku stantsi kinnitusjõu arvutamise juhiseid standardsetes tööriistaviidetes lihtsalt olemas. Siin on, kuidas seda süstemaatiliselt läbi töötada.
Kinnitusjõu rusikareeglid ja nende tehniline alus
Tööstuses-aktsepteeritud lähtepunktid stantsimispressi kinnitusjõu nõuete osas tulenevad kahest-kehtinud rusikareeglist, millele viitavad sellised tootjad naguPascalja tugevdatud PMA tehnilises kirjanduses:
- Vända pressid:Kogu kinnitusjõud peab olema vähemalt 10% masina nimimahutavusest.
- Kiired{0}}vajutused:Kogu kinnitusjõud peab võrduma vähemalt 20% masina nimimahutavusest.
- Hüdraulilised pressid:Pingutusjõud peab ületama matriitsi avamise jõu.
Miks vahe? See taandub dünaamikale. Mõõduka kiirusega töötav vändapress tekitab vastupidise tonnaaži (-läbilöögi), kui stants puruneb materjalist. See šokk tekitab allapoole libisemise kiirendusi, mis võivadläheneda 10-kordsele gravitatsioonikiirendusele, korrutades tõhusalt ülemise matriitsi näiva kaalu mitu korda mitme millisekundi jooksul. Kinnitussüsteem peab vastu pidama sellele hetkelisele eraldusjõule, laskmata matriitsi jalatsil silindri esiküljelt ära tõusta.
Kiired{0}}vajutused süvendavad probleemi. Kiiremad löögisagedused tähendavad sagedasemaid lööke ja vähem aega vibratsiooni summutamiseks tsüklite vahel. Ka eemaldamisjõud suurenevad koos kiirusega, kuna materjalil on vähem aega löökide lõdvestamiseks. 20% reegel arvestab seda võimendatud dünaamilist keskkonda. 20% meetod hindab üldiselt tegelikke nõudeid üle, kuna eeldab maksimaalset kindlaksmääratud matriitsi massi ja maksimaalset lööki minutis. See sisseehitatud-varu tagab liiasuse, mida nõuab ohutus-oluline kinnitus.
Üksikasjalik--suuruse määramise metoodika teie rakenduse jaoks
Stantsiklambri suuruse määramine järgib loogilist järjestust. Järgige neid samme iga uue matriitsi seadistuse jaoks või kui hindate, kas teie praegusel konfiguratsioonil on piisav varu:
- Määrake pressi nimivõimsus ja tüüp.600-tonnine vändapress annab teile lähtetaseme. 600-tonnine kiire press nõuab kahekordset kinnitusprotsenti.
- Rakendage asjakohast rusikareeglit.600 -tonnise vändapressi jaoks: minimaalne kogu kinnitusjõud 600 x 0.10=60 tonni. 600-tonnise kiirpressi jaoks: minimaalselt 600 x 0.20=120 tonni.
- Jagage jõud ülemise ja alumise matriitsi vahel.Jagage kogusumma võrdselt: 30 tonni ülemist matriitsi hoides liuguri küljes ja 30 tonni alumise matriitsi kinnitamist toe külge (vändapressi näite puhul).
- Arvestage sillaklambri geomeetria.Astmeplokkidega rihmaklambrite kasutamisel mõjub matriitsile ainult umbes pool poldi pingest. Teine pool surub toetuspunkti plokki. Kui teil on vaja stantsil 30 tonni, peate genereerima 60 tonni poltide kogu eelkoormuse selle matriitsi poole kõigi rihmaklambrite vahel.
- Valige stantsipoltide või klambrite kogus ja suurus.Jagage nõutav jõud matriitsi kohta pooleks iga üksiku seadme nimipingejõuga. Näiteks kui iga T-poldi koost avaldab matriitsile 5 tonni efektiivset jõudu, on teil vaja vähemalt 6 klambrit külje kohta (30 / 5=6).
- Veenduge, et klambrite asukohad tagaksid tasakaalustatud koormuse.Jaotage klambrid sümmeetriliselt ümber stantsi perimeetri, nii et ükski serv ei kannaks ebaproportsionaalselt suurt osa kinnipidamiskoormusest.
Pascali kataloog märgib siinkohal ära olulise põhimõtte: väiksema individuaalse jõu korral on parem kasutada rohkem klambreid kui suurema jõu korral vähem klambreid. See jaotab koormuse ühtlasemalt matriitsi jalatsi vahel, vähendab lokaalseid pingekontsentratsioone ja tagab pideva kinnipidamise, kui üks kinnitusvahend ebaõnnestub.
Kui standardreeglid ei kehti
10% ja 20% juhised sobivad hästi lihtsate tühjendus- ja vormimistoimingute jaoks. Kuid teatud rakendused loovad jõude, mis on nendest eeldustest palju kaugemale jõudnud:
- Suure materjalivooluga progressiivsed stantsid:Materjali tõmbamine läbi mitmete tõmbe- või vormimisjaamade tekitab külgjõude, mis mõjuvad matriitsile suundades, mille vastu vertikaalsed klambrid ei olnud ette nähtud. Mida raskem on tõmbe vähendamine, seda rohkem kandub külgjõudu stantsikingadesse.
- Väljas-kesklaadimine:Kui rakendatava jõu kese ei ühti stantsikomplekti keskpunktiga (ja seega ka kinnituskeskmega), tekib kallutusmoment. Matriitsi ühel küljel olevad klambrid võtavad ebaproportsionaalselt suure osa koormusest. See on tavaline progressiivsete stantside puhul, kus lõikamine, tõmbamine ja vormimine ei tekita sümmeetrilisi resultantjõude.
- Agressiivsed tõstejõud:Lämmastiku-vedrud või mehaanilised tõstukid, mis suruvad tagasikäigu ajal vastu ülemist matriitsi, suurendavad otseselt eraldusjõudu. Kui stants kasutab 8 tonni tõstejõudu ja arvutasite ainult 10 tonni ülemise stantsi kinnitust, on teie efektiivne ohutusvaru planeeritud 100% asemel langenud 20%-le.
- Suure tootlikkusega-to-tõmbetugevusega-materjalid:Voolutugevuse ja tõmbetugevuse suhe mõjutab otseselt tonnaaži vastupidist suurust. Tugevamad-terased ja alumiiniumisulamid, millel on kõrge YS/UTS-i suhe, tekitavad proportsionaalselt suurema löögi-läbilöögi, nõudes suuremat kinnitusjõudu kui sama pressiga kerge terase kasutamine.
Nendes stsenaariumides käsitlege protsendireegleid põrandana, mitte laena. Lisage tõstejõud otse oma kinnitusvajadusele. Keskelt-välise laadimise korral suurendage sümmeetrilise paigutuse asemel klambri tihedust koormatud poolel. Ja alati, kui teie stantspoldid täidavad kahekordset ülesannet, takistades nii vertikaalset eraldumist kui ka külgnihkumist, kaaluge kannaplokkide või võtmete lisamist, et kanda külgmist komponenti iseseisvalt, nii et poldid taluvad ainult tõmbeeralduskoormust, mille jaoks need on ette nähtud.
Jõunumbrite õige määramine on oluline, kuid täiuslikult arvutatud kinnitusjõud ebaõnnestub ikkagi, kui paigaldus on vale. Igale poldile rakendatav pöördemoment, nende pingutamise järjekord ja riistvara valikuvalikud määravad kõik, kas teie arvutatud jõud jõuab stantsikinnituse pinnani tervena.
Paigaldusprotseduurid ja pöördemomendi spetsifikatsioonid
Õige jõuga-valitud klambrisüsteem ikka ebaõnnestub, kui seda paigaldav tehnik kasutab valet polti, jätab seibi vahele või pingutab juhuslikult. Paigaldamine on koht, kus arvutused muutuvad reaalsuseks ja see on koht, kus enamik kinnitusvigu saab alguse. Riistvara, järjestus ja käivitusjärgsed kontrollietapid määravad kõik kindlaks, kas paberil arvutatud jõud jõuab tegelikult ühtlaselt stantsikinnituse pinnale.
T-Pilupoldi valik ja keerme haardumise nõuded
Stantsimisvormi paigaldamisel domineerivad kaks kinnitusdetaili. Esimene onT-polt ja mutterkombinatsioon, kus T--kujulise peaga polt (tavaliselt 1-tollise läbimõõduga) kukub poldi või silindri T-pilusse ja mutter pingutatakse kinni klambri peal. Teine onpolt ja T-mutterpaigutus, kus T-mutter asub pilu sees ja polt keerdub sellesse ülalt alla. Eristamine on oluline, kuna T-mutrid peavad mahtuma pilu mõõtmetesse, mis tavaliselt piirab keermestatud ava läbimõõduga 3/4- tolli. See väiksem keere annab vaid umbes 60 protsenti sama klassi 1-tollise poldi tõmbetugevusest. Samaväärse kinnitusjõu saavutamiseks vajate poldi{11}}ja-T-mutri seadistusega peaaegu kaks korda rohkem klambreid kui 1-tolliste T-poltidega.
Keerme sidumise pikkus on kriitiline. Miinimumreegel: polt peab haarduma vähemalt ühe poldi läbimõõduga keermetega. T-mutrisse keermestatud 3/4{4}}tollise poldi puhul tähendab see vähemalt 3/4 tolli keerme haardumist. Eelistatud kinnitus on 1,5-kordne poldi läbimõõt või umbes 1-1/8 tolli sama kinnitusvahendi puhul. Õige suurusega poldi jaoks pole selle geomeetria saavutamiseks vaja rohkem kui kahte seibi ja keermed ei tohiks ulatuda T-mutri põhjast kaugemale.
Materjali kvaliteet on sama oluline kui läbimõõt. Kasutage iga stantsi kinnitusrakenduse jaoks vähemalt SAE 5. klassi kinnitusvahendeid. Need on legeerterasest, kuumtöödeldud ja karastatud vastavalt kehtestatud spetsifikatsioonidele. Kõik USA-s toodetud 5. klassi poldid kannavad lisaks kolmele klassi tähistavale radiaalsele joonele tootja märgistust. Ilma tootja nimetuseta polti võidakse importida ja see ei pruugi vastata mehaanilise tugevuse nõuetele. Ärge kunagi kasutage stantside seadistamiseks tavalisi-süsinikpolte ega müügilolevat keermestatud varda. Lihtsast süsinikust kinnitusdetailid annavad ligikaudu poole 5. klassi tugevusest ja kaubanduslik keermestatud varras ei paku jälgitavaid mehaanilisi spetsifikatsioone.
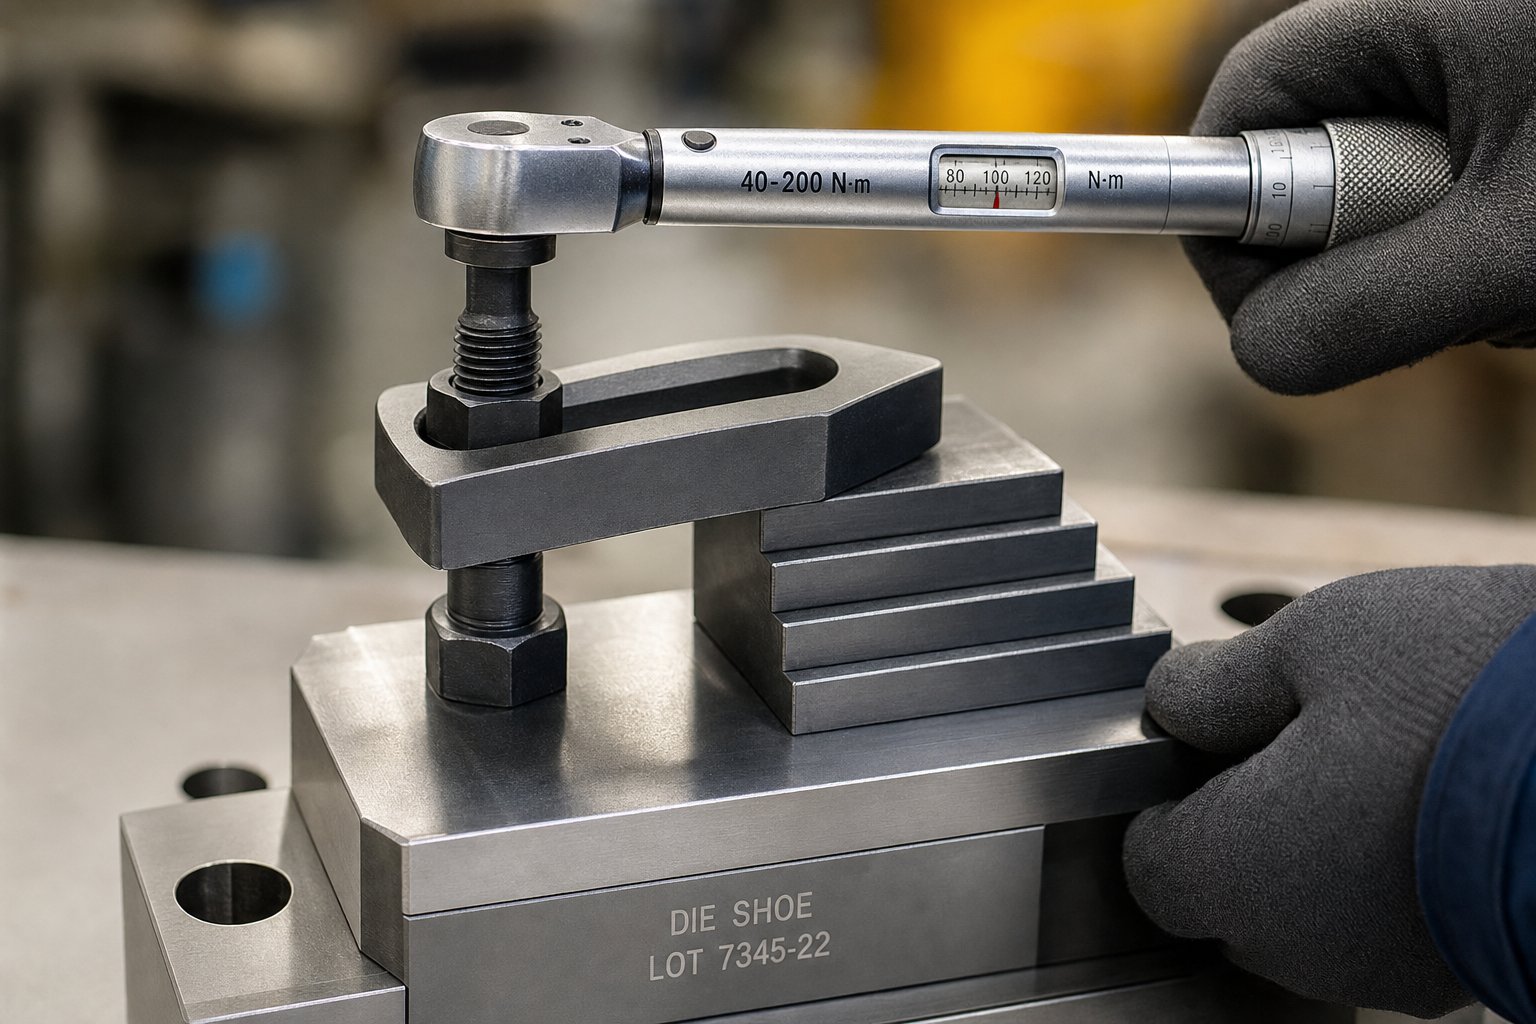
Pingutusjärjestuse ja pöördemomendi kontrollimine
Isegi õigesti valitud riistvara korral mõjutab klambrite pingutamise järjekord otseselt seda, kui ühtlaselt asetseb stants vastu polstrit. Juhuslik pingutusmuster koondab kinnitussurve ühele küljele, jättes samal ajal vastasserva -koormatuks. See tasakaalustamatus võimaldab stantsil õõtsuda või nihkuda vormimiskoormuste mõjul, luues osade -to{4}}mõõtmete erinevusi.
Ühtlase rõhujaotuse saavutamiseks järgige seda matriitsi klambri pingutamise järjestust:
- Asetage kõik klambrid vabalt ümber stantsi perimeetri. Veenduge, et matriit on toe keskel ja toetub tasasele pinnale.
- Kinnitage esimene klamber pikima matriitsi serva keskele (või rakendatud vormimisjõu keskpunktile lähimasse kohta), et see oleks sõrmega{0}}tihedalt kontaktis.
- Liikuge otse vastas oleva klambri juurde (üle matriitsi) ja kinnitage see sama valguskontakti külge.
- Liikuge järgmise paari vastandlike klambritega, liikudes keskelt väljapoole rist-mustri järgi, sarnaselt sellele, kuidas pingutaksite silindripea või rattaauna.
- Kui kõik klambrid on liibunud, pöörduge tagasi esimese klambri juurde ja rakendage 50 protsenti lõplikust pöördemomendist samas rist-mustris.
- Tehke viimane läbimine täispöördemomendiga, järgides uuesti sama järjestust.
- Kontrollige kalibreeritud momentvõtmega iga klambri lõplikku pöördemomendi väärtust.
Miks kasutada mitme{0}}pääsmega lähenemisviisi? Kinnitusvahendi pingutamisel venib see veidi oma elastsuse piires, toimides nagu pingutatud vedru. See venitus loob kinnitusjõu, mis hoiab liigendit koos. Stantsi kinnitamiseks mõeldud kinnitusdetailid toimivad kõige paremini, kui need on pingutatud ligikaudu 75 protsendini nende voolavuspingest. Mitme-käiguga järjekord laseb külgnevatel kinnitusdetailidel kokku asuda, mitte ei võta esimene polt kogu esialgse koormuse ja lõdvestub, kui teine polt tõmbab matriitsi teises suunas.
Viimase läbimise jaoks kasutage alati momentvõtit. Liigne pingutamine, mida juhtub sageli siis, kui paigaldustöötajad lisavad põrkmehhanismidele või kastivõtmetele torupikendusi, koormab kinnitusdetaili üle selle voolavuspiiri. See põhjustab püsivat pikenemist ja märkimisväärset kinnitustugevuse kaotust. Püsivalt venitatud polt tuleb kohe ära visata ja mitte kunagi uuesti kasutada.
Levinud installivead ja nende tagajärjed
Teatud vead korduvad poodides olenemata kogemuste tasemest. Nende äratundmine säästab tööriistu, osi ja potentsiaalselt elusid:
- Sobimatu astmeploki kõrgus:Kui tugiplokk asub matriitsi jalatsi pinnast kõrgemal või madalamal, kaldub rihmaklamber. Kallutatud rihm koondab jõu poldi asukohta, mitte ei jao seda üle matriitsi serva, vähendades tõhusat kinnitust 40–60 protsenti.
- Polt on matriitsist liiga kaugel:T-pesa polt stantsiklambrite tembeldamiseks peaks asuma stantsikingale veidi lähemal kui tugipunktile. See tagab suurema surve matriitsi pinnale kui astmeplokile. Poldi tsentreerimine või astmeplokile lähemale asetamine muudab selle suhte vastupidiseks.
- Vale pesuri tüüp:Tavalised tasapinnalised seibid ei sobi stantside kinnitamiseks. Kasutage suuri, pakse, karbureeritud{1}}terasest seibid, mis on spetsiaalselt loodud stantside seadistamiseks. 3/4-tollise poldi puhul tähendab see vähemalt 1/4-tollist paksust seibi. 1-tollise T-poldi jaoks kasutage vähemalt 9/32-tollist paksust. Õhukesed seibid deformeeruvad koormuse all ja võimaldavad poltide lõdvestumist.
- Kahjustatud või taaskasutatud riistvara:Ümardatud kuuskantpeaga, kulunud keermega või nähtava paindumisega poldid tuleb välja vahetada. Ümardatud nurgad põhjustavad mutrivõtme libisemist ja{1}}alapööret. Kulunud niidid vähendavad haardumisala ja tõmbevõimet.
- Ei mingit koondamist:Stantsi{0}}kinnituskinnitused kogevad pressi vibratsiooni tõttu tsüklilist koormust. Üksik klambri rike dünaamilise koormuse all võib vabastada tuhandeid naela kaaluva matriitsi. Paigaldage alati üleliigsed kinnituspunktid, et süsteem säilitaks stantsi isegi siis, kui üks seadistus ebaõnnestub.
- Momendivõtme vahelejätmine:Inimkäsi ei suuda usaldusväärselt eristada 75-95 protsenti saagist. Ilma kalibreeritud tööriistata võite arvata ja ohutus-kriitilise kinnitusvahendiga oletamine on vastuvõetamatu.
Erilist tähelepanu väärivad astmeplokid. Nende roll on lihtne: sillustada kõrguse vahe matriitsi ülapinna ja T-pilu poldi pea taseme vahel. Astmeplokkide ja klambrite komplekte eelistatakse otsesele poltidele, kui matriitsi jalats on peenem saadaolevast T-pilu poldi pikkusest, kui samal pressil töötavad erinevad matriitsi kõrgused või kui toe pind asub oluliselt matriitsi jala servast allpool. Valige tugipunkt, mis vastab täpselt matriitsi jala kõrgusele. Reguleeritavad astmeplokid tuleb enne pingutamist seada jalatsiga ühele tasemele. Isegi 1/8-tolline mittevastavus tekitab ülalkirjeldatud rihma kallutatud{9}}seisundi.
Pärast täieliku pingutamise lõpetamist laske pressil avatud stantsiga läbi kolm kuni viis aeglast käiku (ilma materjalita). Seejärel peatage press, lukustage välja ja kontrollige{1}}momentvõtmega uuesti iga klambrit. Esialgne pressimine põhjustab kerget settimist, kuna kontaktpinnad istuvad täielikult koormuse all. Seadistamise ajal õigesti keeratud poldid näitavad pärast esimest paari lööki sageli 5–15 protsenti pöördemomendi kadu. Pöörake tagasi-kukkunud, seejärel tehke veel paar lööki ja kontrollige veel kord. Alles pärast seda, kui kaks järjestikust kontrolli on püsivad, peaksite alustama materjali söötmist ja tootmist.
See kontrollimise distsipliin lisab stantside komplektile kolm kuni viis minutit. See, mida see takistab, on stantsivahetus, mis kahjustab kümneid tuhandeid dollareid maksvat järkjärgulist stantsi, muudab need minutid kogu ülemineku kõrgeima -väärtusaja. Ja kauplustes, kus need lisaminutid tunduvad ikka veel liiga pikad, tuleb järgmiseks kaalutluseks, kas kinnitustehnoloogiat ennast saab uuendada nii, et see lühendaks kogu ümberlülitusaega, ilma paigalduse terviklikkust ohverdamata.
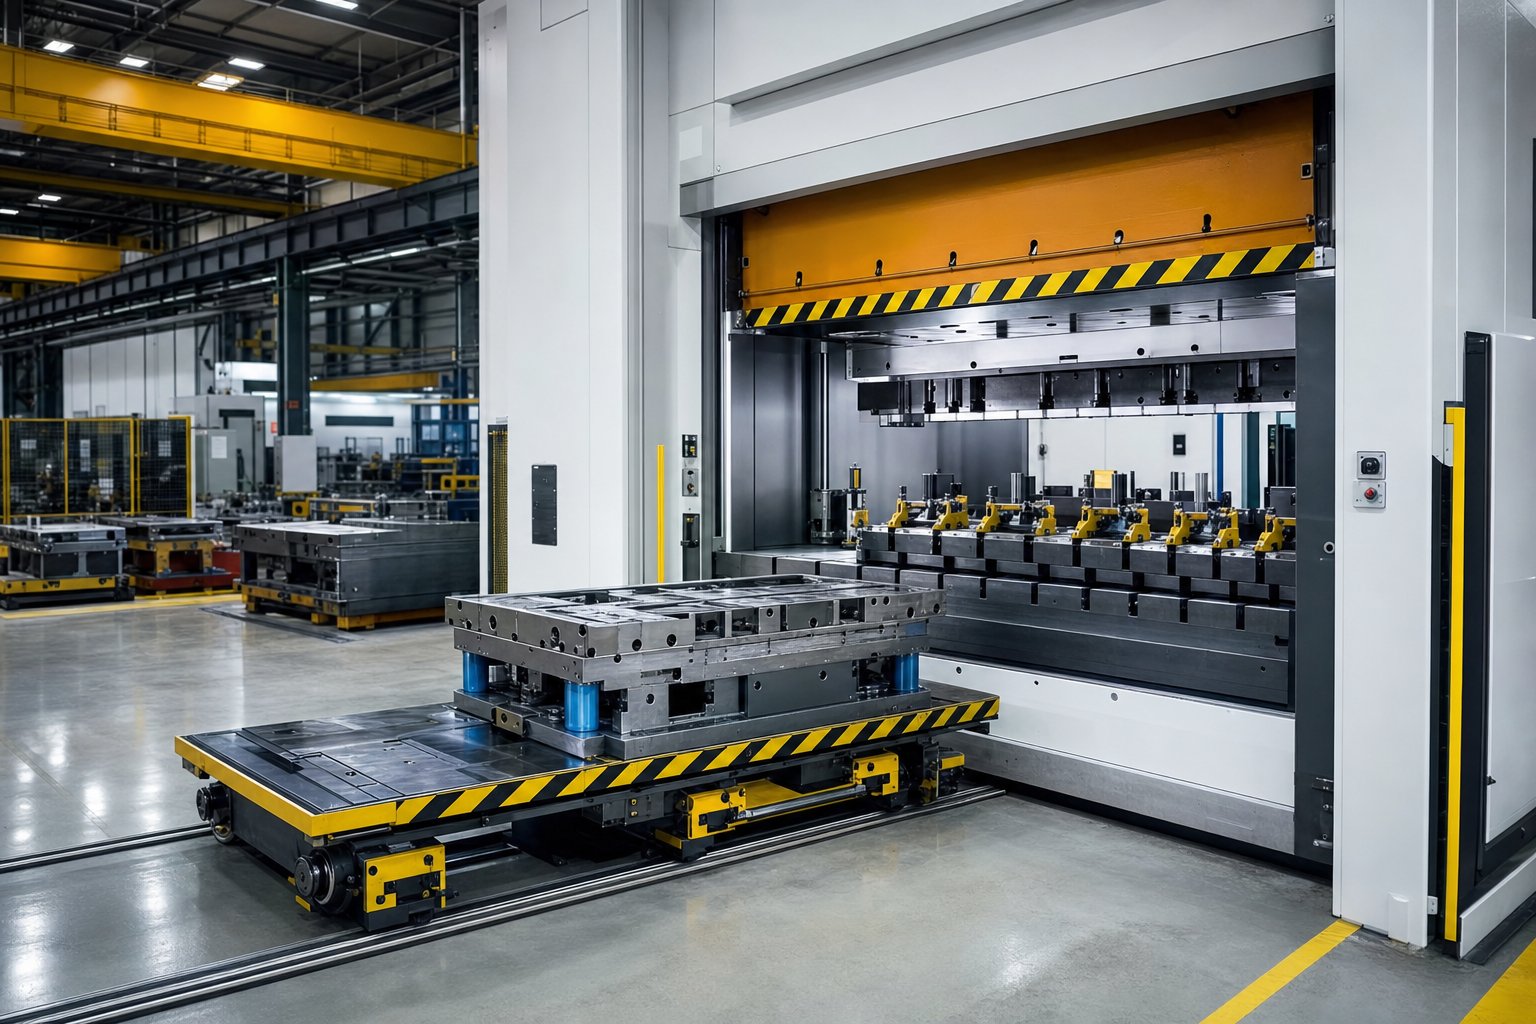
Stantsiklambrite integreerimine kiirstantsi vahetamise töövoogudega
Üheminutiline{0}}stantside vahetus kõlab säästliku tootmise seminaril suurepäraselt. Kui aga kõnnite tagasi presspõrandale ja seisate silmitsi 400{5}}tonnise sirgjoonega, mille rihmaklambrid on igal stantsil, mõõdetakse teooria ja tegelikkuse vahelist lõhet tootmismahu kaotamise minutites. Tõde on otsene: teie kinnitustehnoloogia on suurim muutuja, mis määrab, kas kiire stantsivahetus jääb kontseptsiooniks või muutub tegelikuks. Matriitsi kiireks vahetamiseks mõeldud stantsklambrid peavad tagama korraga kaks asja – usaldusväärse hoidmisjõu ja minimaalse aja matriitsi A viimase hea osa ja stantsi B esimese hea osa vahel.
Kuidas kinnitustehnoloogia määrab ümberlülituskiiruse
Mõelge, mis juhtub tavalise käsitsi vahetamise ajal. Pressitehnik vabastab kuus kuni kaksteist rihmaklambrit, libistab välja T-poldid, eemaldab astmeplokid, veereb matriitsi välja, asetab uue matriitsi, paigaldab kogu riistvara uuesti, pingutab järjestikku, pöördemomenti-kinnitab ja katsetab. Isegi vilunud seadistaja, kes töötab katkestusteta, kulutab 15–30 minutit ainult kinnitamisele ja vabastamisele. Korrutage see kolme stantsivahetusega vahetuses ja olete kulutanud ühe või enama pressi tööaega ainuüksi kinnitusdetailidega töötamisel.
Hüdraulikasüsteemid varisevad selle ajakava dramaatiliselt kokku. Eel-paigaldatud klambrite puhul, mida käivitab üks juhtventiil, vajutab operaator nuppu ja kõik klambrid haakuvad või vabastavad korraga. Tegelik kinnitus- ja lahtivõtmisaeg langeb sekunditele, kuigi kogu ümberlülitus hõlmab endiselt matriitsi positsioneerimist, joonduse kontrollimist ja abisüsteemide ühendamist. Hüdrauliliste kiirvormide vahetamise süsteemide realistlikud vahetusvahemikud jäävad 1 kuni 5 minuti vahele, olenevalt matriitsi suurusest ja keerukusest.
Magnetplaadid suruvad edasi. Kuna kinnitamiseks ja lahtiklambriks on vaja vaid lühikest elektriimpulssi - umbes kaks sekundit elektrienergiat, et üleminekuks vabalt klambrist täielikult klammerdatule -, kaob kinnitusetapp ümberlülitusjärjestusest sisuliselt ära. Matriit veereb oma kohale, operaator aktiveerib magnetvälja ja press on töövalmis. Lülitusajad alla ühe minuti on saavutatavad, kui need on kombineeritud veerevate tugede või stantskärudega.
| Kinnitusmeetod | Kinnitus-/kinnitusaeg | Tüüpiline täielik üleminek | Sõltuvus operaatori oskustest | SMED teostatavus |
|---|---|---|---|---|
| Manuaalsed rihmaklambrid | 8-20 min | 15-45 min | Kõrge (pöördemoment, järjestus, paigutus) | Ilma alamplaatideta ebatõenäoline |
| Hüdromehaanilised klambrid | 3-8 min | 5-15 min | Mõõdukas (positsioneerimine, madal pöördemoment) | Võimalik koos standardimisega |
| Hüdrauliline{0}}kiirvabastus | 5-30 sek | 1-5 min | Madal (nupu{0}}vajutamine) | Jah |
| Magnetplaadid | 2-3 sek | 0,5-3 min | Väga madal (automaatne aktiveerimine) | Jah |
Erinevus selle tabeli üla- ja alaosa vahel ei ole järkjärguline. See on erinevus kaupluse vahel, mis suudab ökonoomselt käitada 500 partii suurust, ja kaupluse vahel, mis on piiratud 5000 ühikuga, et amortiseerida ülemineku seisakuid.
Standardiseerimine kiiremaks kinnitamiseks
Ainuüksi kiirem kinnitusriistvara ei taga kiiret stantsivahetust. Kui teie hammas igal matriitsil on erinev sulgemiskõrgus, jalajälg ja kinnitusriba asukoht, vajavad isegi hüdraulilised klambrid igal ümberlülitamisel ümberpaigutamist ja kõrguse reguleerimist. See kohandamisaeg vähendab kiiruseeelist, mille eest maksite.
Dieedi standardimine välistab need muutujad. Karakteristikute, nagu sulgemiskõrguse, kinnituskõrguse, kinnituskoha, läbipääsukõrguse ja stantsi asukoha standardimine progresseeruvatel matriitidel on esimene samm kiire stantsivahetuse rakendamiseks ja seda saab teha ettevõtte enda masinatöökojas. Kui klambrid maanduvad alati samasse asendisse ja samal kõrgusel, eemaldate otsustamise-ja reguleerimise, mis kulutavad häälestusaega.
Kaupluste jaoks, kus on sadu pärandstantse, kus täielik standardimine on ebapraktiline, pakuvad alamplaadid realistlikku keskteed. Iga matriitsi põhja külge kinnitatakse ühtlaste mõõtmetega alamplaat, mis annab igale tööriistale sama kinnituskõrguse, rulliku kontaktpinna ja sama lokaatori tihvti mustri, olenemata selle peal olevast stantsi kinga tegelikust geomeetriast. Hüdraulilised klambrid püsivad toel fikseeritud asendites ja haakuvad alamplaadi servadega iga kord identselt. Mõned kauplused eelistavad alamplaate ainult 20 protsendile stantsidest, mis töötavad 80 protsenti ajast, ja seejärel kasutavad ülejäänud osa jaoks eelnevalt-valmistatud eraldi alamplaate.
Die paralleelid aitavad samuti kaasa. Need standardiseerivad sulgemiskõrguse ja läbisõidukõrguse, jättes matriitsi alla vaba ruumi vanarauakonveierite jaoks, muutes matriitsi ühilduvaks nii kiire kinnitusega kui ka automaatse vanametalli eemaldamisega ühes seadistuses.
Olemasolevate presside moderniseerimise kaalutlused
Enamik tembeldajaid ei osta uusi presse lihtsalt selleks, et paremat kinnitust saada. Nad vajavad kiiret stantsivahetussüsteemi, mis kinnitatakse olemasolevate seadmete külge. See, kas moderniseerimine töötab, sõltub kolmest füüsilise ühilduvuse tegurist:
- T-pesa mõõtmed:T-pesadesse libisevad hüdraulilised klambrid peavad vastama toe ja silindri sisse juba paigaldatud pilu laiusele ja sügavusele. Standardsed pilu laiused (5/8", 3/4", 1", 1-1/4") sõltuvad pressi tootjast ja aastakäigust. Mõõtke oma tegelikud pilud enne mis tahes libiseva klambrisüsteemi määramist.
- Toetuse paksus ja tasasus:Magnetplaadid kinnitatakse otse voodi- ja liugpindade külge. Polster peab olema piisavalt paks, et kinnitada kinnitusdetailid, ilma et see kahjustaks konstruktsiooni terviklikkust, ja piisavalt tasane (tavaliselt 0,002 tolli täpsusega jala kohta), et tagada täielik magnetkontakt. Kulunud või kulunud polsterid võivad vajada uuesti pinda, enne kui magnetsüsteem saab töötada täisvõimsusel.
- Hüdraulika toitenõuded:Hüdraulilised kinnitussüsteemid vajavad jõuallikat, mis annab 3000–5000 PSI ja piisava vooluhulga klambrite arvu jaoks. Mõnel pressil on juba ülekoormuskaitse hüdroahelad või koputavad stantsipadjad. Teised nõuavad eraldiseisvat pumpa, reservuaari ja juhtventiili komplekti, mis on paigaldatud väliselt.
- Juhtimise integreerimine:Kaasaegsed kiire stantsivahetussüsteemid haakuvad pressi juhtnupuga, et vältida silitamist, kui klambrid ei ole kinnitatud. Teie olemasolev pressijuhtseade peab aktsepteerima neid blokeerimissignaale, mis võib nõuda PLC-i uuendamist vanematel mehaanilistel pressidel, millel on relee{1}}põhine juhtimine.
Praktiline hindamine algab füüsilise uuringuga: pilu mõõtmed, toe seisukord, saadaolev hüdrauliline võimsus ja pressi juhtimise arhitektuur. Rööbaste poltide-konstruktsioonid, mis ei nõua pressplaadi töötlemist ega põranda lõhkumist, on oluliselt laiendanud moderniseerimisvõimalusi, muutes veerevad toed ja automaatsed kinnitussüsteemid ligipääsetavaks pressidele, mis pole nende jaoks algselt loodud.
Samuti on tavaline segada tehnoloogiaid ühe pressi sees. Hüdraulilised pöördeklambrid liuguril -, kus käsitsi keeramine on ebamugav ja ebaühtlane, - on ühendatud veereva toe hüdromehaaniliste klambritega, kus voolikud võivad takistada stantskäru liikumist. Õige kiire stantsivahetuse konfiguratsioon ei ole sageli üks süsteem, vaid kombinatsioon, mis on kohandatud iga pressi füüsilistele piirangutele.
Ümberlülitusaja tihendamine lahendab tootmise ajastamise probleemi. Kuid kiiremad kinnitustsüklid tähendavad ka klambrite sagedasemat tsüklit, kiirendades tihendite, keermete ja kontaktpindade kulumist. See suurenenud töötsükkel suunab tähelepanu täielikult teisele mõõtmele: kui sageli iga klambritüüp vajab kontrolli, milline kulumine näeb välja enne, kui see ebaõnnestub, ja millised vastavusstandardid reguleerivad kogu protsessi.
Hooldusgraafikud ja ohutusnõuete järgimine
Eelmise kuu tootmistsükli ajal ideaalselt püsinud klamber ei garanteeri, et see täna püsib. Niidid kuluvad. Tihendid lagunevad. Kontaktpindadele tekivad mikro-praod, mis on tavapilgul nähtamatud. Kuid enamik poode käsitleb stantsklambreid paigaldusena-ja-unustavad riistvara ning kontrollivad neid alles siis, kui midagi on juba valesti läinud. Struktureeritud stantsiklambrite hooldusgraafik fikseerib lagunemise varakult, enne kui kulunud kinnitus või lekkiv tihend põhjustab stantsi nihkumist, tööriistade kahjustamist või operaatori vigastust.
Rutiinse ülevaatuse kontrollnimekiri klambri tüübi järgi
Erinevad kinnitustehnoloogiad lagunevad erinevate mehhanismide kaudu, nii et üks üldine kontrollnimekiri ei kata kõiki süsteeme. Teie stantsiklambri kontrollimise kontroll-loend tuleks korraldada klambrikategooriate kaupa, kusjuures ülesanded ja intervallid on kalibreeritud vastavalt sellele, kuidas iga tüüp tegelikult tsüklilise pressimise ajal kulub.
Käsitsi klambrid (rihm, varvas, kiik ja hüdromehaanilised tüübid):
- Kontrollige igal stantsivahetusel T-poldi keermed venimise, lõhenemise või ristkeerme-osade osas
- Kontrollige iganädalaselt rihma ja varvaste korpust, et poldiaugus ja kontaktservades ei oleks karvapragusid
- Kontrollige iganädalaselt astmeploki kontaktpindu seente, ümardamise või pinna deformatsiooni suhtes
- Enne iga paigaldamist puhastage kõik kontaktpinnad õlist, stantsimismäärdeainest ja metalliprahist
- Mõõtke T-poldi läbimõõt keermejuure juurest mikromeetriga kord kuus - üle 0,005 tolli vähenemine näitab väsimuskulumist
- Testige hüdromehaaniliste indikaatori tihvtide täielikku väljavenimist sihtpöördemomendi juures - tihvt, mis ei ulatu täielikult välja, annab märku sisemise kolvi tihendi kulumisest
- Kontrollige kuuskantpeade ja mutrite lamedaid ümardusi - vahetage kõik kinnitusdetailid, millel on näha mutrivõtme libisemiskahjustusi
Hüdraulilised klambrid:
- Kontrollige, et süsteemi rõhk püsiks nimiväärtusel vähemalt 15 minutit, kui pump on välja lülitatud - rõhulangus näitab sisemist leket kolvi tihenditest mööda
- Kontrollige igal vahetuse käivitamisel kõiki väliseid voolikuühendusi ja liitmikke, et näha, et need ei voola või ei tilgu
- Kontrollige igakuiselt kolvivarda pindu löökide, aukude või kroomitud ketenduse suhtes
- Tehke hüdraulikavedeliku analüüs kord kvartalis - osakeste arvu, viskoossuse ja veesisalduse kohta vastavalt ISO 4406 puhtusstandarditele
- Vahetage filtrielemendid möödaviigu indikaatori päästikul või ajastatud intervalliga, tavaliselt iga 500–2000 töötunni järel
- Kontrollige igal aastal suunajuhtventiile ja piloot{0}}juhitavaid tagasilöögiklappe reaktsiooniaja ja siselekke suhtes
Magnetklambrisüsteemid:
- Kontrollige magnetvälja tugevust, kasutades kalibreeritud tõmbe{0}}testmõõturit, mida tehakse kord kvartalis - võrrelge paigaldamise ajal registreeritud algtaseme näiduga
- Kontrollige enne iga matriitsi paigaldamist plaadi pindadel kriimustusi, täkkeid või sisseehitatud prahti, mis võivad tekitada õhuvahesid
- Puhastage magnetilisi pindu ja libisevaid pindu mitte-abrasiivse puhastusvahendiga igal vahetamisel
- Kontrollige elektrimähise takistust ja aktiveerimisimpulsi voolu igal aastal - kõrvalekalded üle 10% spetsifikatsioonist näitavad mähise lagunemist
- Kontrollige lähedusanduri funktsiooni - andurid peavad tuvastama õhuvahed, mis on suuremad kui 0,007 tolli ja takistama pressi aktiveerimist
Kulumisnäitajad ja asenduskriteeriumid
Ülevaatus näitab hetkeseisu. Asenduskriteeriumid näitavad, millal praegune seisund on ületanud piiri vastuvõetavast ohtlikuks. Erinevalt paljudest tööriistakomponentidest, mis toodavad järk-järgult enne rikkeid halvemaid osi, töötab kinnitusklamber sageli ideaalselt seni, kuni see ei tööta. See binaarne rikkerežiim muudab määratletud asenduspäästikud pigem oluliseks kui valikuliseks.
Käsitsi riistvara puhul asendage mis tahes T-polt või mutter, mis näitab:
- Nähtav keerme deformatsioon või keerme harja lamenemine korduvatest pingutustsüklitest
- Püsiv pikenemine -, mida mõõdetakse esialgsest spetsifikatsioonist suurema pikkuse suurenemisena, isegi kui see on vaid mõni tuhandik tolli
- Praod poldi pea ja varre ülemineku raadiuses
- Korrosioonipunktid, mis eemaldavad rohkem kui 5% algsest ristlõikepindalast{1}}keerme pikkuse mis tahes punktis
- Ümardatud kuuskantplaadid, mis ei lase pöördemomendivõtmel täielikult paigale istuda
Hüdraulikasüsteemide puhul on hüdraulilise klambri tihendi vahetamine kõige levinum ennetustegevus. Planeerige tihendikomplektid töötundide, mitte kalendriaja järgi. Kolmes vahetuses 300 korda vahetuses liikuv klamber kogub kulumist palju kiiremini kui 20 korda päevas. Tüüpiline tihendi eluiga on vahemikus 500 000 kuni 2 000 000 tsüklit, sõltuvalt süsteemi rõhust, vedeliku puhtusest ja töötemperatuurist. Millaligakuine vedelikuproovide võtminenäitab osakeste arvu tõusu või korpuse äravoolu voolu suurenemist 25% või rohkem üle algtaseme, näitavad need signaalid, et sisemine kulumine on arenenud kaugemale tihendi vahetusaknast, põhjustades võimaliku kolvi või ava kahjustamist.
Magnetplaadid vajavad harva komponentide väljavahetamist, kuid nõuavad pinna hooldust. Plaat, mille pinna tasasuse hälve ületab 0,004 tolli jala kohta, tuleks uuesti lihvida. Sügavad kriimud, mida ei saa lappimisega eemaldada, vähendavad efektiivset kontaktpinda ja nõrgendavad proportsionaalselt hoidejõudu.
Ohutusnõuete järgimine ja dokumentatsioon
Stantsi kinnitus ei ole pelgalt tööriistade probleem, - see on ohutuse-kriitilise tähtsusega süsteem, mida juhivad jõustatavad standardid. TheANSI B11 seeria standardid(sealhulgas B11.1 mehaaniliste presside jaoks, B11.2 hüdrauliliste presside jaoks ja B11.20 integreeritud tootmissüsteemide jaoks) loovad raamistiku riskihindamiseks, kaitsmiseks ja ohtliku energia kontrollimiseks pressimistoimingutes. OSHA üldise kohustuse klausel (jaotis 5(a)(1)) nõuab, et tööandjad hoiaksid töökohad vabad tunnustatud ohtudest - ja stantsklamber, mis on teadaolevalt kulunud, valesti keeratud või oma kasutusea ületanud, kvalifitseerub täpselt selliseks tunnustatud ohuks.
Kuidas nõuete täitmine praktikas välja näeb? See tähendab dokumentatsiooni, mis tõendab, et tegite õigeid kontrolle õigete ajavahemike järel ja võtsite meetmeid, kui tulemused seda õigustasid. Ohutusauditite jaoks säilitage:
- Iga klambri ja kinnitusdetailide kuupäevaga kontrollimise protokollid, mis on seotud konkreetse pressi ja matriitsi seadistusega
- Pöördemomendi kontrollimise logid, mis näitavad installimisel saavutatud väärtusi, ja uuesti{0}}kontrollimine pärast esmaseid vajutuskäike
- Hüdraulikasüsteemi rõhutesti kirjed koos läbimise/ebaõnnestumise kriteeriumidega ja tehniku väljalogimisega-
- Magnetvälja tugevuse testi tulemusi võrreldi baastaseme spetsifikatsiooniga
- Asenduskirjed, mis dokumenteerivad kasutuselt kõrvaldatud kinnitusdetailid, kasutuselt kõrvaldamise põhjuse ja asendusriistvara spetsifikatsiooni
- Riskianalüüsi dokumentatsioon ANSI B11.20 järgi iga ajakirjanduse jaoks, kus matriitsi seadistustööde ajal kasutatakse täieliku blokeerimise asemel alternatiivseid ohtlike{1}}energia juhtimise meetodeid
ANSI B11.20 standard käsitleb konkreetselt jagatud -ruumi kontseptsiooni pressitoimingutes - olukordades, kus personal suhtleb seadmetega seadistustoimingute ajal, mida ei saa alati täieliku lukustamise tingimustes lõpule viia. Stantsiklambrid kuuluvad täpselt sellesse ulatusse. Standard nõuab dokumenteeritud ülesandel{5}}põhist riskianalüüsi, ohutusjuhtimissüsteemi toimivuse kontrollimist ja valideerimistestimist, et kinnitada, et blokeeringud ja alternatiivsed juhtseadised pakuvad blokeerimisega samaväärset kaitset.
Praktiline lähenemine on korrastada hooldusdokumentatsioon varade kaupa. Iga press saab kinnituste hooldusfaili, mis sisaldab kõiki ülevaatusdokumente, asenduspäevikuid ja riskianalüüsi dokumente. Digitaalsed süsteemid muudavad otsingu auditi ajal koheseks. Paberipõhised süsteemid- toimivad, kui neid hoolikalt hooldatakse, kuid tegelikkus on enamikus pressiruumides see, et paberkandjal dokumendid halvenevad, esitatakse valesti või lihtsalt lõpetatakse tootmissurve all. Ükskõik millise süsteemi valite, on peamine põhimõte jälgitavus: iga audiitor või uurija peaks suutma jälgida iga kinnituskomponendi hoolduslugu konkreetsel pressil kogu selle kasutusea jooksul.
Hooldus hoiab teie klambrid töökorras. Kuid klambri jõudlus sõltub ka sellest, mis on protsessis palju varem kindlaks tehtud, - kuidas matriit ise kujundati. Klambrite paigutamine, juurdepääsuvaba ruum ja tõstukite või praagiteede segamine on kõik otsused, mis lukustatakse stantsiehituse käigus ammu enne seda, kui esimene seadistustehnik jõuab T-poldi järele.
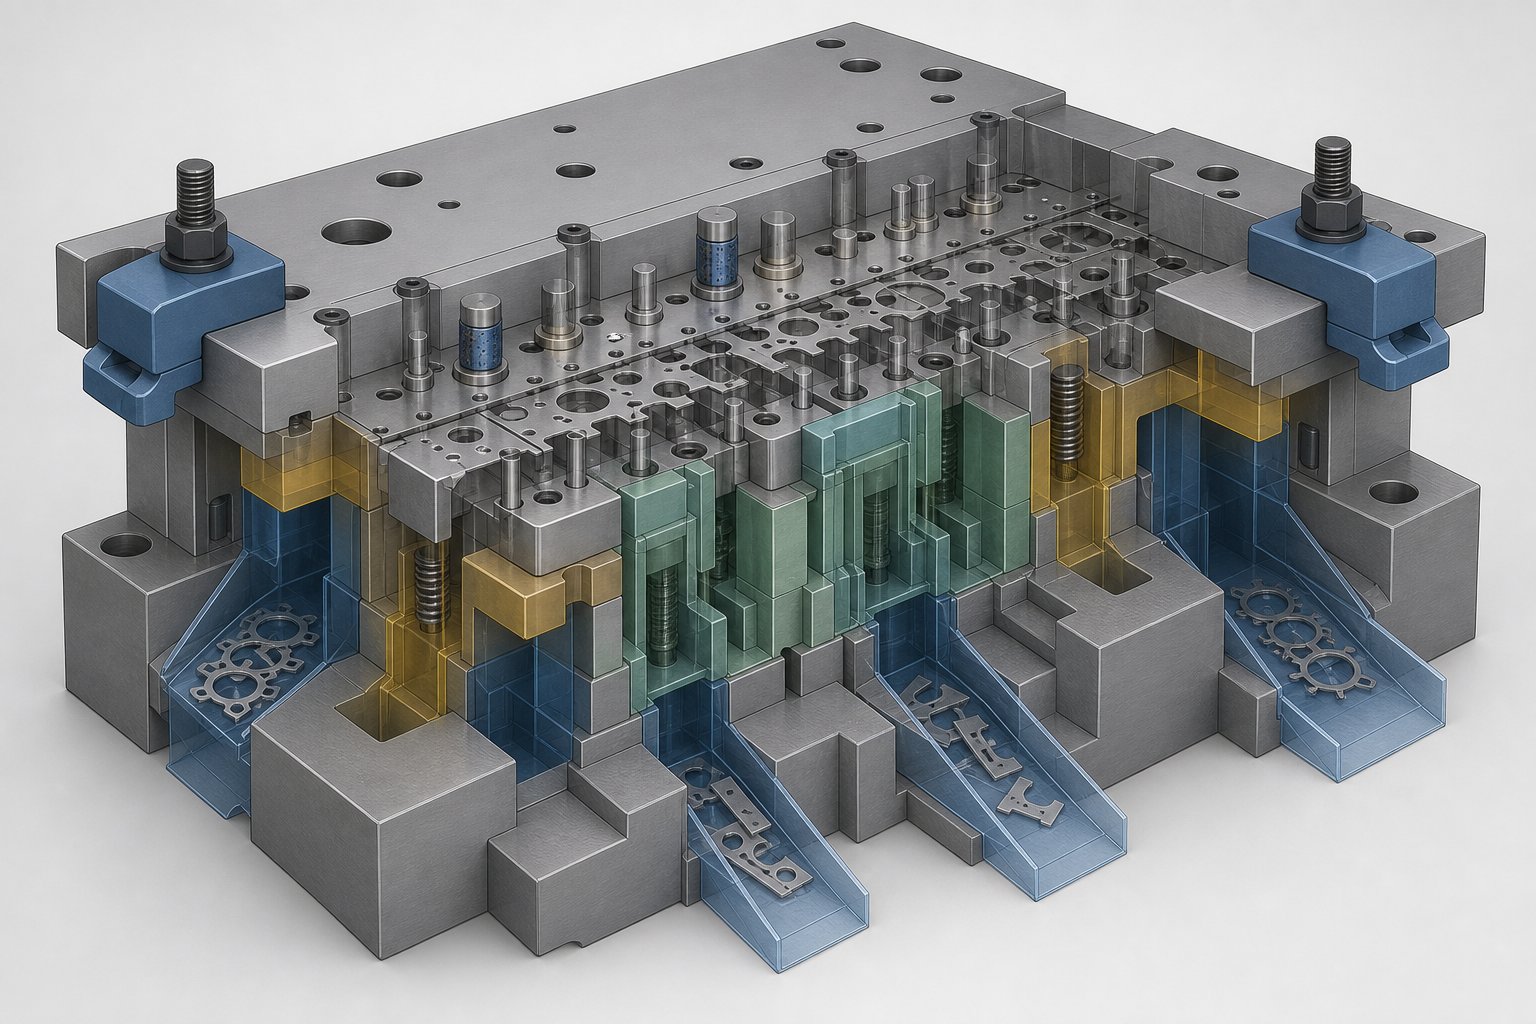
Kuidas klambrid ühendub stantsi disaini ja materjali vooluga
Klambri paigutus on harva viimase{0}}minuti otsus, mis toimib hästi. Kui stantsidisainer käsitleb kinnitamist kui järelmõtet, pärib seadistustehnik mõistatuse: klambrid, mis põrkuvad kokku tõsturööbastega, poldid, mis blokeerivad vanaraua kanaleid, või juurdepääsupunktid, mis on nii pingul, et pöördemomendi mutrivõti ei jõua füüsiliselt kinnitusvahendini. Parim stantsiklambri paigutuse disain toimub CAD-mudeli sees, mitte pressi põrandal esimese proovimise ajal.
Kuidas klambri paigutus interakteerub stantsi komponentidega
Stantsimisvorm on üksteisest sõltuvate komponentide tihe koost ja igaüks neist konkureerib sama perimeetrilise kinnistu eest, kus klambrid peavad maanduma. Kujutage ette, et asetate rihmaklambri otse lämmastiku{1}}vedrutõstuki tasku kohale. Klambri kontaktpunkt asub täpselt kohas, kus tõstevarras peab vertikaalselt liikuma. Tagasikäigul suruvad stantsimisstantstõstukid riba vastu ülespoole ja nende teel olevad takistused piiravad tõstuki liikumist või võtavad löögikoormuse, mille tõstja oli ette nähtud ribale edastama.
Materjali liikumise teed tekitavad sarnaseid konflikte. Progressiivsetes stantsides toidab riba külgsuunas läbi matriitsi. Etteandekõrgus, pilootide asukohad ja möödaviigu sälgud on kõik kindlad positsioonid piki stantsikinni servi. Möödaviigu sälgu kohale asetatud klamber võib deformeerida sälku reljeefi, muutes riba etteande käitumist ja tekitades tõrkeid. Vanaraua rennid suunavad nälkjad ja trimmivad jäägid allapoole läbi alumise kinga ja toe avade. Blokeerige üks neist rennidest klambri või astmeplokiga ja matriitsi sisse koguneb jääk, mis lõpuks kiidab tööriista või kahjustab vormimispindu.
Andurid lisavad veel ühe kihi. Mööda stantsi perimeetrit on paigaldatud tõrkeandurid, ribaotste andurid ja osa-väljutatud läheduslülitid. Nende juhtmestikud suunatakse väljapoole pistikuteni. Anduri kaabli kohale asetatud klamber kahjustab seda iga kord, kui kinnitusvahendit pingutatakse.
Kinnitusjuurdepääsu projekteerimine matriitsistruktuurile
Lahendus ei ole nende funktsioonide läheduses olevate klambrite vältimine. See projekteerib algusest peale spetsiaalsed kinnitustsoonid stantsimisvormi komponentide paigutusse. Tööriistainsenerid, kes võtavad algse projekteerimise ajal arvesse stantsiklambrite juurdepääsu vaba ruumi, kõrvaldavad häireprobleemid, mis vaevavad moderniseerimise olukordi.
Peamised kujunduslikud kaalutlused, mis mõjutavad klambri valikut ja paigutust:
- Paigaldage kinnitusribad tõstetaskutest eemale -, hoidke klambri kontakttsooni ja lähima tõstuki keskjoone vahel vähemalt 1,5-kordne tõstekäik
- Suunake vanaraua rennid matriitsi kesk- või tagaosa suunas, hoides matriitsi jalatsi servad vabad, et klambriga oleks juurdepääs vähemalt kolmele küljele
- Disainitud stantsikingade üleulatused (kinnituskõrvad), mis ulatuvad väljapoole stantside, pilootide ja andurite funktsionaalset ümbrist
- Standardiseerige kinnitusriba kõrgust matriitsiperekondades, et sama astmeplokk ja klambrikomplekt töötaks ilma reguleerimiseta
- Täpsustage lamedad jahvatatud kinnituspinnad stantsikingade - viimistlemata või-valupindadena, mis vähendavad hõõrdumist ja efektiivset kinnitusjõudu
- Vältige tüüblite või võtmepesade asetamist jalajälje sisse, kus T-poldi pea peab oma kohale libisema
- Arvestage mutrivõtme pöördekaarega -, kui kasutaja ei saa pöördemomentvõtit kinnituskohas 30 kraadi pöörata, on see kinnituspunkt funktsionaalselt kättesaamatu
See põhimõte ühtib sellega, mida tembeldamisekspert Thomas Vacca nimetab hooldusprotsessis projekteerimiseks. Kui te ei planeeri stantsi kinnitamist, lahtivõtmist ja hooldamist, ei saa te garanteerida, et need toimingud tehakse täpselt ja korduvalt. Matriit, mis töötab ilusti, kuid võtab kinnitamiseks aega 45 minutit, sest iga pääsupunkt on vastuolus sisemise komponendiga, rikub tööriistade hea disaini eesmärki.
Keeruliste progresseeruvate stantside puhul, kus tõstukid, nukiüksused, materjalivoog ja kinnitusstrateegia peavad koos eksisteerima väikese jalajälje piires, süveneb integratsiooniprobleem kiiresti. Nende konfliktidega silmitsi seisvad insenerid saavad kasu koostööst tööriistapartneritega, kes koordineerivad stantsistruktuuri otsuseid terviklikult.YICHENI kohandatud stantsimisvormide lahendusedtegelege täpselt selle ristmikuga -, lahendades, kuidas kinnitusjuurdepääs, tõstuki paigutus, möödaviigu geomeetria ja komponentide paigutus töötavad koos, mitte üksteise vastu juba kõige varasemast projekteerimisetapist.
Matriitsi õige konstruktsioon tagab, et klambrid jõuavad füüsiliselt sinna, kuhu nad peavad minema. Kuid selleks, et otsustada, milline kinnitustehnoloogia konkreetsele pressile - kuulub, ja selle otsuse põhjendamiseks pigem dokumenteeritud kriteeriumidega kui kõhutundega -, on vaja struktureeritud hindamisraamistikku, mis kaalub koos pressi tüüpi, ülemineku sagedust, tootmiseesmärke ja eelarvet.
Struktureeritud otsuste raamistik õige matriitsi kinnitussüsteemi valimiseks
Enamik poode valib oma kinnitussüsteemi samamoodi, nagu nad valisid selle kakskümmend aastat tagasi: olenemata sellest, mis oli selle ostmise ajal ajakirjanduses juba avaldatud või mida iganes viimati pakkus tarnija. See lähenemine toimis siis, kui üleminekusagedus oli madal ja tööjõud odav. See ei tööta, kui teie ajakava nõuab lühemaid jookse, pikemat tööaega ja nulltolerantsi stantsivahetuse suhtes. Õige stantsiklambri valikujuhend asendab harjumuse dokumenteeritud kriteeriumidega, muutes otsuse jälgitavaks, kaitstavaks ja korratavaks kogu teie ajakirjanduspargis.
Kinnitussüsteemi valiku otsustuskriteeriumide maatriks
Neli muutujat juhivad valikut. Pressi tüüp ja tonnaaž määravad, millistele jõududele peavad klambrid vastu pidama. Dieedi vahetamise sagedus määrab, kui palju aega te kaotate ühe vahetuse kohta kinnitustoimingutele. Tootmismahu ja tööaja eesmärgid seavad rahalise läve, kus kiirem üleminek tasub end ära. Ja kapitalieelarve määrab, millised tehnoloogiad on tänapäeval kättesaadavad, ja millised nõuavad järkjärgulist investeeringut. Allolev maatriks kaardistab iga muutuja kinnitustehnoloogiatega, et selgitada, kuhu iga süsteem kõige paremini sobib.
| Otsuse kriteeriumid | Manuaalsed rihmaklambrid | Hüdromehaaniline | Hüdrauliline{0}}kiirvabastus | Magnetplaadid |
|---|---|---|---|---|
| Pressi tonnaaž alla 200 tonni | Suurepärane | Hea | Piisav (sageli liiga suur) | Piisav (sageli liiga suur) |
| Pressi tonnaaž 200-800 tonni | Piisav | Hea | Suurepärane | Suurepärane |
| Pressi tonnaaž üle 800 tonni | Kehv (vaja on liiga palju klambreid) | Piisav | Suurepärane | Suurepärane |
| Matriit vahetub vähem kui 2 vahetuse kohta | Vastuvõetav | Hea | Üle{0}}investeeritud | Üle{0}}investeeritud |
| Matriit vahetub 3-6 vahetuses | Kehv (liiga pikk seisakuaeg) | Piisav | Suurepärane | Suurepärane |
| Matriit vahetub rohkem kui 6 vahetuse kohta | Vastuvõetamatu | Vaene | Hea | Suurepärane |
| Tööaja eesmärk üle 85% | Raske ülal pidada | Distsipliiniga saavutatav | Kergesti saavutatav | Kergesti saavutatav |
| Kapitalieelarve alla 5000 dollari pressi kohta | Ainus variant | Teostatav | Ei ole teostatav | Ei ole teostatav |
| Kapitalieelarve 5000–30 000 dollarit pressi kohta | Saadaval | Saadaval | Võimalik ühekordse-vajutusega | Ei ole teostatav |
| Kapitalieelarve üle 30 000 dollari pressi kohta | Saadaval | Saadaval | Saadaval | Teostatav |
Lugege seda tabelit filtrina, mitte hindena. Kui teie press töötab üle 800 tonni kuue stantsivahetusega vahetuses ja 85% tööaja eesmärgiga, siis käsitsi rihmaklambrid ebaõnnestuvad kolmel kriteeriumil neljast. Maatriks kitsendab teie valikuvõimalusi objektiivselt enne tarnijavestluste algust.
Tehnoloogia sobitamine töönõuetega
Stantsi kinnitussüsteemi valimine ei ole puhtalt rahaline arvutus. Tegevuspiirangud kujundavad otsust sama tugevalt kui eelarve. Kiire -astmeline stants, mis töötab täiustatud ülitugevast-terasest kiirusega 300 lööki minutis, tekitab dünaamilisi koormusi, mis nõuavad kinnitusjõu ühtlust, mida pakuvad ainult hüdraulilised või magnetilised süsteemid. Töökoda, kus töötab 30 erinevat stantsi nädalas 150-tonnisel OBI-pressil, saab rohkem kasu pöördeklambritest ja hüdromehaanilistest osadest, mis parandavad konsistentsi ilma infrastruktuuri muutmist nõudmata.
Valikuvõimaluste kitsendamisel võtke arvesse järgmisi tegelikke toiminguid:
- Matriitsi materjalide ühilduvus:Magnetplaadid nõuavad ferromagnetilisi stantsikingaid. Alumiiniumist stantsihoidikud või mitte-magnetilised roostevabast terasest alamplaadid ei tööta. Enne magnetilisuse määramist kontrollige oma matriitsi jalatsi materjali.
- Pressi suund:Silindri (ülemine matriitsi) hüdraulilised klambrid peavad stantsi laadimise ajal vastu raskust. Horisontaalseks kasutamiseks mõeldud süsteemidel ei pruugi olla piisavat hoidmisjõudu vertikaalse liuguri paigaldamiseks ilma ümberarvutamiseta.
- Keskkonnatingimused:Tugevalt määritavad või jahutusvedeliku pihustid töötavad pressid vähendavad kiiresti käsitsi klambri hõõrdumist. Välisvoolikutega hüdraulikasüsteemid seisavad selles keskkonnas silmitsi kiirenenud liitmike korrosiooniga. Magnetplaadid taluvad hästi märga keskkonda seni, kuni pinnad vahetamisel puhtaks pühitakse.
- Operaatori oskuste tase:Manuaalsed süsteemid nõuavad väljaõpet ja distsipliini pöördemomendi spetsifikatsioonide ja pingutusjärjestuse osas. Hüdraulika- ja magnetsüsteemid vähendavad operaatori sõltuvust, kuid nõuavad nende spetsiifiliste tehnoloogiate alal väljaõppe saanud hooldustehnikuid.
Kust alustada oma kinnitusstrateegia uuendamist
Stantsiklambri uuendamine stantsimispressi operatsioonide jaoks ei pea toimuma korraga. Modulaarne, etapiviisiline juurutamine võimaldab teil tõestada ROI-d ühe vajutusega, enne kui hakkate kogu põrandat tegema. Järgige seda hindamisjärjestust:
- Kontrollige oma hetkeseisu.Logige ümberlülitusajad, klambriga{0}}seotud juhtumid ja pöördemomendi kontrollimise tõrked kõikidel vajutustel 30 päeva jooksul. Need lähteandmed näitavad, millistel pressidel on suurim täiustamispotentsiaal.
- Tuvastage oma piirangut vajutage.Teie lähtepunktiks on kõige sagedasemate stantsivahetustega press ja kõrgeim seisakukulu. Selle pressi uuendamine esmalt tagab kiireima tasuvuse.
- Hinnake füüsilist ühilduvust.Mõõtke sihtpressil T-pesa mõõtmeid, toe tasasust, saadaolevat hüdrovarustust ja pressi juhtimise arhitektuuri. Need mõõtmised määravad kindlaks, millised tehnoloogiad on{2}}võimalikud ilma struktuurimuudatusteta.
- Arvutage tasuvusaeg.Võrrelge kinnituse uuendamise kulusid taastunud tööaja tootmisväärtusega. Ajakirjandus, mis maksab 200 dollarit tootmistunni kohta ja mis taastab 45 minutit vahetuse kohta, maksab tagasi 25 000 dollari väärtuses hüdrosüsteemi vähem kui kuue kuuga.
- Pilotige ja kinnitage.Installige valitud süsteem piirangupressile. Käivitage 60 kuni 90 päeva. Mõõtke tegelikku ümberlülitusaja vähenemist, kontrollige kinnitusjõu järjepidevust ja dokumenteerige kõik paigaldus- või hooldusprobleemid.
- Standardiseeri ja laienda.Kasutage piloottulemusi, et luua ärikasutus-pargis kasutuselevõtuks. Prioriseerige pressid ümberlülitussageduse ja tootmisväärtuse järgi, uuendades esmalt suurimat{2}}mõjuga seadmeid.
See järjestus hoiab riski ohjeldatuna, suurendades samal ajal organisatsiooni usaldust uue tehnoloogia vastu. Iga samm genereerib andmeid, mis annavad teavet järgmise otsuse tegemisel, mitte ei nõua kogu toimingu ajal usku hüpet.
Toimingute puhul, kus matriitsi keerukus lisab veel ühe muutuja - progresseeruvad stantsid, millel on kitsad kinnitusvahed, tõstuki häired või mittestandardsed jalatsi geomeetriad -, ei saa kinnituse uuendamist sageli stantsi konstruktsiooni muudatustest eraldada. Võib tekkida vajadus lisada kinnitusribad, kujundada alamplaadid või standardida jalatsi mõõtmed kogu matriitsiperekonnas. Sellistes olukordades väldib töötamine koos tööriistapartneriga, kes mõistab algusest peale nii matriitsi struktuuri kui ka kinnituste integreerimise väljakutset, kulukat ümbertööd.YICHENI kohandatud stantsimisvormide lahendusedteenindavad insenere, kes navigeerivad täpselt selles üleminekus, - koordineerides stantsi struktuuri, komponentide paigutust ja juurdepääsu kinnitustele, nii et täiendus toimiks pigem süsteemina kui mittevastavate osade kogumina.
Korduma kippuvad küsimused stantsiklambrite tembeldamise kohta
1. Kui suurt kinnitusjõudu ma oma stantsimispressi jaoks vajan?
Vändapresside puhul peab kogu kinnitusjõud olema võrdne vähemalt 10% masina nimimahutavusest. Kiirpresside puhul kasutage 20% nimitonnaažist. Jagage see jõud ühtlaselt ülemise ja alumise matriitsi poole vahel. Kui kasutate astmeplokkidega rihmaklambreid, pidage meeles, et matriitsile mõjub ainult umbes pool poldi pingest, seega peate kahekordistama oma arvutatud eelkoormuse vajaduse. Lisage lämmastiku-vedrutõstejõud otse ülemise stantsi kinnitusvajadusele, kuna need jõud töötavad tagasilöögi ajal klambrite vastu.
2. Mis vahe on hüdrauliliste stantsiklambrite ja magnetiliste kinnitussüsteemide vahel?
Hüdraulilised stantsklambrid kasutavad survestatud vedelikku, mis toimib kolbidele, et tekitada kinnitusjõudu, vajades välist toiteseadet ja mille kinnitus-/lahtiklambrid on 5–30 sekundit. Magnetkinnitussüsteemides kasutatakse elektropüsimagneteid, mis aktiveeruvad 2–3 sekundi jooksul lühikese elektriimpulsiga ja püsivad ilma pideva toiteta. Hüdraulikasüsteemid töötavad mis tahes stantsimaterjaliga, kuid vajavad pidevat tihendi hooldust ja vedeliku analüüsi. Magnetplaadid nõuavad ferromagnetilisi stantsikingaid ja tasaseid puhtaid kontaktpindu, kuid neil pole praktiliselt mingeid mehaanilisi kuluvaid komponente. Magnetsüsteemid maksavad tavaliselt rohkem ette, kuid pakuvad kiireimat vahetusaega.
3. Kui sageli tuleks stantsimisstantside klambreid kontrollida ja välja vahetada?
Käsitsi klambriga T-poldi keermeid tuleks kontrollida iga stantsi vahetamise ajal venimise või lõhenemise suhtes ning igakuised mikromeetrimõõtmised, et tuvastada väsimuskulumist. Asendage kõik poldid, millel on püsiv pikenemine, praod peas-to-varre raadiuses või keerme deformatsioon. Hüdraulilised klambritihendid kestavad tavaliselt 500 000 kuni 2 000 000 tsüklit olenevalt rõhust ja vedeliku puhtusest ning kvartaalne vedelikuanalüüs juhib asendamise ajastust. Magnetplaadid vajavad enne iga stantsikomplekti pinda kontrollimist ja kord kvartalis tõmbe{11}}testi kontrollimist paigalduse algtaseme näidu suhtes.
4. Kas ma saan olemasolevale stantsimispressile paigaldada kiire stantsivahetusklambrid?
Jah, enamik kiire stantsi vahetamise kinnitussüsteeme on ette nähtud tagantjärele paigaldamiseks. Ühilduvus sõltub kolmest tegurist: T-pesa mõõtmed peavad vastama libiseva klambri spetsifikatsioonidele, toe paksus ja tasapinnalisus peavad toetama kinnitusmeetodit (magnetplaadid peavad olema tasapinnalised 0,002 tolli jala kohta) ja hüdraulika toiteallikas peab piisava vooluga tagama 3000–5000 PSI. Rööbaste poltide-konstruktsioonid, mis väldivad pressplaadi töötlemist, on oluliselt laiendanud moderniseerimisvõimalusi. Vanemad releepõhiste{10}juhtimisseadmetega pressid võivad vajada ka PLC-täiendust, et vastu võtta klambriblokeeringu signaale.
5. Miks mu stants nihkub tootmise ajal, kuigi klambrid on pingul?
Nähtavalt pingul olevate klambrite nihkumine tuleneb tavaliselt ühest mitmest algpõhjusest: õli või määrdeaine stantsikinni pinnal vähendab hõõrdumist 30–50%, astmeploki ebaühtlane kõrgus põhjustab rihmaklambri kallutamist ja koondab jõu pigem poldile kui matriitsi servale, poldi lõdvenemine termilise tsükli tõttu pikkade jooksude ajal või dünaamilise kogukoormuse tõttu ei piisa klambrist. Väljas-keskkoormus progressiivsetes stantsides tekitab ka kaldemomente, mis koormavad üle ühe külje klambrid. Alustuseks puhastage kontaktpinnad, kontrollige astmeploki kõrguse vastavust, pingutage uuesti pärast esmaseid vajutuskäike ja arvutage uuesti, kas teie kogu kinnitusjõud arvestab eemaldamisjõude, tõstejõu koormusi ja{6}}läbilöögi.


