


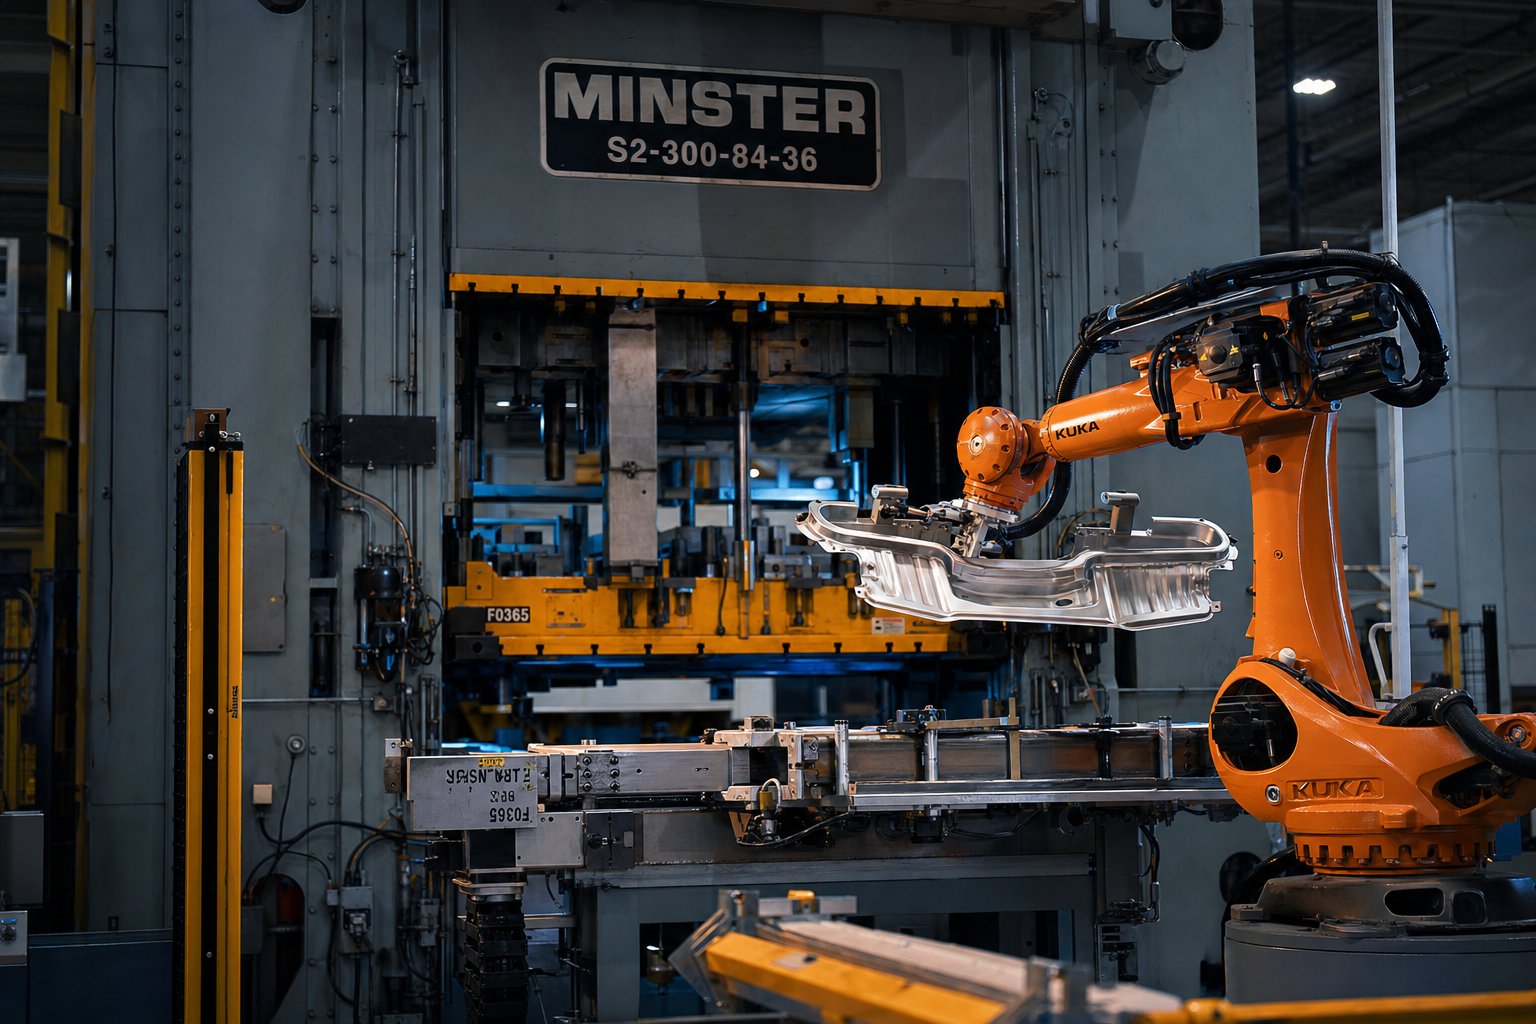
Mis on robotiülekande stantsimine
Paluge viiel stantsimisinseneril määratleda robot-transferstantsi stantsimine ja tõenäoliselt saate viis erinevat vastust. Mõned ajavad selle segamini lihtsa ajakirjandusega. Teised ühendavad selle progressiivsete stantsioperatsioonidega. Tegelikkus on täpsem ja määratluse õige saamine on oluline, kui täpsustate seadmeid või tsiteerite uut programmi.
Mida robotülekande stantsimine tegelikult tähendab
Robotiline stantsimine on mitme-jaamaga metallivormimisprotsess, mille käigus liigendrobotid või servo-ajamiga ülekandemehhanismid liigutavad üksikuid toorikuid järjestikuste stantsijaamade vahel pressi või pressimisliini sees, sünkroniseerides detailide käsitsemise pressilöögiga, et teostada järkjärgulisi vormimistoiminguid diskreetsete toorikutega, mitte pideval ribal.
See eristus sellestprogressiivne stantsimineon kriitiline. Progressiivse stantsi seadistuses toidab pidev lehtmetalliriba läbi integreeritud jaamade ühes stantsiplokis ja osad jäävad kanduriba külge kuni lõpliku katkemiseni. Robotilises ülekandesüsteemis eraldatakse toorikud esmalt, seejärel paigutatakse need füüsiliselt ümber iseseisvate stantsijaamade vahel robotkäitlusmehhanismi abil. See annab protsessile paindlikkuse suuremate või geomeetriliselt keerukate osade jaoks, mis lihtsalt ei saa ribaga ühendada.
See ei ole ka sama, mis üldine robotpressihooldus, kus robot lihtsalt laadib ja laadib maha ühe-jaama stantsi. Siin on robot vormimisjada lahutamatu osa, paigutades töödeldavaid detaile ümber mitme vormimisetapi vahel ühe pressimistsükli jooksul või üle sünkroniseeritud pressimisliini.
Protsessi põhikomponendid
Kolm olulist elementi töötavad koos igas robotiülekande stantsimiselemendis:
- Ülekandmisvormi komplekt- mitu stantsijaama, mis on konstrueeritud spetsiaalsete kliirensiprofiilidega, mis võimaldavad roboti juurdepääsu osade kogumiseks ja paigutamiseks vormimistappide vahele.
- Robotjuhtimissüsteem- servoülekandevardad, risttala mehhanismid või kuus-teljega liigendvart, mis liigutavad osi läbi ülekande liikumise mähisjoone kiirusel, mis vastab sihtlöögisagedusele.
- Sünkroonimiskiht- kontrollerid ja sideprotokollid, mis seovad roboti liikumise reaalajas pressipositsiooniga, tagades, et toorik vabastab stantsiruumi enne rammi laskumist.
Iga element piirab teisi. Surveprofiilid määravad, kui palju ruumi robotil manööverdamiseks on. Ülekande liikumise mähis määrab saavutatavad löögid minutis. Ja sünkroonimiskiht otsustab, kas saate tsükliaegu kiirendada või peate ohutusvaru saavutamiseks taganema.
Nende kolme komponendi koostoime mõistmine eristab hästi{0}}määratletud süsteemi süsteemist, mis töötab poes kehvemini. Kogu raku jõudlusümbris sõltub sellest, millise edastussüsteemi tüübi valite, kuidas see suhtleb pressiga ja kas matriit on algusest peale loodud robotjuurdepääsu silmas pidades.
Kuidas võrrelda robootilist ülekannet progressiivsete ja mehaaniliste süsteemidega
Progressiivse stantsimise, mehaanilise ülekande ja robotülekande vahel valimine ei sõltu sellest, kumb on "parem". Küsimus on selles, millised piirangud teie programmis domineerivad: osa geomeetria, mahu eesmärgid, ülemineku sagedus või kapitali eelarve. Probleem on selles, et enamik otsuseid-teeb ilma struktureeritud raamistikuta ja insenerid võtavad vaikimisi kõik, mida nende kauplus viimati töötas.
Siin on{0}}kõrvuti-kõrvutatud võrdlus, mis kaardistab tegelikud kompromissid{2}}kuue teguri vahel, millest insenerid kõige rohkem hoolivad:
| tegur | Progressiivne stantsimine | Mehaaniline ülekandepress | Robotülekande stantsimine |
|---|---|---|---|
| Paindlikkus | Madal -, mis on pühendatud ühele osale pideval ribal | Madal kuni mõõdukas - kaamera juhitud liikumine- fikseeritud iga seadistuse kohta | Kõrged - programmeeritavad teed, lihtne taaste{1}}tegustamine uute osaperekondade jaoks |
| Vahetusaeg | 1–4 tundi (stantsi vahetus + riba keermestamine) | 2–8 tundi (mehaanilised seadistused + nuki reguleerimine) | 30 min–2 tundi (EOAT vahetus + programmi tagasikutsumine) |
| Osade keerukus | Mõõdukas - piiratud riba kinnituse ja tasapinnaliste vormimistasanditega | Mõõdukad kuni kõrged - diskreetsed toorikud võimaldavad sügavamat joonistamist | Kõrge - täielik ümberorienteerimine jaamade vahel võimaldab keerukat 3D-geomeetriat |
| Tonnaaživahemik | 30T–600T tüüpiline | 200T-2500T tüüpiline | 60T–3000T+ (skaleeritav pressi suuruste lõikes) |
| Programmeerimise keerukus | Minimaalne - riba edasiliikumine on mehaaniline või servo-toide fikseeritud sammuga | Mõõdukad - kaameraprofiilid seatud ehitamise ajal, piiratud reguleeritavus | Robotitee kõrge - programmeerimine, sünkroonimise häälestamine, kokkupõrke vältimine |
| Tüüpiline SPM (lööke minutis) | 30–60+ | 20–30 | 10–20 (kuue{2}}teljega robotit) / 15–25 (servoülekandevardad) |
Progressive Dies vs Robotic Transfer Dies
Progressiivne stantsiminedomineerib, kui toodate pideval ribal väikeseid kuni keskmisi osi suure helitugevusega. Kujutage ette kronsteini või ühendusklemm, mis jääb piisavalt tasaseks, et jääda kanduriba külge 15 või 20 jaama kaudu. Riba toidab fikseeritud sammuga, iga tõmme annab valmis detaili ja saate hõlpsalt lükata tsükli kiirust üle 30 SPM. Materjali kasutamine kipub olema madalam, kuna riba nõuab jaamade vahel ühtseid kandelõike, kuid kiirus ja -tüki hind korvavad selle mahu poolest.
Robotülekanne muudab võrrandit, kui osad muutuvad suuremaks, vajavad sügavat tõmbamist või nõuavad vormimisetappide vahel ümberorienteerimist. Kuna iga toorik liigub eraldiseisva toorikuna, pole riba-laiuse piirangut ega vajadust hoida geomeetriat kanduri kinnitusega ühilduvana. Kompromiss- on kiirus: üksikute osade ülekandmine jaamade vahel võtab rohkem aega kui pideva riba edasiliikumine kindla vahemaa võrra. Programmide puhul, mis töötavad alla 100 000 osa aastas või keeruka 3D geomeetriaga osade puhul, on see kiiruse vahe harva oluline. Programmide puhul, mis suruvad peale miljon-lihtsa kujuga ühikut, võidavad progressiivsed stantsid ikkagi majanduses.
Mehaaniline ülekanne vs robotülekandesüsteemid
Spetsiaalsed mehaanilised ülekandepressid kasutavad nukk{0}}kangi või ühendussüsteeme, et viia osad jaamade vahel kindlate ajavahemike järel. Need on kiired, töökindlad ja sobivad suurepäraselt-keskmise suurusega osade-mahuliseks tootmiseks, kus vormimisjärjestus ei muutu. Mõelge autotööstuse konstruktsiooniklambritele, mis on toodetud 600-tonnisel pressil 25 p/min juures aastaid ilma stantsi vahetamata.
Piirang ilmneb hetkel, kui vajate paindlikkust. Mehaanilised nukiprofiilid seadistatakse masina ehitamise või suurema ümbertöötamise ajal. Ülekande liikumise muutmine erineva osaperekonna jaoks tähendab füüsilisi kohandusi, mis võivad võtta täieliku vahetuse või rohkemgi. Robotülekandesüsteemid lahendavad selle programmeeritavate liikumisteedega. Vahetate-otsa-käe tööriistad, laadite salvestatud programmi, kinnitate asukoha ja käivitate. See robotite ülekandevormide vahetamise aja võrdlus eelistab sageli 50–75% robotlikku lähenemist kauplustele, mis töötavad samal pressliinil segaosade perekondadega.
Programmeerimise keerukus on koht, kus kulud nihkuvad tagasi. Mehaaniline ülekandepress vajab pärast kasutuselevõttu vähe pidevat tarkvaratööd. Robotsüsteem nõuab tee programmeerimist, sünkroonimise häälestamist ja kokkupõrke vältimise valideerimist iga kord, kui tutvustate uut osa. Poed, kus pole-sise robotprogrammeerijaid, tellivad selle töö väljast või investeerivad võrguühenduseta simulatsioonitööriistadesse, et arendada ja kontrollida programme enne pressiaja piiramist.
Otsuste raamistik taandub kolmele küsimusele: kui tihti te ümber vahetate? Kui keeruline on teie detaili geomeetria? Ja kas teie helitugevuse sihtmärgid taluvad ülekandestantsi stantsimislööke minutis vahemikus 10–25, mitte 30+? Vastake neile ausalt ja tavaliselt selgub õige süsteemitüüp. Keerulisemaks muutub ülekandemehhanismi enda sobitamine teie konkreetsete osanõuetega, mis avab täiesti erinevad valikud.
Robotülekandesüsteemide tüübid ja nende kasutusjuhud
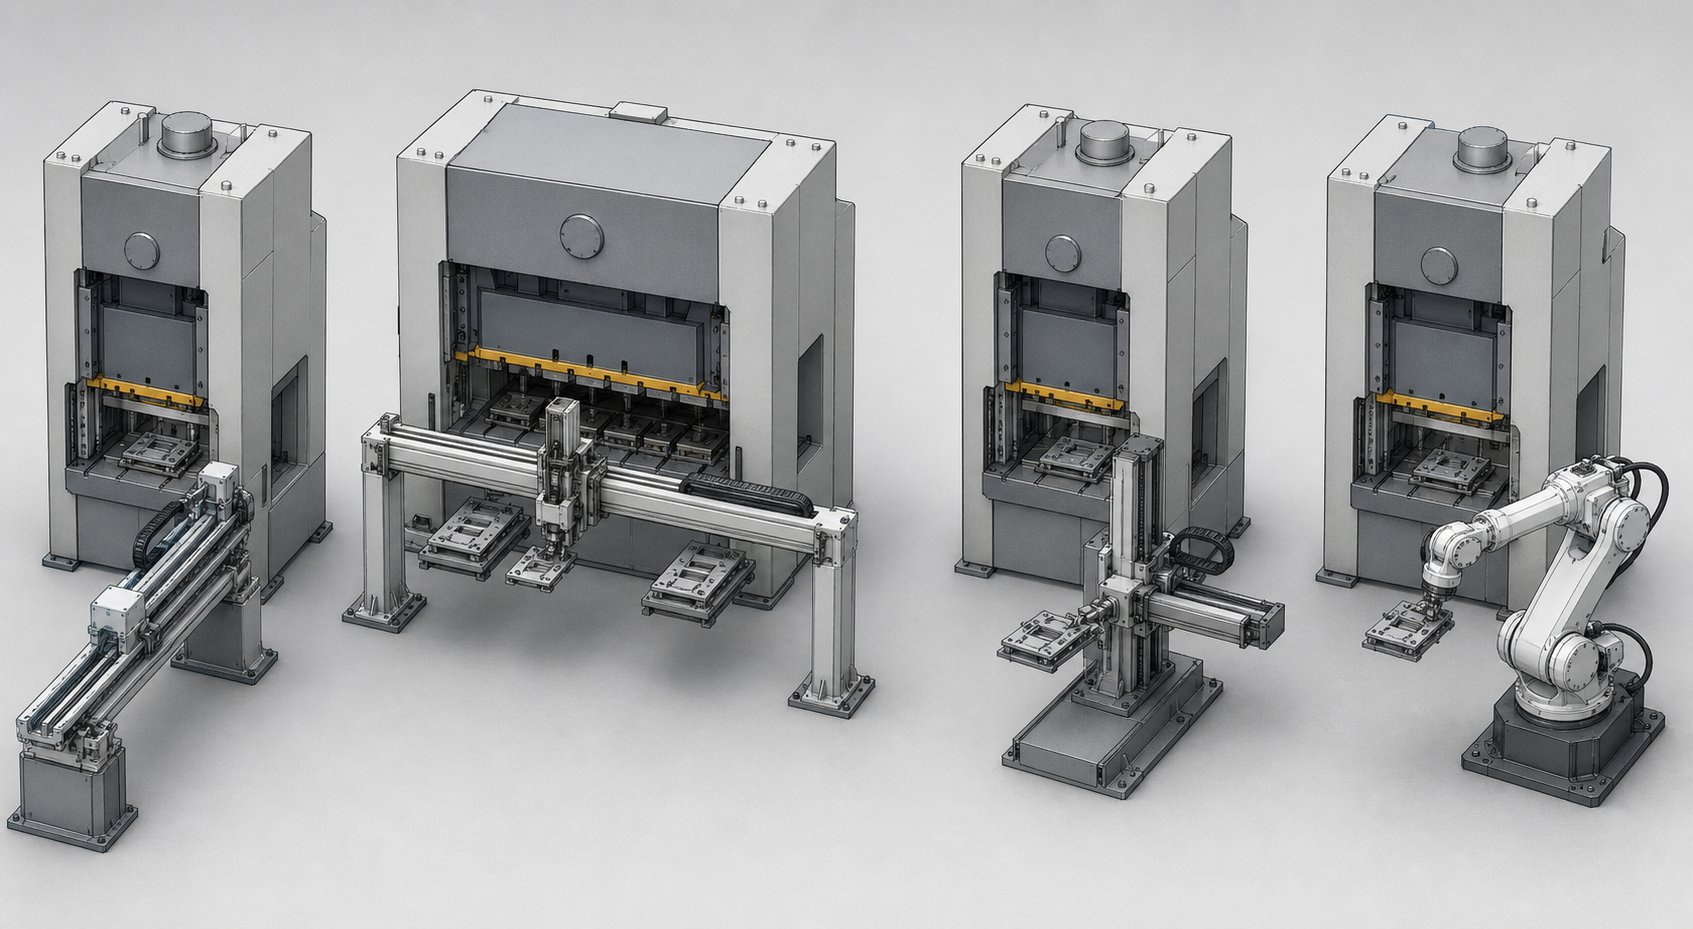
Teadmine, et robot-edastusviis sobib teie programmiga, on vaid pool vastusest. Järgmine küsimus, - mis tüüpi ülekandemehhanism - määrab teie saavutatava kiiruse, kasuliku koormuse piirangud ja selle, kui palju vabadust teil on osi jaamade vahel ümber suunata. Roboti ülekandesüsteemi tonnaaživahemik ulatub 60T pingi{5}}mastaabist kuni 3000T+ tandemliinideni ja teie valitud mehhanism peab sobima nii pressi kui ka detailiga.
Siin on jaotus neljast peamisest süsteemitüübist, millega robotliku ülekandestantsi stantsimiselemendi määramisel kokku puutute:
| Süsteemi tüüp | Tonnaaživahemik | Kiirus (SPM) | Kasulik kandevõime | Osade suuruste vahemik | Tüüpilised kasutusjuhud |
|---|---|---|---|---|---|
| Servo ülekandelatid | 200T–1500T | 15–25 | Kuni 15 kg | Väike kuni keskmine (kuni ~600 mm) | Autode kronsteinid, konstruktsioonikomponendid,{0}}kiire liinitootmine |
| Risttala süsteemid | 400T–2500T | 10–18 | Kuni 40 kg | Keskmine kuni suur (kuni ~1500 mm) | Kerepaneelid, laiad stantsid, külgliikumist vajavad osad |
| Kolme -telje ülekanded | 60T–800T | 12–30 | Kuni 10 kg | Väike kuni keskmine (kuni ~400 mm) | Keerulised liikumisprofiilid,{0}}sügavad osad, sisestus-siirderakendused |
| Kuus-teljega liigendrobotit | 60T–3000T+ | 6–15 | Kuni 80 kg+ | Kõik (piiratud roboti ulatusega) | Osade ümberorienteerimine, tandempressiliinid, segaosade perekonnad, maksimaalne paindlikkus |
Servo ülekandelatid ja risttalasüsteemid
Servo-ülekandevarda stantsimissüsteem on keskmise -mahu sisese tootmise tööhobune. Kujutage ette kahte paralleelset riba, mis jooksevad teie stantsikomplekti pikkuses ja mida juhivad servomootorid, mis juhivad iseseisvalt tõstmist, kinnitust ja edasiliikumist. Vardad haaravad töödeldavat detaili igas jaamas, tõstavad selle alumisest stantsist lahti, liiguvad programmeeritud sammuga järgmisele jaamale ja asetavad selle alla - kõik järjestikuste vajutuskäikude vahel aknas. Kuna sõidukaugused on lühikesed ja liikumine on lineaarne, suudavad need süsteemid sõltuvalt osa kaalust ja sammu pikkusest säilitada 15–25 SPM.
Märkate, et servovardad on suurepärased, kui osad jäävad kogu vormimisjada jooksul ühtlasele tasapinnale orienteeritud. Need juhivad jaamadest-{-jaamade ülekandmist ilma pöörlemiseta, muutes need ideaalseks järkjärgulise-stiili kujundamiseks diskreetsetel toorikutel: mõelge konstruktsiooniklambritele, tugevduspaneelidele ja kinnitusplaatidele, mis liiguvad lihtsalt edasi tõmbe-, trimmi- ja äärikujaamade vahel.
Risttalasüsteemid laiendavad seda kontseptsiooni laiemate osade jaoks. Sõrmedega rööpvarraste asemel katab risttala kogu pressimislaiuse, kandes ühte tööriistatala, mis haarab detaili selle kõige laiematest kohtadest. See risttala ülekandestantsisüsteem sobib kasutamiseks juhtudel, kui osad on üle 600 mm laiused - ukse siseküljed, katusepaneelid või suured seadmekomponendid, mis ulatuvad üle tavaliste ülekandesõrmede. Kompromiss- on kiirus: suurem liikuv mass ja pikemad liikumiskaugused piiravad tavaliselt risttala süsteemide kiirust 10–18 SPM-ni.
Mõlemad süsteemid kinnitatakse kas pressraami külge või stantsikomplekti enda sisse.Matriit{0}}kinnitatud ülekanded võivad töötada suurema löögisagedusegalühemate vahemaade tõttu, kuigi need lisavad disaini keerukust, integreerides ülekandekomponendid otse matriitsi struktuuri. Press-paigaldatud süsteemid pakuvad lihtsamat juurdepääsu hooldusele ja lihtsamat stantsi disaini veidi pikemate liikumisteede hinnaga.
Kolm-teljelised ülekanded ja liigendatud robotkäed
Kui teie osa peab liikuma kolmes dimensioonis jaamade vahel -, tõstetakse sügavast tõmbeõõnsusest välja, nihutatakse külgsuunas ja langetatakse järgmisse jaama erineval kõrgusel -, tegeleb tööga kolme-teljega ülekandepresssüsteem. Need süsteemid töötavad X-Y-Z-tasanditel, pakkudes tõste-, ülekande- ja kinnitusliigutusi, mis on vajalikud keeruka alumise-stantsi geomeetria, sealhulgas nukkide, pesaplokkide ja juhtkomponentide puhastamiseks.
Kolme-teljega ülekanded paigaldatakse tavaliselt plaadile-või press-kinnitusega, kusjuures tööriistad tagavad sõrmede tagasipöördumistee jaoks vaba ruumi, vältides samal ajal segamist madalamate-stantsidega. Positsioneerimise täpsus sõltub osade geomeetria, pesaplokkide ja lokaatoritihvtide kombinatsioonist, et säilitada orientatsioon sõrme tagasitõmbamise ajal. Üks väljakutse väärib märkimist: pikemad sammud toovad kaasa suurema kiirenduse, mis võib tekitada vibratsiooni ja stantsimise ebastabiilset liikumist. Õhukesed materjalid on selle mõju suhtes eriti haavatavad, mistõttu on sageli vaja ülekande{7}}liikumise simulatsiooni, et määrata kindlaks profiil, mis tasakaalustab kiiruse ja positsioneerimise stabiilsuse.
Kuue-teljega roboti ülekandestantsi stantsimine esindab paindlikkuse spektri vastupidist otsa. Anliigendatud kuue{0}}teljega robotsuudab töödeldavale detailile läheneda mis tahes nurga alt, valida selle ühest jaamast, pöörata seda 90 või 180 kraadi õhus-ja asetada see järgmisse stantsi täiesti erinevas suunas. See muudab kuue-teljesüsteemi ainsaks elujõuliseks valikuks, kui teie vormimisjada nõuab osade ümberorienteerimist etappide vahel -, sügavale-tõmmatud kesta ümberpööramist, et pääseda vastasküljele, või kronsteini pööramist, et moodustada äärikud mitmel küljel.
Kompromiss{0}}on kiirus. Kuue-teljega õla, mis kannab tembeldatud osa läbi keeruka liikumistee, saavutab tavaliselt 6–15 SPM, mis on tunduvalt alla servovarraste või kolm{5}}teljesüsteemide. Suuremad ja raskemad toorikud suurendavad probleemi: suurem osakaal ja -otsa-õla tööriista mass suurendab inertskoormust, mis sunnib sageli isegi aeglasemaks töökiiruseks ohutuks aeglustamiseks ja täpseks paigutamiseks.
Mis siis otsustab nende nelja süsteemitüübi vahel? Domineerivad kolm tegurit:
- Osade geomeetria ja orientatsiooni vajadused- kui detail jääb tasaseks ja liigub otse edasi, võidavad servovardad kiirusel. Kui see vajab pööramist või keerulist ümberpaigutamist, on kuue{2}}teljega robotid teie ainus realistlik valik.
- Osa kaal ja suurus- raskemad ja laiemad osad suruvad teid risttalasüsteemide või suure-kasuliku koormusega kuue-teljeliste robotite poole. Kerged osad, mis kaaluvad alla 10 kg, avavad ukse kiirematele kolme-telje või servovarda valikutele.
- Vajalikud suunamuutused- jadade moodustamine, mis nõuavad osade ümberpööramist, kallutamist või pööramist jaamade vahel, välistavad lineaarsed ülekandevõimalused täielikult. Ainult kuue-teljega liigendvarre tagab täieliku ümbersuunamisvõimaluse.
Spekter skaleerub loomulikult. Lihtne robotpressi hooldus ühe kuue{1}}teljega, mis laadib ja eemaldab ühe jaama ühes otsas. Täielikult integreeritud mitme{3}jaama liinid koos servo-risttala ülekandega, mis töötab kiirusel 18 SPM. Enamik tegelikke rakendusi jääb kuhugi - vahele ja mehhanismi õige valik määrab, kas teie rakk saavutab tsükliaja sihtmärgid või jätab läbilaskevõime tabelisse.
Mehhanismi valimine on siiski vaid osa mõistatusest. Tööriistad, mis tegelikult haaravad ja hoiavad detaili jaamade vahel - lõpp--õlatööriistadest -, tutvustavad oma inseneriprobleeme, mis sõltuvad materjalist, detailide geomeetriast ja sellest, kui palju tooriku kuju muutub vormimisetappide käigus.
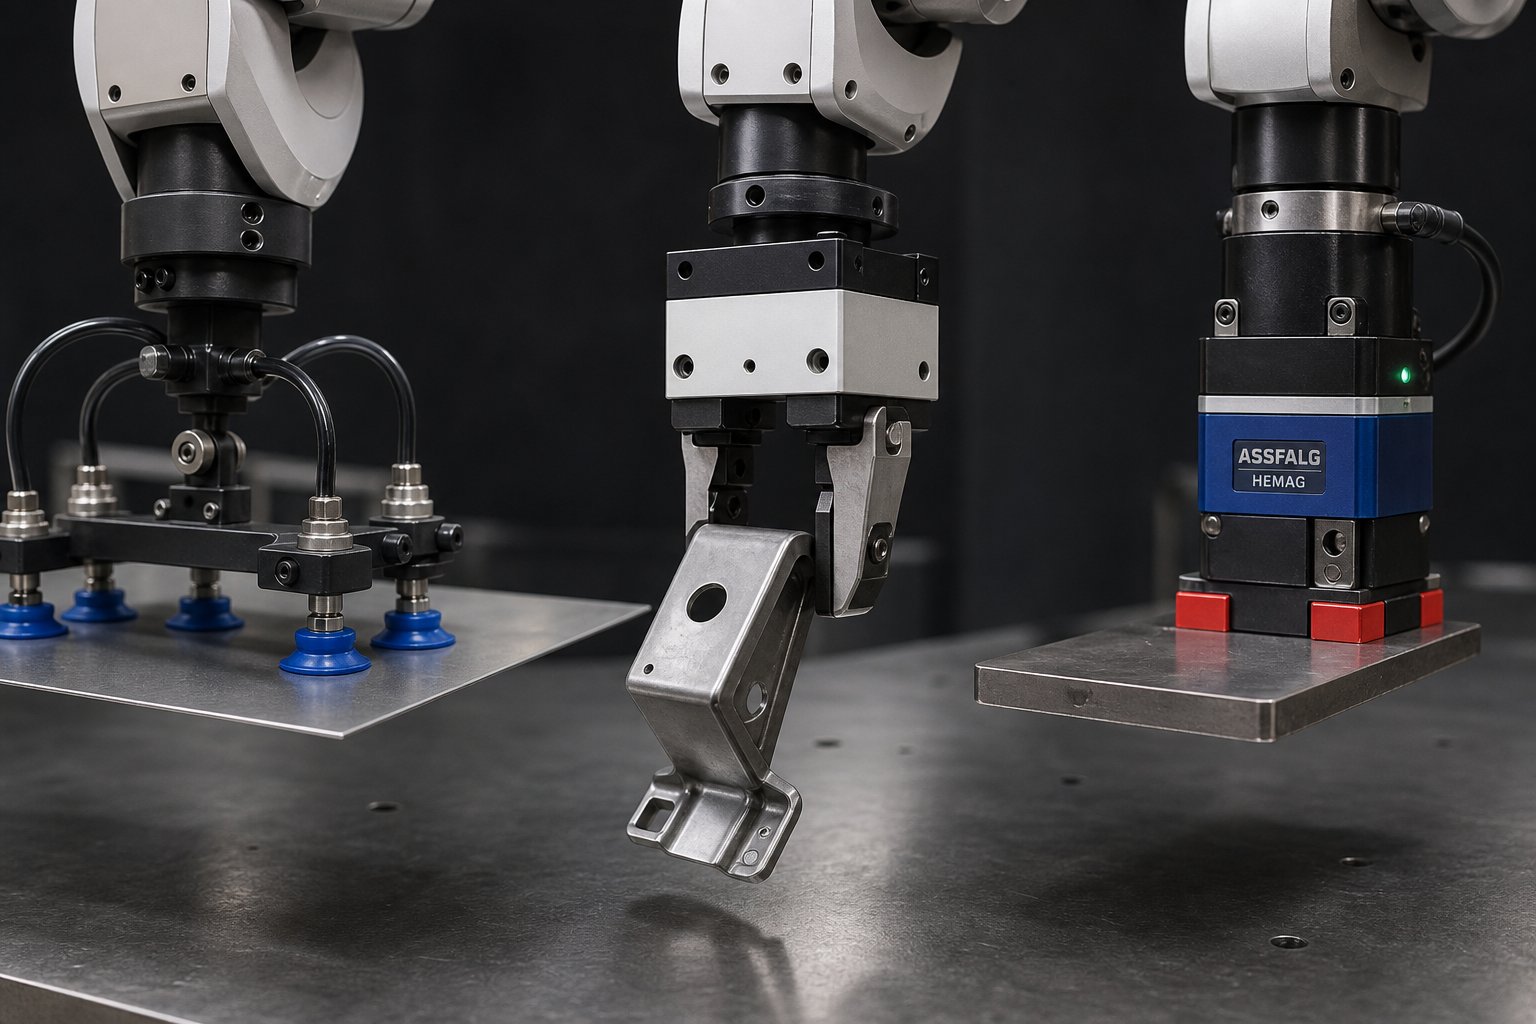
Käetööriistade-lõpp-edastusstantside rakenduste jaoks
Üldises robootikas on EOAT disain suhteliselt lihtne - võta objekt üles, liiguta seda, aseta maha. Ülekandestantsimisel probleem suureneb. See osa, mida haarate jaama kolmandas, ei sarnane kuidagi esimese jaama osaga. See on sügavam, erineva äärikuga ja kaetud moodustava määrdeainega. Õla otsa tööriistade kujundamine ülekandestantsimiseks tähendab liikuva sihtmärgi lahendamist: iga jaam toodab erinevat geomeetriat, mis nõuab oma haardestrateegiat.
Haaratsitüübid tembeldatud osade käsitsemiseks
Ülekandevormide rakendustes domineerivad kolm haaratsiperekonda, millest igaüks sobib erinevate osa omadustega:
Vaakumtasside massiividtöötab kõige paremini tasastel või õrnalt kumeratel pindadel, millel on tihendi terviklikkuse säilitamiseks piisavalt pinda. Need on kiiresti käivitatavad, kerged ja jätavad viimistletud pindadele minimaalse jälje. Piirang? Moodustavad määrdeained, õlikiled ja perforeeritud geomeetria rikuvad imemiskindlust. Kui teie osa väljub ääristatud perimeetriga stantsimisõliga kaetud tõmbejaamast, on vaakumtopse raske hoida.
Mehaanilised haaratsid- sealhulgas pneumaatilised haaratsid ja servo-juhitavad sõrmed - kinnitavad töödeldava detaili füüsiliselt kindlaksmääratud servadest või omadustest. Nad saavad probleemideta hakkama õliliste osade, ebakorrapäraste profiilide ja raskema kandevõimega. Kompromiss- on kiirus: lõua käivitamine lisab igale ülekandetsüklile millisekundeid ja igas jaamas peavad detaili geomeetrias olema haardefunktsioonid.
Magnetilised haaratsidpakkuda kohest sidet raudmaterjalidega ja silma paista lamedate toorikute või kergelt vormitud terasdetailide käsitlemisel. Need ei vaja spetsiifilisi haardeomadusi ja taluvad hästi määrdekilesid. Kuid need piirduvad ferromagnetiliste materjalidega, ei talu alumiiniumi ega roostevaba terast ning võivad jätta magnetijääki, mis põhjustab probleeme allavoolu koostamisel.
Vaakumhaaratsi ja mehaanilise haaratsi stantsimise rakenduste hindamisel võtke arvesse järgmisi valikukriteeriume:
- Osa kaal- raskemad osad eelistavad mehaanilisi haaratseid, millel on positiivne kinnitusjõud, võrreldes vaakumsüsteemidega, mida piirab saadaolev pindala
- Pinnaviimistluse tundlikkus- A-klassi pinnad või värvitud paneelid nõuavad tunnistajajälgede vältimiseks-jälgedeta vaakumtopse või pehmeid-kontakthaardeid
- Määrdeaine olemasolu moodustamine- raske õli kasutamine vähendab vaakumtihendi efektiivsust ja surub disaini sageli mehaaniliste või magnetiliste lahenduste poole
- Temperatuuri kokkupuude- kuumstantsitud osad-ületavad ülekandmisel 200 kraadi, nõudes kuumuskindlaid-tööriistamaterjale ja kõrvaldades standardsed vaakumtopsid
- Tsükli aja piirangud- vaakum kaasamine on peaaegu hetkeline; mehaaniline lõua käivitamine lisab 50–150 ms haarde/vabastustsükli kohta
Kriitiline väljakutse, mis on ainulaadne stantsitud osade EOAT-disaini ülekandmisel, on geomeetria progresseerumine. Üks sisenemisjaama tühi on tasane. Kolmanda jaama järgi on see tõmmanud seinad ja ääriku. Viiendaks jaamaks on trimmilõiked eemaldanud materjali, millele teie haarats varasemates jaamades tugines. See tähendab, et iga jaam vajab sageli erinevat haaratsi konfiguratsiooni - või universaalset tööriistaraami, millel on reguleeritavad pealevõtupunktid, mis vastavad detaili muutuvale kujule.
Haaratsi järgimine on samuti olulisem kui tavalistes vali{0}}ja-koharakendustes. Stantsitud osade mõõtmed võivad varieeruda materjali tagasilöögi, paksuse muutuste ja termiliste mõjude tõttu. Asendivea nulltolerantsiga jäik haarats jätab pikapi vahele või koormab seda osa. Ühilduvate elementide - vedruga-koormatud sõrmede, ujuvate vaakumkinnituste või jõuga-piiratud servohaaratsite - lisamine võimaldab tööriistadel neelata kõikumisi, ilma et see järgmises jaamas paigutuse täpsust ohverdaks.
Materjal-Erandjuhtudel EOAT
Tooriku materjal muudab haaratsi valiku võrrandit oluliselt. See, mis sobib ideaalselt pehme terase stantsimiseks, võib alumiiniumi kahjustada või kuumvormitud boorterasel täielikult ebaõnnestuda.
Alumiiniumnõuab kogu pardal mitte-märgistavaid haaratsid. Polüuretaanist või silikoonist kontaktpindadega pehmed vaakumtopsid on tavalised alumiiniumstantsimise ülekandeliinide haaratside valimiseks. Mehaanilised haaratsid, kui neid kasutatakse, vajavad pinna kriimustamise vältimiseks plastikust või Delrini lõualuu sisestusi. Alumiiniumi madalam jäikus tähendab ka seda, et osad kalduvad ülekande ajal rohkem kõrvale, nii et tugipunktid peavad olema jaotatud, et vältida püsivat deformatsiooni suure -kiirenduse käigus.
Kuum-stantsitud boorterasesitab termilise väljakutse. Osad väljuvad vormimisvormist temperatuuridel, mis on tunduvalt kõrgemad kui 200 kraadi, ja ülekandetööriistad peavad taluma korduvat kuumust ilma lagunemiseta. Tavalised kummist vaakumtopsid sulavad. Vajalikud on kuuma-silikooniühendid, keraamilise-kattega sõrmed või vesijahutusega mehaanilised haaratsid. Tööriistaraamil olev kuumusvarjestus kaitseb andureid, juhtmeid ja pneumaatilisi liine kiirguse soojuskahjustuste eest.
Roostevaba terasühendab kaks probleemi: raske määrdeaine kasutamine ja mitte-ferromagnetilised kvaliteediklassid, mis välistavad magnetilised haaratsid. Roostevaba vormimisel levinud paksud õlikiled segavad vaakumtihendi moodustumist, muutes tassi massiivid ebausaldusväärseks. Mehaanilised hammastatud või rihveldatud lõuapindadega haaratsid lõikavad läbi õlikile, et luua positiivne haardumine - kaubandus-, mis võib olla potentsiaalne märgistus mitte-kriitilistel pindadel. Nähtavate osade jaoks kujundavad insenerid toorikusse sageli spetsiaalsed haardelapid, mida hilisemates jaamades kärbitakse.
Lõppkokkuvõttes ei ole EOAT kujundus ülekandestantsimisel{0}} ühekordne otsus. See on jaamade-ha-tehniline harjutus, mis areneb koos osaga selle moodustamise jada kaudu. Õige töö tähendab, et robot paigutab osad täpselt ja järjepidevalt. Valesti eksimine tähendab krahhi, praaki ja tsükliaja kaotust, mida ükski sünkroonimise häälestamine ei suuda parandada -, mis viib meid täpselt selleni, kuidas pressi ja roboti vaheline sünkroonimine tegelikult toimib.
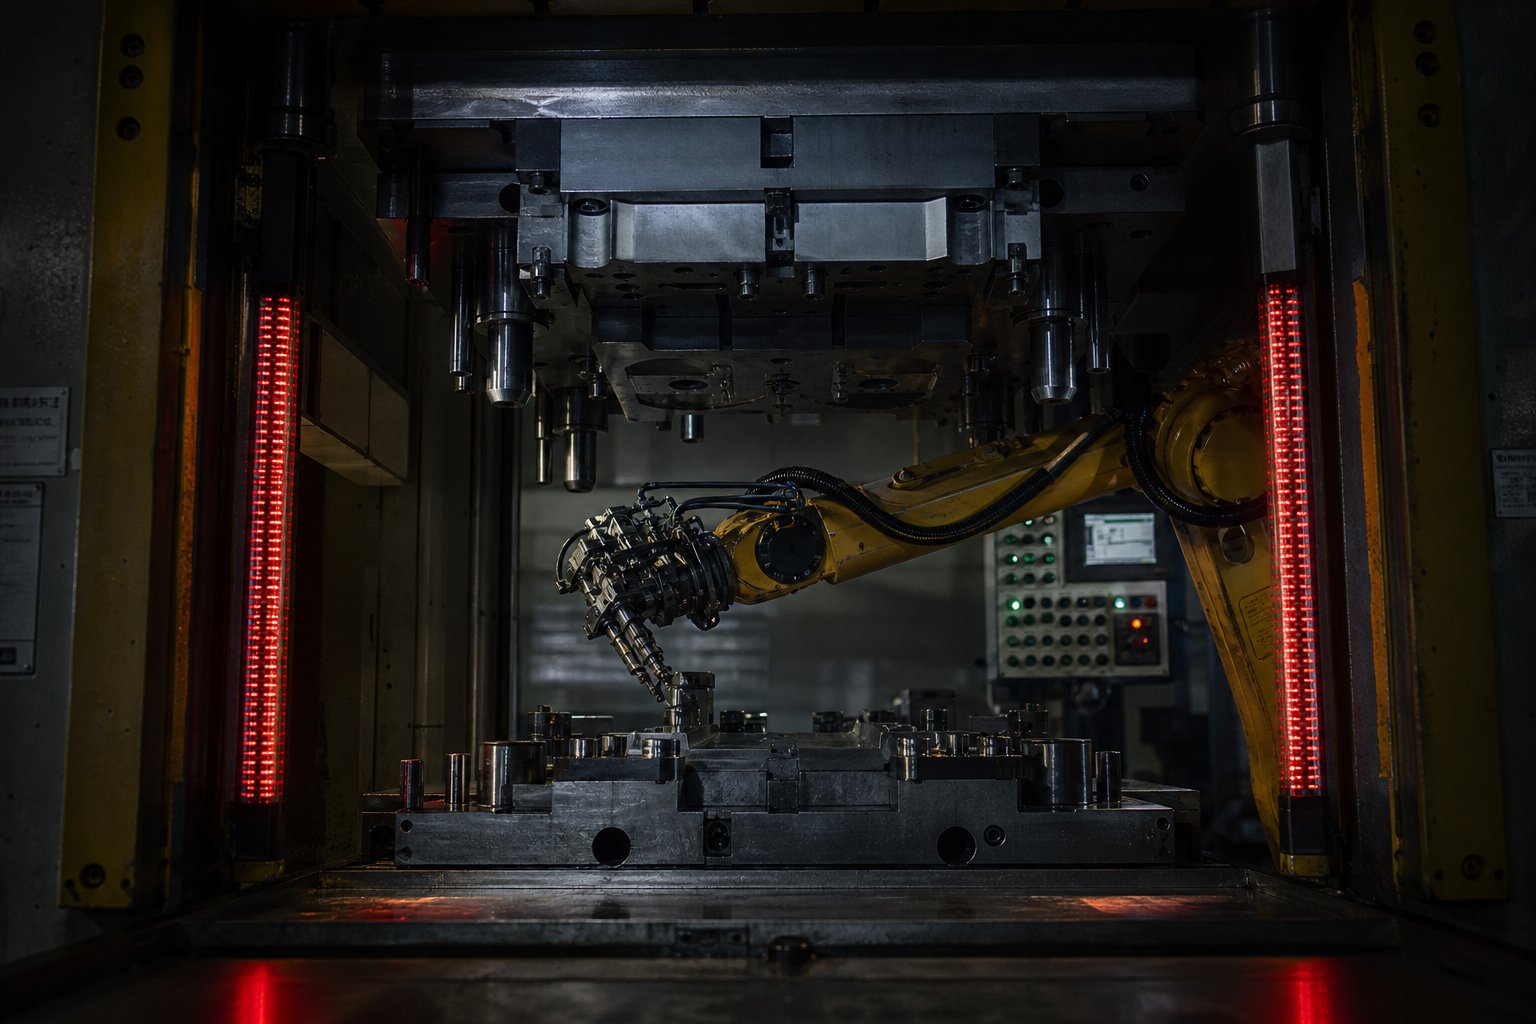
Vajutage-, et-robotite sünkroonimise ja integreerimise nõuded
Iga millisekundi järel laskub ramm stantsijaama poole, ülekandesüsteem peab juba selge olema. 50 ms liiga kaua matriitsi sees viibiv roboti käsi ei kahjusta mitte ainult tööriistu, - vaid võib ühe tõmbega hävitada pressi, selle osa ja{3}}otsa-käe tööriistad. Roboti sünkroonimine ülekandevormi lahtris on nähtamatu konstruktsioon, mis teeb kõik muu võimalikuks: täpse detailide paigutuse, ohutu stantsi kliirensi ja järjekindla tsükliaja löögi järel.
Teie kasutatav sünkroonimisviis sõltub täielikult sellest, millist tüüpi ajakirjandust kasutate ja kui palju reaalajas{0}}kommunikatsiooni teie juhtimisarhitektuur toetab.
Kaamera-põhine ajastus ja servo-põhine sünkroonimine
Fikseeritud{0}}kiirusega hooratta ja siduri-pidurisüsteemiga tavaliste mehaaniliste presside puhul põhineb sünkroonimine nukk-põhisel ajastusel. Pressi väntvõllile paigaldatud pöördkooder teatab pidevalt nurgaasendit. Robotikontroller kaardistab oma liikumisprofiili konkreetsete vända nurkade alusel: "alustage sisenemist 180 kraadiga, lõpetage paigutus 250 kraadi võrra, vabastage stantsiruum 310 kraadi võrra." Robot käsitleb vajutuskäiku korduva ajastusrattana ja peab läbima kogu oma ülekandeliigutuse lubatud nurkakna piires.
See töötab stabiilselt{0}}stabiilse kiirusega, kuid toob kaasa piiranguid. Press töötab fikseeritud SPM-iga, nurkaken ei ole-kaubeldav ja robot peab iga tsükli jooksul oma märke tabama, olenemata osa kaalu kõikumisest või haaratsi käivitamise viivitustest. Kui süsteem ei suuda aknas järjepidevalt edastusi lõpule viia, siis aeglustate vajutamist või kujundate liikumistee ümber.
Servopressi robotülekande ajastus töötab erinevalt - ja pakub märkimisväärset eelist. Kuna servopress juhib silindri asendit ja kiirust käigu kaudu sõltumatult, võib see tegelikult peatada või aeglustada silindrit ülemises surnud punktis, et anda robotile ülekandmiseks lisaaega. Press ja robot töötavad koordineeritud telgedena, mitte ülem-{3}}allseadmetena. Robotikontroller ja pressikontroller jagavad asukohaandmeid reaalajas, võimaldades ajakirjandusel kohandada oma liikumiskõverat roboti tegelikule edenemisele, mitte eeldada fikseeritud ajastust. See koordineerimine võimaldab kiiremat tõhusat läbilaskevõimet, sest ajakirjandus ei raiska aega TDC-s viibimisele, oodates halvimat-juhtumi ülekandmise stsenaariumi, mis ei pruugi ilmneda iga tsükli puhul.
Sideprotokollid ja stantsikaitse blokeeringud
Sünkroonimiskiht sõltub väljasiini sidest roboti kontrollerite ja pressijuhtimisseadmete vahel. Kolm protokolli domineerivad robotite edastusstantsimisseadmetes:
- EtherCAT- töötleb andmeid "lennult", kui paketid läbivad võrgusõlmi, edastades tsükliajad alla 1 ms minimaalse latentsusega. Selle paindlikkus võrgu topoloogias (joon, täht, puu) muudab selle hästi-sobivaks keerukate mitme-jaama rakkude jaoks, kus seadmed on jaotatud üle pressiliini.
- PROFINET- Siemens- on välja töötatud ja laialdaselt kasutusel Euroopa ajakirjanduspoodides, pakkudes deterministlikku suhtlust koos prognoositava pakkide kohaletoimetamise ajaga. Selle tugevus seisneb kiires-reaalajas andmeedastuses, eriti Siemensi PLC-de ümber ehitatud keskkondades.
- DeviceNet- CAN{1}}põhine protokoll, mis on levinud Põhja-Ameerika installatsioonides, eriti vanematel pressiliinidel. See saab hästi hakkama I/O-taseme kommunikatsiooniga, kuid sellel puudub EtherCATi või PROFINETi tsüklikiirus kiirete-edastusrakenduste jaoks.
Valides vahelEtherCAT ja PROFINET pressirobotite suhtlemisekssageli taandub olemasolevale infrastruktuurile. Siemensi{1}}põhiste pressi juhtnuppudega poed kalduvad sujuvaks integreerimiseks PROFINETi poole. Rajatised, mis kasutavad Beckhoffi või mitme -tarnija arhitektuure, eelistavad EtherCATi avatud-protokolli paindlikkust. Mõlemal juhul peab väljasiin edastama asukohavärskendusi piisavalt kiiresti, et robotkontroller saaks reageerida ühe vajutustsükli jooksul -, tavaliselt alla 4 ms, kui rakendus töötab kiirusega üle 15 SPM.
Stantsikaitse blokeering on kogu süsteemi turvalisuse selgroog. Loogika on järgmine: enne iga allakäiku kontrollib pressikontroller, kas robot on teatanud "selgest" signaalist, mis kinnitab, et ta on väljunud mänguruumist ja jõudnud ohutusse asendisse väljaspool ülekande liikumispiirkonda. Kui see signaal ei saabu seadistatud ajastusaknas -, mõõdetuna vända-nurga kraadides või absoluutsetes millisekundites -, peatub vajutamine kohe. Ei mingeid erandeid.
Robotülekande jaoks mõeldud tugev stantsikaitse blokeering kasutab üleliigset kinnitust. Robotikontroller saadab selge signaali ja sõltumatu andur (valguskardin, läheduslüliti või tsooni-tuvastuslaser) kontrollib, et robot on füüsiliselt matriitsi piirkonnast väljas. Kahe kanaliga-kinnitus takistab robotkontrolleri tarkvaravea saatmast vale "selgeteate" saatmist, mis võimaldab pressil liikuda hõivatud stantsiruumi.
Robotülekande positsioneerimise täpsusnõuded nõuavad paigutuspunktis tavaliselt ±0,5 mm või paremat. Korratavus - sama positsiooni tsükli tabamise võimalus tsükli järel - peab sageli olema veelgi rangem vahemikus ±0,1 kuni ±0,2 mm, et vältida kumulatiivset triivimist, mis põhjustab tihvtide või pesade leidmisel väära{6}}lööke. Pressiraami temperatuurimuutused, robotkäe termiline kasv pikema aja jooksul ja EOAT kulumine seavad need andmed aja jooksul väljakutseks.
Kaks tehnoloogiat lisavad intelligentsust peale puhta asendikontrolli:
- Vision{0}}juhitud paigutus- stantsijaamade kohale või kõrvale paigaldatud kaamerad jäädvustavad osade positsiooni reaalajas ja edastavad nihke parandused roboti kontrollerile. See kompenseerib osalise nihke teisaldamise ajal, haaratsi libisemise või tooriku positsioneerimise vea, suurendades efektiivset paigutuse täpsust, mis ületab roboti loomuliku korratavuse.
- Jõu-pöördemomendi tuvastamine- roboti randmele või EOAT-i integreeritud andurid tuvastavad paigutuse ajal kontaktjõude. Kui detail kohtab ootamatut takistust - valesti joondatud lokaatori tihvt, matriitsi õõnsuses olev nälk või eelnev osa, mida ei väljutatud -, vallandab andur peatumise, enne kui robot detaili takistusse ajab. See kaitseb nii stantsi kui ka töödeldavat detaili, hoiatades samal ajal varakult tööriistaprobleemide eest, mis muidu jääksid avastamata, kuni allavoolu ilmneb kvaliteediviga.
Üheskoos muudavad need tundlikud kihid sünkroniseerimissüsteemi puhtalt reaktiivsest ajastusmehhanismist ennetavaks kvaliteediväravaks. Robot ei liiguta osi piisavalt kiiresti, et rammu vältida -, vaid kinnitab õiget paigutust, tuvastab kõrvalekalded ja kaitseb stantsi investeeringut iga tsükli jooksul. See kiiruse, täpsuse ja intelligentsuse kombinatsioon muudab robotite ülekandmise elujõuliseks tootmiskeskkondades, kus stantside remondikulud ja praagi määrad mõjutavad otseselt programmi kasumlikkust.
Sellegipoolest on kogu sellel sünkroonimise keerukusel oma hind. Rohkem andureid, rohkem programmeerimist, rohkem hooldust - ja mõne programmi puhul pole see üldkulu lihtsalt õigustatud. Teadmine, kus tehnoloogia alla jääb, on sama oluline kui mõista, kus see ületab.
Piirangud ja kui robotülekanne pole õige valik
Paindlikkus, programmeeritavus ja keerukas osade käsitsemine muudavad robotülekandesüsteemid paberil atraktiivseks. Kuid siin on see, mida müügiesitlustel harva rõhutatakse: märkimisväärse hulga tembeldamisprogrammide jaoks lisab see tehnoloogia kulusid ja keerukust, ilma et see tooks proportsionaalset tulu. Teadmine, millal mitte kasutada robot-edastustembeldamist, on sama väärtuslik kui teadmine, millal see sobib.
Helitugevuse ja kiiruse piirangud
Füüsika on otsekohene. Diskreetse osa liigutamine läbi ruumi robotmehhanismiga võtab kauem aega kui pideva riba liikumine kindla sammu võrra. Progressiivsed stantsiliinid püsivad regulaarselt30 kuni 60+ lööki minutis, samas kui robot-ülekandeelemendid töötavad tavaliselt vahemikus 6–25 SPM, sõltuvalt mehhanismi tüübist. See vahe tekib miljonite tsüklite jooksul.
Mõelge lihtsale kronsteinile, mida toodetakse 500 000 ühikut aastas. Progressiivse stantsi kiirusel 40 p/min vajate umbes 210 tundi pressimist. Sama osa robot-edastussüsteemil, mis töötab 15 SPM, nõuab 556 tundi - peaaegu kolm korda suuremat pressivõimsust. Kui põrandaaeg maksab 200–400 dollarit tunnis, väljenduvad robotmasinate stantsimise kiiruse piirangud otseselt programmi ökonoomsuses, mis ei sulgu.
Spetsiaalsed mehaanilised ülekandepressid seisavad silmitsi sarnase võrdlusega, kuid nende kiirus on parem. Cam-vardad, mis töötavad kiirusel 20–30 SPM, katavad lõhe progresseeruvate stantside ja robotsüsteemide vahel. Stabiilsete,-pika tööajaga osade perekondadega programmide puhul, mis ei vaja sagedast ümbervahetamist, tagavad mehaanilised ülekanded suurema läbilaskevõime, vähemate tõrkerežiimide ja väiksema programmeerimiskuluga.
Kui lihtsamad lahendused võidavad
Robotiülekanne ei ole kõikjal vale valik, -, kuid see on vale valik konkreetsete tuvastatavate stsenaariumide korral. Kui teie programm vastab mõnele neist tingimustest, võidab tõenäoliselt lihtsam lähenemine:
- Väga suur maht, lihtne geomeetria- osad, mis võivad jääda kanduriba külge kõigi vormimisjaamade kaudu, kuuluvad progresseeruvale matriitsile. Tüki kulueelist üle 250 000 ühiku aastas on raske ületada.
- Väikesed, kerged osad, mis ei vaja ümberorienteerimist- kui töödeldav detail püsib vormimise ajal ühel tasapinnal ja kaalub alla mõne kilogrammi, on mehaanilised ülekandevardad kiiruse ja töökindluse poolest paremad kui robotkäed.
- Tsükliaja eesmärgid üle 30 SPM- ükski kuue-teljeline robot ja vähesed servoülekandevardad ei suuda seda kiirust usaldusväärselt säilitada. Fikseeritud nukiajastusega mehaanilised süsteemid on nendel kiirustel paremini prognoositavad.
- Piiratud põrandapind- progresseeruv stants töötab kompaktse mähisliiniga ühes pressis. Robotülekandeelemendid nõuavad sageli täiendavat turvapiiret, roboti ulatuvaid ümbrikke, EOAT-i hoiureste ja liikumisruume, mis laiendavad oluliselt jalajälge.
- Eelarve{0}}piiratud programmid, kus detailide geomeetria võimaldab riba-põhist vormimist- Kui teie detaili saab toota ribal ilma sekundaarsete toiminguteta, muudab progresseeruvate stantside madalamad tööriista- ja integreerimiskulud need rahaliselt mõistlikuks valikuks.
Siin on ka küsimus robotite ülekandmisest vs progressiivse die break{0}}ühtlase mahuga küsimus, millele iga tootmisinsener peaks enne kapitali panustamist vastama. Tasakaalu-arvutus võrdleb süsteemi kogumaksumust (pressi integreerimine, robot, EOAT, programmeerimine, valideerimine) tüki kokkuhoiuga, mis tuleneb väiksematest teisestest toimingutest või paremast materjalikasutusest. Geomeetriliselt lihtsate osade puhul võib see murdeväärtus{5}} olla nii suur, et see ei realiseeru teie programmi jaoks kunagi. Numbrite varajane esitamine hoiab ära kuluka üle{7}}inseneritöö.
Programmeerimise keerukus väärib ka ausat tunnustust. Iga uus robot-edastusraku lisatav osa nõuab tee programmeerimist, sünkroonimise valideerimist, kokkupõrke-kontrolli simulatsiooni ja EOAT kvalifitseerimist. Poed, kus pole spetsiaalseid robotprogrammeerijaid, peavad maksma allhanget 5000–15 000 dollarit uue programmi kohta, millele lisandub pressi seisakuaeg, mis kulub masinal-valideerimisel. Progressiivsed stantsid seevastu ei vaja üldse programmeerimist - riba edasiliikumine on mehaaniline ja ainus seadistusmuutuja on etteande samm.
Hooldusoskuste nõuded nihkuvad samuti ülespoole. Progressiivne matriitsiliin vajab tööriista-ja-stantsivalmistajaid ja pressimisoperaatoreid. Robot-edastuselement lisab hooldusmeeskonna kohustuste hulka servoajami tõrkeotsingu, väljasiini võrgudiagnostika, nägemissüsteemi kalibreerimise ja roboti{4}}spetsiifilise rikete taastamise. Väiksemad kauplused, kus ei tööta-mitme eriala tehnikud, leiavad, et tugikoormus on sageli jätkusuutmatu.
Isegi ülemineku paindlikkus - robotülekande peamine müügiargument - väärib tegelikkuse kontrolli. EOAT vahetamine, uue robotiprogrammi laadimine ja valideerimisosade käivitamine võtab ikka aega 30 minutit kuni kaks tundi. See on kiirem kui mehaanilise ülekandepressi ümbertöötamine, kuid see pole null. Ja erinevalt progresseeruvast matriitsist, mis toodab häid osi alates esimesest löögist pärast seadistamist, võib robotsüsteem vajada mitut positsiooni peenhäälestuse tsüklit, enne kui osad jõuavad järjekindlalt spetsifikatsiooni piires stantsile.
Ükski neist ei muuda robotite edastamist vigaseks tehnoloogiaks. See teeb sellest spetsiaalse - programmi, mis on loodud programmide jaoks, kus osade keerukus, suurus või perekonna mitmekesisus nõuavad tõeliselt paindlikku automaatset käsitlemist. Insenerid, kes saavad parimaid tulemusi, on need, kes hindavad ausalt, kas nende programm vajab seda võimalust või kas tõestatud lihtsam meetod annab sama tulemuse väiksema riski ja kuluga. See hindamisprotsess ise järgib struktureeritud rada, mida tasub üksikasjalikult uurida.
Kuidas tootmisinsenerid ülekandestantsimissüsteeme hindavad
Olete seega kinnitanud, et teie programm nõuab tõepoolest roboti teisaldamist - detaili geomeetria nõuab ümberorienteerimist, mahud õigustavad investeeringut ja lihtsamad meetodid jäävad puudu. Kust sa alustad? Robotilise ülekandestantsi stantsimissüsteemi määramine ei ole üks otsus. See on üksteisest sõltuvate valikute jada, millest igaüks piirab järgmist. Jätke samm vahele või tehke tellimus valesti ja saate lõpuks pressi, mis ei suuda tööriistu tühjendada, roboti, mis ei suuda tsükliaega tabada, või matriitsmeid, mis pole loodud roboti juurdepääsu silmas pidades.
Osade geomeetria ja protsesside järjestuse analüüs
Hindamine algab alati osast endast -, mitte ajakirjandusest, mitte robotist ega eelarvest. Siin on struktureeritud järjestus, mida kogenud insenerid uue programmi jaoks süsteemi määramisel järgivad.
- Defineeri detaili geomeetria ja vormimise järjekord- kaardistab iga vormimisetapi lamedast toorikust valmis osani. Tuvastage tõmbamissügavused, trimmimistoimingud, ääriku nurgad ja kõik jaamad, mis nõuavad osade ümberorienteerimist. See jada määrab stantsijaamade arvu ja nendevaheliste ülekandeliigutuste keerukuse.
- Määrake tonnaaži ja voodi suuruse nõuded- arvutage iga jaama vormimisjõud materjali omaduste, tõmbesuhete ja osa pindala põhjal. Suurim-tonnaažijaam määrab teie minimaalse pressivõimsuse ja jaamade koguarv määrab voodi suuruse. Robotitransfertiitri tonnaaži ja voodi suuruse nõuded peavad arvestama jaamade vahekaugusega, mis jätab ruumi robotite sisenemis- ja väljumisteedele.
- Analüüsige ülekande liikumise ümbriku vajadusi- määrake, kuidas osa iga jaamapaari vahel liigub. Sirge-joone samm? Vertikaalne tõste stantsi komponentide kohal? Täielik pöörlemine? See analüüs määrab, kas servovardad, risttalasüsteemid või kuus-teljeõlget on teie rakenduse jaoks elujõulised.
- Määrake positsioneerimise täpsus ja korratavus- määrake igas jaamas paigutustolerantsid, mis põhinevad stantsi asukoha määramise geomeetrial ja detailide tolerantsidel. Ülekandevormi jaama-{-jaama joondamise täpsus nõuab tavaliselt ±0,5 mm paigutust ±0,1–0,2 mm korratavusega, et vältida valesid -lööke tihvtide asukoha määramisel.
- Hinnake tsükliaja eesmärke võrreldes süsteemi võimalustega- võrrelge oma nõutavat SPM-i kandidaatide ülekandemehhanismide realistliku läbilaskevõimega. Kui teie mahuplaan vajab 18 SPM ja teie liikumispiirkond nõuab kuue-telje liigendamist, on teil konflikt, mis tuleb enne edasiliikumist lahendada.
- Hinnake ülemineku paindlikkuse nõudeid- määrake, mitu osaperekonda selles süsteemis töötab, kui sageli toimub üleminekuid ja millist EOAT keerukust iga perekond nõuab. Suure-miksiga programmid vajavad kiireks tagasikutsumiseks modulaarseid tööriistastrateegiaid ja salvestatud programme.
Iga samm toidab edasi. Te ei saa määrata positsioneerimise täpsust ilma detailide geomeetriat mõistmata. Tsükli aega ei saa hinnata, kui ei tea ülekande liikumise mähisjoont. Ja te ei saa hinnata üleminekuvajadusi, teadmata, kui palju osasid süsteem peab käsitlema. Insenerid, kes üritavad seda järjestust otseteed - hüpata otse, et vajutada tonnaaži kõhutunde põhjal, näiteks - avastavad integreerimisel sageli ebakõlasid, mille lahendamine maksab kuus numbrit.
Süsteemi spetsifikatsioon ja tarnija hindamiskriteeriumid
Kui tehniline spetsifikatsioon on määratletud, keskendutakse tarnijate hindamisele, kes suudavad tarnida robotite integreerimiseks loodud stantse. See on koht, kus paljud programmid komistavad. Matriit, mis toimib suurepäraselt käsitsi-koormuse või järkjärgulise rakenduse korral, võib robotite ülekandeelemendis täielikult ebaõnnestuda, kui selle projekteerimisel pole silmas peetud juurdepääsuruume, ühtlast jaamavahet ja stabiilset korratavust.
Ülekandevormide tarnijate hindamiskriteeriumide hindamisel otsige tõestatud arusaamist järgmistest integreerimisnõuetest:
- Roboti juurdepääsuload- matriitsi konstruktsioonid peavad võimaldama haaratsi sisenemis- ja väljumisteed ilma juhttihvtide, kannaplokkide või ülemiste{1}}osade segamiseta. NaguAjakiri MetalFormingmärkmed, traditsioonilistesse päramootoritesse paigutatud juhttihvtid sunnivad pikemaid klambrilööke ja aeglasemaid edastuskiirusi. Robotülekande alal kogenud tarnijad paigutavad tihvtid ja kannaplokid strateegiliselt, et minimeerida häireid sõrmede tagasivooluteel.
- Jaamade{0}}jaam-joonistus- kõik matriitsijaamad peavad säilitama ühtlast läbipääsujoone kõrgust ja sulgemiskõrgust kogu matriitsikomplekti ulatuses. Jaamade vaheline varieeruvus sunnib robotit kompenseerima igas peatuses erineva Z-telje asendiga, lisades programmeerimise keerukuse ja suurendades pikkade tootmistsüklite korral paigutusvigade riski.
- Stabiilne korratavus tootmismahtude lõikes- stantside kulumine, soojuspaisumine ja hooldustsüklid toovad kaasa mõõtmete triivi. Tarnijad, kes projekteerivad tugevate asukohasüsteemide, kontaktpunktide kulumiskindlate tööriistateraste ja ligipääsetavate reguleerimismehhanismidega, aitavad säilitada akende tiheda paigutusega roboti teisaldamise nõudeid.
- Ülekande liikumiskõvera ühilduvus- stantsikonstruktor vajab enne üksikasjaliku projekteerimise alustamist ülekandesüsteemi liikumisprofiile (tõstekõrgus, kaldekaugus, klambrikäik). Tarnijad, kes küsivad seda teavet eelnevalt ja kavandavad selle ümber ruumid, väldivad proovimise ajal kulukaid häireid.
See viimane punkt väärib esiletõstmist. Ülekande liikumiskõverad ja interferentsikõverad peavad olema stantsi kujundajale kättesaadavad projekti alguses -, mitte pärast üksikasjaliku projekteerimise lõpetamist. Tarnijatele meeldibYICHEN, kes on spetsialiseerunud ülekandestantsimisvormidele, mis on konstrueeritud mitme{0}}jaama moodustamiseks koos robotülekande ühilduvusega, integreerivad selle koordineerimise oma standardsesse töövoogu. Nende keskendumine suurematele ja geomeetriliselt keerukatele metallosadele tähendab, et stantside paigutused on välja töötatud roboti juurdepääsuteede, järjepideva jaamade joondamise ja stabiilse korratavusega, mitte järelmõtetega.
Praktiline näpunäide inseneridele, kes õpivad robotist ülekandestantsi stantsimissüsteemi määrama: võtke projekti alguses kaasa oma stantsi tarnija ja ülekande{0}}süsteemi pakkuja korraga. Ülekandemehhanismist isoleeritud stants vajab peaaegu kindlasti muutmist -, lisades kulusid, pikendades tähtaegu ja lisades kvaliteediriski, mille õige eelnev koordineerimine täielikult välistab.
Õige hindamisraamistiku ja tarnijate suhete korral on ülejäänud väljakutseks säilitada süsteemi spetsifikatsioonide järgi toimimine aastate jooksul. Just seal hakkavad arenevad tehnoloogiad - AI-juhitud kvaliteedi jälgimine, ennustav hooldus ja digitaalne kaksiksimulatsioon - võimalikku ümber kujundama.
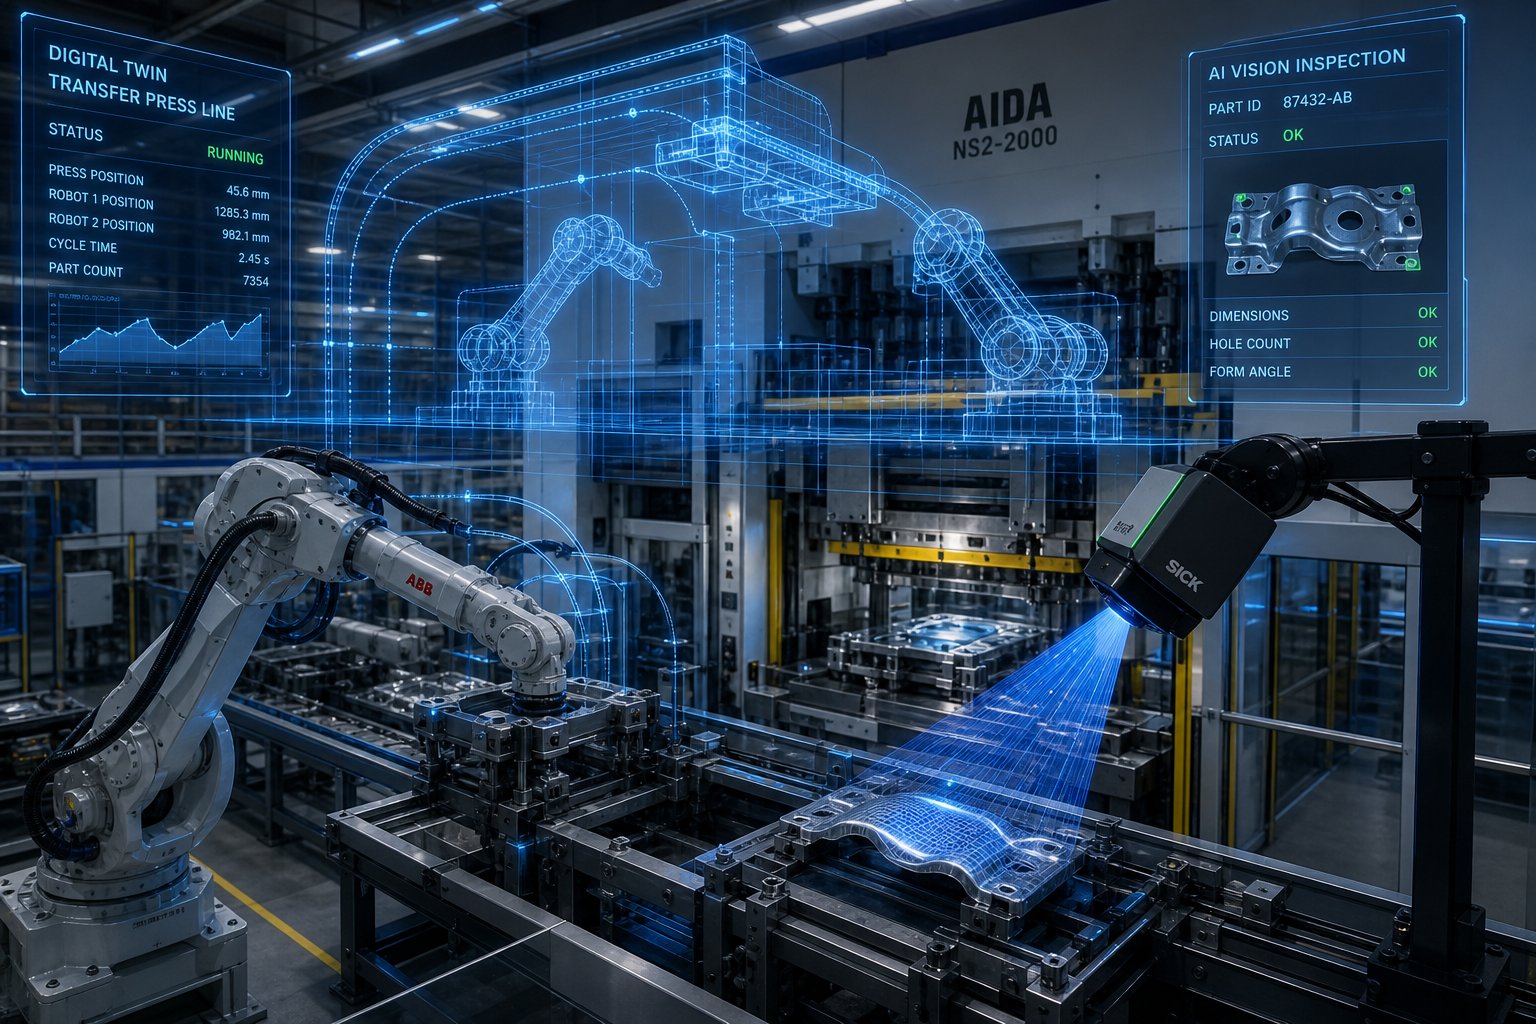
Arenevad tehnoloogiad ja rakendamise planeerimine
Kasutuselevõtu ajal laitmatult töötanud robot-stantsimiselement võib tuhandete tootmistundide jooksul vaikselt probleemide poole triivida. Stantsi servad kuluvad. Paigutuse täpsus halveneb. Peen jõupiik jääb märkamatuks, kuni vanametalli hulk tõuseb ja keegi tõmbab lõpuks matriitsi kontrollimiseks. Järgmise põlvkonna edastusstantsimise tehnoloogia ei liiguta osi lihtsalt kiiremini -, vaid jälgib, õpib ja hoiatab, enne kui probleemid muutuvad kalliks.
AI-Lubatud kvaliteedikontroll ja ennustav hooldus
Tehisintellektisiseseid nägemissüsteeme kasutatakse nüüd otse ülekandepressiliinides, kontrollides iga osa ülekandeakna enda ajal -, mitte pärast seda, kui osa pressist lahkub. Kõrge eraldusvõimega kaamerad, millel on struktureeritud valgustuspind ja mõõtmete andmed, kui robot liigutab töödeldavat detaili jaamade vahel, klassifitseerides defektid, nagu lõhenemised, kortsud ja mõõtmete triivimine kaadri kohta alla 100 millisekundi. Nende süsteemide tuvastamise täpsus ulatub99,5% või rohkem liini kiirusel, võrreldes 55–85%-ga iniminspektorite puhul, olenevalt vahetuse väsimusest ja defekti tüübist.
AI kvaliteedikontrolli robot-edastustembeldamisel eriti võimsaks teeb ajastus. Kuna osa on juba jaamade vahel liikumises, saab nägemissüsteem hinnata vormimistulemusi vaheetappides -, püüdes kinni areneva lõhe jaamas kolm, enne kui osa saab edasist vormimist jaamades neli ja viis. Traditsiooniline liinilõpu-lõpukontroll- tabab alles valmis defekti pärast kogu vormimisenergia ja pressimisaja kulutamist. Inline AI püüab kinni eelkäija, võimaldades viivitamatut stantsi reguleerimist või automaatset osa tagasilükkamist, enne kui allavoolu asuvad jaamad kahjustusi suurendavad.
Ülekande stantsimise ennustav hooldus põhineb jõu{0}}pöördemomendi tuvastamise andmetel, mis on juba paljudes robotrakkudes. Treenides iga paigutuse juures registreeritud jõusignatuure - kontaktjõude, kui osa asetseb vastu lokaatori tihvte, takistust haaratsi vabastamisel, peent koormuse varieerumist, kui stantsi kulumine muudab osa geomeetriat - masinõppemudelid tuvastavad halvenemismustrid päevi enne, kui need ilmnevad kvaliteedi langusena. Tembeldamisrajatise juhtumiuuring dokumenteeris, et 68% ettenägematutest pressiseisakutest oleks saanud ära hoida 4–48-tunnise ettehoiatusega, mis põhines järkjärgulise stantsi kulumise mustritel, mis on nähtavad osade kvaliteedinäitajates juba enne tööriista riket.
Praktiline mõju ülekandevormide operatsioonidele on märkimisväärne:
- Vanametalli vähendamine- defektide tabamine vormimise vahepealsetes etappides välistab raisatud pressimise aja juba ohustatud osadele. Rajatised teatavad pärast reaalajas jälgimise kasutuselevõttu-jääkide määra vähenemist 30–45%.
- Die eluea pikendamine- ennustavad mudelid jälgivad kulumise progresseerumist ja soovitavad hooldust optimaalsel ajal, mitte fikseeritud löögi-loendusgraafiku alusel, taastades 8–15% stantsi elueast, mis muidu läheks enneaegse või hilise sekkumise tõttu kaotsi.
- Planeerimata seisakute vältimine- digitaalsed kaksikjälgimissüsteemid ennustavad 70–85% tõrgetest 6–36 tundi ette, muutes hädaolukorra rikked planeeritud hooldusakendeks.
Digitaalne kaksiksimulatsioon ülekande liikumise kinnitamiseks
Kujutage ette, et valideerite kogu oma ülekande liikumisjada - robotiteed, pressi ajastus, EOAT kliirensid, kokkupõrketsoonid -, enne kui ükski terasetükk poe põrandat tabab. Digitaalne kahe ülekandevormi simulatsioon muudab selle rutiini pigem ambitsioonikaks.
Kaasaegsed simulatsiooniplatvormid ühendavad füüsika{0}}täpsed robotimudelid fotorealistliku keskkonna renderdamisega, et kaotada lõhe virtuaalse ja reaalse maailma jõudluse vahel. Näiteks ABB RobotStudio HyperReality juhib sedasama kontrolleri püsivara, mida kasutatakse füüsilistes robotites, saavutades ligikaudu 99% korrelatsiooni simuleeritud ja tegeliku roboti käitumise vahel. Positsioneerimisvead langevad tavapärastele simulatsioonimeetoditele tüüpiliselt 8–15 mm-lt umbes 0,5 mm-ni, kasutades absoluutse täpsuse kalibreerimist -, mis jääb hästi paigutustolerantside ülekandmise stantsimise nõuetele.
Inseneridele, kes kavandavad robot-ülekandeelementi, pakub digitaalne kaksiksimulatsioon kolm konkreetset eelist:
- Enne ehitamist edastage liikumise kinnitus- kinnitage, et robot suudab saadaoleva vajutusakna jooksul täieliku liikumisprofiili lõpule viia-, sealhulgas kiirendusrambid, orientatsioonimuutused ja stantsivahe veerised. Häireprobleemi tuvastamine simulatsioonis maksab tunde projekteerimisaega. Selle püüdmine füüsilise proovimise ajal maksab nädalaid ja tööriistade ümbertöötamist.
- Kasutuselevõtu aja vähendamine- kontrollerit kasutavad rajatised-täpsed digitaalsed kaksikud teatavad kuni 80% lühematest kasutuselevõtuperioodidest, kuna robotiprogrammid liiguvad simulatsioonilt otse füüsilisele riistvarale minimaalse-masina häälestamisega.
- AI mudeli koolitus virtuaalses keskkonnas- fotorealistlikust simulatsioonist genereeritud sünteetilised andmed treenivad nägemis- ja tajumudeleid, ilma et oleks vaja tuhandeid füüsilisi tootmistsükleid. Domeeni randomiseerimine - valgustuse, osade positsioneerimise ja pinnatingimuste automaatne muutmine - loob tugevad tehisintellekti mudelid, mis üldistatakse tegelikele tehasetingimustele alates esimesest päevast.
Robottranspordi stantsimise kavandamine
Tehnoloogia üksi ei taga tulemusi. Insenerid, kellel õnnestub robotite ülekannete juurutamine, järgivad sihilikku-tõusustrateegiat, selle asemel, et proovida täielikku-juurutamist alates esimesest päevast. Siin on praktiline tee edasi:
Alustage osa perekonna analüüsist.Kontrollige oma praegust ja kavandatavat osade portfelli, et teha kindlaks, millised pered saavad tõeliselt kasu - ümberorienteerimist nõudvatest osadest, mitmest-jaamast sügavtõmbamisest või sagedasest geomeetriate vahel vahetamisest. Rühmitage osad ülekande liikumise keerukuse, mitte ainult tonnaaži või materjali järgi, et teha kindlaks, milline süsteemitüüp ja EOAT-strateegia sobib kõige laiemale perekonnale.
Kaasake stantside tarnijad varakult.Ülekandevormi disain ja robotsüsteemi spetsifikatsioon peavad toimuma paralleelselt, mitte järjestikku. Matriitsivahed, jaamavahed ja läbisõidurea järjepidevus{1}} sõltuvad ülekandemehhanismi liikumise mähisjoone tundmisest enne stantsi üksikasjalikku kavandamist. Partneritele meeldibYICHEN, kes on spetsialiseerunud ülekandestantsimisstantsidele keerukaks mitme{0}}jaama moodustamiseks, integreerivad oma standardse projekteerimisprotsessi juurde robotjuurdepääsu ühilduvuse, - tagades, et matriitsi paigutus mahub haardeteedele ja säilitab jaamade-ja-jaamu joonduse, mida robotsüsteemid nõuavad stabiilse korratavuse tagamiseks.
Madalama{0}}keerukuse osadega piloot.Valige esialgne programm, millel on mõõdukad vormimisetapid (kolm kuni neli jaama), sirgjoonelised ülekandeliigutused ja andestavad tsükliaja eesmärgid. Suurendage operaatori usaldust, kinnitage oma sünkroonimisviis ja looge hallatavas ulatuses hooldusprotseduurid, enne kui skaleerite kaheksale -jaamaliinile, mis töötavad kiirusel 18 SPM.
Kiht intelligentsus järk-järgult.Esmalt rakendage põhilised stantsikaitse blokeeringud ja asukoha kontrollimine. Lisa jõu{1}}pöördemomendi jälgimine, kui lähteandmed loovad normaalsed kontaktallkirjad. Tehke tehisintellekti nägemise kontroll pärast seda, kui mehaaniline süsteem töötab usaldusväärselt. Iga kiht põhineb kontrollitud jõudlusel, mitte ei võta korraga kasutusele mitut tundmatut.
Insenerid, kes saavad robotivormingu stantsimisest kõige rohkem kasu, käsitlevad seda süsteemi integreerimise väljakutsena, mitte komponendi ostmisena. Press, robot, stants, EOAT, sünkroonimine ja nüüd tehisintellekti juhitud jälgimine on kõik omavahel seotud. Ükskõik millise elemendi õigeks saamine eraldiseisvana ei tähenda vähe, kui nendevahelised liidesed pole algusest peale koos loodud. Süsteemi-tasandi mõtlemine - koos kogenud partnerite ja distsiplineeritud juurutusjärjestusega - eristab sihtmärke tabavaid ülekanderakke rakkudest, mis nõuavad enne esialgse lubaduse täitmist aastaid tõrkeotsingut.
Korduma kippuvad küsimused robottransferi stantsimise kohta
1. Mis vahe on robot-transferstantsi stantsimisel ja progressiivsel stantsimisel?
Progressiivne stantsimine toidab pidevat metallriba läbi integreeritud jaamade ühes stantsiplokis, kusjuures osad jäävad kanduriba külge kuni lõpliku katkestamiseni. Robotiline ülekandestantsimine eraldab esmalt toorikud, seejärel kasutab roboteid või servo{1}}ajamiga mehhanisme eraldiseisvate toorikute füüsiliseks liigutamiseks sõltumatute stantsijaamade vahel. See muudab robotülekande ideaalseks suuremate osade, sügavate jooniste ja geomeetriate jaoks, mis nõuavad vormimisetappide vahel ümberorienteerimist. Progressiivsed stantsid on suurepärased suure -mahuga lihtsate osade puhul, mis töötavad üle 30 SPM, samas kui robotülekanne töötab tavaliselt kiirusel 6–25 SPM, kuid saab hakkama palju keerukamate osadega.
2. Kui kiiresti suudavad robotmasinate stantsimissüsteemid löögiga minutis töötada?
Kiirus varieerub oluliselt olenevalt mehhanismi tüübist. Servoülekandevardad saavutavad 15{5}}25 SPM väikeste ja keskmiste osade tootmiseks. Risttalasüsteemid käitlevad laiemaid osi kiirusega 10-18 SPM. Kolmeteljelised ülekanded ulatuvad keerukate liikumisprofiilidega kompaktsete osade puhul 12-30 SPM-ni. Kuueteljelised liigendrobotid on kõige aeglasemad kiirusel 6–15 SPM, kuid pakuvad maksimaalset paindlikkust osade ümberorienteerimiseks. Osa kaal, ülekandekaugus ja suunamuutused vähendavad saavutatavat kiirust. Võrdluseks – progressiivsed stantsid toetavad rutiinselt 30-60+ SPM-i, muutes need lihtsate geomeetriate jaoks kiiremaks suure helitugevuse korral.
3. Millist positsioneerimistäpsust nõuavad robot-transferstantsimissüsteemid?
Enamiku robotite ülekandestantsimise rakenduste jaoks on igas stantsimisjaamas vaja pluss-miinus 0,5 mm paigutuse täpsust, kusjuures korratavuse näitajad on veelgi rangemad pluss-miinus 0,1–0,2 mm. Need tolerantsid tagavad, et osad asetsevad järjekindlalt tihvtide ja stantside pesadele ilma vigadeta{4}}, mis kahjustaksid tööriistu. Nende spetsifikatsioonide saavutamiseks ja säilitamiseks on vaja õigeid sünkroonimisprotokolle, soojuskompensatsiooni strateegiaid ja sageli visiooniga{6}}juhitud paigutussüsteeme, mis pakuvad robotikontrollerile tootmise ajal{7}}reaalajas nihkeparandusi.
4. Kuidas valida ülekandestantsimiseks vaakum-, mehaaniliste ja magnetiliste haaratsite vahel?
Haaratsi valik sõltub materjali tüübist, pinnanõuetest, määrdeaine olemasolust ja tsükliaja vajadustest. Vaakumtopsid sobivad lamedatele või õrnalt kumeratele pindadele puhta või kergelt õlitatud viimistlusega, pakkudes kiiret käivitamist ja minimaalset märgistust. Mehaanilised haaratsid taluvad õliseid osi, ebakorrapäraseid profiile ja raskemaid koormusi positiivse kinnitusega, kuid lisavad 50{5}}150 ms tsükli kohta. Magnethaaratsid töötavad ainult mustadel materjalidel, kuid haarduvad koheselt ja taluvad hästi määrdeaineid. Alumiiniumist osad nõuavad mitte-jälgijäävaid pehmeid-kontakthaardeid, kuumstantsitud boorteras vajab kuumuskindlaid tööriistu temperatuuril üle 200 kraadi C ja roostevaba teras nõuab tavaliselt mehaanilisi haaratseid, kuna õlikiled alistavad vaakumtihendid.
5. Millal EI TOHI kasutada robot-transferstantsi stantsimist?
Robotitransport ei ole kulutõhus{0}}väga suure-mahuga lihtsate osade puhul, mis võivad jääda pidevale ribale, kus progresseeruvad stantsid tagavad madalama tükihinna, mis on üle 250 000 aastaühiku. See jääb alla ka siis, kui tsükli sihtmärgid ületavad 30 SPM, kui osad on väikesed ja kerged ilma ümberorienteerimiseta, kui põrandapind on piiratud või kui eelarved on piiratud ja osade geomeetria võimaldab riba{7}}põhist vormimist. Enne kohustuse võtmist peaksid insenerid tegema katkendliku-mahu analüüsi, mis võrdleb süsteemi kogumaksu{10}}tüki kokkuhoiuga. Programmeerimise keerukus ja robotsüsteemide hooldusoskusnõuded lisavad ka pidevaid lisakulusid, mida lihtsamad lähenemisviisid väldivad.


