


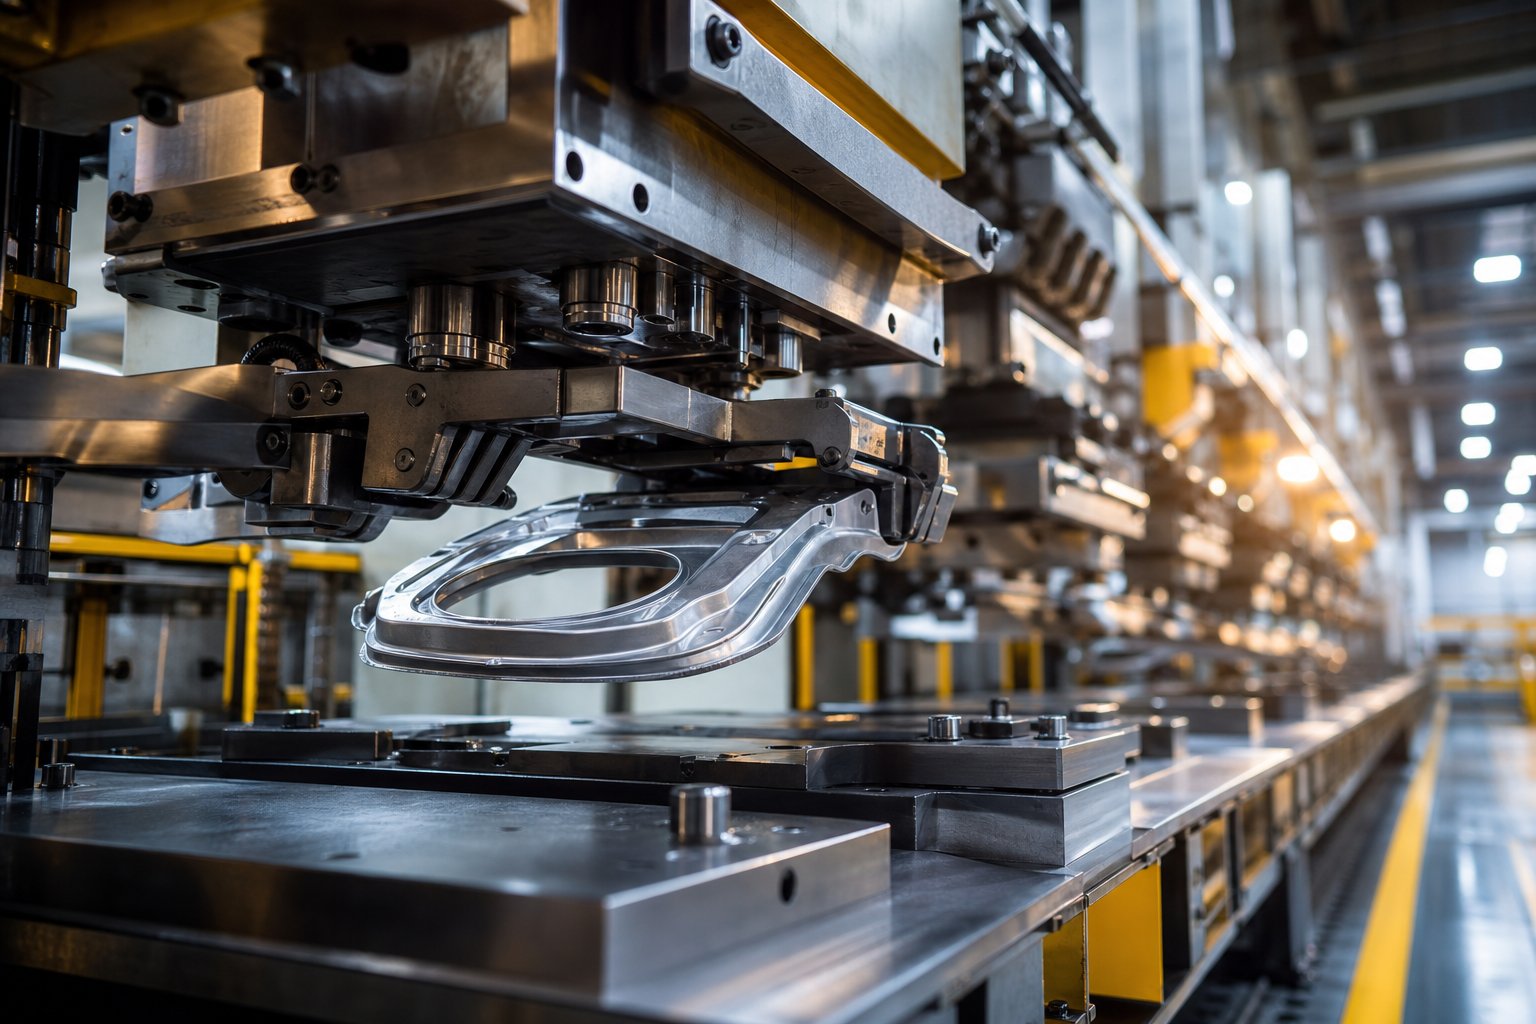
Mis on stantsimine ja miks insenerid selle valivad
Kui detail on liiga suur, liiga sügav või geomeetriliselt liiga keeruline, et jääda metallriba külge kogu vormimise ajal, on vaja teistsugust lähenemist. Selline lähenemine onülekandevormi stantsimine.
Transfer Die stantsimise määratlemine
Transferstantsi stantsimine on metallivormimisprotsess, mille käigus üksikud toorikud eraldatakse poolist või lehest, seejärel liigutatakse mehaaniliselt sõltumatute stantsijaamade vahel ülekandesüsteemi abil, mis tõstab, liigutab ja asetab iga osa järjestikuste toimingute jaoks, nagu tõmbamine, augustamine, painutamine ja kärpimine.
Kriitiline erinevus on siin eraldamine. Erinevalt progressiivsest stantsimisest, kus toorik jääb algusest lõpuni ühendatuks pideva ribaga, vabastab ülekandestantsimine tooriku varakult. Mehaaniline või servo{2}}ajamiga ülekandemehhanism kannab seejärel iga detaili ühe pressi sees läbi mitme jaama. Igal jaamal on oma spetsiaalne stants, mis teostab konkreetset toimingut, ja osa kujundatakse järk-järgult, kui see läbi liini liigub.
Miks see protsess eksisteerib eraldi kategooriana?
Kujutage ette, et teil on vaja süvendada{0}}autode konstruktsiooniklambrit või moodustada suur mitmeteljelise geomeetriaga seadmekorpus-. Selle osa hoidmine riba külge kinnitatuna tekitab materjalivoolu probleeme, piirab tõmbesügavust ja piirab teile saadaolevaid vormimisnurki. Ülekandevormid lahendavad selle, käsitsedes{4}}vabalt seisvaid toorikuid, mida saab pöörata, ümber paigutada ja vormida mitmes suunas.
Osade tüüpidel, mis sellest protsessist kõige rohkem kasu saavad, on mõned ühised tunnused:
- Suuremad geomeetriad, mis ületavad praktilisi ribalaiusi
- Süvatõmmised, mis nõuavad mitut ümberjoonistamise etappi
- Keerulised kujundid, mis hõlmavad keermestamist, ribisid, rihveleid või mitme{0}}teljega painutusi
- Osad, mis vajavad toiminguid töödeldava detaili mõlemal küljel
Ülekandevormid täidavad tühimiku, mida ei saa tõhusalt lahendada ei{0}}üksiklöögitööriistad ega progressiivne tembeldamine. Need ühendavad stantsimise mitme-jaama tootlikkuse geomeetrilise vabadusega, mida pakub ainult tasuta toorik.
See artikkel on üles ehitatud protsessi{0}}inseneriressurssina. Siit leiate jaamade-ha-mehaanika, ülekandesüsteemi valikukriteeriumid, DFM-reeglid, kuluanalüüsi raamistikud ja ausad juhised selle kohta, millal see meetod end ära tasub ja millal mitte. Eesmärk on anda teile tehniline alus, et teha enesekindlalt tööriistu puudutavaid otsuseid, alustades sellest, kuidas protsess igas etapis tegelikult toimib.
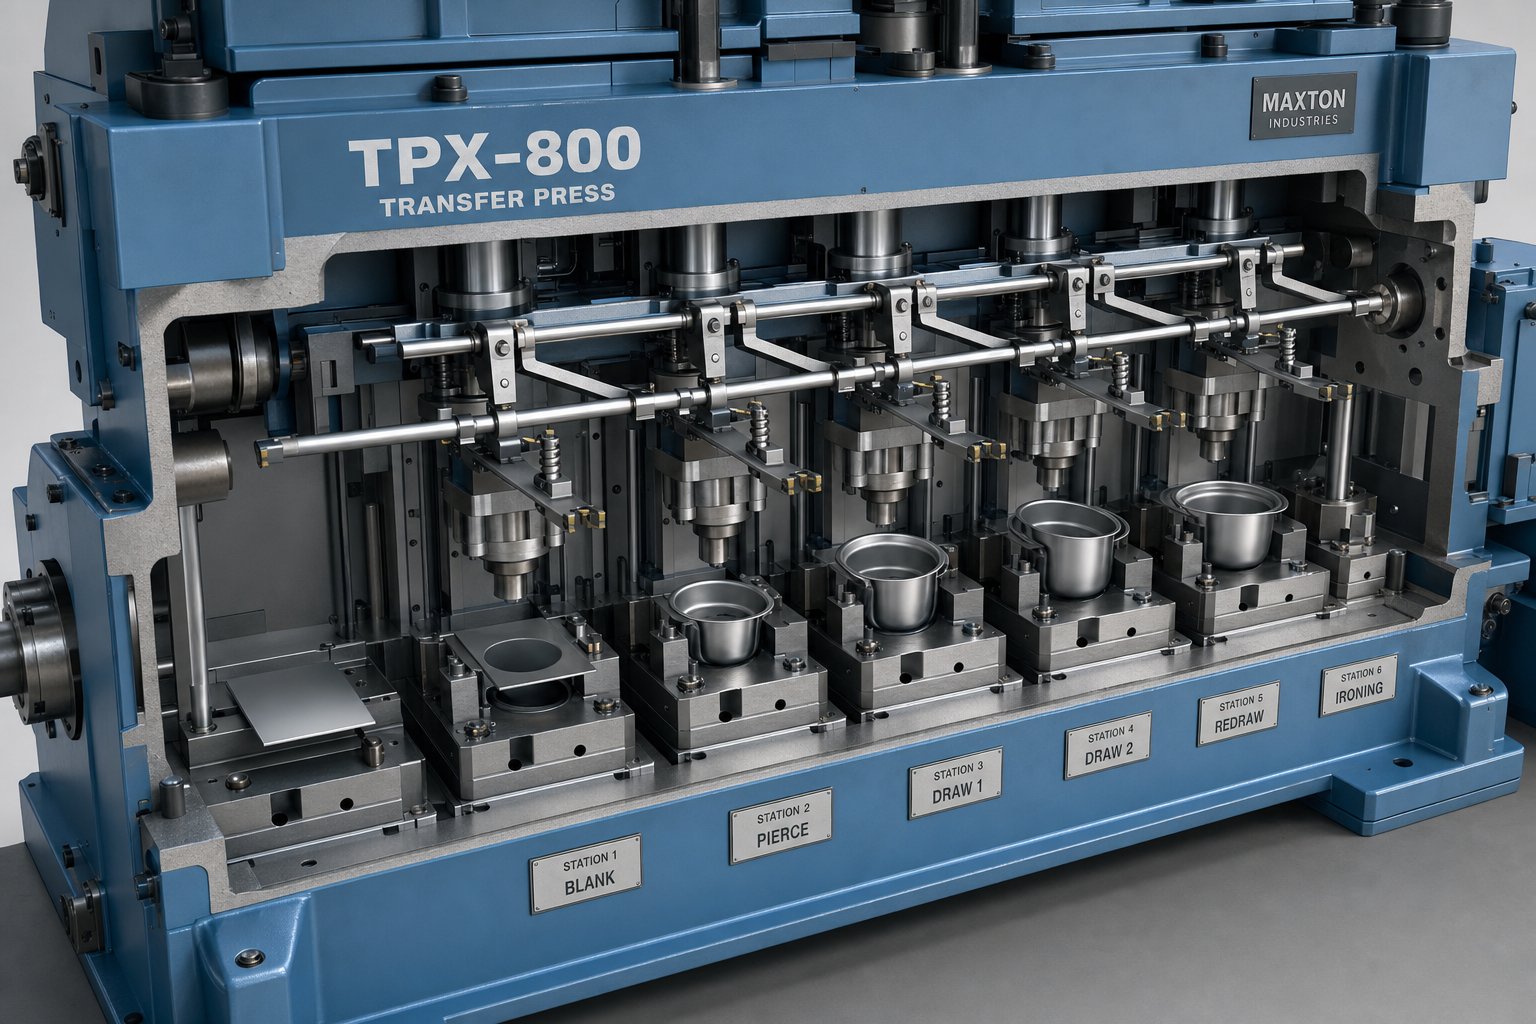
Kuidas toimub stantsimine jaamade kaupa
Vabalt{0}}seisev toorik ei liigu ise. Iga ülekandevormi stantsimisliin sõltub materjali etteande, vormimistoimingute ja osade ühest jaamast teise toimetava mehaanilise süsteemi täpsest koordineerimisest. Siin on, kuidas iga etapp praktikas töötab.
Rullist tühja eraldamiseni
Enamik liine algab pooli käsitsemissüsteemiga, mis kerib lahti lehtmetalli ja suunab selle tühjendusjaama. Rida alguse määrab tembeldamise meetod, olgu see siis mähis-söötmine või virnastajast laaditud eellõigatud toorikud. Rull-söötmine sobib hästi ruudu- või ristkülikukujuliste toorikute jaoks, samas kui eellõigatud toorikud pakuvad ebakorrapärase kujuga materjali paremat kasutamist. Aastal apooli/ülekande hübriidseadistus, eraldab materjali järkjärguline tühjendusvorm ja ülekandesüsteem kogub saadud tooriku kõikideks järgnevateks toiminguteks.
Siin loeb tühi kvaliteet. Burri suund, tasasus ja mõõtmete järjepidevus mõjutavad seda, kui usaldusväärselt ülekandesõrmed haaravad ja asetavad tooriku esimeses vormimisjaamas.
Jaamatoimingud järjestikku
Pärast eraldamist liigub toorik läbi rea sõltumatuid stantsimisjaamu, millest igaüks teostab konkreetset vormimis- või lõikamisoperatsiooni. Tüüpiline ülekandepressi tembeldamise jada näeb välja selline:
- Tühjendatav - tasane leht lõigatakse vajalikule profiilile
- Esmalt joonis - moodustub esialgne tassi või kesta kuju
- Redraw - kest süvendatakse või kujundatakse ümber ühes või mitmes etapis
- Moodustatud geomeetriasse torgatakse - augud, pilud või objektid
- Painutavad või ääristavad - servad volditakse lõplike nurkadeni
- Kohalike alade - vermimine või reljeef annab täpse paksuse või pinna üksikasjad
- Kärpimine - liigne materjal ja kanduri funktsioonid eemaldatakse valmisosa valmistamiseks
Mitte iga osa ei nõua kõiki neid jaamu. Mõned jätavad uuesti joonistamise vahele; teised lisavad tühikäigujaamu, et võimaldada praagi eemaldamist või jätta helikõrguse pikkus lühikeseks. Jaamade arv korrutatuna helikõrguse pikkusega (tavaliselt tuleneb tooriku suurusest) peab mahtuma pressikihi sisse, nii et jaamade arv on alati füüsiline piirang, mitte ainult protsessi eelistus.
Vajutage ja edastage ajastamise koordineerimine
Ülekandemehhanism tõstab, liigub edasi ja asetab iga osa jaamade vahele ajaaknas, kui presssilindrik on avatud. See ajastussuhe on kogu liini südamelöök. Ülekanne peab lõpetama kogu oma liikumistsükli, sealhulgas sõrme tagasitõmbamise, enne kui ramm järgmiseks löögiks laskub.
Mehaanilise ülekandepressi puhul fikseeritakse nukk{0}}liigutused pressi vända nurgale, mis tähendab, et iga tõste, kinnitus ja edasiliikumine toimub iga pöörde samas punktis. Servo{2}}juhitavad süsteemid pakuvad programmeeritavaid liikumisprofiile, millega saab iseseisvalt reguleerida algusaegu, kiirendusi ja viivituspunkte. See paindlikkus võimaldab suuremaid lööke minutis, kuna liigutuste kattuvusi, näiteks edasiliikumise alustamist enne, kui tõste on täielikult lõpetatud, saab täpselt-häälestada ilma mehaaniliste muudatusteta.
Pressi spetsifikatsioonid piiravad otseselt seda, mida ülekandevorm suudab saavutada. Tonnaaž määrab kõigis jaamades samaaegselt saadaoleva maksimaalse vormimisjõu. Voodi suurus piirab jaamade arvu ja vahesid. Käigu pikkus peab mahutama nii tõmbesügavust kui ka piisavat vaba ruumi, et stantsimissöötmissõrmed saaksid segamatult siseneda ja väljuda. Nende parameetrite ja osade nõuete mittevastavus tähendab, et matriit kas ei sobi, ei moodusta õigesti või ei tööta kasumliku kiirusega.
Need mehaanilised seosed pressi käigu, ülekande liikumise ja jaama paigutuse vahel selgitavad, miks pressi stantsimise insenerid investeerivad palju eelhindamisse. Kuid ülekandemehhanism ise on saadaval mitmes konfiguratsioonis, millest igaüks sobib erinevate detailide geomeetria ja tootmisnõuetega.
Edastussüsteemide tüübid ja õige valimine
Ülekandemehhanism on see, mis eraldab mitme{0}}jaama pressi sõltumatute tööriistade reast. See määrab, kui kiiresti saate joosta, milliste detailide geomeetriat saate käsitleda ja kui palju aega kulub ümberlülitustele. Vale süsteemitüübi valimine oma rakenduse jaoks tähendab löökide jätmist minutis lauale või, mis veelgi hullem, võitlust ebastabiilsusega iga kord, kui liin kiireneb.
Kolme-telje ja kahe-telje ülekandemehhanismid
Kaks-teljesüsteemi töötavad ühel tasapinnal, tavaliselt tõstetakse ja liigutakse edasi (X-Z-liikumine). Nad tõstavad osa matriitsi pinnalt üles, kannavad selle edasi järgmisse jaama ja panevad maha. Positsioneerimine sõrme tagasitõmbamise ajal tugineb vedrutihvtidele, et vältida töödeldava detaili nihkumist enne stantsi sulgemist. Need süsteemid töötavad hästi ühtse profiiliga osade puhul, mis ei vaja jaamade vahel ümberorienteerimist.
Kolm-teljesüsteemid lisavad kinnitustelje, tekitades tõste-klambri-edasiliikumise X-Y-Z-tasanditel. See kolme-teljega liikumine võimaldab ülekandetööriistadel töödeldavat detaili kindlalt haarata, tõsta see alumistest-stantsi komponentidest lahti, viia see järgmisse jaama ja asetada kitsasse perimeetri{8}}gabariidi piiridesse. NaguMetal Forming Magazine märkmed, osade geomeetria, pesaplokkide ja lokaatori tihvtide kombinatsioon säilitab nendes süsteemides sõrme tagasitõmbamise ajal orientatsiooni.
Kolm-teljekonfiguratsiooni on tavaliselt plaadi-- või press--kinnitatud, kusjuures ülekandepressi tööriistade komponendid on loodud pakkuma vaba liikumist sõrmede tagasipöördumise teele, vältides samal ajal häirimist alumiste-stantsiteraste, nukkide ja juhtkomponentidega. Stantsi{5}}paigaldatud variandid võivad lühemate vahemaade tõttu saavutada kiirema löögisageduse, kuigi need muudavad disaini keerukamaks.
Servo{0}}ajamiga süsteemid ja nende eelised mehaaniliste ülekannete ees
Traditsioonilised nukk{0}}ülekandepressid seovad iga liigutuse pressi vända nurgaga. Tõste-, edasi- ja klambrite ajastus on fikseeritud, mis tähendab, et need ei saa ilma mehaanilise reguleerimiseta kohaneda erinevate osade kaalu või geomeetriaga. See jäikus töötab hästi spetsiaalsete liinide puhul, mis töötavad aastaid ühest osast.
Servo{0}}juhitavad süsteemid muudavad võrrandit. Liikumisprofiilid muutuvad programmeeritavaks, nii et operaator saab reguleerida sõidukaugusi, kiirenduskõveraid ja ajastust, millal iga telg oma liikumist alustab ja lõpetab. Praktilised eelised on märkimisväärsed:
- Kiirem üleminek - uut liikumisprofiili laaditakse digitaalselt, mitte ei nõua kaamera vahetamist
- Suuremat võimalikku SPM-i - liikumise kattumist (alustades edasiliikumist enne tõstmise lõpetamist) saab peenhäälestada-ilma riistvaramuutusteta
- Asümmeetriline osade käsitsemine - erinevad kiirendusprofiilid mõlemal küljel kompenseerivad ebaühtlast kaalujaotust
- Vähendatud vibratsioon - ümardatud liikumiste üleminekud ja optimeeritud G-jõud parandavad tühiku stabiilsust kiirusel
Suuremad ja raskemad toorikud nõuavad tugevamaid ülekandehoobasid ja sõrmi, mis suurendab süsteemi inertsust ja nõuab sageli aeglasemat töökiirust. Liikumise-simulatsioon aitab määrata profiili, mis tasakaalustab vastuvõetavaid inertsitasemeid, täpset positsioneerimist ja pika ülekande{2}}süsteemi tööiga. Õhukesed materjalid esitavad vastupidise väljakutse: väiksem jäikus muudab need suure -kiirendusega liikumiste ajal vibratsiooni suhtes haavatavaks.
| Atribuut | Kahe-teljega (mehaaniline) | Kolm-telg (mehaaniline) | Servo{0}}ajam (2 või 3 teljega) |
|---|---|---|---|
| Liikumisteljed | Tõst + edasiliikumine | Tõstmine + klamber + edasiliikumine | Programmeeritav (2 või 3 telge) |
| Kiirusvahemik (SPM) | Mõõdukas (fikseeritud kõver) | Mõõdukas (fikseeritud kõver) | Kõrge (optimeeritav kattuvus) |
| Osakaalu kandevõime | Kerge kuni keskmine | Keskmine kuni raske | Täielik valik (profiilist-sõltuv) |
| Vahetusaeg | Pikk (mehaaniline vahetus) | Pikk (mehaaniline vahetus) | Lühike (digitaalse profiili laadimine) |
| Parimad-Fit rakendused | Lihtne geomeetria, ühtsed profiilid | Sügavad joonised, suured paneelid,{0}}mitmetasandilised osad | Segatootmine, asümmeetrilised osad, kõrged{0}}SPM-i eesmärgid |
Valik taandub lõpuks süsteemi sobitamisele teie tootmisreaalsusega. Spetsiaalne suure-mahuga liin, mis juhib ühte sügavalt-tõmmatud korpust kümme aastat, võib õigustada tugevat kolmeteljelist mehaanilist süsteemi. Jagatud ülekandepressidele mitu osanumbrit tembeldav seade saab kasu servo paindlikkusest ja kiiremast üleminekust. Osade geomeetria, kaal, kiiruse sihtmärgid ja jaamavahe kitsendavad välja, kuid otsus sõltub ka sellest, kuidas teie tööriistade kombinatsioon seadme eluea jooksul areneb.
Muidugi on ülekandesüsteem vaid pool võrrandist. Teine pool on see, kas ülekandevorm on üldse õige tööriistastrateegia või kas progressiivne stants saaks selle tööga hakkama madalamate kuludega ja lühema teostusajaga.
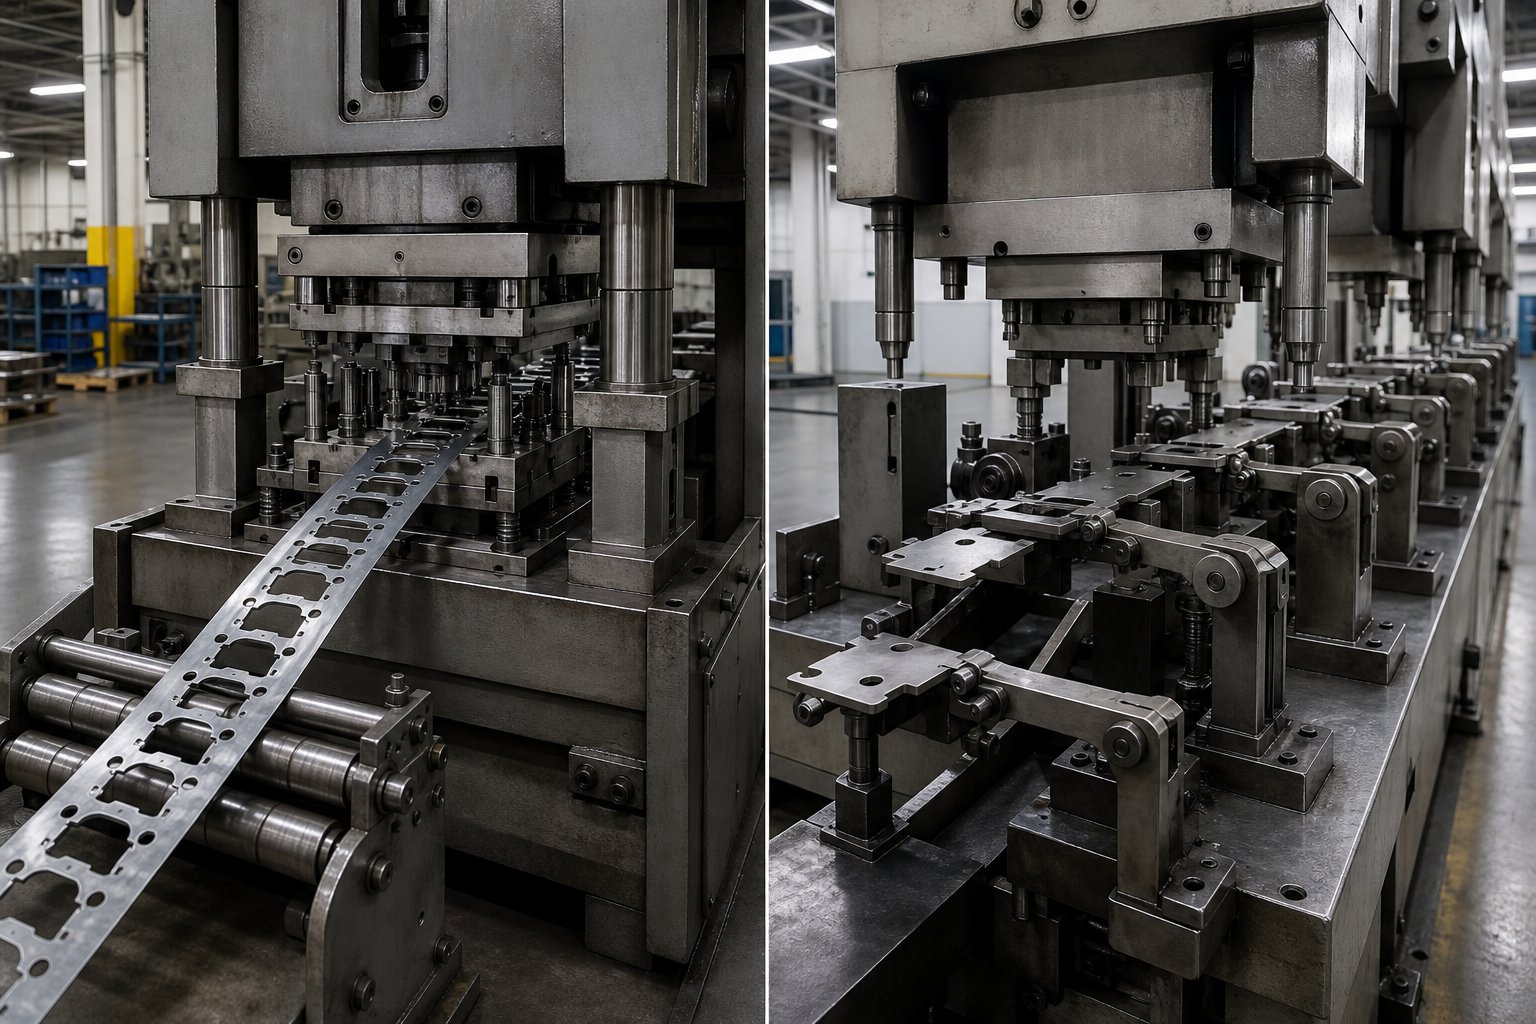
Ülekande stantsimine vs progressiivne stantsimine
Mis on progresseeruv stants ja millal kasvab osa sellest välja? Progressiivne stantsimisvorm hoiab töödeldava detaili pideva metallriba küljes, kui see liigub läbi iga jaama. See ribaühendus on nii protsessi suurim efektiivsuse eelis kui ka selle põhiline geomeetriline piirang. Progressiivsed stantsid paistavad silma kiiruse ja materjalikasutusega osade puhul, mida saab täielikult vormida ka siis, kui see on ühendatud. Ülekandevormid võtavad üle seal, kus see lõas muutub piiranguks.
Tegelik küsimus ei ole selles, milline meetod on parem. See on see, milline meetod vastab teie osa konkreetsetele nõudmistele, mahule ja eelarvele.
Peamised valikukriteeriumid iga protsessi jaoks
Mitmed mõõdetavad tegurid määravad, kas järkjärguline stantsimine või ülekandestantsimine on õige sobivus:
- Osade geomeetria keerukus- Progressiivne metallist stantsimine käsitleb lamedaid või madalaid{1}}geomeetrilisi kujundeid tõhusalt, kuid osad, mis nõuavad sügavaid tasse, mitme-teljega painutusi või toiminguid töödeldava detaili mõlemal küljel, vajavad ülekandevormi pakutavat vabadust.
- Osa suurus- Riba laius ja pressvoodi mõõtmed piiravad progressiivseid stantse. Kui detail ületab oma suurimas mõõtmes ligikaudu 300–450 mm, muutub riba terviklikkuse säilitamine ebapraktiliseks. Ülekandetööriistad saavad hakkama suurte kestade, raamide ja konstruktsioonipaneelidega ilma selle piiranguta.
- Joonista sügavus- Progressiivne tembeldamine suudab hallata madalaid tõmbeid, tavaliselt alla 1:1 sügavuse-ja-läbimõõdu suhte. Deeper joonistused nõuavad mitut ümberjoonistamise etappi, kui toorik on vabas olekus, mida toetavad ainult ülekandesüsteemid.
- Materjali paksus- Väga õhuke vars (alla 0,5 mm) toidab ja juhib hästi progresseeruvates stantsides. Paksemad materjalid, eriti üle 3 mm, tekitavad suuremaid vormimisjõude ja suuremat tagasitõmbumist, eelistades sageli ülekandeseadeid, kus jaamade -to- ümberpaigutamine parandab juhtimist.
- Tolerantsi nõuded- Mõlemad meetodid saavutavad ranged tolerantsid, kuid ülekandevormid võimaldavad jaamade individuaalseid reguleerimisi, ilma et see mõjutaks ülesvoolu toiminguid. Progressiivsed stantsid nõuavad, et kogu riba jääks täpselt joondatud, muutes lokaliseeritud parandused keerulisemaks.
| Kriteerium | Progressiivne stantsimine | Transfer Die tembeldamine |
|---|---|---|
| Osa suurus | Väike kuni keskmine (piiratud riba laiusega) | Keskmine kuni suur (piiratud pressvoodiga) |
| Joonista sügavus | Madal (tavaliselt alla 1:1) | Sügav (1:1 või suurem, mitu ümberjoonistamist) |
| Jaamade arv | Sageli 8-20+ ühes täringuplokis | Tavaliselt 4-12 sõltumatut jaama |
| Materjali kasutamine | Kõrgem (pidev riba, vähem jääke) | Mõõdukas (sõltub tühi pesastusest) |
| Tööriistade maksumus | Kõrgem esiosa (üks kompleksne stantsplokk) | Madalam jaama kohta, kuid kumulatiivne jaamade arvuga |
| Ideaalne helitugevusvahemik | Suur maht (500 000+ aastas) | Keskmine kuni kõrge (50 000–500 000+ aastas) |
Hall tsoon, kus mõlemad meetodid konkureerivad
Mitte iga osa ei kuulu täpselt ühte kategooriasse. Keskmise-suurusega sulg, millel on mõõdukas tõmbesügavus ja mõned augustatud omadused, võiks tehniliselt töötada kas progresseeruvas või ülekandevormis. Te kohtate seda halli tsooni regulaarselt ja otsus taandub sageli pigem sekundaarsetele teguritele kui rangetele piiridele.
Mõelge tõmmatud korpusele, mille läbimõõt on ligikaudu 150 mm, sügavuse-ja-läbimõõdu suhe 1:1, neli läbistatud auku ja äärikuga serv. Selle osa võib moodustada progresseeruv stantsimisvorm, kui materjal on piisavalt õhuke ja riba laius mahutab tõmbe ilma liigse kandematerjalita. Ülekandevorm saavutab sama vähemate vormimispiirangutega, kuid nõuab eraldi tühjendamisetappi ja ülekandemehhanismi.
Nendel piirjuhtudel esitage kolm küsimust:
- Kas osa vajab operatsioone mitmel tasapinnal, mis eeldaks ribade lõikamist progressiivses tööriistas?
- Kas laia progresseeruva riba materjalikasutuskaod tasakaalustavad kõrgema SPM-i kulueelise?
- Kas tootmismaht õigustab järkjärgulise stantsiehituse tavaliselt pikemat teostusaega?
Kui vastate esimesele küsimusele jaatavalt, võidab ülekande vaikimisi. Kui vastus on eitav, nihkub otsus majandusele.
Kulude ja mahu ületamise punktid
Progressiivsed matriitsid tagavad üldiselt madalama tükihinna{0}}väga suurte mahtude juures, kuna need töötavad kiiremini ja hoiavad materjalijäätmed minimaalsed. Nende investeering tööriistadesse on aga paigutatud-eelmiselt ühte keerukasse stantsiplokki. Ülekandmisvormid jagavad selle investeeringu sõltumatute jaamade vahel, mis eraldi maksavad vähem, kuid jaamade arvu kasvades lisanduvad.
Üleminekupunkt, kus progressiivne stantsimine muutub ühe osa kohta odavamaks, sõltub keerukusest. Lihtsate, mõne paindega lamedate osade puhul võidab progressiivne metallist stantsimine peaaegu igas mahus üle 100 000 tüki aastas. Sügavtõmmatud-või mitme{5}}teljeliste osade puhul jäävad ülekandestantsid sageli sadadesse tuhandetesse konkurentsivõimelisteks, sest alternatiiviks oleks ülemäära keerukas progressiivne stants või sekundaarsed toimingud, mis vähendavad tüki eelist.
Mõelge sellele järgmiselt: kui teie osa jääb ribale ja moodustub täielikult, ilma et riba muutuks kohustuseks, on teie kõige tõhusam tee tõenäoliselt progressiivne. Hetkel, mil ribaühendus sunnib tegema kompromisse geomeetrias, tõmbesügavuses või tolerantsi reguleerimises, teenib ülekandetööriistad oma koha. Selles otsuses mängib rolli ka materjal ise, kuna erinevad sulamid seavad oma vormimispiirangud, mis mõjutavad otseselt protsessi valikut.
Materjali valiku ja vormitavuse juhised
Igal vormimisprotsessil on materiaalsed piirangud ja need piirid määravad, kas teie osa töötab sujuvalt või võitleb matriitsiga igas jaamas. Transferstantsi stantsimisel mõjutab materjali valik jaamade arvu, pressi tonnaaži, stantsi kulumiskiirust ja tagasilöögikompensatsiooni keerukust. Õige sulami valimine ei ole lihtsalt tugevusotsus. See on protsessi-tehniline otsus.
Metallid ja sulamid, mis sobivad stantsivormimiseks
Ülekandevormid käideldakse laia valikut progressiivseid stantsimismaterjale, kuid mõned sulamid sobivad selle protsessi mitme{0}}jaamaga,{1}}sügavtõmbe{2}}omaduse jaoks loomulikul teel. Kõige tavalisemad pered toimivad järgmiselt.
Madala süsinikusisaldusega-teras (SPCC, DC01-DC06)jääb tööhobuseks. Kuna pikenemisväärtused on 28-42% ja r-väärtused vahemikus 1,5–2,0, tõmbavad need hinded sügavalt ja etteaimatavalt. Terasest progresseeruv stantsimine katab selle materjaliperekonna paljusid lihtsamaid osi, kuid kui tõmbesügavus või osa suurus ületab progresseeruva riba piirid, võtab ülekandetööriistad üle ilma igasuguse vormitavuseta.
Kõrgtugev{0}}madal{1}}legeeritud teras (HSLA)pakub 450-700 MPa tõmbetugevust mõõduka pikenemisega (18-25%). See nõuab suuremat pressi tonnaaži ja hoolikat jaamade järjestamist, et vältida pinge lokaliseerimist, kuid ülekandevormid mahutavad seda sõltumatult optimeeritud jaamade kaudu.
Roostevaba teras (304, 316, 430)esitab ainulaadse väljakutse. Austeniitklassid, nagu 304 ja 316, kõvenevad vormimise ajal{3}}kiiresti, suurendades tugevust 10–20% pärast iga tõmbamisoperatsiooni. See tähendab, et iga järgmine jaam näeb kõvemat ja vetruvamat toorikut. Kui roostevabast terasest progresseeruv stantsimine töötab hästi madalate ja väikeste osade puhul, siis sügavamad roostevaba terase tõmbamised nõuavad peaaegu alati ülekandetööriistu, kuna sõltumatuid jaamu saab häälestada järjest suureneva kõvadusega toimetulemiseks.
Alumiiniumsulamid (5052, 6061)on kerged ja juhtivad, kuid neil on madalamad r-väärtused (0,6–1,0), mistõttu need võivad sügavtõmbe ajal hõreneda. Ülekandevormid kompenseerivad, jaotades tõmbe rohkemate jaamade vahel väiksema vähendamisega sammu kohta.
Vask ja messing (C110, C260)pakuvad suurepärast plastilisust, vasest progresseeruva stantsimisega, mis toimib enamiku pistikute ja klemmide tööga progressiivsetes stantsides. Suuremad vasest siinid või süvatõmmatud messingist{1}}korpused saavad aga kasu ülekandetööriistadest, kui osa suurus või joonise geomeetria ületab riba kandevõime.
| Materjali perekond | Tüüpiline paksuse vahemik | pikenemine (%) | Transfer Die Sobibility Notes |
|---|---|---|---|
| Madala süsinikusisaldusega-teras (DC01–DC06) | 0.5 - 6.0 mm | 28 - 42% | Suurepärane süvajooniste{0}}jõudlus; kõrge r-väärtus toetab mitmeetapilise- loosimist |
| HSLA teras | 0.8 - 4.0 mm | 18 - 25% | Hea tugevus-ja-kaal; vajab suuremat tonnaaži ja rohkem tõmbejaamu |
| Roostevaba teras (304, 316) | 0.3 - 3.0 mm | 40 - 55% | Kõrge töökindlus; nõuab jaamade kaupa-jaam-jõu kohandamist |
| Roostevaba teras (430) | 0.3 - 3.0 mm | 22 - 30% | ferriitne; väiksem kõvadus kui 304, kuid väiksem venivus |
| Alumiinium (5052, 6061) | 0.5 - 4.0 mm | 12 - 25% | Madal r-väärtus; vajab hõrenemise vältimiseks rohkem ümberjoonistamise etappe |
| Vask (C110) | 0.3 - 2.0 mm | 30 - 45% | Väga plastiline; sobib sügavale{0}}tõmmatud elektrikorpustele |
| Messing (C260) | 0.3 - 3.0 mm | 35 - 50% | Hea vormitavus; ilma korraliku määrimiseta jälgige sapitust |
Paksuse vahemikud ja vormitavuse piirangud
Materjali paksus skaleerib otseselt kahte kriitilist protsessi muutujat: pressi tonnaaži ja jaamade arvu. Paksem mass nõuab igas vormimis- ja tühjendusjaamas rohkem jõudu ning kõigi aktiivsete jaamade kumulatiivne tonnaaž peab jääma pressimisvõimsuse piiridesse. 3 mm HSLA terasest tõmmatud detail võib vajada 400+ tonni kuue jaama vahel, samas kui sama geomeetriaga 1 mm madala-süsinikterase puhul võib vaja minna vaid 120 tonni.
Paksus mõjutab ka seda, kui palju tõmbeetappe detail vajab. Väärtus r- (plastilise deformatsioonisuhe) näitab, kui hästi peab materjal vastu tõmbamise ajal hõrenemisele. Madala süsinikusisaldusega teras, mille r-väärtus on 2,0 lähedal, võib ühes jaamas saavutada tõmbesuhte ligikaudu 2,0:1. Alumiinium võib r=0.7 juures hakkama saada ainult 1,5:1, enne kui seina õhenemine muutub vastuvõetamatuks, mis tähendab, et vajate täiendavat ümberjoonistusjaama. Iga lisatud jaam suurendab tööriistade maksumust, pikendab tarneaega ja nõuab rohkem pressplaadi pikkust.
Täppisstantsimise rakenduste puhul, kus tolerantsid on väikesed, võimendavad paksemad materjalid ka mõõtmete varieerumist jaamati, kuna elastne taastumisskaala suureneb koos paksusega. See on koht, kus tagasiminek muutub domineerivaks väljakutseks.
Tagasilöögi hüvitise strateegiad
Springback on elastsuse taastumine, mis tekib moodustava rõhu vabastamisel. Iga materjal hüppab tagasi, kuid suurus varieerub dramaatiliselt. HSLA terased ja austeniitsed roostevabad terased toodavad oluliselt rohkem tagasitõmbeid kui pehme teras, mõnikord on sihtnurga tabamiseks vaja 3–5 kraadi ülepainutust.
Transferstantsi stantsimine pakub tegelikult struktuurset eelist tagasilöögi haldamisel. Kuna iga jaam töötab iseseisvalt, saavad insenerid igal etapil rakendada erinevaid kompenseerimisstrateegiaid. Asüstemaatiline läheneminestantside simulatsioonis kasutatakse nelja faasi: mõõdetakse eeldatavat tagasitõuke suurust, leevendatakse seda protsessi modifikatsioonidega, nagu mündimine või triikimine, kontrollitakse korratavust, hinnates tundlikkust materjali varieerumisele, ja seejärel kompenseeritakse matriitsi pindade ülepainutamisega.
Praktikas tähendab see järgmist:
- Tõmbejaamad võivad sisaldada triikimissektsioone, mis vähendavad seina paksuse varieerumist ja lukustavad geomeetria
- Painutusjaamad painduvad üle arvestusliku summa, mis põhineb materjali tõmbetugevusel ja paksusel
- Lõppjaamad võivad kriitilisi funktsioone müntida või piirata, et viia mõõtmed tolerantsi piiridesse
- Simulatsioon kinnitab kompensatsioonivektori enne tööriistaterase töötlemist
Kõrge kõvenemisastmega-materjalid, nagu 304 roostevaba teras, muudavad oma tagasitõmbumiskäitumist esimesest tõmbamisest kuni viimase jaamani, kuna iga vormimisetapp suurendab voolavustugevust. Seda järkjärgulist kõvenemist tuleb modelleerida jaama kaupa, mitte eeldada konstantset. See on üks peamisi põhjuseid, miks täiustatud ülitugevad materjalid nihutavad projektid progressiivselt ülekandetööriistadele: sõltumatud jaamad võimaldavad sõltumatut kompenseerimist, samas kui progressiivne riba sunnib kõigi ühendatud jaamade jaoks ühtse kompromissilise kompensatsioonistrateegia.
Materjali omadused seavad piirid sellele, mis on füüsiliselt võimalik. Järgmine väljakutse on detaili enda kujundamine nii, et neid piire austatakse igas jaamas, kus valmistatavuse reeglid ja vormimise simulatsioon muutuvad oluliseks.
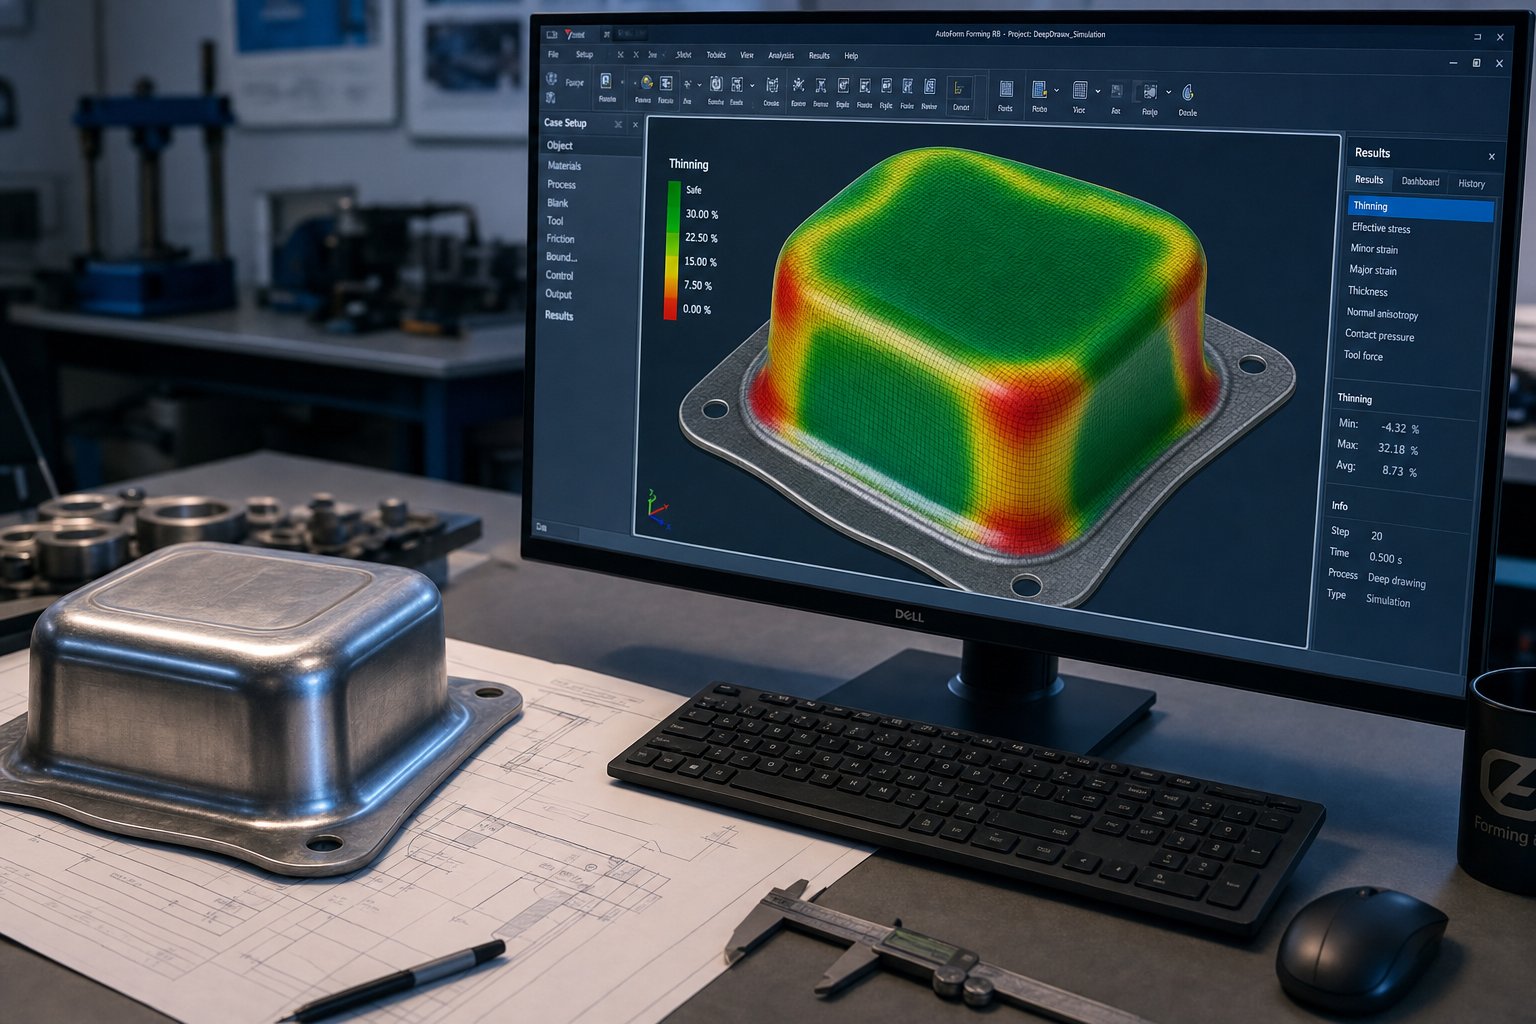
Disain ülekandevormi stantsimisel valmistatavuse tagamiseks
Materjali omadused määravad, mis on füüsiliselt võimalik. Osade projekteerimine määrab, kas neid füüsilisi piire järgitakse või rikutakse igas jaamas. Hästi läbimõeldud-edastusvormi osa voolab läbi iga etapi ilma materjali ülepingutamata, ilma tööriistade tööd segamata ja tarbetuid jaamu järjestikku sundimata. Halvasti kavandatud seade tekitab praaki, suurendab tööriistade maksumust ja pikendab tööaega kuude võrra.
Allolevad DFM-i reeglid ei ole teoreetilised eelistused. Need on piirangud, mis tulenevad sellest, kuidas metall tegelikult käitub, kui sellele sulgub ülekandevorm.
Jaama paigutusloogika ja järjestuse reeglid
Jaamade järjestamine ülekandevormis ei ole meelevaldne. Iga operatsioon peab arvestama, mida materjal on juba kogenud ja mida see veel läbima peab. Eesmärk on hallata pinge akumuleerumist, vältida häireid moodustavate tunnuste vahel ja minimeerida jaamade koguarvu.
Mõned põhimõtted juhivad seda, kuidas kogenud matriitsiinsenerid järjestavad toiminguid:
- Joonista enne augustamist- Lamedale toorikule augustatud augud moonutavad, kui materjali hiljem tõmmatakse. Enne augustatud detailide lisamist lõpetage alati peamised vormimistoimingud, välja arvatud juhul, kui augud on vormitud aladest piisavalt kaugel, et neid ei mõjutaks.
- Kare vorm enne lõplikku vormi- Jaotage sügavtõmme mitme jaama vahel järk-järgult väiksemate vähendustega. Esimene tõmbamine 45–50% vähendamisega, millele järgneb uuesti tõmbamine 25–30% ja 15–20%, hoiab ära rebenemise, minimeerides samal ajal jaamade arvu.
- Kärbi pärast vormimist- Lõplikud trimmimisjaamad eemaldavad üleliigse ääriku materjali alles pärast kõigi tõmbamis- ja ääristamistoimingute lõpetamist. Liiga varane kärpimine eemaldab materjali, mida järgnevad tõmbamisjaamad vajavad kontrollitud voolu jaoks.
- Eraldage raske vormimine täppisfunktsioonidest- Suure-jõutõmbejaamad tekitavad vibratsiooni ja väikeseid positsioonimuutusi. Mündimine, reljeeftrükk ja tihe -tolerantsiga augustamine kuuluvad hilisematesse jaamadesse, kus jõud on väiksemad ja osade positsioneerimine on stabiilsem.
- Kaasake jõudeolevad jaamad strateegiliselt- Tööriistadeta tühjad jaamad võimaldavad praagil matriitsist väljuda, annavad ruumi osade tõstjatele ja hoiavad jaamade vahelise sammu ühtlasena, ilma et see mõjutaks tööriista.
Iga lisajaam lisab kulusid ja nõuab rohkem pressvoodi pikkust. Osa, mille ohutuks moodustamiseks on vaja kahtteist jaama, ei pruugi saadaolevasse pressi mahtuda, mis tõukab projekti suurema masina või ümberkujundamise poole. Seetõttu saab jaamade arvust otsene majanduslik hoob: detailide geomeetria keerukuse vähendamine eemaldab sageli jaama, mis vähendab tööriistade maksumust 8–15% iga elimineeritud etapi kohta.
Funktsioonide paigutuse ja geomeetria piirangud
See, kuhu detailile elemendid paigutate ja kui agressiivselt nende suurust määrate, määrab otseselt selle, kas ülekandestants suudab geomeetriat usaldusväärselt toota. Erinevalt progressiivsest stantsimistööriistast, mis moodustab jooni järk-järgult, samal ajal kui riba pinget säilitab, toetub vabalt-seisev toorik ülekandevormis positsioneerimisel täielikult matriitsi õõnsusele ja tooriku hoidjale. See tähendab, et funktsioonide paigutuse reeglid on mõnes mõttes rangemad.
Järgige neid juhiseid, kui täpsustate ülekandevormide tootmiseks vajalikke osi:
- Minimaalne augu---vahemaa- Hoidke augustatud augud vähemalt 1,5–2 korda materjali paksusest igast servast või paindejoonest eemal. Lähem paigutus põhjustab järgneval vormimisel moonutusi või tekitab jämeda{4}}nõrke alasid.
- Joonise-ja-paksuse suhe- Silindrilise tõmbe korral saavutab üks jaam sõltuvalt materjalist tavaliselt sügavuse- ja -läbimõõdu suhte 1,5:1 kuni 2:1. Selle ületamiseks on vaja täiendavaid ümberjoonistamisjaamu, millest igaüks lisab tööriistakulusid.
- Minimaalne siseraadius- Sisenurga raadiused peavad olema materjali paksusest vähemalt 3-4 korda suuremad, et vormida saaks usaldusväärselt ilma pragudeta. Kahekordse paksuseni surumine on võimalik, kuid nõuab täiendavaid tõmbamisetappe ja suurendab tagasilükkamise riski.
- Funktsioonide vahe- Säilitage külgnevate objektide (augud, reljeefid, ribid) vahel materjali paksus vähemalt kolm korda, et vältida nende vastavate deformatsiooniväljade vahelist vastasmõju.
- Ühtsed seina paksuse eesmärgid- Kujundage teadlikult, et külgseinad on joonistamise ajal õhukesed. Täpsustage seina paksuse funktsionaalsed tolerantsid, selle asemel, et eeldada, et detail tuleb kõikjal välja nimigabariidiga.
- Suured süvisenurgad sügavatel objektidel- Isegi 1–2-kraadine süvis hõlbustab osade väljatõmbamist ja vähendab stantside kulumist vertikaalsetel pindadel.
Kõigil neil reeglitel on kulumõju. Tihedamad raadiused tähendavad rohkem jaamu. Avade tihedam paigutus tähendab suuremat riski ja tihedamaid protsessiaknaid. Järkjärguline tembeldamisprotsess võib mõnikord neid piiranguid vältida, kuna kanduriba pakub funktsioonidele sisseehitatud-materjalituge. Ülekandetööriistades seisab toorik eraldiseisvana ja kõik elemendid peavad moodustavate jõudude mõju all püsima ilma selle välise tugevduseta.
Kuidas vormimise simulatsioon kinnitab stantsi disaini
Rusikareeglid viivad teid teostatava lähtepunktini. Simulatsioon viib teid kinnitatud disainini. Kogu jaamade jada lõplike elementide analüüs paljastab probleemid, mida ükski käsitsi arvutamine ei suuda ennustada: lokaalne hõrenemine külgnevate objektide vahel, kortsumine toetamata äärikutsoonides või jaamadevahelised tagasilöögid, mis ühendavad -tolerantsiväliste lõplike mõõtmetega-.
VastavaltKeysighti uurimus tembeldamissimulatsioonist, aitab virtuaalne valideerimine protsessi konstrueerimise etapis määrata tooriku optimaalse kuju, hinnata stantsi esikülje kujundust ja ennustada tõmbekäitumist, et tagada õige vormitavus - enne füüsiliste tööriistade tootmist. See välistab kulukad proovi-ja-tõrkeahelad, mis vaevasid traditsioonilist stantside arendamist.
Tugev simulatsiooni töövoog ülekandevormide ja stantsimisprojektide jaoks järgib järgmist järjestust:
- Mudeli tooriku geomeetria ja materjali omadused (pinge-deformatsioonikõver, r-väärtus, paksus)
- Määrake iga jaama tööriistade geomeetria, sealhulgas stantsi, stantsi ja tooriku hoidiku pinnad
- Simuleerige iga moodustamisetappi järjestikku, kandes edasi eelmiste jaamade tüvede ajalugu
- Hinnake moodustamise piirdiagramme (FLD) igas jaamas, et kontrollida kangutamise või lõhenemise ohtu
- Hinnake tagasitõmbejõudu pärast iga toimingut ja lõplikul vabastamisel
- Korrake stantsi geomeetriat, raadiusi või jaamade arvu, kuni kõik elemendid jäävad ohutute vormimispiiride alla
Kriitiline arusaam on see, et simulatsioon peab modelleerima kõigi jaamade kumulatiivset mõju, mitte ainult iga jaama eraldi. Toorik, mis suudab vastuvõetava hõrenemisega 3. jaama üle elada, võib viiendas jaamas rikki minna, kuna varasemate operatsioonide kogunenud pinge jättis ebapiisava elastsuse. See järjestikune sõltuvus muudab järkjärgulise stantsimise protsessi lihtsamaks, et mõnel juhul simuleerida - ribaühendus piirab materjali voolu ennustataval viisil. Ülekandevormi simulatsioon peab jälgima täiesti vaba töödeldavat detaili läbi iga ümberpaigutamise ja vormimise.
Keerulisi ülekandevormi projekte täpsustavate inseneride jaoks saavad tarnijad, kes integreerivad simulatsiooni hinnapakkumise faasi, tuvastada jaamade loendusnõuded, märgistada DFM-i probleemid ja teha ettepanekuid geomeetria muutmiseks enne tööriistainvesteeringute algust.YICHENI ülekandestantsimisvorminsenerimeeskond toetab seda tüüpi DFM-i hindamist projekti varajastes etappides, rakendades enne tööriistaterasele pühendumist mitme-jaama simulatsiooni, et kinnitada robotite ülekande teostatavust, moodustamise järjestusi ja mõõtmete korratavust. See lähenemine surub kokku arenduse ajakava ja vähendab kulukate kesk{2}}ehituse muudatuste riski.
Simulatsioon kinnitab, kas teie disain on toota. Järgmine küsimus on, kas on majanduslikult põhjendatud -, kui palju detaile peate tembeldama, enne kui tööriistainvesteeringud end ära tasuma hakkavad, ja kus on kulude ületamine alternatiivsete tootmismeetodite suhtes.
Tootmismahu ökonoomika ja kulude planeerimine
Valmistatav disain on vaid pool võrrandist. Teine pool on see, kas suudate investeeringut õigustada. Ülekandestantsimine nõuab märkimisväärset algkapitali ja see kapital hakkab tulu teenima alles siis, kui tootmismaht ületab läve, milleni paljud projektid kunagi ei jõua. Arusaamine, kus see lävi asub ja mis viib selle kõrgemale või madalamale, eraldab teadlikud tööriistaotsused kallitest vigadest.
Helitugevuse künnised ja{0}}kahtlane mõtlemine
Tembeldamise ökonoomika keerleb amortisatsiooni ümber. Kuuekohaline stants toodab osi iga senti, kuid ainult siis, kui kasutate piisavalt osi, et alginvesteeringut vähendada. Konkreetselt ülekandestantside puhul langeb katkestus{2}}tasaväärtus tavaliselt kõrgemale kui järkjärgulise tööriista puhul, kuna kogu tööriistapakett hõlmab mitut sõltumatut jaama ja ülekandemehhanismi.
Kui kõrge? See sõltub osa keerukusest ja sellega, millega võrrelda. Osade puhul, mida toodetakse praegu progressiivsete stantsimise ja valmistamismeetoditega, nagu laserlõikamine, pidurdamine või keevitamine, muutub stantsimine elujõuliseks, kui aastane maht ületab ligikaudu 10 000–20 000 ühikut. Staub Manufacturing märgib, et täiustatud lasersüsteemid toetavad nüüd tõhusalt 30 000–50 000 aastaühikut,{10}}mis tähendab, et stantsimine peab näitama selget kokkuhoidu tüki kohta, mis ületab nende künniste, et õigustada tööriistakulu.
Lihtsamate osade puhul, mis võiksid töötada suure kiirusega progresseeruva stantsimise seadistuses, nihkub arvutus veelgi. Progressiivne stants, mis töötab kiirusega 60-100+ lööki minutis sõite -tüki kohta, langeb nii agressiivselt, et ülekandetööriistad võidavad ainult siis, kui detaili geomeetria muudab järkjärgulise tootmise füüsiliselt võimatuks või kui järkjärguline stants ise muutub liiga keeruliseks.
Mõelge katkest{0}}isegi mitte ühele numbrile, vaid vahemikule, mida kujundavad kolm muutujat: tööriistade maksumus, tükikulu-delta versus alternatiivne protsess ja aastane mahukohustus. Kallim tööriistapakett vajab amortiseerimiseks kas suuremat kuludeltat või suuremat mahtu. Lihtsam, vähemate jaamadega ülekandevorm puruneb veelgi varem.
Tööriistade kulutegurid ja teostusaja tegurid
Mis tegelikult määrab, kas teie ülekandevormi pakett maksab 100 000 või 500 000 dollarit? Draiverid asuvad etteaimatavas hierarhias. Siin on peamised kulutegurid mõju järjekorras.
- Jaamade arv- Iga sõltumatu jaam lisab stantsitud terase, töötlemistunnid ja katseaja. 12-jaamaline stants maksab ligikaudu kaks korda rohkem kui 6-jaamaline matriit, mitte sellepärast, et iga jaam on võrdselt kallis, vaid seetõttu, et kumulatiivne keerukus kasvab koos arvuga.
- Die keerukus jaama kohta- Lihtne tühjendusjaam maksab murdosa süvatõmbejaamast -lämmastikvedrude, nukk-ajamiga külgtoimingute ja täppis-maatõmberõngastega.Tööstuse hankimise andmednäitab, et töötlemine ja keerukus moodustavad 30–50% stantside kogukuludest.
- Matriitsi enda materjaliklass- Esmaklassilised tööriistaterased, nagu SKD11, või tugevalt{2}}kuluvate piirkondade jaoks mõeldud kõvakarbiidterased lisavad materjalikuludele 20-40% võrreldes pehmemate eelkarastatud terastega, mis sobivad lühema tööperioodi jaoks.
- Tolerantsusnõuded ja pinnaviimistlus- Klass-Nähtavate autopaneelide pinnavormid nõuavad põhjalikku käsitsi määrimist ja poleerimist. Konstruktsiooniosad, mille kosmeetikanõuded on nõrgemad, jätavad selle töömahuka etapi vahele.
- Proovi- ja valideerimistsüklid- Matriitsi testimine pressis, ajastuse reguleerimine ja osade mõõtmete kontrollimine lisab tavaliselt 10–15% projekti kogumaksumusest. Keerulised geomeetriad võivad vajada mitut proovi iteratsiooni.
Juhtimisaeg järgib sarnast mustrit. Standardsete ülekandevormide projektid kestavad 8–16 nädalat alates disaini väljalaskmisest kuni artikli esimese kinnitamiseni. Iga lisatud jaam pikendab seda ajakava, kuna tuleb töödelda rohkem tööriistaterast, rohkem komponente tuleb kokku panna ja rohkem jaamu vajab individuaalset kontrolli, enne kui kogu jada saab käitada. Projektid, mis nõuavad järkjärgulist stantsimise teenust stantsimiseks ja vormimiseks eraldi ülekandevormi, lisavad tööriistade ehituse vahel koordineerimisaega.
Tüki kulude võrdlus meetodite lõikes-
Kui matriit on ehitatud ja kinnitatud, muutub ülekande tembeldamise ökonoomika-tüki kohta veenvaks. Tsükliajad 6-15 lööki minutis keeruliste osade puhul (kõrgem lihtsamate geomeetriate puhul) tähendavad läbilaskevõimet, millele valmistamine ei sobi. Osa, mille laserlõikamiseks, presspiduril vormimiseks ja alamkomponentidest keevitamiseks kulub 4 minutit, võib ülekandevormis kuluda 4–8 sekundit.
Mõelge, kuidas erinevad meetodid võrreldavad mõõdukalt keeruka tõmmatud ja augustatud osa mahuga:
- Valmistamine (laser + piduri vajutamine)- Väike investeering tööriistadesse, kõrge-tüki hind. Ökonoomne alla 5000-10000 ühikut aastas. Paindlik disaini muutmiseks.
- Üksik{0}}tabamus sureb- Mõõdukas tööriistakulu toimingu kohta, kuid mitu seadistust ja toimingutevaheline käsitsemine suurendab tööjõukulu tüki kohta. Elujõuline 5000–30 000 ühiku jaoks, kus geomeetria on lihtne.
- Progressiivsed stantsimisteenused- Madalaim-tüki hind väga suurte mahtude puhul (500 000+). Progressiivne stantsimispress, mis töötab suure SPM-iga, amortiseerib oma tööriista maksumuse kiiresti, kuid stants ise on kallis ja geomeetria peab olema ribaga{5}}ühilduv.
- Ülekande stantsimine- Kõrgem tööriistakulu kui üksiklöögil-, sageli madalam kui sama keerulisel progressiivsel stantsil. Tüki hind langeb allapoole tootmist umbes 20 000–50 000 ühikuni, olenevalt osade keerukusest ja jaamade arvust.
Peamine arusaam on järgmine: ülekandevormid on majandusliku kesktee tootmise paindlikkuse ja järkjärgulise stantside tõhususe vahel. Need teenindavad keerulisi osi keskmise-kuni-suure mahuga, kus järkjärguline tööriist on geomeetriliselt võimatu ja valmistamine on liiga aeglane. Tükikulu-eelis tootmise ees kasvab iga toodetud ühikuga, kuid tasumine realiseerub ainult siis, kui teie mahuprognoos on täpne ja stabiilne.
Ebatäpsed mahuprognoosid on investeeringute tembeldamisel üks levinumaid kahetsusallikaid. Nõudluse ülehindamine jätab kallid tööriistad alakasutatud. Selle alahindamine tähendab, et valisite valmistamise, kui tembeldamine oleks toote elutsükli jooksul oluliselt säästnud. See ebakindlus on põhjus, miks hoolduse planeerimine ja stantside pikaealisus on sama olulised kui esialgne kuluanalüüs - enneaegselt kuluv või ootamatult ebaõnnestunud matriit muudab kogu majanduspilti.
Tööriistade hooldus ja tõrkeotsing ülekandestantsid
Matriit, mis kulub enneaegselt või ebaõnnestub keset{0}}töötamist, ei maksa ainult raha remonti. See rikub ajakavasid, lammutab materjali ja nihutab kogu-tüki maksumuse arvutamist, mis õigustas tööriistainvesteeringut. Ülekandevormi tembeldamine lisab tavapärasele stantsihooldusele teise hooldusvaldkonna: ülekandemehhanismi enda. Haaratsid kuluvad, ajastus triivib ja servoprofiilid halvenevad. Mõlema süsteemi tervena hoidmine nõuab erinevaid ajakavasid ja erinevaid kontrollikriteeriume.
Ennetava hoolduse ajakavad ja kulumisnäitajad
Ülekandestantsimispressiliini hooldussagedus jaguneb kahte kategooriasse: stantsikomponendid ja ülekandesüsteemi komponendid. Igaüks neist järgib oma rütmi, sest nad kuluvad erineva kiirusega ja neil on lagunemisel erinevad sümptomid.
Dieedi komponentide intervallid:
- Iga vahetus- Eemaldage stantside õõnsustest laastud ja nälkjad, kontrollige määrdevoolu tõmbejaamade tõmbamiseks, kontrollige visuaalselt stantsi otsikuid ja lõikeservi ilmsete kahjustuste suhtes ning veenduge, et praagi teed on takistusteta.
- Iga nädal või 50 000-100 000 löögi kohta- Mõõtke läbitorgatud objektide servade kõrgust, kontrollige juhttihvtide vahekaugust näidikute abil, kontrollige eemaldamisplaate ja lämmastikvedrusid väsimise suhtes ning registreerige SPC andmete abil kriitiliste detailide omaduste mõõtmete trendid.
- Iga kuu või 100 000-300 000 löögi kohta- Lihvige lõikeservad uuesti, kui jäme kõrgus ületab spetsifikatsiooni, riietage tõmberaadiused, mis näitavad tõmbumist või tõmbumist, kontrollige stantsi joondamist ja plaadi tasasust ning vahetage välja kulunud asukohatihvtid või mõõteplokid.
- Kapitaalremont 70–80% eeldatavast elueast- Täielik lõhkumine, kõigi kulumispindade mõõtmete audit, vedrude ja kinnitusdetailide väljavahetamine ning kogu jaama jada ümber-kvalifitseerimine. Selle ennetava kapitaalremondi ajastamine enne --elu lõppu väldib kesk-rikkeid, mis põhjustavad palju kallimaid planeerimata seisakuid.
Ülekandesüsteemi intervallid:
- Iga vahetus- Kontrollige haaratsi sõrmede kulumist, pragusid või valesid joondusi. Veenduge, et sõrmede sulgemisjõud on kõigis jaamades ühtlane. Kontrollige, kas andurid tuvastavad igas asendis õigesti osa olemasolu.
- Iganädalane- Mõõtke ülekandevarda sirgust ja kontrollige kinnitusmehhanismide lõtvust. Kontrollige servoajami tagasisidet asendivigade või -jälgede tõrkeotsuste suhtes logitud andmetes.
- Igakuine- Määrige ülekandesiinide laagreid ja kuulkruvisid. Kontrollige (mehaaniliste süsteemide) nukijälgijatel lamedaid kohti. Kalibreerige osade kohalolekuandurid uuesti, kui tagasilükkamise määr on suurenenud ilma nähtava stantsi kulumiseta.
Peamised mõõdetavad indikaatorid, mis käivitavad stantsimispressiliini plaanivälise hoolduse, on tõusev jämekõrgus, kitsenev hele nihkeriba lõigatud servadel, suurenenud pressi tonnaaž käigu kohta (näitab nüri lõikeserva või hõõrdumise suurenemist) ja mõõtmete triivi SPC diagrammides. Ülekandmise poolel jälgige osade sagenevat valesti registreerimist, vahelduvaid söötmisvigu ja paigutusfaasis kuuldavaid lööke, mis viitavad ajastus- või asukohavigadele.
Levinud rikkerežiimid ja algpõhjused
Matriitsi ülekandeoperatsioonidel on mõned tõrkerežiimid progressiivse stantsimisega, kuid need toovad kaasa ka ainulaadseid probleeme, mis on seotud stantsi ülekandemehhanismi ja tooriku vaba{0}}seisuga.
Ebaõnnestumine ja valesti registreerimine- Kui toorik jõuab veidi kõrvale-asendisse, nihkuvad augud, seinad muutuvad ebaühtlaseks ja trimmijooned lähevad laiali. Põhjused on peaaegu alati pigem ülekandesüsteemis kui matriitsis endas. Haaratsi sõrmede kulumine vähendab kinnitusjõudu, võimaldades detailil kiirenduse ajal nihkuda. Ajastustriiv nukk-{5}}juhitavates süsteemides liigutab paigutusakent rambi laskumise suhtes. Isegi muutused osa massis, alates materjali paksuse muutumisest partiideni, võivad muuta tooriku aeglustumist oma pesaasendisse.
Kortsumine tõmbejaamades- Kortsud tekivad siis, kui survepinge toetamata äärikupiirkondades ületab materjali paindetakistuse. Transferstantside puhul on selle põhjuseks sageli tooriku hoidiku jõu vähenemine (kulunud lämmastikvedrud või hüdrauliline rõhukadu), tooriku suuruse kõikumine ülesvoolu sulgemistoimingust või määrdeaine ebaühtlus, mis muudab tooriku ja matriitsi pinna vahelist hõõrdetegurit. Nagutembeldamise protsessi eksperdid märgivad, võib liigne kortsumine põhjustada ka lõhenemist, sest kortsusmaterjal peab enne stantsiõõnde voolamist kortsutama, piirates metalli voolu ja põhjustades liigset hõrenemist.
Lõhkumine ja rebimine- Vastupidiselt kortsumisele tekivad lõhed, kui tõmbepinge ületab materjali vormimispiiri. Põhjused on ebapiisav määrimine, kulunud tõmberaadiused, mis tekitavad lokaalseid pingekontsentratsioone, või liigne tooriku hoidiku jõud, mis piirab materjali voolu. Ülekandevormis tekivad lõhed ka kumulatiivsest deformatsioonist, kui ülesvoolu jaamad õhutavad materjali prognoositust rohkem, jättes hilisemateks vormimisoperatsioonideks ebapiisava elastsuse.
Die purunemine- Puntsi otsad purunevad, stants blokeerib pragu ja lisab kiibi. Tavalisteks algpõhjusteks on valesti paigutatud toorikute põhjustatud ülekoormus, tööriistaterase ebaõige kuumtöötlemine, nälkja tõmbamine (kui tühjaks tehtud nälk kleepub stantsi külge ja siseneb uuesti stantsi) ja väsimuse kuhjumine korduvatest laadimistsüklitest ilma pingevabastuseta.
Pinnaviimistluse halvenemine- Kui määrimine ebaõnnestub, stantsi pinnad muutuvad kulumise tõttu karedaks või praht koguneb tõmbeõõnsustesse, tekivad kriimustused, täkked ja stantsijooned. Ülekandevormid on eriti vastuvõtlikud, kuna iga jaama stantsi pind puutub kokku vaba toorikuga, mis võib kanda eelmisest toimingust pärit osakesi.
Tõrkeotsingu raamistik ülekandevormi probleemide jaoks
Kui ilmneb defekt, on instinkt stantsi reguleerimiseks. Kuid ülekande tembeldamisel peitub algpõhjus sageli mujal: ülekande ajastuses, sissetulevas materjalis või pressi seisukorras. Süstemaatiline -põhjuseks-lähenemine hoiab ära raisatud jõupingutused vale parandamiseks.
| Sümptom | Tõenäoline põhjus | Parandustegevus |
|---|---|---|
| Osa on jaamas valesti paigutatud (augud-asukohast eemal, asümmeetrilised seinad) | Haaratsi sõrmede kulumine; ajastuse triiv ülekande ja pressilöögi vahel; pesaploki kulumine | Asendage kulunud sõrmed; ülekande ajastuse ümberkalibreerimine vända nurga vajutamiseks; re-nupppesaplokid |
| Kortsumine joonistatud kestadel | Tühja hoidiku jõu vähenemine (vedruväsimus või hüdrauliline kadu); toorik ülegabariidiline; määrdeaine ülejääk äärikutsoonis | Vahetage lämmastikvedrud või taastage hüdrauliline rõhk; kontrollige tooriku mõõtmeid; reguleerige määrdeaine pealekandmise mustrit |
| Tõmberaadiuste lõhenemine või rebimine | Kulunud või tõmbunud tõmberaadius; ebapiisav määrimine; materjalipartii varieeruvus (väiksem pikenemine); liigne tooriku hoidiku jõud | Poola või lihvima tõmberaadiused; taastada määrimisvool; kontrollida sissetuleva materjali sertifikaati; vähendage hoidiku jõudu järk-järgult |
| Mõõtmete triiv (astmeline, prognoositav) | Lõikeserva kulumine suurendab jämedust; juhttihvtide lõtvumine; soojuspaisumine pikkade jooksude ajal | Lihvida servad ajakava järgi; mõõta ja vahetada juhttihvtid; lubage soojenemisperioodi-või reguleerige stantsi kompensatsiooni |
| Vahelduvad söötmishäired (osa ei jõua jaama) | Ülekande sõrme sulgemisjõud ebaühtlane; osa kleepub eelmises jaamas vaakumi või lõhestumise tõttu; anduri vale joondamine | Reguleerige sõrmega kinnitusmehhanismi; lisage kleepuvasse jaama õhulöök-või tõstke tihvtid; andurid ümber joondada |
| Punch või sisendi purunemine | Nälkjate tõmbamine; valesti paigutatud tühi, põhjustades -keskmise laadimise; väsimuspragunemine liigsetest löökidest ilma hoolduseta | Lisage nälkjate kinnihoidmise funktsioonid (positiivne rõhk, vaakum); lahendada ülesvoolu positsioneerimise probleem; ajastada stressi leevendamine või asendamine 70% elueaga |
| Pinna kriimud või närimisjäljed | Die pinna karestamine; praht tõmbeõõnes; määrdeaine kile lagunemine; osa lohistamine teisaldamise ajal | Poola stantsipinnad; puhastage õõnsused igas vahetuses; muutke määrdeaine tüüpi või suurendage vooluhulka; reguleerige ülekande paigutuse kõrgust, et vältida lohistamist |
Kõige tõhusam tõrkeotsingu harjumus on enne meetmete võtmist eraldada stantsiga-seotud defektid ülekandega seotud-defektidest. Kiire test: kui defekt on kõigis samas kohas asuvates osades ühtlane, on selle põhjuseks tõenäoliselt stants. Kui see on katkendlik või erineb osade lõikes, vaadake esmalt ülekandesüsteemi, materjali varieerumist või pressi seisukorda. See eristus säästab tunde valesti suunatud reguleerimisest ja kaitseb stantsi pindu tarbetu ümbertöötlemise eest.
Hooldusdistsipliin ja süstemaatiline tõrkeotsing kaitsevad teie tööriistainvesteeringut kogu selle elutsükli jooksul. Kuid isegi täiuslikult hooldatud stants ei suuda päästa projekti, mis poleks pidanud seda protsessi kasutama, -, mis tõstatab viimase, sama olulise küsimuse: kuidas teate, kas ülekandevormi stantsimine on teie konkreetse rakenduse jaoks õige valik ja mida peaksite otsima partnerilt, kes aitab teil seda kõnet teha?
Teadmine, millal kasutada ülekandestantse ja valida õige partner
Mitte iga osa ei kuulu ülekandevormi hulka. Protsess pakub erakordset väärtust keerukate, keskmise -kuni -suure mahuga rakenduste jaoks, kuid selle vale projekti peale surumine raiskab kapitali, pikendab tähtaegu ja toodab osi, mida oleks saanud muul viisil tõhusamalt teha. Aus olla, millal lahkuda, on sama oluline kui teadmine, millal investeerida.
Kui ülekandestantsimisstants ei sobi
Mitmed tingimused näitavad, et see protsess on töö jaoks vale tööriist:
- Väga väikesed kogused (alla 10 000 aastas)- Tööriistainvesteeringut lihtsalt ei saa amortiseerida. Kuue-jaama ümberpaigutamise stants, mis maksab 150 000 $-300 000 dollarit, toodab osi iga senti, kuid ainult siis, kui tembeldate neid piisavalt. Alla 10 000 aastaühiku valmistamismeetodid, nagu laserlõikamine ja pidurdamine, toovad sama osa väiksema kogukuluga, kuigi tükihind on kõrgem.
- Äärmiselt lihtsad geomeetriad- Kahe augu ja ühe kurviga lame sulg ei vaja mitut sõltumatut jaama. Progressiivsed stantsimisvormid saavad selle klassi osadega hakkama kiiremini ja odavamalt. Kui geomeetria ei nõua kunagi, et toorik oleks vormimiseks-vabalt seisev, pole põhjust ülekande keerukust lisada.
- Ultra-õhukesed fooliummaterjalid (alla 0,2 mm)- Fooliumil puudub ülekandesõrmede täpseks haaramiseks ja asendiks vajalik jäikus. Toorik deformeerub transportimisel oma raskuse all ja isegi väiksemad ülekandelati kiirendusjõud põhjustavad kortsumist või asendivigu. Progressiivsed stantsid, mis hoiavad õhukese materjali kogu kanduriba küljes, on siin loomulik valik.
- Väga kõrget SPM-i nõudvad osad- Ülekandemehhanismid loovad liikumistsükli iga vajutuse vahel. Isegi kõige kiiremate servo-süsteemidega on praktilised kiirused tunduvalt väiksemad kui progressiivne matriitsiga sama pressiga saavutatav. Kui teie aastane maht nõuab tootmiseesmärkide saavutamiseks 80+ lööki minutis, on peaaegu alati lahenduseks järkjärguline stants ja stantsimine.
- Lihtsad silindrilised joonised ilma sekundaarsete tunnusteta- Lihtne tass ilma augustamiseta, ääristeta või kärpimiseta võib sageli töötada ühe-löögiga sügavtõmbevormiga ja palju väiksemate tööriistainvesteeringutega. Ülekande tööriistad teenivad oma koha, kui mitu toimingut peavad toimuma järjest, mitte siis, kui piisab ühest toimingust.
Ühine joon: ülekandestantsiga stantsimine lahendab mitme-operatsiooniga, geomeetriliselt keerulised helitugevusega seotud probleemid. Eemaldage mõni neist kolmest tingimusest ja tõenäoliselt võidab lihtsam protsess.
Mida otsida Transfer Die partnerilt
Õigete ülekandestantside tarnijate valimine on sama oluline kui õige protsessi valimine. Selle keerukuse taseme stantsimis- ja stantsimisprojektid nõuavad partnereid, kes toovad kaasa insenerisügavuse, mitte ainult töötlemisvõimsuse. Pood, mis ehitab hästi progressiivset stantsimist, ei oma automaatselt mitme-jaama järjestamise oskusteavet, robotite integreerimise kogemust ega simulatsioonitaristut, mis projektide nõudlust edastaks.
Potentsiaalsete partnerite hindamisel seadke prioriteediks järgmised võimalused:
YICHENnäitab, kuidas see praktikas välja näeb. Nende insenerimeeskond toetab mitme-jaama moodustamise hindamist, robotite edastuse integreerimist ja korratavuse valideerimist alates pakkumise etapist, andes inseneridele konkreetse ressursi keeruliste ülekandevormide projektide jaoks, mis nõuavad enne tööriistade kasutuselevõttu DFM-i koostööd.
Lisaks sellele konkreetsele näitele peaks teie hindamine hõlmama järgmist:
- Mitme{0}}jaama kujundamise võimalus- Kas tarnija saab kogu jaamade jada ise kavandada ja ehitada- või sõlmib ta üksikute jaamadega alltöövõtu? Ühtne disainijuhtimine tagab ühtlase läbisõidu-kõrguse, joondatud sulgemiskõrgused ja kooskõlastatud ajastuse kõigi tööriistade puhul.
- Majasisene moodustamise simulatsioon- Tarnijad, kes käitavad enne tööriistaterase lõikamist FEA{1}}põhiseid simulatsioone, märkavad varakult hõrenemis-, kortsumis- ja tagasilöögiprobleeme. See vähendab otseselt proovitsükleid ja lühendab tarneaega.
- Roboti- või servoülekande kogemus- Ülekande liikumisprofiilide, sõrmede tagastusteede ja häirete kõrvaldamise mõistmine on eriteadmised. Partner, kes on välja töötanud tööriistad konkreetsete ülekandesüsteemide tüüpide jaoks, saab optimeerida jaamavahesid ja osade orientatsiooni maksimaalse SPM-i saavutamiseks.
- Tolerantsi kontrollimise meetodid- Küsige, kuidas nad kontrollivad mõõtmete vastavust. CMM-i kontroll esimeses artiklis on standardne, kuid tugevad partnerid pakuvad enne tootmise kinnitamist ka SPC-andmeid proovitöödest, kriitiliste mõõtmete GR&R-uuringutest ja dokumenteeritud võimeindeksitest (Cpk).
- DFM-i koostöövalmidus- Parimad tarnijad ei loo ainult seda, mida te joonistate. Nad lükkavad tagasi funktsioonid, mis suurendavad jaamade arvu, soovitavad geomeetrilisi muudatusi, mis parandavad vormitavust, ja pakuvad välja materjalialternatiive, mis vähendavad tonnaaži või tagasilöögiprobleeme.
- Kommunikatsiooni- ja projektijuhtimise struktuur- Ülekandmisvormide projektid hõlmavad mitut ettevõtet (pressitootja, ülekandesüsteemide tarnija, stantside ehitaja, stantsimistehas). Selgete projektijuhtimisprotsesside ja tundliku suhtlusega partner hoiab ära viivitused, mis kuhjuvad, kui osapoolte vahel otsuste langetamine toimub.
Punased lipud hõlmavad tarnijaid, kes pakuvad pakkumisi ilma teie edastussüsteemi spetsifikatsioonide kohta küsimata, kes ei suuda selgitada oma jaamade järjestuse loogikat või kellel pole simulatsioonivõimet ja kes tuginevad täielikult füüsilisele proovile. Need lüngad tähendavad otseselt pikemat teostusaega, rohkem katsete iteratsioone ja suuremaid projekti kogumaksumusi.
Projekti spetsifikatsiooni kontrollnimekiri inseneridele
Enne kui saadate pakkumise mis tahes ülekandevormi tarnijale, pange need esemed kokku. Mittetäielikud spetsifikatsioonid põhjustavad ebatäpseid hinnapakkumisi, valesti joondatud ootusi ja{1}}projekti ulatuse keskmisi muudatusi, mis suurendavad kulusid:
- Osade täielik joonis- 3D-CAD-mudel pluss 2D-printimine koos täielike GD&T tähelepanulaienditega. Kaasake kõik funktsioonide jaoks-olulised-dimensioonid, mis on selgelt märgistatud.
- Materjali spetsifikatsioon- Klass, temper, paksus ja mis tahes suunanõuded (tera orientatsioon vormimissuuna suhtes).
- Aastane maht ja partii suurus- Aastane kogunõudlus, tüüpilised tellimuste kogused ja toote eeldatav kasutusiga aastates. See määrab stantsi eluea nõuded ja hooldusintervallid.
- Tolerantsi nõuded- Määrake, millised mõõtmed nõuavad Cpk-kinnitust ja millised võimekuse indeksid on vastuvõetavad (1,33, 1,67 või kõrgemad).
- Pinnaviimistluse nõuded- Tuvastage kosmeetilised pinnad, vastuvõetavad märgisügavused ja kõik stantsimisjärgsed-viimistlusnõuded (värvimine, plaatimine, pulbervärvimine), mis mõjutavad seda, kui agressiivselt võib stants detailiga kokku puutuda.
- Sekundaarsed operatsioonid- Loetlege kõik tembeldamisjärgsed-tööd (keevitus, keermestamine, kokkupanek, kuumtöötlus), et stantsi kujundaja saaks arvesse võtta nullpunkti omadusi ja käsitsemispindu.
- Pressi- ja edastussüsteemi spetsifikatsioonid- Tonnaaž, voodi suurus, käigu pikkus, sulgemiskõrgus, ülekande tüüp (servo- või mehaaniline), tõusuvahemik, tõstekõrgus ja kinnituskaugus. Kui ajakirjandus pole veel valitud, märkige see selgesõnaliselt.
- Osade või prototüüpide näidised- Füüsilised näidised, vahtmudelid või 3D{2}}prinditud esitused aitavad tarnijatel hinnata käsitsemis- ja orientatsiooniprobleeme, mida joonised üksi ei pruugi edasi anda.
- Kvaliteedi- ja sertifitseerimisnõuded- ISO 9001, IATF 16949 või valdkonna-spetsiifilised standardid, mida tarnija peab järgima.
See kontrollnimekiri ei ole bürokraatlik üldkulu. Iga ese mõjutab otseselt stantsi konstruktsiooni, kui palju jaamu on vaja ja kui palju tööriistad maksavad. Kasvõi ühe elemendi, eriti edastussüsteemi spetsifikatsioonide puudumine võib sundida ümberkujundamist pärast seda, kui projekt on juba käimas. Täielik pakett on kõige tõhusam viis täpse hinnapakkumise, realistliku ajakava ja stantsi saamiseks, mis toodab nõuetele vastavaid osi alates esimesest tootmistsüklist.
Transfer Die stantsimise KKK
1. Mis vahe on ülekandevormi stantsimisel ja progressiivsel stantsimisel?
Põhiline erinevus seisneb selles, kuidas toorik liigub läbi stantsi. Progressiivse stantsimise korral jääb osa kõigi vormimisoperatsioonide jooksul pideva metallriba külge. Ülekandestantsimisel eraldatakse toorik poolist varakult, seejärel tõstab mehaaniline või servo{2}}ülekandesüsteem üles ja kannab selle sõltumatute stantsijaamade vahel. See eraldamine annab ülekandevormidele võimaluse käsitleda suuremaid osi, sügavamaid tõmbeid ja mitme -telje geomeetriat, mida oleks võimatu moodustada, kui materjal jääb ribale. Progressiivsed stantsid töötavad tavaliselt kiiremini ja sobivad suure-mahuga väikeste osade jaoks, samas kui ülekandevormid teenindavad keskmise{7}}kuni-suure mahuga keerulisi osi, mis vajavad vaba-vormimist.
2. Mis tüüpi osad sobivad kõige paremini ülekandestantsimiseks?
Ülekandestantsimine töötab kõige paremini osade puhul, millel on kolm tunnust: geomeetriline keerukus, keskmine{0}}kuni -suur suurus ja tootmismaht üle 20 000 ühiku aastas. Konkreetsete näidete hulka kuuluvad süvatõmmatud-autode konstruktsiooniklambrid, suured seadmete korpused, mitme-teljega paneelid ja osad, mis nõuavad töödeldava detaili mõlemal küljel. Osad, mis vajavad mitut ümberjoonistamise etappi, tugevaid äärikuid või eri suundadest moodustatud osi, on kõige kasulikumad, kuna-seisvat toorikut saab jaamade vahel ümber paigutada. Lihtsaid lamedaid osi, millel on minimaalne vormimine või väga väikesed osad, sobivad paremini progressiivsed stantsid või{10}}ühelöögitööriistad.
3. Mitu jaama vajab tüüpiline ülekandevorm?
Enamik ülekandevormide projekte kasutab 4–12 sõltumatut jaama, kuigi täpne arv sõltub osade keerukusest, tõmbesügavusest ja sekundaarsete funktsioonide (nt augustatud augud või äärikud) arvust. Lihtne tõmmatud kärpimisega kest võib vajada vaid 4–5 jaama, samas kui keeruline autopaneel koos mitme ümberjoonistamise, augustamise, painutamise ja löömisega võib vajada 10–12. Iga täiendav jaam lisab tööriistade maksumusele ligikaudu 8–15% ja nõuab rohkem pressplaadi pikkust. Tarnijad, nagu YICHEN, kasutavad pakkumise etapis vormimissimulatsiooni, et määrata enne tööriistaterasele pühendumist optimaalne jaamade arv, aidates inseneridel tasakaalustada vormimisnõudeid kulupiirangutega.
4. Milline tootmismaht muudab ülekandevormi stantsimise kulu-efektiivseks?
Võrreldes tootmismeetoditega, nagu laserlõikamine ja pidurdamine, jääb ülekandestantsi stantsimise{0}}tasaduspunkt tavaliselt 20 000–50 000 aastaühikuni. Kuid see lävi nihkub osa keerukuse, jaamade arvu ja nihutatava alternatiivse protsessi põhjal. Lihtsamad osad, millel on vähem jaamu, purunevad veelgi varem, samas kui keerulised stantsid 10+ jaamaga vajavad investeeringu amortiseerimiseks suuremat mahtu. Osade puhul, mis võiksid teoreetiliselt töötada progressiivses matriitsis, on ülekandetööriistade kasutamine majanduslikult mõttekas ainult siis, kui geomeetria ei ühildu ribapõhise vormimisega või kui samaväärne progresseeruv stants oleks liiga keeruline.
5. Kuidas teete valiku servo-ja mehaanilise ülekandesüsteemide vahel?
Valik sõltub teie tootmissegust, ümberlülitussagedusest ja osa omadustest. Mehaanilised nukk-{1}}süsteemid seovad kõik liikumised fikseeritud vända nurga all, muutes need usaldusväärseks ja vastupidavaks spetsiaalsete liinide jaoks, mis töötavad aastaid ühte osade perekonda. Servo{3}}juhitavad süsteemid pakuvad programmeeritavaid liikumisprofiile, mis võimaldavad operaatoritel digitaalselt reguleerida sõidukaugusi, kiirendusi ja ajastust. See muudab need ideaalseks rajatistes, kus ühispressidel mitu osanumbrit tembeldatakse, asümmeetriliste või erineva kaaluga osade käsitsemine või liikumise kattumise optimeerimise kaudu maksimaalne löögisagedus minutis. Servosüsteemid vähendavad oluliselt ka üleminekuaega, kuna uued profiilid laaditakse digitaalselt, mitte ei nõua füüsilist nukkide vahetust.


