


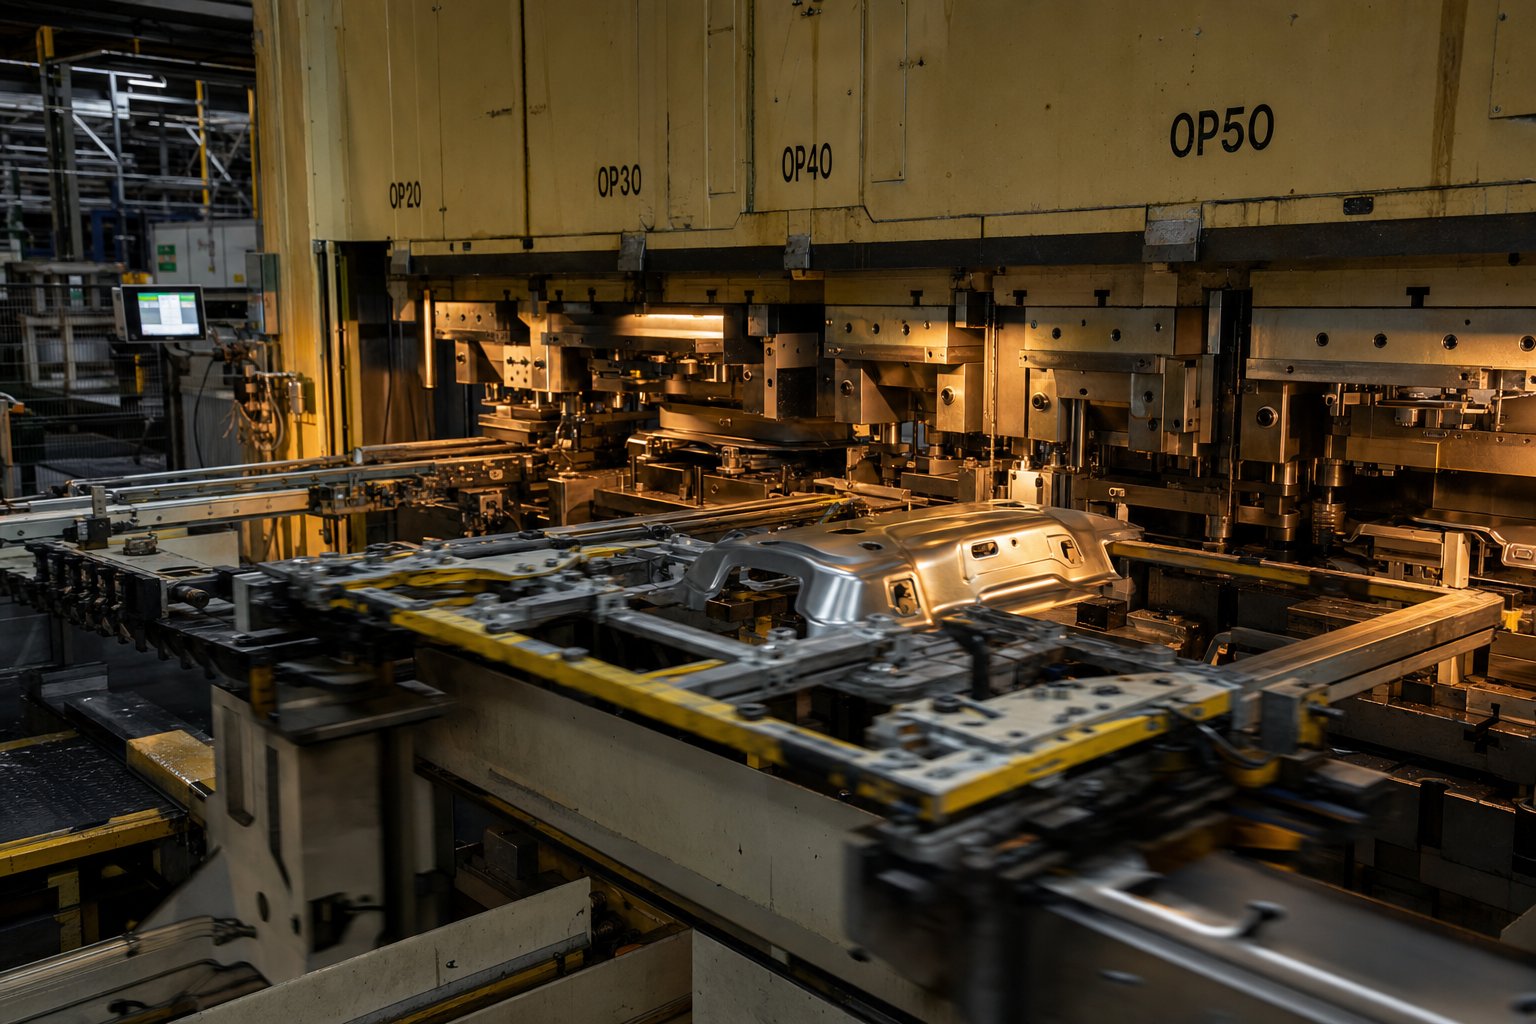
Mis on ülekandevormi tembeldamine ja miks see on olemas
Kujutage ette, et proovite süvendada{0}}suurt autoõlivanni, kui toorik on ikka veel metalliriba külge kinnitatud. Kanderiba painduks, moonutaks ja nälgiks tekkivat materjaliõõnsust. See stsenaarium tabab täpseltmiks ülekandevormi tembeldamine on olemas.
Transfer Die stantsimise määratlemine
Ülekandestantsimine on mitme -jaamaga metallivormimisprotsess, mille käigus toorik eraldatakse esmalt toorribast, seejärel liigutatakse mehaanilise või robotilise ülekandesüsteemi abil läbi mitme sõltumatu stantsimisjaama, kusjuures iga jaam teostab vabal-ujuval toorikul spetsiaalse vormimistoimingu.
Võtmefraas on siin "ribast eraldatud". Progressiivse stantsimise korral jääb osa jaamade kaudu liikudes kanduriba külge. Ülekandestantsimisel muutub toorik lõikamise hetkel vabaks aineks. Rööbaste, haaratside või sõrmede koordineeritud süsteem võtab selle tooriku üles ja suunab selle suure asukohatäpsusega ühest jaamast teise.
Miks tühi eraldamine on oluline?
Kui toorik jääb oma lähtematerjaliga ühendatuks, on iga vormimisoperatsioon piiratud. Tõmbesügavus on piiratud, kuna materjal saab voolata ainult riba külge kinnitatud külgedelt. Suurte osade geomeetria võib kandurit väänata. Mitme -telje moodustamine muutub peaaegu võimatuks.
Tooriku eraldamine eemaldab kõik need piirangud. Materjal võib vabalt voolata matriitsi õõnsusse igast suunast, võimaldades sügavat tõmbamist ühtlase seinapaksusega ja keerukate 3D-kontuuridega. Saate vabaduse tõsta, pöörata ja jaamade vahel asuvat osa ümber paigutada, mis avab geomeetria, mis sureb ja riba külge seotud tembelduskonfiguratsioone lihtsalt ei saa saavutada.
Kuhu ülekandestantsimisstants sobib metallivormimisel
Ülekandestantsimine võtab ruumi järkjärgulise stantsimise ja spetsiaalsete ühekordsete{0}}presside vahel. See käsitleb osi, mis on progressiivse stantsi jaoks liiga suured, sügavad või geomeetriliselt liiga keerulised, kuid vajavad siiski automatiseeritud pressvormimise korratavust ja mahu läbilaskevõimet. Mõelge tulekustuti kestadele, konstruktsioonilistele autosammastele või seadmetrumlitele, mille sügavus ületab läbimõõdu ja tolerantsid jäävad kitsaks.
Kompromiss{0}}on kiirus. Ülekandestantsimispress töötab tavaliselt kiirusega 15–45 lööki minutis, võrreldes 100 plussiga progressiivse seadistuse korral. Kuid geomeetriline vabadus ja materjali kokkuhoid muudavad selle aeglasema tsükli sageli üldiselt säästlikumaks valikuks.
Mõistmine, mida ülekandestants saab ja mida ei saa teha, algab ülekandemehhanismi enda toimimise mõistmisest, sest nende haaratsite liikumisprofiil määrab kõik alates jaama paigutusest kuni pressi ajastukseni.
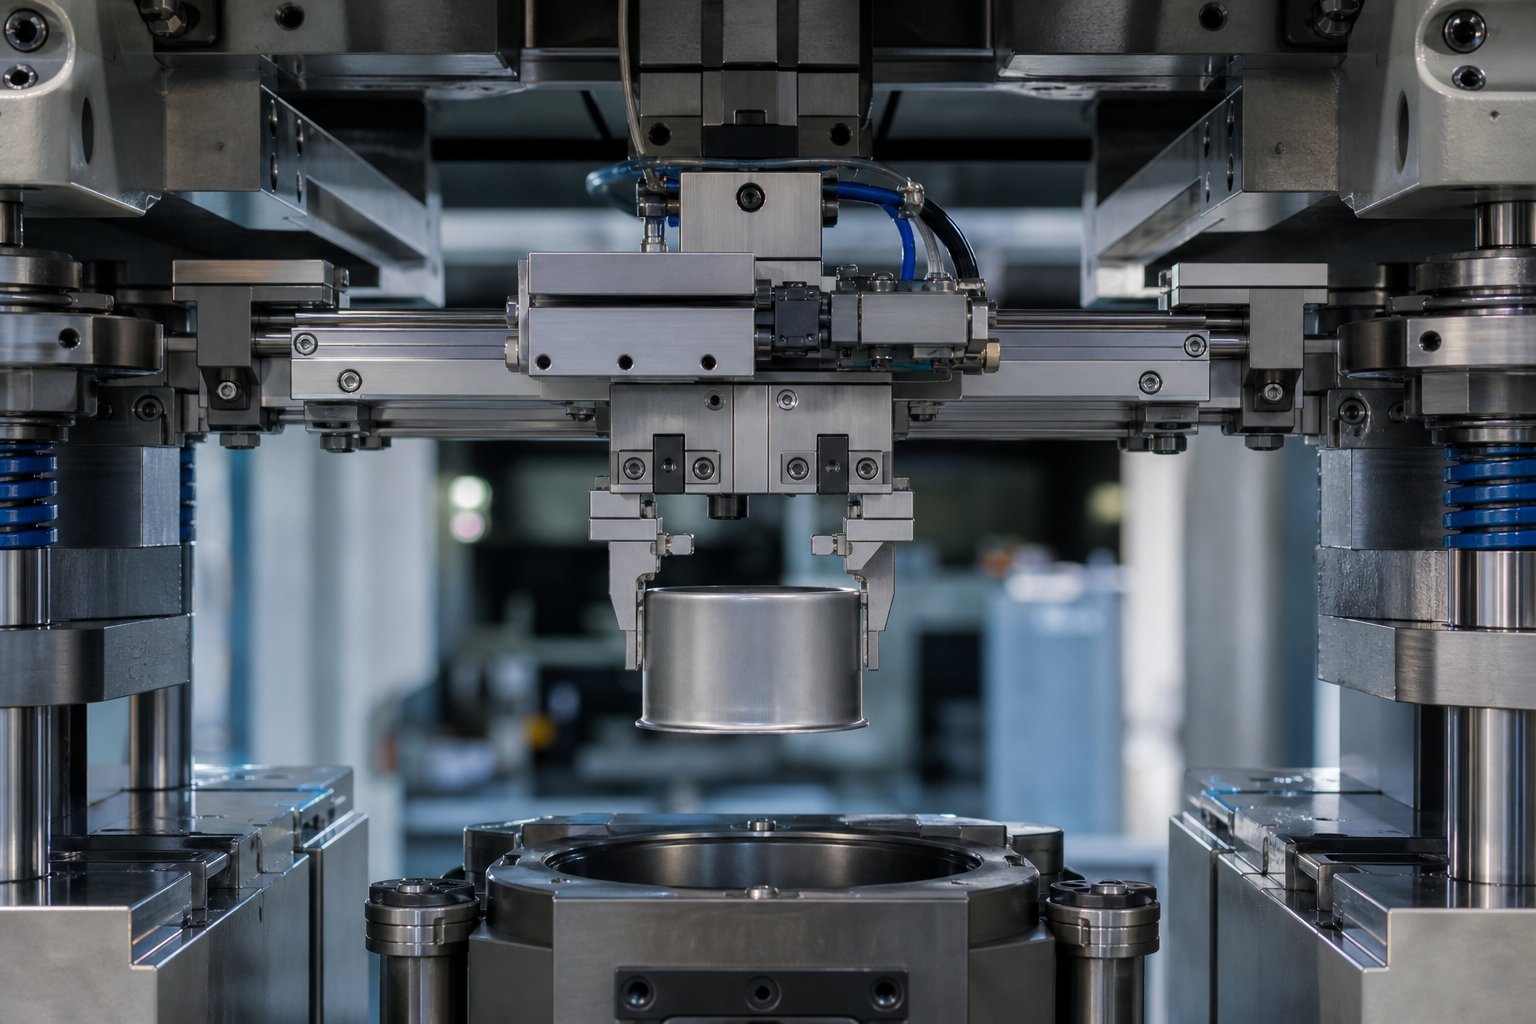
Kuidas ülekandesüsteem osi jaamade vahel füüsiliselt liigutab
Ülekandemehhanism on iga asja südaülekande stantsimispress. See määrab tsükli aja, osade täpsuse ja millise geomeetria saate toota. Kuid enamik protsessi kirjeldusi libiseb selle üle ühe lausega. Siin on see, mis tegelikult toimub stantside vahel.
Ülekandemehhanismide tüübid
Ülekandesüsteemid jagunevad nende pakutavate liikumistelgede alusel kolme kategooriasse. Õige valik sõltub osa keerukusest, kaalust ja sihtkiirusest.
Kahe-telje süsteem liigub ühel tasapinnal, tavaliselt tõstetakse ja liigutakse edasi (X-Z). Kaks stantsi pikkust siini tõusevad üles, et tõsta osa alumiselt matriitsilt maha, viia see ühe sammu võrra edasi järgmisesse jaama ja langetada lokaatoritele. Kuna liikumine on lihtne, toetavad kahe-telje ülekandetööriistad suuremat löögisagedust, kuid see ei suuda fikseerida ega suunata osi, mis võivad liikumise ajal nihkuda.
Kolme-telje süsteem lisab kinnitusliigutuse. Rööpad tõstavad üles, kinnitavad detaili sissepoole, liiguvad edasi, langetavad ja vabastavad. Seekolme-telje liikumine X-Y-Z-tasanditelvõimaldab töödeldava detaili matriitsist piisavalt kõrgele tõsta ja asetada järgmises jaamas täpselt perimeetri{0}}gabariidi piiridesse. Kolm-teljesüsteemid on tavaliselt plaadi-- või press-kinnitatud ning sõrmetööriistad on mõeldud alumiste-stantsiteraste, nukkide ja juhtkomponentide eemaldamiseks tagasiteel.
Robotülekanne asendab mehaanilised rööpad liigendrobotidega, mis on paigutatud üksikute vajutuste vahele pressimise -to{1}}vajutusega. Iga robot kasutab osade valimiseks, teisaldamiseks ja paigutamiseks vaakumtopse või magnet{3}}otsaefekte. Tüüpilised tsükliajad jäävad vahemikku 1,5 kuni 3 sekundit ülekande kohta, muutes robotsüsteemid aeglasemaks, kuid palju paindlikumaks keerukaks ümberpaigutamiseks, osade pööramiseks või jaamade vahel liikumiseks.
| Ülekande tüüp | Liikumisteljed | Tüüpiline kiirus (SPM) | Parim-osa keerukus |
|---|---|---|---|
| Kaks-telge | Tõst + edasiliikumine | 25 - 45 | Stabiilse geomeetriaga lamedad või madalad{0}}joonised |
| Kolm-telge | Tõst + edasiliikumine + klamber | 15 - 30 | Sügavale-tõmmatud tassid, äärikutega osad, ebakorrapärase kujuga |
| Robot | 6-teljeline liigend | 8 - 20 | Suured paneelid, vajalik käive, mitme{0}}pressi liinid |
Haaratsi ja sõrmetööriistade disain
Haaratsid ehk sõrmed on ainsad komponendid, mis stantsi teisaldamise ajal töödeldava detailiga füüsiliselt kokku puutuvad. Nende disain mõjutab otseselt osade kvaliteeti ja ülekande töökindlust.
Mehaanilises kolme-teljelises süsteemis kinnitatakse sõrmed ülekanderööbastele iga jaama sammu juures. Need on kohandatud-profiiliga, et need vastaksid detaili geomeetriale konkreetses vormimisetapis. Esimene-jaama sõrm, mis haarab tasast toorikut, ei näe välja nagu viies{5}}jaama sõrm, mis hoiab sügaval-tõmmatud tassi. Disainerid peavad tagama, et sõrmed annaksid piisava kinnitusjõu, et kinnitada detail suure -kiirenduse ajal ilma kosmeetilisi pindu märkimata või õhukesi seinu deformeerimata.
Positsioneerimine pärast vabastamist on sama oluline. Kahe-telje süsteemid toetuvad alumisse matriitsi surutud vedrutihvtidele, et hoida orientatsiooni kuni matriitsi sulgemiseni. Kolme-telje ülekandepressi tööriistad kasutavad detailide geomeetria, pesastusplokkide ja lokaatoritihvtide kombinatsiooni, et säilitada asukoht pärast sõrmede tagasitõmbumist. Robotsüsteemide puhul haaravad osast vaakumtopsid või magnetid, mis nõuavad, et toorik hõljuks vähemalt 1 mm alumise matriitsi kohal, et vältida magnetjõu lekkimist matriitsi terasesse.
Ka pöörde pikkus on oluline. Pikemad sammud põhjustavad ülekandetakti ajal suuremaid kiirendusi, mis võib tekitada vibratsiooni ja osade ebastabiilse liikumise, eriti õhukese{1}}jäikuse materjali puhul. Raskemad toorikud nõuavad tugevamaid rööpaid ja suurema massiga sõrmi, suurendades inertskoormust ja sageli vähendades töökiirust.
Transfer Motion sünkroonimine Press Stroke
Iga ülekandeliigutus peab aknas lõppema, kui press on avatud. Kujutage ette ajastusjärjestust: ramp jõuab ülemisse surnud punkti ja matriit avaneb. Osatõstukid tõstavad tooriku alumiselt stantsipinnalt maha. Ülekandesiinid sulguvad sissepoole, haaratsid haakuvad detailide servadega ja rööpad tõstavad tooriku kõikidest matriitsi komponentidest lahti. Koost liigub horisontaalselt ühe sammu võrra edasi, langetab osa järgmise jaama lokaatoritele, vabastab ja tõmbub tagasi algasendisse, kõike seda enne, kui ramp alustab allapoole suunatud töökäiku.
Seda koreograafiat juhivad pöörlevad nukklülitid või elektroonilised nukkprofiilid, mis annavad signaale vända{0}}täpse nurga all. Tüüpiline edastusstantsimispress kasutab kolme või enamat nukksignaali: vajutage -töös-, vajutage--koduasendis- ja käsk mahalaadimis-. Kui ülekandetsükkel ei saa lõppeda saadaoleva avatud aja jooksul, peab pressi kiirus aeglustuma. Praktikas on tootmiskiirust piiravaks teguriks ülekandeaeg, mitte moodustav jõud.
Transfer{0}}liikumise simulatsioonitarkvara aitab inseneridel kujundada liikumisprofiile, mis tasakaalustavad inertsust, vibratsiooni ja kiirust. Kiirenduskõverate optimeerimisega saate tõsta tsüklite kiirust ilma asukohatäpsust ohverdamata või osade ebastabiilsusega transpordi ajal ohtu seadmata.
Kui detailide liikumise mehaanikat on mõistetud, saab järgmiseks küsimuseks see, mis tegelikult juhtub toorikuga igas külastatavas jaamas, alates esialgsest tõmbamisest kuni lõpliku väljaviskamiseni.
Samm{0}}-sammuline protsess tühjast loomisest valmis osani
Toores teraspool siseneb pressi ühte otsa. Viimistletud, mõõtudelt täpne detail väljub teisest. Nende kahe punkti vahel muudab tihedalt koreografeeritud toimingute jada tasase lehe keerukaks kolmemõõtmeliseks geomeetriaks, üks jaam korraga. Siin on täpselt see, mis igas etapis toimub.
Tühjade loomine ja ribade töötlemine
Kõik algab poolist, mis kaalub mõnikord mitu tonni ja mis on paigaldatud lahtikerimisele. Riba toidab läbi sirgendaja, mis eemaldab mähisekomplekti (kumerusmälu kerimisest) ja toimetab pressi pressi. Püsiv tasapinnalisus on oluline, sest vööri või serva jääklaine levib toorikusse ja kahjustab allavoolu vormimise täpsust.
Esimeses pressi sees olevas jaamas lõikab tühjendusstants tooriku riba küljest lahti. See on ülekandestantsi stantsimise protsessi määrav hetk: detail kaotab füüsilise ühenduse lähtematerjaliga ja muutub vabalt-ujuvaks tooriks. Tühi kuju ei ole alati lihtne ring või ristkülik. Insenerid kavandavad sageli optimeeritud kontuuridega väljatöötatud toorikuid, mis on mõnikord kammitud või sälkudega, et kontrollida materjali voolu järgnevate tõmbamiste ajal ja minimeerida hiljem kärpimisjääke.
Mõnes tootmisseadistuses toodetakse toorikud võrguühenduseta eraldi tühjenduspressil, virnastatakse ja seejärel juhitakse automaatse de{0}}virnastaja kaudu ülekandepressi. See lähenemisviis lahutab tühjendamise kiiruse vormimiskiirusest, mis on kasulik siis, kui tühjendusoperatsioon on kiirem kui ülekandetsükkel või kui samasse pressi sisestatakse mitu tooriku kuju.
Mitme{0}}jaama moodustamise järjestus
Kui toorik on loodud, haarab ülekandemehhanism selle kinni ja hakkab seda läbi mitmete sõltumatute stantsijaamade vedama. Igal jaamal on oma tööriistad, mis sooritavad vaba-ujuva toorikuga ühe või kaks spetsiaalset toimingut. Järjestus on loodud detaili järkjärguliseks kujundamiseks, ületamata kunagi materjali vormitavuse piire ühe tabamuse jooksul.
Siin on tüüpiline täppisstantsimisoperatsiooni{0}}jaam-jaam:
- Joonistamine- Toorik surutakse stantsiga stantsiõõnde, moodustades esialgse tassi või kesta kuju. Toorikuhoidik kontrollib materjali voolu ja hoiab ära ääriku kortsumise. See jaam määrab esmase geomeetria.
- Ümber-joonistamine- Kui nõutav sügavus ületab selle, mida ühe tõmbamisega saab saavutada (tavaliselt üle 1,5:1 kuni 2:1 tõmbamissuhte), vähendab üks või mitu kordustõmbejaama läbimõõtu, suurendades samal ajal sügavust. Iga kordustõmme süvendab järk-järgult kesta, ilma seinte õhenemiseta üle vastuvõetavate piiride.
- Kärpimine- Joonistustoimingust järele jäänud liigne äärikumaterjal pügatakse ära. Trimmijaamad toodavad puhta ja mõõtmetega täpse perimeetri. Jäägid kukuvad läbi matriitsi ja transporditakse pressist välja.
- Piercing- Torud loovad auke, pilusid või muid sisemisi funktsioone. Torkamine asetatakse pärast joonistamist, kuna tasasele toorikule augustatud augud moonduvad järgneva vormimise käigus. Selle asetamine siia säilitab augu asukoha täpsuse.
- Flanging- Servad painutatakse või rullitakse, et luua huuled, kinnitusäärikud või jäikusribid. Äärikjaamad kasutavad vormistantse või nukk{2}}käivitatavaid liugureid, et painutada materjali pressi käigu suuna suhtes nurga all.
- Coining või Restriking- Suur-tonnaažiline kokkusurumine täpsustab kriitilisi mõõtmeid, teravdab raadiusi, tasandab pindu või jäljendab detaile. Mündimisel saavutatakse standardvormimisest rangemad tolerantsid, kuna materjal deformeerub plastiliselt vastu jäikade stantsipindade vastu äärmise surve all.
Jaamade arv sõltub osa keerukusest. Lihtne joonistatud kest võib vajada nelja või viit jaama. Mitme augumustri, erinevate nurkade all olevate äärikute ja tihedate mõõtmetega viiktekstiga keerukas autokonstruktsioonikomponent võib kuluda kümnele või enamale. Erinevalt järkjärgulisest stantsimise protsessist, kus riba määrab jaamade vahekauguse, paigutatakse ülekandevormid kosmosejaamad nii, et need mahuksid igas etapis suurima osaprofiili ja sõrmede tööriistade jaoks.
Selle järjestuse teeb võimsaks see, et iga jaama stantsi ja stantsimistööriistu saab optimeerida iseseisvalt. Loosimise jaam keskendub täielikult materjalivoogudele. Trimmimisjaam keskendub täielikult puhtale lõikamisele. Mingit kompromissi ei sunnita, kui osa on kanduriba kaudu naaberjaamade külge kinnitatud.
Lõpptoimingud ja osade väljaviskamine
Järjekorra viimased jaamad tegelevad viimistlustööde ja sekundaarsete toimingutega, mis muidu vajaksid eraldi masinaid ja lisakäsitlust. See on koht, kus ülekandestantsi stantsimine annab võimete lünga, mida vähesed insenerid täielikult ära kasutavad.
Sekundaarsed toimingud- võivad hõlmata järgmist:
- Koputuspead, mis lõikavad niidid otse augustatud aukudesse
- Projektsioonkeevitusseadmed, mis kinnitavad mutreid, kronsteine või tikke
- Automaatsööturid, mis sisestavad pukse, tihendeid või alam{0}}komponente
- Märgistus- või graveerimisjaamad osade tuvastamiseks
Nende toimingute integreerimine välistab alljärgneva käitlemise, vähendab{0}}tegemist-tegemata laoseisu ja eemaldab kvaliteediriski, mis kaasneb osade teisaldamisega erinevate tootmisrakkude vahel. Osa, mis tavapäraselt nõuaks tembeldamist, seejärel transportimist väljavõtujaama, seejärel transportimist keevituskambrisse, väljub pressist täielikult valmis.
Pärast lõplikku vormimis- või montaažijaama liigutab ülekandemehhanism valmis detaili väljaviskeasendisse. Sealt eemaldab osa pressi küljest konveier, virnastamismehhanism või robot--ja-kohasüsteem. Osasid võib laduda otse transpordikonteineritesse või asetada kontrollkonveieritele, et kontrollida -liini kvaliteeti.
Kogu tsükkel alates mähise etteandmisest kuni lõpliku väljatõmbamiseni kordub iga 2–4 sekundi järel, sõltuvalt pressi kiirusest ja ülekande keerukusest. Iga löök annab ühe valmis detaili ja kadents jätkub katkematult tootmistsüklite jooksul, mis võivad ulatuda sadade tuhandete tükkideni.
Loomulikult sõltub selle läbilaskevõime taseme saavutamine suurel määral pressi enda sobitamisest vormimisjärjestuse nõudmistega. Tonnaaž, voodi suurus, käigu pikkus ja polsterdussüsteemid peavad kõik vastama moodustatava detaili geomeetria ja materjaliga.
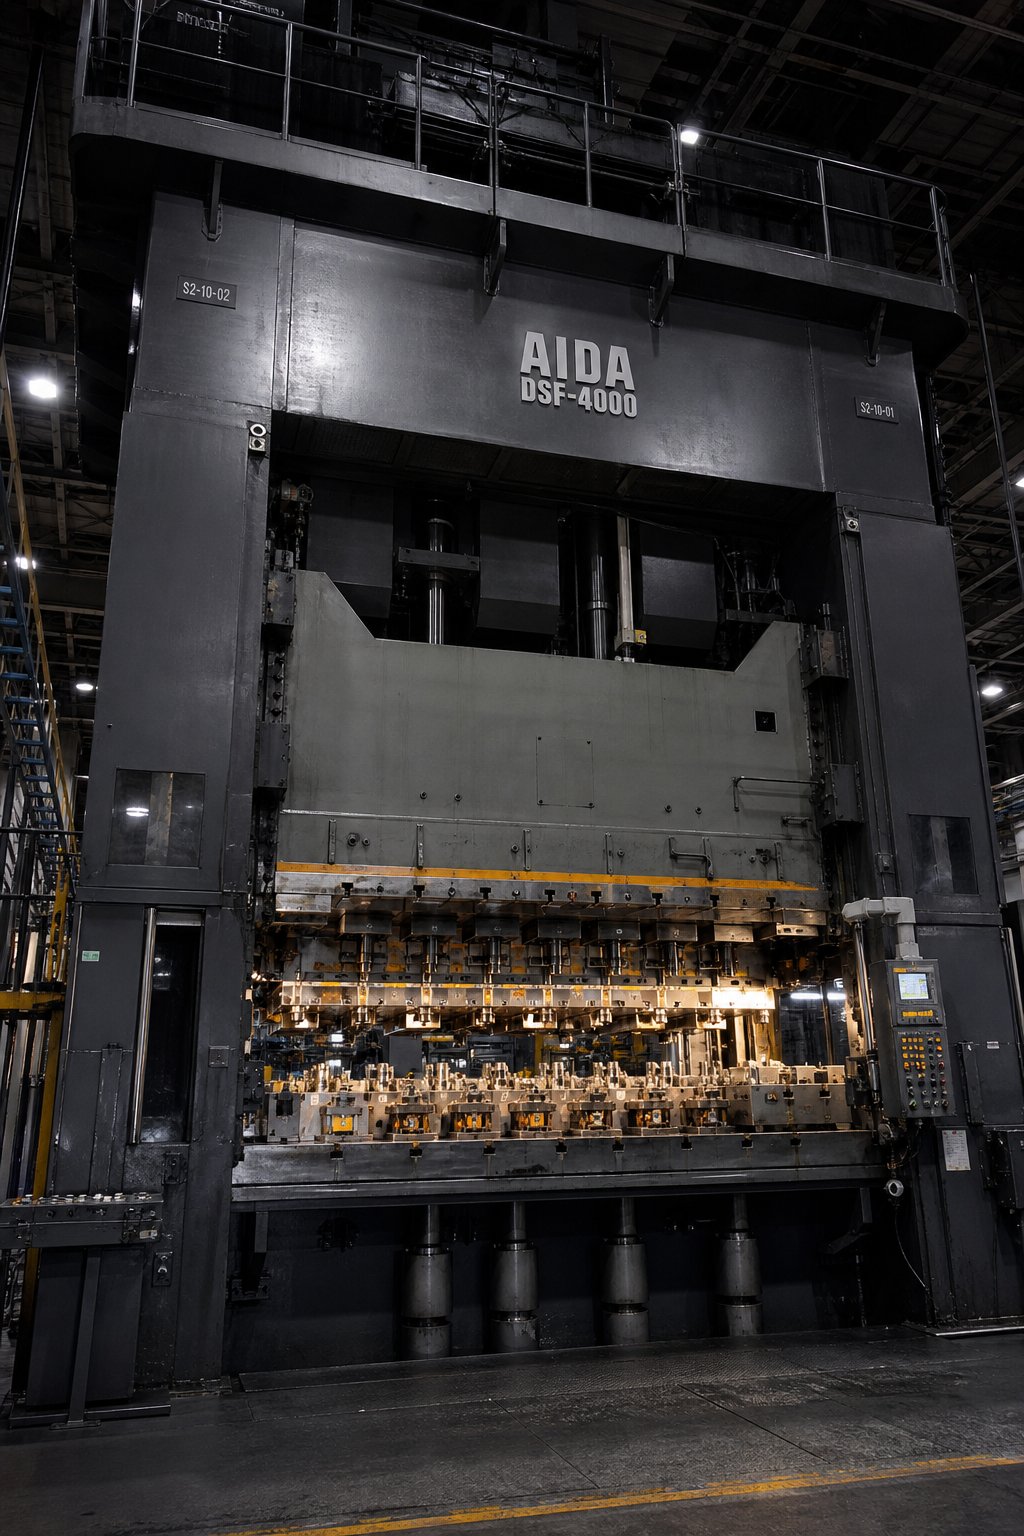
Pressinõuded ja materjali spetsifikatsioonid ülekandestantsimiseks
Vormimisjada toimib nii hästi kui selle taga olev press. Saate kujundada ideaalse jaama paigutuse, kuid kui stantsimispressil puudub sügavtõmbe jaoks tonnaaž, osade vabaks liikumiseks tõmme või rööpa vaba ruumi ala, siis protsess seiskub enne, kui esimene toorik õõnsusse jõuab. Õige pressi määramine on mis tahes ülekandepressi tembeldamisprojektis üks kõige mõjuvamaid otsuseid ja see on ka üks kõige sagedamini ala-konstrueeritud otsuseid.
Tonnaaži ja voodi suuruse nõuded
Ülekandestantsimine nõuab üldiselt suuremat tonnaaži kui võrreldav progresseeruv stantsimispress, millel on sarnase suurusega omadused. Põhjus on arusaadav: toorikud on suuremad, joonised sügavamad ja iga jaama moodustav koorem kuhjub vastu sama slaidi. Progressiivne stantsmasin suudab toime tulla väikeste funktsioonidega 200–400 tonni. Ülekandepress, mis moodustab paksust toorikust sügavalt{5}}tõmmatud kesta, töötab tavaliselt vahemikus 600–2000 tonni, kusjuures suured autode konstruktsiooniosad suruvad 2500–3000 tonnisele territooriumile.
Voodi suurus on sama kriitiline ja sageli tähelepanuta jäetud. Toel peab mahutama kõik järjestikku paigutatud sõltumatud stantsijaamad, pluss mõlemal küljel vaba ruumi ülekanderööbaste jaoks. Aläbi-aknaedastussüsteemi-asetab siinid pressakna sisse, kuid toest väljapoole, kulutades akna laiust, mis muidu võiks kanda laiemat mähist. Eesmised-ja-tagumised süsteemid hoiavad siinid täielikult pressist väljas, võimaldades toorikute ja tööriistade jaoks kogu akna laiuse. Mõlemal juhul peavad insenerid voodi suuruse määramisel arvesse võtma sõrmetööriistade pühkimisraadiust, klambri käiku ning tagasikäigu vahekaugust sõrmede ja matriitsi alumise osa vahel.
Kuna osad muutuvad keerukamaks ja originaalseadmete tootjad nõuavad vähem komponente komplekti kohta, on oodata rohkem jaamu ühe stantsikomplekti kohta. See suundumus viitab suurematele tugijaamidele ja kõrvuti paiknevatele--mitu-pressisüsteemidele, mis võivad töötada eraldi või sünkroonida ühe pika ülekandeliiniga, kui on vaja lisajaamu.
Käigu pikkuse ja kiiruse kaalutlused
Paljud insenerid põhinevad käigupikkusel ainult vormimise sügavusel. See on viga. Pressikäik peab tagama ka piisava vända nurga, et ülekandemehhanism saaks täieliku liikumistsükli lõpule viia, kui stants on avatud. Tõestatud ülekandepressi spetsialistide juhis on 4:1 suhe: kui osa vajab 6 tolli töökäiku, määrake press, mille kogukäik on vähemalt 24 tolli. See lisakäik ostab vända pöörlemisastmed, mida ülekandeseade vajab tõstmiseks, edasiliikumiseks, langetamiseks ja tagasitõmbamiseks ilma liikumisprofiili kiirustamata.
Kiirus on see, kus ülekandepressi stantsimine erineb progressiivsest stantsimisest kõige järsemalt. Progressiivne presspress töötab tavaliselt 40–100{10}pluss lööki minutis, kuna riba liigub kindla sammu edasi minimaalse mehaanilise keerukusega. Ülekandepress töötab tavaliselt 10–30 SPM. Piiravaks teguriks ei ole jõud või materiaalne käitumine. On üleminekuaeg. Press peab hoidma lahti, kuni haaratsid on oma kogu tsükli lõpetanud. Link-motion pressajamite puhul kahaneb saadaolev ülekandeaken veelgi, kuna silindrik püsib ülemises surnud keskpunktis vähem vändakraadi kui tavaline ekstsentriline ajam.
Servo{0}}pressid pakuvad lahendust. Programmeeritav liugliikumine võib püsida ülemises surnud punktis, andes ülekandesüsteemile täiendavaid millisekundeid liikumise lõpuleviimiseks ilma üldist tsükli kiirust vähendamata. See paindlikkus muudab servopressid üha populaarsemaks ülekanderakendustes, kus tsükliaeg on konkurentsivõimeline erinevus.
Padjade süsteemid ja täpsusnõuded
Ülekandevormi sees olevad süvatõmbejaamad{0}}toetuvad hüdraulilistele või lämmastikpolsterdussüsteemidele, mis on sisseehitatud presstoed. Need padjad toimivad tõmbekäigu ajal tooriku hoidjatena, avaldades tooriku äärikule kontrollitud survet, et reguleerida materjali voolu stantsiõõnde. Ilma piisava polsterduseta tekivad kortsud. Liiga suure surve korral materjal rebeneb.
Mitme punktiga padja juhtimine on tänapäevaste ülekandepresside standardvarustuses. Ühe ühtlase jõu asemel avaldavad matriitsi all olevad üksikud silindrid tooriku erinevates kohtades erinevat survet. See kompenseerib osade asümmeetrilise geomeetria, kus materjali voolukiirused on ühelt poolt teisele erinevad.
Alumise-surnud-keskuse (BDC) täpsus on veel üks spetsifikatsioon, mis eraldab võimeka ülekandepressi ebapiisavast. Kuna iga jaam teostab vormimist kuni rangete tolerantsideni, tähendab igasugune tõukuri asendi kõikumine BDC-s otseselt detaili mõõtmete muutumist. Kvaliteetse ülekandetöö jaoks on tüüpiline püsiv BDC vahemikus pluss-miinus 0,025 mm. Pressiraami termiline paisumine pikkade tootmisperioodide ajal võib BDC-d triivida, nii et hüdraulilised ülekoormussüsteemid ja automaatne{6}}väljalülituskõrguse kompenseerimine on standardsed kaitsemeetmed.
| Spetsifikatsioon | Transfer Die stantsimispress | Progressive Die Press |
|---|---|---|
| Tonnaaživahemik | 600 - 3 000 tonni | 100 - 800 tonni |
| Tüüpiline kiirus (SPM) | 10 - 30 | 40 - 100+ |
| Voodiala | 3000 x 1500 mm ja rohkem | 1500 x 800 mm tüüpiline |
| Löögi pikkus | 300 - 600 mm (rakendatud on reegel 4:1) | 50 - 200 mm |
| Materjali paksus | 1.0 - 6.0 mm tavaline | 0.2 - 3.0 mm tavaline |
| Padjade süsteem | Mitmepunkti{0}}hüdraulika, suur tonnaaž | Ühe-punkti või vedru-põhine |
| BDC täpsus | ± 0,025 mm | ± 0,05 mm |
Materjalivalik seostub otse pressimisvõimsusega. Transferstantsi stantsimine saab hakkama paksemate mõõtmetega, tavaliselt 1,0–6,0 mm, kuna vaba-ujuv toorik ja sõltumatu jaama konstruktsioon vastavad suurematele vormimisjõududele, mis nõuavad paksu laovaru. Kõige levinumad aluspinnad on pehme teras, kõrgtugev-madal{6}}legeeritud (HSLA) teras ja roostevaba teras. Alumiiniumisulamid seeriates 5000 ja 6000 sobivad hästi sügavale tõmbele, kuid nõuavad polsterduse hoolikat häälestamist madalama elastsuse tõttu. Vase ja messingi kasutatakse elektrikorpustes ja soojusvahetites, kus juhtivus on oluline, kuigi nende kõrgem materjalikulu sunnib insenere väiksemate vasest või messingist osade jaoks progressiivsete tööriistade poole.
Pehmemad temperatuurid, nagu lõõmutatud või poolkõvad tingimused, sobivad sügava-tõmbe ülekande tööks, kuna need võimaldavad enne purunemist suuremat plastilist deformatsiooni. Kõvemad tempod vähendavad vormitavust ja suurendavad tagasitõmbumist, mis nõuab sageli täiendavaid löögijaamu, et saavutada lõplikud mõõtmed. Materjali temperamendi sobitamine vormimisjärjestusega projekteerimise alguses hoiab ära kuluka jaama lisamise pärast stantsi ehitamist.
Kui pressi ja materjali parameetrid on lukustatud, nihkub tõeline insenertehniline väljakutse detailide geomeetriale endale: milliseid kujundeid saate moodustada, kui sügavale saate joonistada ja millised vahereeglid hoiavad objektid terve jaama jada jooksul puutumatuna.
Transferosade projekteerimisreeglid ja geomeetrilised piirangud
Teadmine, mida ajakirjandus suudab pakkuda, on pool võrrandist. Teine pool on teadmine, mida teie detaili geomeetria nõuab ja kas see jääb igas jaamas vormitavuse piiresse. Alltoodud projekteerimisreeglid annavad inseneridele konkreetsed künnised, mida tuleb varakult hinnata, enne kui tööriistaterast lõigatakse ja enne, kui jaamade loendused lähevad eelarvest üle.
Joonistage suhted ja sügavuse piirangud
Tõmbesuhe ehk suhe tooriku läbimõõdu ja stantsi läbimõõdu vahel on kõige kriitilisem arv mis tahes sügavtõmbe{0}}ülekandevormi konstruktsioonis. Ületage materjali piir ja tass puruneb löögi raadiuses. Püsige selle sees hästi ja raiskate jaamad tarbetule konservatiivsusele.
Ühekordse tõmbeoperatsiooni puhul sõltuvad maksimaalsed tõmbesuhted suuresti aluspinnast. Avaldatud DFM-i juhised pakuvad optimaalse määrimise ja tooriku hoidiku jõu korral järgmised piirid:
| Materjal | Maksimaalne tõmbamissuhe (ühekordne loosimine) | Maksimaalne tõmbamissuhe (koos uuesti joonistamisega) |
|---|---|---|
| CRS DC04 (sügavtõmbega teras) | 2.0:1 | 3.5:1 |
| Roostevaba 304 | 1.8:1 | 3.0:1 |
| Alumiinium 5052-O | 1.8:1 | 3.2:1 |
| Vask C11000 | 2.1:1 | 4.0:1 |
| Messing C26000 | 2.0:1 | 3.5:1 |
Kui tõmbesügavus ületab ligikaudu 1,5-kordse stantsi läbimõõdu, planeerige vähemalt üks kordustõmbejaam. Iga järgnev vähendamine ei tohiks ületada 20-25% tõmbekvaliteediga terase eelmisest kesta läbimõõdust. Peenemad mõõteriistad ja kõvem tuju vähendavad neid protsente veelgi. Nagusügava{0}}joonise kujundamise põhimõttedrõhutage, et kogu lõpliku detaili kuju jaoks vajalik materjal peab olema esimesel loosimisel, nii et tooriku suurus määratakse eelnevalt ja seda ei saa pärast esialgset seisu muuta.
Seina hõrenemine joonistamise ajal järgib etteaimatavat mustrit. Keskmine-sein venib 5–15% õhemaks kui originaal toorik. Toruraadiuse alumine nurk õheneb kuni 20%, muutes selle kriitiliseks rikkepiirkonnaks. Vahepeal pakseneb ääriku ala 10-20% ümbermõõdulisest kokkusurumisest. Määrake joonistel minimaalne seinapaksus, mitte nimiväärtus, et kajastada joonistatud osade tegelikku käitumist.
Funktsioonide vahe ja veebilaiuse reeglid
Avad, pilud ja väljalõiked ei tohi jääda ülekande{0}}osal kuhugi. Servadele või üksteisele liiga lähedale asetatud elemendid kahjustavad materjalivõrku, mis kõike koos hoiab, eriti suure -kiirenduse ülekande ajal jaamade vahel, kus haaratsid avaldavad detailide seintele kinnitusjõudu.
Siin on vahereeglid, mida insenerid peaksid kohaldama.
- Aukude-serva-vahemaa:Minimaalne materjali paksus 2,0 korda kuni 3,0 mm varude puhul; suurendada 2,5 tonnini paksemate gabariidide puhul. Ristkülikukujulised elemendid vajavad 2,5 kuni 3,0 tonni nurkade suurema pingekontsentratsiooni tõttu.
- Aukude-–-vahed:Minimaalne keskpunkti---kaugus 2,0 korda materjali paksusest standardse tööriistaga; 1,5 t täpsete-juhitavate stantsidega. Suurem vahekaugus võib torgamise ajal võrgu kokku kukkuda.
- Aukude-paindekaugus-:Vähemalt 2,0 t pluss sisemine painderaadius (2,0 t + R) pehme terase puhul; suurendada 2,5 t + R roostevaba terase puhul. Sellest lähemal olevad augud moonutavad, ovaliseerivad või tekitavad ääriku ajal servapragusid.
- Minimaalne augu läbimõõt:1,0-kordne materjali paksus standardse tööriistaga. Sellest künnisest madalamal langeb stantsi eluiga 3–5 korda ja juhiste nõuded suurenevad oluliselt.
- Minimaalne ääriku pikkus:4 korda materjali paksus. Lühemaid äärikuid ei saa usaldusväärselt moodustada ilma spetsiaalsete nukitööriistadeta.
- Haaratsi kontakttsoonid:Säilitage vähemalt 5 mm tasane, vormimata pind osade servades, kus ülekandesõrmed haaravad. Haardetsooni omadused tekitavad käsitsemise ebastabiilsust ja pinnajälgimist.
Need väärtused kehtivad laialdaselt ülekandetöödel kasutatavate stantsimisvormide tüüpide puhul. Pidage meeles, et progressiivsed stantsimismaterjalid, nagu õhuke-messing või vaskriba, kasutavad sageli rangemaid vahereegleid, kuna kanduriba pakub struktuurilist tuge, mis vabal-ujuval toorikul puudub. Vase progresseeruva stantsimise või messingist progresseeruva stantsimise korral jäävad osad lõastatud, seega ei ole võrgu terviklikkus ülekande ajal probleemiks. Ülekandevormi osad peavad olema igas etapis isem{5}}toestavad, mis muudab konservatiivse funktsioonivahe -vaieldamatuks.
Kuidas geomeetria juhib jaamade arvu
Iga teie osa geomeetriline tunnus vastab vähemalt ühele stantsile. Selle seose mõistmine võimaldab teil hinnata tööriistade maksumust ja pressi suurust enne, kui üksikasjalik stantsi projekteerimine üldse algab.
Mõned rusikareeglid suurte osade stantsimistoe jaoks:
- Iga tõmbamise vähendamine lisab ühe jaama.DC04 terasest lõpliku tõmbesuhtega 3,5:1 detail vajab algtõmbe ja vähemalt kahte järeltõmbejaama.
- Torgamine pärast vormimist lisab ühe jaama augumustri rühma kohta.Erinevate suundade või kõrgustega augud võivad vajada eraldi jaamu või nukk{0}}juhitavaid üksusi.
- Iga ainulaadne paindenurk või ääriku suund lisab ühe jaamavälja arvatud juhul, kui liitliugiga saab korraga moodustada mitut äärikut.
- Kärpimine nõuab tavaliselt ühte jaama, kuigi kaheks löögiks jagatud keerukad trimmijooned vähendavad lõikejõudu ja parandavad servade kvaliteeti.
- Kitsaste tolerantside määramine või piiramine lisab ühe jaama.Kõik mõõtmed, mis jäävad vormitud pinnal alla ±0,08 mm, vajavad tõenäoliselt spetsiaalset ületamist.
Lihtne tõmmatud tass, millel on kärbitud äärik ja neli läbistatud auku, võib vajada viit jaama. Kahe tõmbevähenduse, asümmeetriliste äärikute, mitmete erinevatel kõrgustel asuvate aukude mustrite ja mündijaamaga konstruktsiooniline autoklamber võib nõuda kümmet või enamat. Terasest progresseeruva stantsimise puhul toimuvad paljud neist toimingutest samal ribal minimaalse sammuga, kuid kanduriba korgi geomeetriapiirangud tõmbavad sügavust ja osa suurust, surudes keerulised ja suured osad otse ülekandeterritooriumile.
Need geomeetrilised reeglid määravad kindlaks, kas osa kuulub ülekandevormi. Järgmine samm on mõista, kuidas ülekandestantsimine võrdleb pea-ot-peaga järkjärgulise stantsimisega kõigis otsustustegurites, alates mahust ja kiirusest kuni kulu ja keerukuseni.
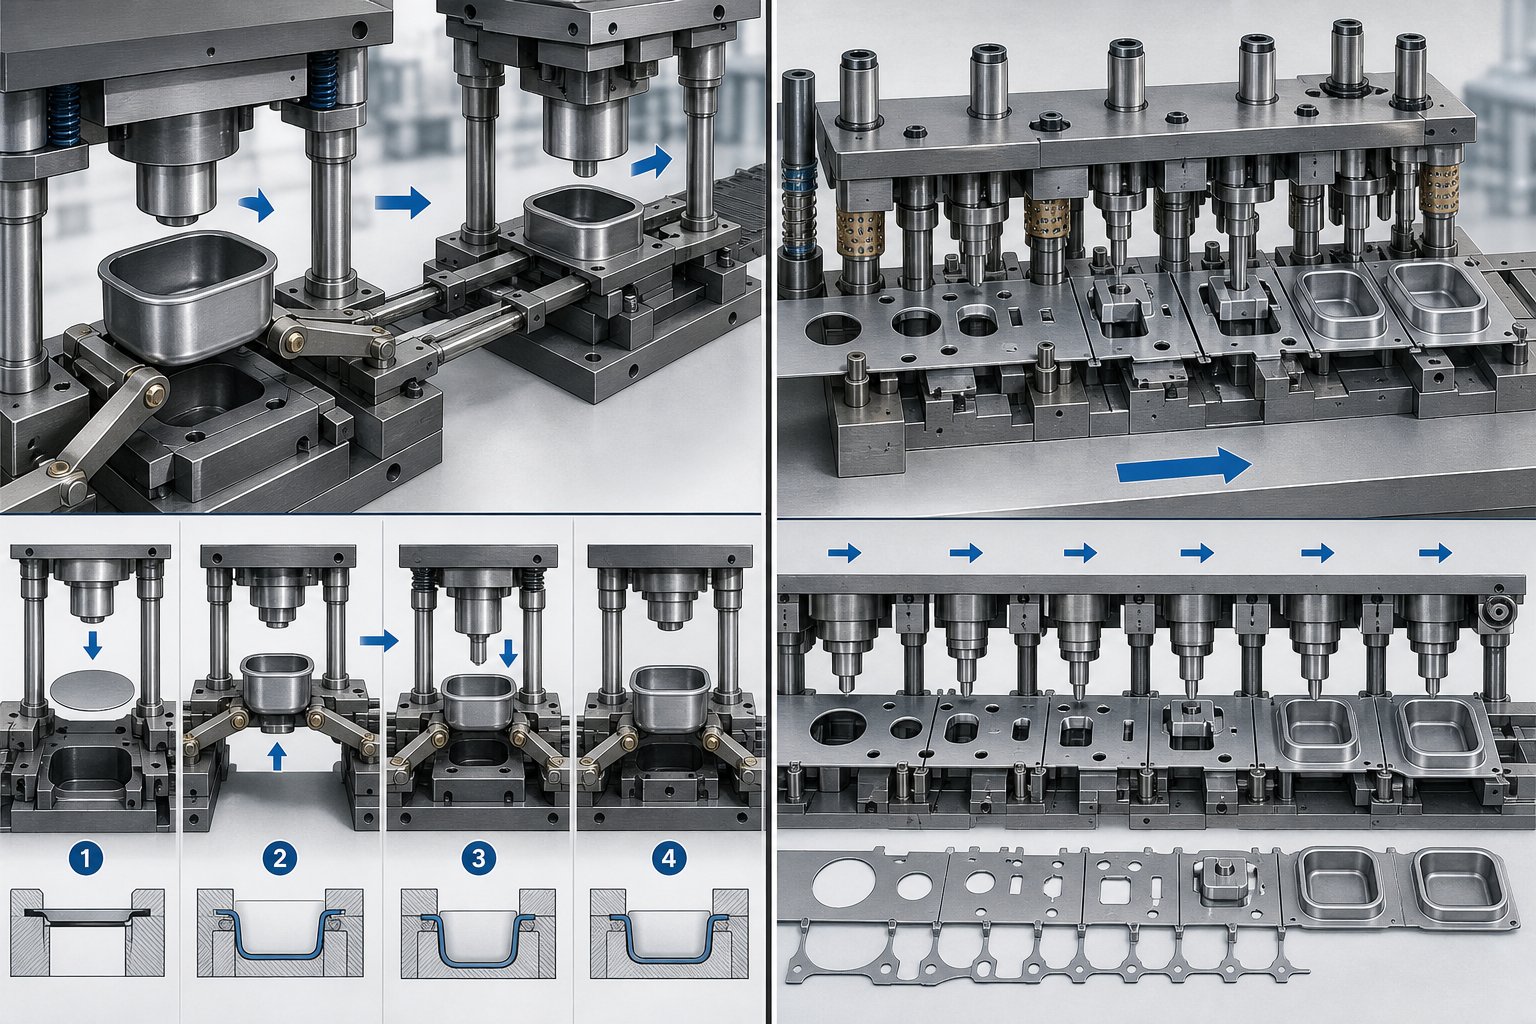
Transfer Die vs Progressive Die stantsing
Geomeetrilised disainireeglid ütlevad teile, kas detaili saab vormida ülekandevormis. Kuid sagedasem küsimus, millega insenerid silmitsi seisavad, ei ole "kas seda saab moodustada", vaid "kas see tuleks moodustada ülekandevormis või progressiivses vormis?" Vastus sõltub sellest, kuidas teie konkreetse osa geomeetria, maht, kiirus ja maksumus mõjutavad. Siin on võrdlus, mis liigub mööda üldistest asjadest otsustusloogikasse, mis tegelikult juhib tööriistastrateegiat.
Võrreldes geomeetria ja suuruse piiranguid
Mis on progressiivne die? See on üks stantsplokk, mis sisaldab mitut integreeritud jaama, mille kaudu pidev metalliriba liigub ühe astme võrra edasi iga pressimiskäigu kohta, kusjuures kõik funktsioonid lisatakse järjestikku, samal ajal kui osa jääb kanduriba külge. See kanduriba on nii progressiivse stantsimise tugevus kui ka piirang. See pakub sisseehitatud-transpordimehhanismi, mistõttu tagab progressiivne tembeldamine äärmise kiiruse. Kuid see piirab ka iga vormimistoimingut sellega, mida lisatud võrk talub ilma külgnevaid jaamu painutamata, rebenemata või moonutamata.
Ülekandevormi stantsimine eemaldab selle piirangu täielikult. Kuna toorik on vabalt-ujuv, saab iga jaam rakendada vormimisjõudu mis tahes suunast ja sügavusel, muretsemata selle pärast, kuidas see jõud kanduriba kaudu naaberosadesse levib. See eristus loob selge geomeetrilise lõhe:
- Joonistamise sügavus:Progressiivsed stantsid piiravad tavaliselt tõmbesügavust 1,0-1,5-kordse stantsi läbimõõduga, enne kui riba muutub ebastabiilseks. Ümbertõmbejaamadega saavutavad ülekandevormid rutiinselt 3,5:1 või sügavamale.
- Osa suurus:Progressiivne metallist stantsimine töötab kõige paremini osade puhul, mis mahuvad umbes 25–500 mm laiusele ribale. Ülekandevormide käepidemed 150 mm kuni 1500 mm või suuremad.
- Mitme-telje moodustamine:Progressiivsed stantsid moodustuvad peamiselt pressilöögi suunas. Ülekandevormid võimaldavad igas jaamas pööramist, ümberpööramist ja nukk{1}}juhitavaid külgmisi toiminguid, kuna miski ei ühenda detaili ribaga.
- Juurdepääs funktsioonidele:Progressiivsete stantsimisvormide konstruktsioonid peavad tagama, et kõik funktsioonid on riba tasapinna suhtes ülalt või alt ligipääsetavad. Ülekandeseaded võivad moodustada detaili kõikidel külgedel, sealhulgas allalõikeid, mis oleksid lõastatud tooriku puhul võimatud.
Praktiline reegel kogenud tööriistainseneridelt: kui detaili saab säästlikult pesastada riba kujul ja see ei ületa mõõdukat tõmbesügavust, võidavad tavaliselt progressiivsed stantsid. Kui detail nõuab täielikku 360-kraadist vormimisvabadust, sügavaid tasse või jalajälge, mis ei mahu tõhusalt ribapaigutusse, on teisaldamine mõistlik tee.
Kiiruse ja mahu kompromissid
Tootmiskiirus on koht, kus progressiivne stantsimine omab oma selgeima eelise. Progressiivne stantsimisprotsess töötab pidevalt, kuna riba söödetakse automaatselt iga vajutuskäiguga. Pole vaja oodata mehaanilist ülekannet, haaratsi haardumist, tõste-ja-edasitsüklit, mis nõuab vända nurka. Tulemuseks on tüüpiliste progresseeruvate stantside löögisagedus 40–100 -pluss SPM, kusjuures kiirete progressiivsete konfiguratsioonide puhul on pistikühenduse väikeste osade puhul üle 200 SPM.
Ülekandestantsimine töötab enamiku rakenduste puhul vahemikus 10 kuni 30 SPM. Pudelikael ei ole moodustamisjõud, vaid ülekandeaeg: press peab hoidma lahti, kuni haaratsid lõpetavad oma täieliku liikumistsükli. Isegi servo{4}}presside puhul, mis asuvad ülemises surnud keskpunktis, piirab mehaaniline tegelikkus, mis liigub vabalt-ujuvat osa läbi ruumi, seda, kui kiiresti süsteem suudab liikuda.
See kiiruse vahe väheneb, kui osad kasvavad suuremaks. Progressiivne stants, millel on suur konsool 300 mm ribalaiusega, võib saavutada ainult 30–40 SPM, kuna etteandepikkus käigu kohta on märkimisväärne ja tonnaažinõuded aeglustavad pressimist. Sama osa 20–25 SPM-i ja sügavama vormimisvõimega ülekandestants võib tegelikult toota rohkem kasutatavaid osi tunnis, kui arvestada sekundaarsed toimingud, mida progressiivne versioon allavoolu vajab.
Seda mõjutavad ka mahuläved. Progressiivsed stantsimisvormid õigustavad nende suuremat esialgset keerukust, kui aastamaht ulatub 500 000 tükki või rohkem. Ülekandevormid on majanduslikult mõttekad väiksemate mahtude puhul, mõnikord nii madalal kui 50 000–100 000 aastas, kuna nende tööriistad on modulaarsed ja üksikute jaamade muutmine maksab konstruktsioonimuudatuste korral vähem.
Kulude ja tööriistade investeeringute erinevused
Tööriistade maksumus ei ole lihtne võrdlus "üks on odavam". Kulustruktuur erineb kahe lähenemisviisi vahel põhimõtteliselt.
Progressiivsed stantsid koondavad kõik toimingud ühte integreeritud stantsiplokki. See muudab tööriista enda kavandamise ja ehitamise keerukaks, nõudes kõigi jaamade tihedat joondamist, keerulist ribade paigutust ja täpset piloteerimist. Progressiivse stantsimisvormi esialgsed tööriistakulud on tavaliselt kõrgemad, kuna iga viga ühes jaamas võib kahjustada kogu tööriista. Kuid pärast ehitamist ja kinnitamist langeb osa maksumus-suuruses järsult, kuna tsükliajad on kiired ja tööjõukulu tüki kohta minimaalne.
Ülekandevormid kasutavad igas jaamas eraldi, sõltumatuid stantside komplekte. Iga jaama tööriistad on eraldiseisvalt lihtsamad, kuid koguinvesteering sisaldab mitut stantsikomplekti pluss ülekandemehhanismi ja sõrmetööriistu. Kombineeritud maksumus ületab sageli samaväärse osa keerukuse korral järkjärgulist stantsi. Kompromiss-on paindlikkus: kui üks jaam vajab muutmist, muudate ainult seda jaama, ilma ülejäänud puudutamata. Tehnilised muudatused pärast tootmise alustamist maksavad ülekande seadistuses vähem, kuna modulaarsus sisaldab mõju.
Materjali kasutamine on veel üks kuluhoob. Progressiivsed stantsid loovad kanduriba skeleti, mis muutub pärast osade lahtilõikamist vanarauaks. Sõltuvalt osa geomeetriast võivad luustiku jäätmed tarbida 30{5}}50% sissetulevast materjalist. Ülekandmisvormid toodavad tooriku tühjaks optimeeritud kontuuridega, mis võivad ribal tihedalt pesitseda, saavutades ümmarguste või peaaegu ümmarguste osade puhul sageli 75–85% materjali kasutamise. Kui domineerivad materjalikulud (roostevaba teras, niklisulamid, paksud materjalid), võib see kasutuseelis kompenseerida suuremad tööriistainvesteeringud.
| Otsustegur | Transfer Die tembeldamine | Progressiivne stantsimine |
|---|---|---|
| Osade suuruste vahemik | 150 mm kuni 1,500+ mm | 25 mm kuni 500 mm tüüpiline |
| Joonistamise sügavuse võimalus | Kuni 3,5:1 või sügavam (koos ümberjoonistamisega) | Piiratud 1,0–1,5:1 kanduribaga |
| Tootmiskiirus (SPM) | 10 - 30 | 40 - 100+ (200+ väikeste osade jaoks) |
| Tööriistade maksumus (suhteline) | Suurem kogusumma; modulaarne ja hõlpsamini muudetav | Kõrge esiosa; kallis vahetada pärast ehitamist |
| Materjali kasutamine | 75 - 85% tüüpiline optimeeritud tühikute jaoks | 50 - 70% (kandja riba muutub vanarauaks) |
| Geomeetriline keerukus | Sügavad joonised, mitme-teljega, suured 3D-vormid | Mõõdukad joonised, peamiselt tasapinnalised omadused |
| Parim helitugevusvahemik | 50,000 - 500,000+ aastas | 500,000 - miljonit aastas |
| Disaini muutmise paindlikkus | Üksikuid jaamu muudetakse iseseisvalt | Muudatused nõuavad sageli stantsi täielikku ümbertöötamist |
Kesktee on olemas osade jaoks, mis võiksid mõlemas protsessis tehniliselt töötada. Mõõdukalt sügav standardse avamustri ja lihtsate äärikutega kronstein võib järk-järgult või ülekandevormis tembeldada. Kui mõlemad on teostatavad, on kallutatavateks teguriteks aastane maht (suur maht eelistab progresseerumist), materjalikulu tundlikkus (kallid sulamid eelistavad paremat kasutamist) ja eeldatavad muudatused konstruktsioonis (ebastabiilsed konstruktsioonid soodustavad ülekande modulaarsust). Võimekas stantsimise insenerimeeskond hindab trüki-, materjali-, mahu- ja kokkupanekunõudeid, enne kui soovitab üht teed teisele.
See võrdlus selgitab, milline protsess konkreetsele osale sobib. Kuid õige protsessi valimine on alles algus. Selle kinnitamiseks, et valitud ülekandevormi konstruktsioon toodab tegelikult nõuetele vastavaid osi, ilma kallite katsetusteta-ja-tõrkekordadeta karastatud tööriistaterasel, on vaja teistsugust inseneritööriistade komplekti: simulatsiooni ja prototüüpimist.
Simulatsioon ja prototüüpimine ülekandevormi disainis
Õige protsessi valimine ja paberile geomeetriliste piirangute seadmine on üks asi. Nende valikute tõestamine annab nõuetele vastavad osad enne kuue numbri kinnitamist karastatud tööriistaterasele on midagi muud. See on koht, kus simulatsioon ja prototüüpide loomine ületab lõhe disaini eesmärgi ja tootmisreaalsuse vahel.
Vormimise simulatsioon ja FEA valideerimine
Lõplike elementide analüüs võimaldab inseneridel jälgida materjali liikumist digitaalselt, jaamahaaval, enne kui metalli lõigatakse. Tarkvara ennustab täpselt, kus hõrenemine läheneb rikete piiridele, kus tooriku hoidiku ebapiisava surve korral tekivad kortsud ja kui palju tagasitõmbub osa pärast pressi avamist.
Töövoog järgib loogilist järjestust:
- Importige CAD-geomeetriaiga jaama stantsi, stantsi ja tooriku hoidiku pindade jaoks.
- Määratlege materjali omadusedsealhulgas voolavuspiir, töö{0}}kõvenemiskõverad, anisotroopiakoefitsiendid ning konkreetse kasutatava sulami ja määrdeaine hõõrdeväärtused.
- Simuleerige iga jaama järjest, mis kannab pinge ja deformatsiooni olekut ühest operatsioonist edasi järgmise sisendtingimusena. See järjestikune aheldamine on kriitiline, kuna joonistamisest tulenevad jääkpinged mõjutavad kärpimiskäitumist, mis omakorda mõjutab ääriku täpsust.
- Analüüsige tulemusipiirdiagrammide (FLD), mõõtmete sihtmärkide ja seina{0}}harvendamise spetsifikatsioonide moodustamise vastu.
Selliste tembeldamisprotsesside jaoks mõeldud simulatsiooniplatvormide moodustaminekirjeldas Keysight, pakuvad virtuaalset press{0}}liinikeskkonda, kus saab määratleda, testida ja optimeerida mis tahes ülekandevormi protsessi juba ammu enne füüsiliste tööriistade tootmist. See lähenemisviis tuvastab kontseptsiooni etapis defektid, nagu lõhenemised, liigne hõrenemine ja mõõtmete kõrvalekalded, kui muudatused maksavad tunde, mitte nädalaid stantsi ümbertöötamist. Erinevalt progressiivsest stantsitööriistast, kus riba pidevus lisab simulatsiooni keerukust, käsitleb ülekandevormi simulatsioon iga jaama kui iseseisvat vormimissündmust vabal toorikul, muutes järjestikuse analüüsi lihtsamaks.
Füüsilise prototüüpimise lähenemisviisid
Simulatsioon tabab enamiku vormimisprobleeme, kuid füüsiline valideerimine on siiski oluline pinnakvaliteedi kinnitamiseks, materjali käitumise kontrollimiseks servadel ja usalduse suurendamiseks enne täielikku tootmisinvesteeringut. Inseneridel on sõltuvalt eelarvest ja ajakavast mitu prototüüpimise teed:
- Pehmete tööriistade proovid:Kirksite (tsingisulam) või pehmest terasest stantsid, mis on töödeldud peaaegu{0}}tootmise geomeetriaga. Need tööriistad taluvad sadu kuni tuhandeid tabamusi, millest piisab tõmbesügavuse, materjali voolu ja üldise vormitavuse kinnitamiseks ilma karastatud progressiivsete tööriistade ja stantside komplektide tööaja või kuluta.
- 3D--prinditud matriitsid:Uuringu kinnitasAsnafi jt. (2019)näitasid, et 3D-prinditud martensiitterasest sisetükid, mis on toodetud laser-põhise pulberkihiga liitmise teel, elasid üle 50 000 vormimistõmmet ja 100 000 kärpimiskäiku 2 mm DP600 terasel heakskiidetud pinnakvaliteediga. Vormi valideerimiseks ja{10}}lühiajaliseks tootmiseks lühendavad 3D{12}}prinditud lisad tavapärase tööriistade valmistamisega võrreldes teostusaega ligikaudu poole võrra, sobitades samal ajal jõudlust.
- Järkjärguline moodustamine:Väga väikeste mahtude või kontseptsioonitöö varajase tõestamise korral loob CNC-astmeline lehtede vormimine esindusliku detaili geomeetria ilma spetsiaalsete stantsideta. See ei suuda tootmistüveteid täpselt korrata, kuid kinnitab, kas põhikuju on valitud materjalis saavutatav.
Iga lähenemisviis teenib erinevat valmisolekutappi. Pehmed tööriistad kinnitavad vormimisjada tööd. 3D-prinditud lisad kinnitavad kulumiskäitumist ja pinnaviimistlust peaaegu -tootmistingimustes. Inkrementaalne vormimine vastab põhiküsimusele, kas geomeetria on üldse teostatav.
Tehniliste muudatuste vähendamine esialgse analüüsi abil
Tehnilised muudatused pärast stantsi ehitamist on kallid. Üks jaama modifikatsioon karastatud tööriistaterasel võib maksta 15 000–50 000 dollarit ja lisada projekti ajakavale nädalaid. Korrutage see ülekandevormi mitmes jaamas ja hilise{6}}etapi muutused ohustavad projekti elujõulisust.
Simulatsioon surub selle riski kokku projekteerimisfaasi, kus iteratsioonid on odavad. Tööstuse kogemus kinnitab, et pingekontsentratsioonide, termiliste probleemide ja väsimuspunktide tuvastamine virtuaalses faasis võimaldab sujuvamat üleminekut tootmisele ja piirab allavoolu katkestusi. Konkreetselt edastusstantsimise puhul tabab järjestikune jaamasimulatsioon probleeme, nagu ebapiisav materjal uuesti-tõmbamisetappides või tagasilöögi kogunemine mitme tabamuse vahel – probleemid, mis ilmnevad alles siis, kui kogu vormimisjada töötab.
Kogenud ülekandestantside tarnijad mõistavad seda valideerimistsüklit ja lisavad selle oma projekti ajakavasse.YICHENNäiteks toetab mitme{0}jaama vormimise teostatavuse analüüsi ja protsesside valideerimist, aidates tootmisinseneridel enne täielikku tööriistainvesteeringut hinnata, kas ülekandestantsimine on nende konkreetse osa geomeetria jaoks elujõuline. Nende lähenemine stantsimisvormide kujundusele rõhutab stabiilset korratavust alates simulatsioonist kuni tootmiseni, mis tähendab vähem üllatusi füüsilise proovimise ajal ja lühemat teed kontseptsioonist valideeritud tööriistani.
Inseneridele, kes hindavad järkjärgulist stantsimise teenust võrreldes ülekandevormidega, pakub simulatsioon objektiivseid andmeid, mis toetavad otsust. Käivitage mõlemad konfiguratsioonid digitaalselt, võrrelge materjali kasutust, jaamade arvu ja prognoositavat defektiriski ning laske tulemustel juhtida tööriistainvesteeringuid, mitte ainult intuitsiooni.
Simulatsioon ja prototüüpimine ohustavad{0}}tööriistade ehitamist. Kuid isegi täiuslikult kinnitatud stants kulub lõpuks ära. Arusaamine, kuidas ülekandevormid aja jooksul lagunevad ja kuidas seda lagunemist ennetavalt hallata, määrab, kas tööriist tarnib ühtseid osi 200 000 või kahe miljoni löögi jaoks.
Piirangud ja millal MITTE kasutada ülekandevormi tembeldamist
Simulatsioon võib kinnitada, et osa moodustub õigesti. See ei saa teile öelda, kas ülekandestantsimine on selle tootmiseks kõige ökonoomsem viis. Igal protsessil on piirid ja insenerid, kes mõistavad, kuhu see jääb, teevad paremaid investeeringuid tööriistadesse kui need, kes seda geomeetria sobitumise tõttu vaikimisi kasutavad.
Tootmiskiiruse ja mahu piirangud
Kõige käegakatsutavam piirang on kiirus. Ülekandestantsi stantsimine töötab tavaliselt 10–30 lööki minutis. Kiire progressiivne stantsimisseade, mis toodab väikseid pistikuid või sulgusid, töötab kiirusel 40–100 -pluss SPM, mõne konfiguratsiooni puhul üle 200 SPM. See lõhe ei ole häälestamise probleem. See on struktuurne. Press peab hoidma lahti, kui haaratsid tõstavad, liiguvad edasi, langetavad ja tõmbuvad sisse. Ükski optimeerimine ei välista vabalt hõljuva tooriku ruumis liigutamise füüsikat.
Osade puhul, mille aastane nõudlus ületab ühte miljonit tükki ja mille geomeetria jääb järkjärguliste stantside piiridesse, muudab kiirustrahv ülekande tembeldamise valeks valikuks. Maksate geomeetrilise vabaduse eest, mida te ei vaja, jättes tsükliaja lauale.
Lisaks kiirusele kuhjub laiem kulustruktuur teisiti, kui paljud insenerid eeldavad. Transferpressid tarbivad suuremate voodipindade ja rööpavahe tõttu rohkem põrandapinda. Juhtnupud on keerukamad, kuna ülekande liikumine peab sünkroonima täpselt vajutusega. Hooldusnõuded suurenevad, kuna haldate nii vormimisstantse kui ka mehaanilist ülekandesüsteemi, millel on oma kulumisdetailid: siinid, sõrmed, nukkmehhanismid ja servoajamid.
Kui progressiivsed või liitstantsid on paremad
Mitte iga tembeldatud osa ei vaja vormimisvabadust, mida ülekandestants annab. Mitmed levinud stsenaariumid eelistavad selgelt alternatiivseid tööriistu:
- Väikesed lamedad osad lihtsa tühjendamise ja augustamisega:Kombineeritud stants toodab need ühe tõmbega suurepärase tasasuse ja kontsentrilisusega. Kombineeritud stantsimine välistab täielikult vajaduse mitme jaama järele, vähendades nii tööriistade maksumust kui ka seibide, seibide, laminaatide ja sarnaste tasapinnaliste geomeetriate tsükliaega.
- Suure{0}}mahuga osad mõõduka tõmbesügavusega:Kui osa sobib kanduribale ja tõmbesügavus jääb alla 1,5:1, tagab järkjärguline stantsimine ja valmistamine väiksema tükihinna -tüki kohta, kui maht on üle 500 000 aastas. Progressiivne tööriist käsitleb vormimist, läbistamist ja lõikamist ühes integreeritud matriitsis ilma ülekandemehhanismideta.
- Osad, mis nõuavad väga tihedat tasasust:Kombineeritud stants rakendab ühe löögiga sümmeetriliselt tühjendus- ja vormimisjõude, tekitades lamedamaid osi kui mitme jaamaga ülekanne, kus kumulatiivne käsitsemine põhjustab kergeid moonutusi.
- Väga väikesed aastamahud (alla 10 000 tk):CNC-mehaaniline töötlemine, laserlõikamine koos press-pidurivormimisega või hüdrovormimine võib toota osi ökonoomsemalt, kuna need väldivad täielikult spetsiaalset stantsiinvesteeringut.
- Lihtsad sümmeetrilised kujundid ilma sekundaarsete tunnusteta:Sügavtõmmatud-topsid, millel puuduvad augud, äärikud ja kitsad tolerantsid, võivad töötada ühe-toimega tõmbepressidel käsitsi laadimisega, vaid murdosa ülekandetööriistade kuludest.
Nende stsenaariumide ühine joon on see, et detaili geomeetria ei nõua vabal-ujuval toorikul mitme -telje moodustamise vabadust. Kui järkjärgulised stantsimisteenused suudavad ribapõhiste piirangute raames pakkuda vajalikke funktsioone, võidab see marsruut peaaegu alati tükihinna osas.
Seadistusaja ja ülemineku kaalutlused
Ülekandevormide vahetamine võtab kauem aega kui järkjärguline stantsivahetus. Kui järkjärguline tööriistavahetus võib hästi korraldatud ajakirjandusel- võtta aega 30–90 minutit, hõlmab ülekandevormi vahetamine mitme sõltumatu stantsi jaama vahetamist, ülekanderööbaste ümberjoondamist, sõrmetööriistade vahetamist igal sammul ja ülekande liikumise profiili uuesti-sünkroonimist jaama uue paigutusega. Üldine ümberlülitusaeg on 2–4 tundi. Komplekssed mitme jaama{10}}seadistuse kestus võib ulatuda kauemakski kui täisvahetus.
Seda kestust mõjutavad mitmed tegurid. Iga jaama stants peab olema eraldi poltidega kinnitatud, kattekihiga ja joondatud. Igas vormimisetapis tuleb ülekandesõrmi muuta, et need vastaksid uue detaili geomeetriale. Rööbaste samm võib vajada reguleerimist, kui uus töökoht kasutab teistsugust jaamavahet. SMED-i metoodika aitab eraldada sisemised ja välised häälestustoimingud: järgmise-töö stantside lavastamine, sõrmetööriistade eel-monteerimine varusiinide komplektile ja pressiparameetrite eellaadimine- toimuvad praeguse töö käigus.
Ülemineku mõju vähendavate strateegiate hulka kuuluvad standardiseeritud stantside kõrgused kõigis jaamatööriistades, et välistada sulgemis-kõrguse reguleerimine, kiire-muutusega kinnitussüsteemid, mis asendavad poltühendusi, ja programmeeritavad pressijuhtseadmed, mis salvestavad iga osanumbri jaoks täielikud parameetrikomplektid. Tootjad, kes vahetavad sageli ümber, peaksid kaaluma ka presside eraldamist tooteperekondadele, millel on sarnane tooriku suurus ja jaamade arv, et minimeerida rööpa ja sõrmede vahetust, mis kulutavad kõige rohkem aega.
Poodide puhul, mis tegelevad järkjärgulise stantsimise ja valmistamisega koos ülekandetöödega, on kontrast terav. Progressiivne tööriist on üks integreeritud üksus, mis langeb pressi ühe komplektina. Ülekandevorm on sõltumatute komponentide süsteem, mis tuleb eraldi paigaldada ja sünkroonida. See keerukus on geomeetrilise vabaduse hind ja sellel on majanduslik mõte ainult siis, kui see osa seda tõeliselt nõuab.
Need piirangud määravad ülekandevormi stantsimise valiku piirtingimused. Kuid kui protsess sobib õigesti, sõltub selle tööriistainvesteeringu tasuvuse maksimeerimine sellest, kui hästi juhite stantsi kulumist ja hooldust tööriista eluea jooksul.
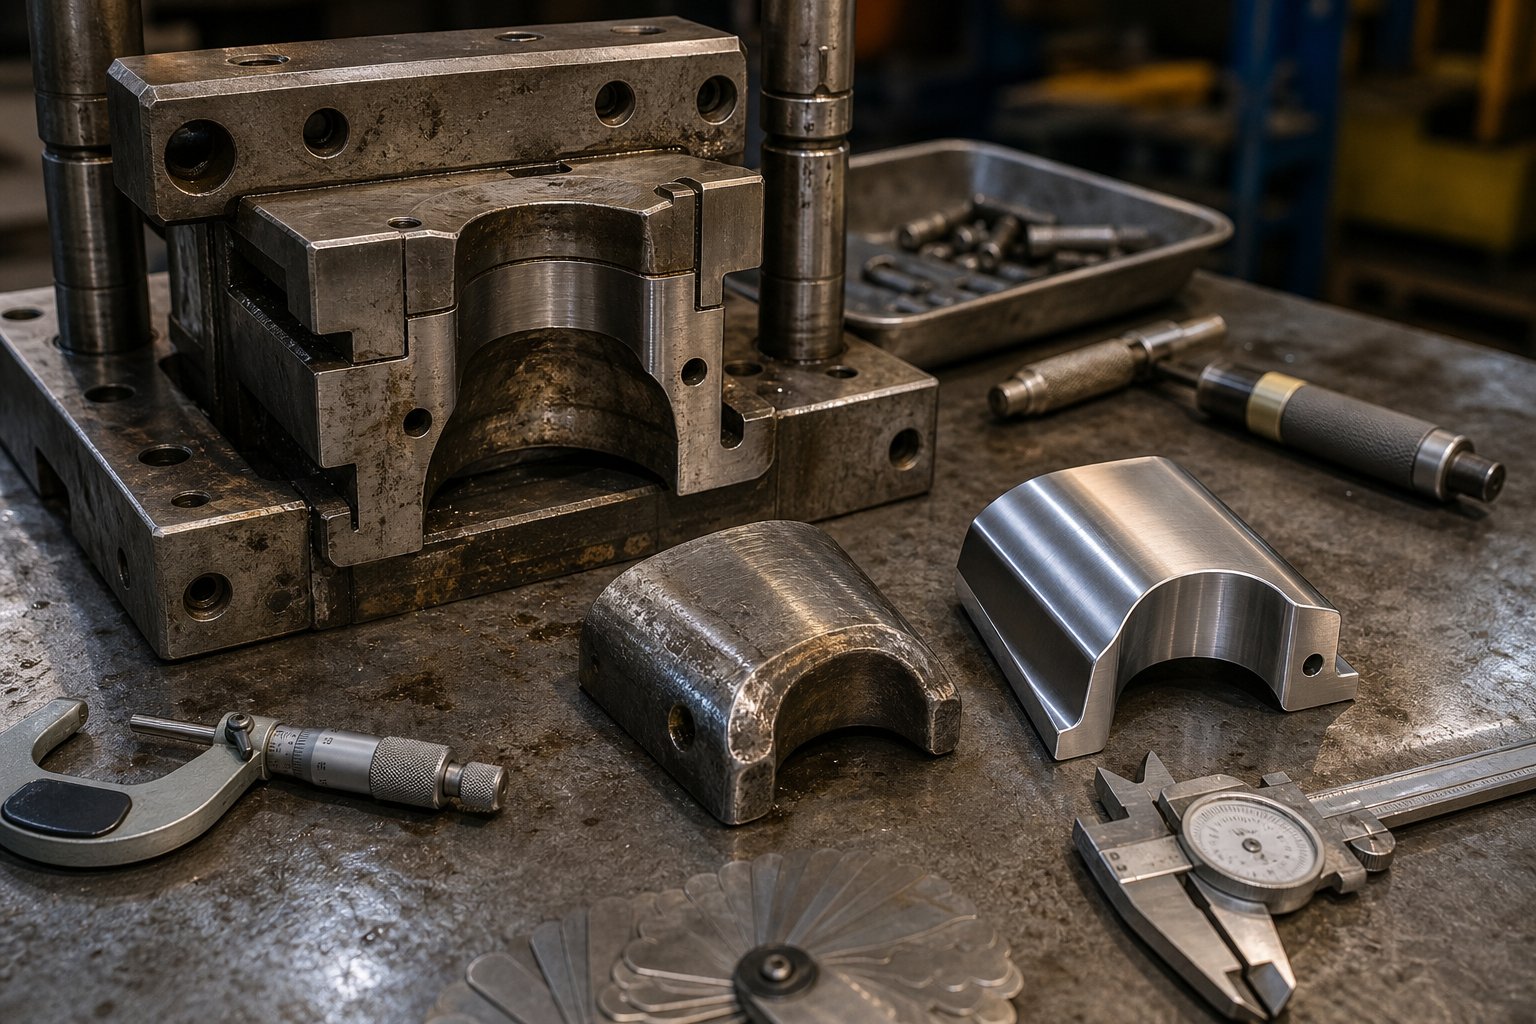
Tööriistade hooldus ja stantside elutsükli juhtimine
Ülekandmisvormid teenivad sadade tuhandete, mõnikord miljonite löökide eest. Kuid geomeetriline vabadus, mis muudab need väärtuslikuks, loob ka ainulaadseid kulumismustreid, mis erinevad põhimõtteliselt sellest, mida näete samu materjale kasutavates progressiivsetes tööriistades. Nende mustrite mõistmine ja nende ennetav haldamine eristab stantsist, mis tarnib viis aastat ühtseid osi, sellisest, mis mõne kuu jooksul taluvusest välja triivib.
Levinud kulumismustrid ülekandestantsides
Ülekandestantsid koondavad moodustavaid jõude sõltumatutesse jaamadesse, millest igaüks on allutatud erinevale pingeprofiilile. Kulumismärgid järgivad ennustatavaid mustreid:
- Joonistage raadiuse erosioon:Tõmbe- ja ümbertõmbejaamade{0}}sisenemisraadius näitab suurimat materjalivoogu. Abrasiivne kulumine ümardab järk-järgult raadiuse profiili, muutes materjali vooluomadusi ja suurendades seina õhenemist. See on tavaliselt esimene jaam, mis vajab tähelepanu.
- Puntsi serva tuhmumine:Torkimis- ja kärpimisjaamad kaotavad järk-järgult oma lõikeservad. Tööstusandmed näitavad, et enam kui 60% stantsitud osade mõõtmedefektidest tulenevad tööriista kulumisest, kusjuures lõikeservade lagunemine on peamine põhjus, miks jäme moodustub.
- Haaratsi sõrmede kulumine:Erinevalt progresseeruvatest stantsimistööriistade seadistustest, kus riba transpordib ise, sõltuvad ülekandevormid sõrmedest, mis haakuvad detaili tuhandeid kordi vahetuse kohta. Kontaktpinnad kuluvad, kinnitusjõud väheneb ja asukoha täpsus triivib. Sõrmede kulumine on ülekandesüsteemide jaoks ainulaadne ja jäetakse rutiinse stantsi kontrollimise käigus sageli tähelepanuta.
- Tühja hoidiku pinna koorumine:Roostevaba terast või alumiiniumi töötlevates tõmbejaamades tekib survepadja pindadele liimkulumine, kus töödeldava detaili materjal haakub matriitsi pinnaga ja lööb järgnevaid osi.
Ülekandevormide struktuurne eelis on see, et iga jaam kulub iseseisvalt. Rasket materjalivoogu töötlev tõmbejaam laguneb kiiremini kui allavoolu asuv augustamisjaam, nähes ainult lokaalset nihkejõudu. Saate tõmmata ja hooldada ühte tugevat-kulumisjaama ilma kogu tööriista lahti võtmata – midagi võimatut integreeritud progressiivse stantsimismasinaga, kus kõik toimingud jagavad ühte stantsiplokki.
Ennetava hoolduse ajakava
Tõhus ülekandevormide ajastamine järgib löögi{0}}loenduse käivitajaid, mitte kalendriintervalle, sest jaamad kuluvad erineva kiirusega sõltuvalt nende sooritatavast toimingust. Tõmbejaam võib vajada raadiuse kontrolli iga 50 000 löögi järel, samas kui mündijaam lubab tolerantsi 200 000 võrra.
- Iga tootmisperiood:Osade kvaliteedi visuaalne kontroll igas jaamas, haaratsi haardumise kontrollimine ja määrimissüsteemi kinnitus.
- Iga 25 000–50 000 löögi järel:Joonistage raadiuse mõõtmine võrreldes algse spetsifikatsiooniga, kontrollige suurendusega{0}}lõikeserva, kontrollige haaratsi sõrmega kinnitusjõudu ja kontrollige kinnitusdetailide pöördemomenti tugevate löökide korral.
- Iga 100 000–250 000 löögi järel:Suure{0}}kulumise asendite täielik demonteerimine, tõmberaadiuste pinna lihvimine, stantsi vahetamine trimmi- ja augustamiskohtades ning ülekanderööpa joonduse kontrollimine.
- Iga 500,000+ löögi järel:Kõikide jaamade täielik lõhkumine, stantsikinnituse taastamine, juhikusüsteemi vahetus ja ülekandemehhanismide kapitaalremont, sealhulgas rööpa sirguse, sõrmetööriistade ja nuki- või servoajami kalibreerimine.
Surveandurid ja{0}}pressi jälgimissüsteemid kiirendavad üleminekut aja-põhiselt hoolduselt seisukorrapõhisele-hooldusele. Tõmbejaamadesse sisseehitatud jõuandurid tuvastavad tonnaaži libisemise, mis annab märku raadiuse kulumisest. Ülekanderööbaste lähedusandurid märgivad asukoha triivi, enne kui see toodab defektseid osi. Ennetavad hooldusuuringud kinnitavad, et löögi{6}}loenduse{7}}põhised päästikud, mis on kalibreeritud tegelike kulumisandmete, mitte suvaliste intervallide alusel, ületavad järjekindlalt fikseeritud ajakavasid, vähendades nii planeerimata seisakuid kui ka tarbetuid hooldussündmusi.
Dieedi eluea pikendamine ennetava juhtimise kaudu
Dieedi elutsükli juhtimine algab projekteerimisetapis, mitte pärast esimest riket. Insenerid, kes plaanivad kulumist algusest peale, määravad suure-vooluga jaamades kindlaks kõvemad tööriistaterased, rakendavad raadiuste tõmbamiseks PVD-katteid ja kavandavad modulaarsed sisetükid, mida saab vahetada ilma kogu stantsiplokki uuesti{2}}töötlemata.
Peamised tavad, mis pikendavad ülekandevormide kasutusiga:
- Kujundage vahetatavad vahetükid kõigil tõmberaadiustel ja suure{0}}kulumispinnaga kontaktpindadel, nii et lihvimine või asendamine ei nõuaks jaama täielikku rebimist.
- Täpsustage pinnatöötlus (TiCN, CrN või nitreerimine) jaamades, mis töötlevad roostevaba terast või alumiiniumi, et vältida liimikulumist.
- Säilitage iga töö jaoks spetsiaalseid sõrmetööriistade komplekte, et vahetus ei sunniks kulunud haaratseid uuesti kasutama.
- Jälgige jaamade kulumisandmeid iseseisvalt, luues ajaloo, mis prognoosib hooldusvälbasid aja jooksul kasvava täpsusega.
- Dokumenteerige kõik hooldustoimingud koos löökide arvu, leidude ja parandusmeetmetega, et luua suletud-tsükli parendustsükkel.
Kogenud ülekandevormi tarnijaga töötamine annab siin mõõdetava erinevuse.YICHENprojekteerib algusest peale tööriistaarhitektuuri sisseehitatud kulumisjuhtimisvorme, võttes arvesse seda, kuidas suuremad ja keerukamad metallosad, mis nõuavad robotite teisaldamist, tootmisea jooksul lagunevad. Nende rõhuasetus stabiilsele korratavusele tähendab, et hooldusintervallid on pigem etteaimatavad kui reaktiivsed ning insenerid saavad planeerida hooldusaknaid tootmisgraafikute järgi, selle asemel et pärast ootamatut kvaliteedimuutust segada.
Lõpptulemus: ülekandevormi hooldus ei ole raskem kui progressiivsete tööriistade hooldamine, kuid see on erinev. Modulaarsus, mis annab teile geomeetrilise vabaduse, annab teile ka sihipärase hoolduse. Kasutage seda. Jälgige rööbaste kulumist jaamade kaupa, teenindage jaamu, mis seda vajavad, ja jätke ülejäänud töötama. See jaama-taseme detailsus on elutsükli haldamise eelis, mis muudab ülekandevormid pigem pikaajaliseks-tootmisvaraks kui lühiealiseks-tarbitavaks materjaliks.
Korduma kippuvad küsimused ülekandevormi stantsimise kohta
1. Mis vahe on ülekandevormi stantsimisel ja progressiivsel stantsimisel?
Põhiline erinevus seisneb selles, kuidas toorik liigub läbi vormimisjaamade. Ülekandestantsimisel eraldatakse toorik metallribast ja liigutatakse mehaaniliste haaratsite või robotite abil läbi sõltumatute matriitsijaamade -ujuva osana. Progressiivse stantsimise korral jääb osa kõigi toimingute ajal kanduriba külge kinnitatud. See eristus tähendab, et ülekandestantsid käsitlevad sügavtõmbeid suhtega 3,5:1, detaile kuni 1500 mm ja mitme -telje vormimist, samas kui progressiivsed stantsid pakuvad kiiremat tsüklit 40-100+ SPM, kuid piiravad tõmbesügavust ligikaudu 1,0–1,5-kordse stantsi läbimõõduga.
2. Kui kiiresti töötab ülekandestantsimispress võrreldes teiste stantsimismeetoditega?
Ülekandestantsimispressid töötavad tavaliselt 10 kuni 30 lööki minutis (SPM), olenevalt osa suurusest ja ülekandemehhanismi tüübist. Kahe-telje süsteem saavutab lihtsamate osade puhul 25-45 SPM, kolm-teljesüsteemi 15-30 SPM ja robotülekandeliinid töötavad kiirusega 8-20 SPM. Kiiruse kitsaskoht ei ole moodustav jõud, vaid aeg, mis kulub haaratsitel oma tõste{13}}edasi-langetamise-tagasitõmbamise tsükli lõpuleviimiseks. Servoajamiga pressid võivad seda parandada, jäädes ülemisse surnud punkti, andes ülekandesüsteemile täiendavaid millisekundeid ilma üldist väljundit vähendamata.
3. Mis tüüpi osad sobivad kõige paremini ülekandestantsimiseks?
Transferstantsi stantsimine on suurepärane osadega, mis on progressiivsete stantside jaoks liiga suured, sügavad või geomeetriliselt liiga keerulised. Ideaalsed kandidaadid on sügavtõmmatud kestad, nagu tulekustutite korpused, suured autode ehitussambad, seadmetrumlid, õlivannid ja kõik komponendid, mille tõmbesügavus ületab tooriku läbimõõdu 1,5 korda. Kasuks tulevad ka osad, mis nõuavad mitme-telje vormimist, jaamade vahel pööramist või sekundaarseid toiminguid, nagu näiteks koputamine ja keevitamine. Protsess käsitleb terase, alumiiniumi, roostevaba, vase ja messingisulamite materjali paksusega 1,0–6,0 mm.
4. Millised on peamised konstruktsioonireeglid stantsitud osade jaoks?
Peamised konstruktsioonireeglid hõlmavad aukude ---vahemaa hoidmist vähemalt 2,0-kordse materjali paksusega, aukude---vahekaugust vähemalt 2,0 t ja aukude---vahekaugust 2,0 t pluss painderaadius. Minimaalne augu läbimõõt peab võrduma materjali paksusega. Ääriku pikkus peab olema vähemalt 4t ja haaratsi kontakttsoonid nõuavad 5 mm tasast vormimata pinda osade servades. Tõmbeoperatsioonide puhul on ühe-tõmbesuhted maksimaalsed umbes 2,0:1 sügavtõmbe{17}}terase puhul, kordustõmbejaamad on vajalikud, kui sügavus ületab stantsi läbimõõdu 1,5 korda. Iga kordustõmme peaks vähendama läbimõõtu mitte rohkem kui 20–25%.
5. Kuidas hooldate ülekandestantse, et pikendada nende kasutusiga?
Ülekandevormi hooldus järgib löögi{0}}loenduskäivitusi, mitte kalendriintervalle, kusjuures iga jaama jälgitakse eraldi. Tõmberaadiusi tuleks kontrollida iga 25 000{5}}50 000 löögi järel, suure-kulumise asendite täielik lahtivõtmine toimub 100 000-250 000 löögi korral ja täielikud rebimised toimuvad üle 500 000 löögi. Kriitilised kulumispunktid hõlmavad tõmberaadiuste erosiooni, stantsi serva tuhmumist ja haaratsi sõrmede lagunemist. Asendatavate sisetükkide projekteerimine suure-kulumispindadele, abrasiivsetele materjalidele PVD-katete kandmine ja survejõuandurite kasutamine seisundipõhiseks jälgimiseks pikendavad oluliselt stantsi eluiga. Tarnijad, nagu YICHEN, kavandavad kulumise juhtimise tööriistaarhitektuuri algusest peale.


